


 首页
Locus 如何应对机器人领域的一大挑战:机械臂操作
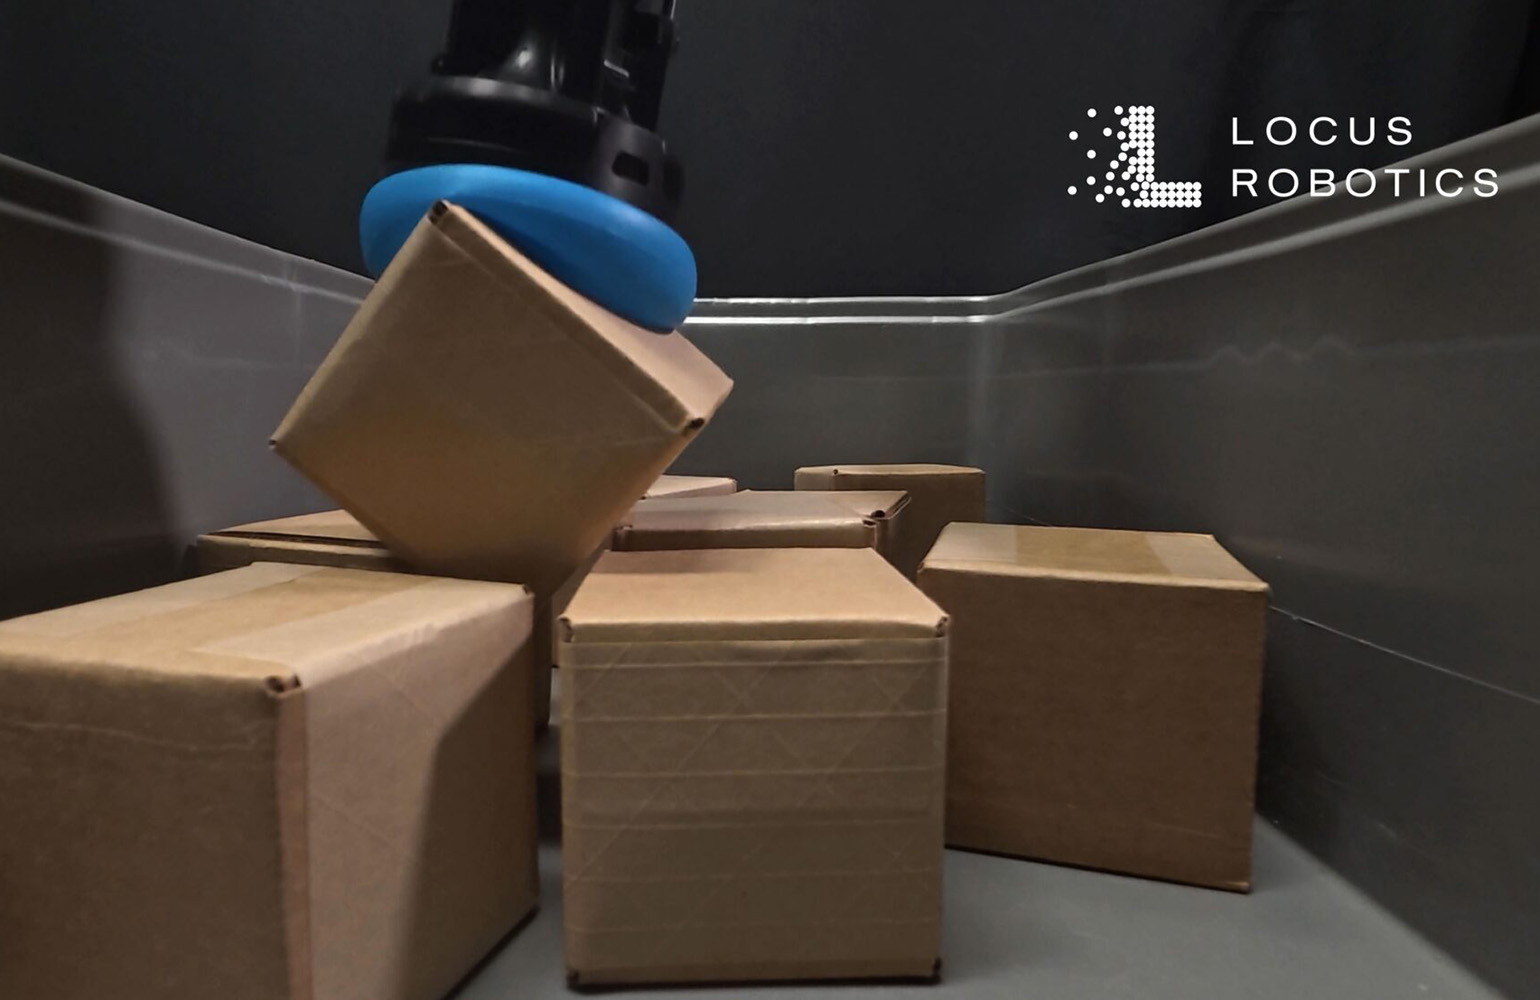
NeuraGrasp 可处理各类物品,包括小型容器、多孔塑料袋和纺织品。| 来源:Locus Robotics
Locus Robotics 公司已在实际运营环境中攻克了众多机器人技术难题。其自主移动机器人(AMR)已在各类设施中长距离穿行,累计支持了超过 60 亿次拣选操作。如今,该公司正将业务拓展至机器人操作领域。
2025年3月,Locus通过推出Array正式进军机器人拣选领域,这是一款配备定制视觉引导拣选机械臂的移动式机械手。一年多后,Locus收购了以NeuraGrasp抓取技术著称的Nexera Robotics。
Locus机器人抓取业务高级副总裁、Nexera前首席执行官Roy Belak指出,在加入Locus之前,Nexera已花费数年时间对其独特的柔性末端执行器进行优化。他提到,该技术已经历了至少六代产品的迭代升级。
“当我们在MODEX展会上与Locus相遇时,这项技术正展现出令人信服的能力。后续的发展历程不言而喻,”Belak向《机器人报告》表示。
这一时机对双方而言都堪称理想。Locus希望在其设施内管理更多SKU,而总部位于加拿大温哥华的Nexera则已准备好扩大运营规模。
“我们的目标是大规模部署这项技术,”贝拉克表示。“作为一名创新者,我非常期待看到这项技术被广泛采用,而此次合作提供了一个绝佳的机会。”
NeuraGrasp 为 Locus Array 带来了什么?
2025年,在Array的早期市场发布规划阶段,Nexera与Locus建立了联系。当时,Array使用的是标准吸盘式抓手。贝拉克解释说,双方团队在开发后期投入了大量精力,将Nexera的技术整合到Array的开发中。
幸运的是,尽管Array的开发已进入后期阶段,但它已经配备了Nexera技术所需的空气和电源供应系统。
“在收购之前,我们已经做了大量工作,以确保该技术能够整合到开发流程中,”贝拉克回忆道,“如果我们再晚一年错过这个时机,要进行这些改动将极其困难。”
虽然贝拉克并未明确客户何时能够使用Nexera技术的具体时间表,但他对此表示乐观。他预计,Array的下一次公开展示很可能会展示这项新技术。
目前,Locus公司正处于使用Array原装抓取器的早期部署阶段,因此Nexera尚未获取即将产生的数据。
“有一长串满怀期待的客户在等待Array系统,”贝拉克说道,“这多少让人感到压力,因为一旦集成,该系统将在多种不同的环境中运行。届时,我们将开始接收数据,并尽可能优化整个流程。”
吸附式与夹持式拾取
若退一步审视更广阔的机器人行业,贝拉克指出,机器人操作技术在吸盘式与夹持式之间存在一个连续谱。
“吸附式抓取非常有效,特别是在仓库作业中,”他说,“在60%到70%的情况下,它就足够了。挑战在于剩下的30%到40%的情况,这些情况需要高覆盖率。”
据贝拉克介绍,NeuraGrasp的柔性抓取技术通过结合吸附和夹持两种方式,弥合了这一差距。
“业界普遍认为,夹持技术将在未来机器人搬运中发挥重要作用,”他表示,“但我们坚信,基于空气的吸附技术能提供解决方案中的重要部分。既然有效,就不要弃之不用。”
Locus 专注于可靠性和高质量的抓取,而非速度
“在工业环境中,可靠性至关重要,”贝拉克指出,“虽然吸附技术存在性能限制,但其优势在于极高的可靠性。夹持技术则因复杂程度不同,可靠性可能从勉强可用到极不可靠,或者说,即使在最佳情况下,其可靠性也值得怀疑。”
贝拉克强调了机器人成功完成任务的重要性。然而,可靠性仍是首要任务,因为如果机器人频繁故障或漏拣物品,其拣选能力便毫无意义。此外,他还指出,拣选质量至关重要。
“完成一项任务与高质量地完成任务之间存在显著差异。Locus Origin机器人早已以其高质量的操作而闻名,”贝拉克说道,“我们的目标是将这种理念同样融入到拣选工作中。”
“从历史上看,拣货领域的宣传往往聚焦于投资回报率,却未触及根本的质量问题,”他继续说道,“我们虽然能实现每小时高拣货量,但重点应放在拣货质量上。”
贝拉克指出,Locus团队将避免产品损坏、重复拣选和拣错列为首要任务。这些问题在机器人广告中鲜少被提及,却会迅速增加客户成本。“一旦质量得到保障,速度自然可以提升,”贝拉克表示。
是什么阻碍了机器人拣货的发展?
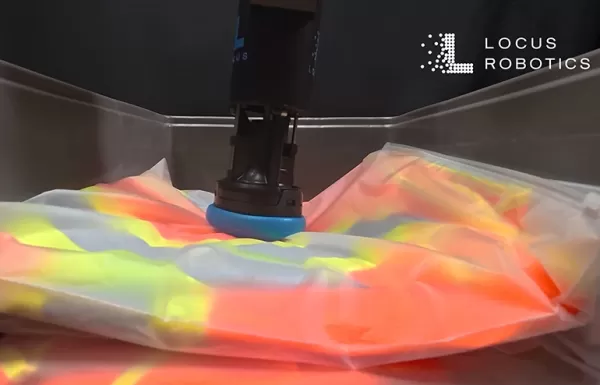
Nexera公司的NeuraGrip能够处理此前难以处理的物品,例如多孔塑料袋。| 来源:Locus Robotics
贝拉克指出了阻碍该行业发展的两大主要障碍:人工智能开发以及赋予机器人触觉。该行业在制造精密机械手或机电结构方面表现出色,但在夹持操作的智能控制方面仍显滞后。
“挑战完全在于本体感觉、数据指标以及使这些机械手有效运作所需的反馈机制,”贝拉克表示。
这并不令人意外。机器人行业最近已获得数百万资金,用于为机器人构建强大的物理人工智能系统。人类大脑经过数十亿年的进化,尽管一些公司试图通过生成海量数据来弥合这一差距,但触觉感知能力的缺失依然显而易见。
“物理系统中缺失了一环:机器人需要一种坚固可靠、且在有限使用后不会退化的触觉。模拟这种触觉或为其生成数据极其困难,”贝拉克表示。“我不认为模拟数据能显著解决这个问题。”
Nexera目前已应用触觉技术,并致力于进一步推进其发展。尽管Locus与Array的合作仍处于初期阶段,但贝拉克表示,该公司的机械操作发展路线图已超越Array的范畴。
“机器人操作——无论是通过Array、其他技术版本还是拾取工作台——都是我们致力于在其中脱颖而出的创新支柱,”他说。
编者注:Locus Robotics首席执行官里克·福克(Rick Faulk)将于10月20日至21日在加利福尼亚州圣克拉拉举行的RoboBusiness 2026大会上发表演讲。福克将参加题为“RaaS(机器人即服务)指南:定价、服务与规模”的小组讨论。
相关文章
 AI² Robotics 凭借其轮式类人机器人项目,以30亿美元估值完成7.35亿美元融资
AI2 生产的是轮式类人机器人,而非双足机器人,以机械结构的简洁性和耐用性为代价,换取了更广的活动范围。| 图片来源:Ai2 RoboticsAI² Robotics 在新一轮融资中筹集了约 7.35 亿美元,使其估值突破 500 亿元人民币(约合 28 亿美元)。这笔资金的注入巩固了这家总部位于深圳的公司在中国快速发展的物理人工智能领域中的关键地位。AI² Robotics本轮融资的投资者阵容广
爱普生发布AX6协作机器人,采用紧凑设计并支持无代码编程
AX6力与功率受限机械臂设计轻巧且易于使用。图片来源:爱普生爱普生机器人本周扩展了其六轴机器人产品线,推出了AX6协作机器人。该公司表示,这款新型协作机器人具备功率和力限制功能,在适当的风险评估下,可在无需传统安全护栏的情况下与人协同作业。爱普生产品与机器人开发总监Rick Brookshire表示:“协作机器人通过简化编程和集成,降低了众多新用户的使用门槛,同时实现了在空间和用户交互至关重要的场景中应用新任务。随着AX6的推出,爱普生现在能够解决这些应用场景,同时为客户提供完整的机器人安全解决
西门子与Humanoid公司合作,在物流领域测试HMND 01 Alpha类人机器人
Humanoid公司的一台移动机械手从传送带上取下一个托盘。来源:西门子西门子股份公司(Siemens AG)与Humanoid公司宣布,已在德国埃尔朗根的西门子电子工厂成功测试了HMND 01 Alpha轮式类人机器人。借助西门子与英伟达(NVIDIA)的战略合作伙伴关系,该机器人自主完成了物流作业。“我们的目标是开发能在真实工厂环境中(而非仅限于受控实验室)高效运作,并能处理重要工业任务的人形
相关专题推荐
设计与艺术
 顶级AI插画工具:更快地创作编辑类场景和封面插图
2026年最新高评分AI插画工具:我们精心挑选的这份清单汇集了功能强大的顶级工具,助您快速创作令人惊艳的编辑场景和引人注目的封面艺术。每款工具都经过了严格的实际测试,并提供了免费版与付费版的对比,帮助您找到最适合您工作流程的工具。 立即尝试这些必试解决方案,释放您的AI优势,提升创作效率。立即访问 XIX.AI 探索更多。
 10 个工具
 xix.ai
教育与学习
备考首选的顶尖AI辅导老师:练习数学、科学和英语
2026年最新、评分最高的考试备考AI辅导工具现已登陆XIX.AI!我们精心筛选的这份清单汇集了多款功能强大、颠覆传统的工具,提供免费与付费版本的对比、实际测试以及每周更新的排行榜。它们能帮助你提升写作效率、简化复杂主题的学习,并释放你的学术潜能。 立即探索,发现最适合您的备考工具,今天就开始创作,释放您的AI优势!
10 个工具
xix.ai
金融
用于个人财务管理的 AI 预算规划工具
2026 年最新最佳顶级评分 AI 预算规划工具,专为个人财务管理打造,现已登陆 XIX.AI!本精选合集收录了强大且具颠覆性的解决方案,助您开展实际测试、理解消费习惯,并制定个性化计划以提升生产力。享受免费与付费版的对比及详细排名。这些必试工具旨在简化财务管理,助您释放 AI 优势。立即探索!
11 个工具
xix.ai
健康养生
AI睡眠追踪助手:通过养成更好的睡前习惯来促进身体恢复
2026年最新精选高评分AI睡眠追踪助手,助您实现最佳恢复效果。这份全面更新的每周指南汇集了强大的工具,提供实际测试结果、免费与付费版本对比以及详细排名,助您找到必试的解决方案,从而提升睡眠质量并养成更好的就寝习惯。 立即访问 XIX.AI,解锁您的AI优势。
10 个工具
xix.ai
数据分析
用于产品和收入分析的 AI SQL 辅助工具
2026年最新、最受欢迎、评分最高的AI SQL辅助工具,助力产品与营收分析! XIX.AI 精心遴选了一系列功能强大、颠覆性的必试工具,这些工具均经过每周更新的排名体系进行实战测试。它们能通过加速数据分析、简化复杂查询并生成精准洞察,帮助用户显著提升工作效率,从而推动更明智的商业决策。立即探索,发现最适合您的工具,释放您的AI优势!
14 个工具
xix.ai
教育与学习
最佳的、兼具教学功能的AI作业助手:学习概念,而不仅仅是答案
2026年最新最佳高评分AI作业助手:不仅提供答案,更传授核心概念。专为学生打造的强大工具,精选必试清单,每周更新,免费与付费版本对比,真实使用测试,精准排名,助您充分释放学习潜能。立即探索,发现最适合您的工具,让学习更高效。
10 个工具
xix.ai

 评论 (0)
0/500
NeuraGrasp 可处理各类物品,包括小型容器、多孔塑料袋和纺织品。| 来源:Locus Robotics
Locus Robotics 公司已在实际运营环境中攻克了众多机器人技术难题。其自主移动机器人(AMR)已在各类设施中长距离穿行,累计支持了超过 60 亿次拣选操作。如今,该公司正将业务拓展至机器人操作领域。
2025年3月,Locus通过推出Array正式进军机器人拣选领域,这是一款配备定制视觉引导拣选机械臂的移动式机械手。一年多后,Locus收购了以NeuraGrasp抓取技术著称的Nexera Robotics。
Locus机器人抓取业务高级副总裁、Nexera前首席执行官Roy Belak指出,在加入Locus之前,Nexera已花费数年时间对其独特的柔性末端执行器进行优化。他提到,该技术已经历了至少六代产品的迭代升级。
“当我们在MODEX展会上与Locus相遇时,这项技术正展现出令人信服的能力。后续的发展历程不言而喻,”Belak向《机器人报告》表示。
这一时机对双方而言都堪称理想。Locus希望在其设施内管理更多SKU,而总部位于加拿大温哥华的Nexera则已准备好扩大运营规模。
“我们的目标是大规模部署这项技术,”贝拉克表示。“作为一名创新者,我非常期待看到这项技术被广泛采用,而此次合作提供了一个绝佳的机会。”
NeuraGrasp 为 Locus Array 带来了什么?
2025年,在Array的早期市场发布规划阶段,Nexera与Locus建立了联系。当时,Array使用的是标准吸盘式抓手。贝拉克解释说,双方团队在开发后期投入了大量精力,将Nexera的技术整合到Array的开发中。
幸运的是,尽管Array的开发已进入后期阶段,但它已经配备了Nexera技术所需的空气和电源供应系统。
“在收购之前,我们已经做了大量工作,以确保该技术能够整合到开发流程中,”贝拉克回忆道,“如果我们再晚一年错过这个时机,要进行这些改动将极其困难。”
虽然贝拉克并未明确客户何时能够使用Nexera技术的具体时间表,但他对此表示乐观。他预计,Array的下一次公开展示很可能会展示这项新技术。
目前,Locus公司正处于使用Array原装抓取器的早期部署阶段,因此Nexera尚未获取即将产生的数据。
“有一长串满怀期待的客户在等待Array系统,”贝拉克说道,“这多少让人感到压力,因为一旦集成,该系统将在多种不同的环境中运行。届时,我们将开始接收数据,并尽可能优化整个流程。”
吸附式与夹持式拾取
若退一步审视更广阔的机器人行业,贝拉克指出,机器人操作技术在吸盘式与夹持式之间存在一个连续谱。
“吸附式抓取非常有效,特别是在仓库作业中,”他说,“在60%到70%的情况下,它就足够了。挑战在于剩下的30%到40%的情况,这些情况需要高覆盖率。”
据贝拉克介绍,NeuraGrasp的柔性抓取技术通过结合吸附和夹持两种方式,弥合了这一差距。
“业界普遍认为,夹持技术将在未来机器人搬运中发挥重要作用,”他表示,“但我们坚信,基于空气的吸附技术能提供解决方案中的重要部分。既然有效,就不要弃之不用。”
Locus 专注于可靠性和高质量的抓取,而非速度
“在工业环境中,可靠性至关重要,”贝拉克指出,“虽然吸附技术存在性能限制,但其优势在于极高的可靠性。夹持技术则因复杂程度不同,可靠性可能从勉强可用到极不可靠,或者说,即使在最佳情况下,其可靠性也值得怀疑。”
贝拉克强调了机器人成功完成任务的重要性。然而,可靠性仍是首要任务,因为如果机器人频繁故障或漏拣物品,其拣选能力便毫无意义。此外,他还指出,拣选质量至关重要。
“完成一项任务与高质量地完成任务之间存在显著差异。Locus Origin机器人早已以其高质量的操作而闻名,”贝拉克说道,“我们的目标是将这种理念同样融入到拣选工作中。”
“从历史上看,拣货领域的宣传往往聚焦于投资回报率,却未触及根本的质量问题,”他继续说道,“我们虽然能实现每小时高拣货量,但重点应放在拣货质量上。”
贝拉克指出,Locus团队将避免产品损坏、重复拣选和拣错列为首要任务。这些问题在机器人广告中鲜少被提及,却会迅速增加客户成本。“一旦质量得到保障,速度自然可以提升,”贝拉克表示。
是什么阻碍了机器人拣货的发展?
Nexera公司的NeuraGrip能够处理此前难以处理的物品,例如多孔塑料袋。| 来源:Locus Robotics
贝拉克指出了阻碍该行业发展的两大主要障碍:人工智能开发以及赋予机器人触觉。该行业在制造精密机械手或机电结构方面表现出色,但在夹持操作的智能控制方面仍显滞后。
“挑战完全在于本体感觉、数据指标以及使这些机械手有效运作所需的反馈机制,”贝拉克表示。
这并不令人意外。机器人行业最近已获得数百万资金,用于为机器人构建强大的物理人工智能系统。人类大脑经过数十亿年的进化,尽管一些公司试图通过生成海量数据来弥合这一差距,但触觉感知能力的缺失依然显而易见。
“物理系统中缺失了一环:机器人需要一种坚固可靠、且在有限使用后不会退化的触觉。模拟这种触觉或为其生成数据极其困难,”贝拉克表示。“我不认为模拟数据能显著解决这个问题。”
Nexera目前已应用触觉技术,并致力于进一步推进其发展。尽管Locus与Array的合作仍处于初期阶段,但贝拉克表示,该公司的机械操作发展路线图已超越Array的范畴。
“机器人操作——无论是通过Array、其他技术版本还是拾取工作台——都是我们致力于在其中脱颖而出的创新支柱,”他说。
编者注:Locus Robotics首席执行官里克·福克(Rick Faulk)将于10月20日至21日在加利福尼亚州圣克拉拉举行的RoboBusiness 2026大会上发表演讲。福克将参加题为“RaaS(机器人即服务)指南:定价、服务与规模”的小组讨论。








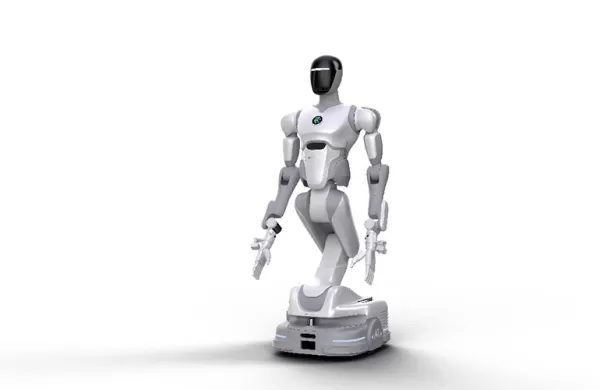 AI² Robotics 凭借其轮式类人机器人项目,以30亿美元估值完成7.35亿美元融资
AI2 生产的是轮式类人机器人,而非双足机器人,以机械结构的简洁性和耐用性为代价,换取了更广的活动范围。| 图片来源:Ai2 RoboticsAI² Robotics 在新一轮融资中筹集了约 7.35 亿美元,使其估值突破 500 亿元人民币(约合 28 亿美元)。这笔资金的注入巩固了这家总部位于深圳的公司在中国快速发展的物理人工智能领域中的关键地位。AI² Robotics本轮融资的投资者阵容广
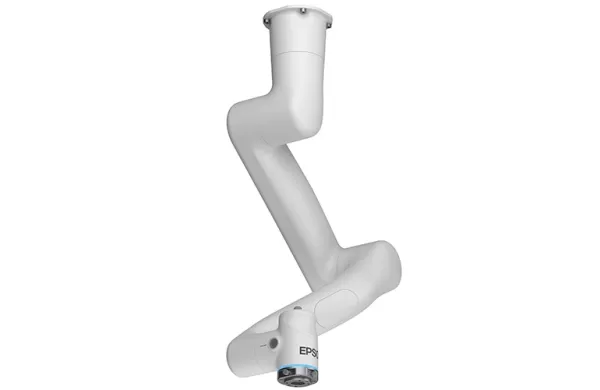 爱普生发布AX6协作机器人,采用紧凑设计并支持无代码编程
AX6力与功率受限机械臂设计轻巧且易于使用。图片来源:爱普生爱普生机器人本周扩展了其六轴机器人产品线,推出了AX6协作机器人。该公司表示,这款新型协作机器人具备功率和力限制功能,在适当的风险评估下,可在无需传统安全护栏的情况下与人协同作业。爱普生产品与机器人开发总监Rick Brookshire表示:“协作机器人通过简化编程和集成,降低了众多新用户的使用门槛,同时实现了在空间和用户交互至关重要的场景中应用新任务。随着AX6的推出,爱普生现在能够解决这些应用场景,同时为客户提供完整的机器人安全解决
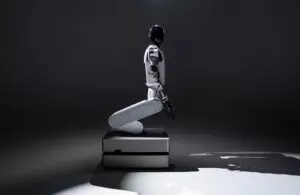 西门子与Humanoid公司合作,在物流领域测试HMND 01 Alpha类人机器人
Humanoid公司的一台移动机械手从传送带上取下一个托盘。来源:西门子西门子股份公司(Siemens AG)与Humanoid公司宣布,已在德国埃尔朗根的西门子电子工厂成功测试了HMND 01 Alpha轮式类人机器人。借助西门子与英伟达(NVIDIA)的战略合作伙伴关系,该机器人自主完成了物流作业。“我们的目标是开发能在真实工厂环境中(而非仅限于受控实验室)高效运作,并能处理重要工业任务的人形
2026年最新高评分AI插画工具:我们精心挑选的这份清单汇集了功能强大的顶级工具,助您快速创作令人惊艳的编辑场景和引人注目的封面艺术。每款工具都经过了严格的实际测试,并提供了免费版与付费版的对比,帮助您找到最适合您工作流程的工具。 立即尝试这些必试解决方案,释放您的AI优势,提升创作效率。立即访问 XIX.AI 探索更多。
10 个工具
xix.ai
2026年最新、评分最高的考试备考AI辅导工具现已登陆XIX.AI!我们精心筛选的这份清单汇集了多款功能强大、颠覆传统的工具,提供免费与付费版本的对比、实际测试以及每周更新的排行榜。它们能帮助你提升写作效率、简化复杂主题的学习,并释放你的学术潜能。 立即探索,发现最适合您的备考工具,今天就开始创作,释放您的AI优势!
10 个工具
xix.ai
2026 年最新最佳顶级评分 AI 预算规划工具,专为个人财务管理打造,现已登陆 XIX.AI!本精选合集收录了强大且具颠覆性的解决方案,助您开展实际测试、理解消费习惯,并制定个性化计划以提升生产力。享受免费与付费版的对比及详细排名。这些必试工具旨在简化财务管理,助您释放 AI 优势。立即探索!
11 个工具
xix.ai
2026年最新精选高评分AI睡眠追踪助手,助您实现最佳恢复效果。这份全面更新的每周指南汇集了强大的工具,提供实际测试结果、免费与付费版本对比以及详细排名,助您找到必试的解决方案,从而提升睡眠质量并养成更好的就寝习惯。 立即访问 XIX.AI,解锁您的AI优势。
10 个工具
xix.ai
2026年最新、最受欢迎、评分最高的AI SQL辅助工具,助力产品与营收分析! XIX.AI 精心遴选了一系列功能强大、颠覆性的必试工具,这些工具均经过每周更新的排名体系进行实战测试。它们能通过加速数据分析、简化复杂查询并生成精准洞察,帮助用户显著提升工作效率,从而推动更明智的商业决策。立即探索,发现最适合您的工具,释放您的AI优势!
14 个工具
xix.ai
2026年最新最佳高评分AI作业助手:不仅提供答案,更传授核心概念。专为学生打造的强大工具,精选必试清单,每周更新,免费与付费版本对比,真实使用测试,精准排名,助您充分释放学习潜能。立即探索,发现最适合您的工具,让学习更高效。
10 个工具
xix.ai












