


 Дом
Как Locus решает одну из главных проблем робототехники: манипуляцию
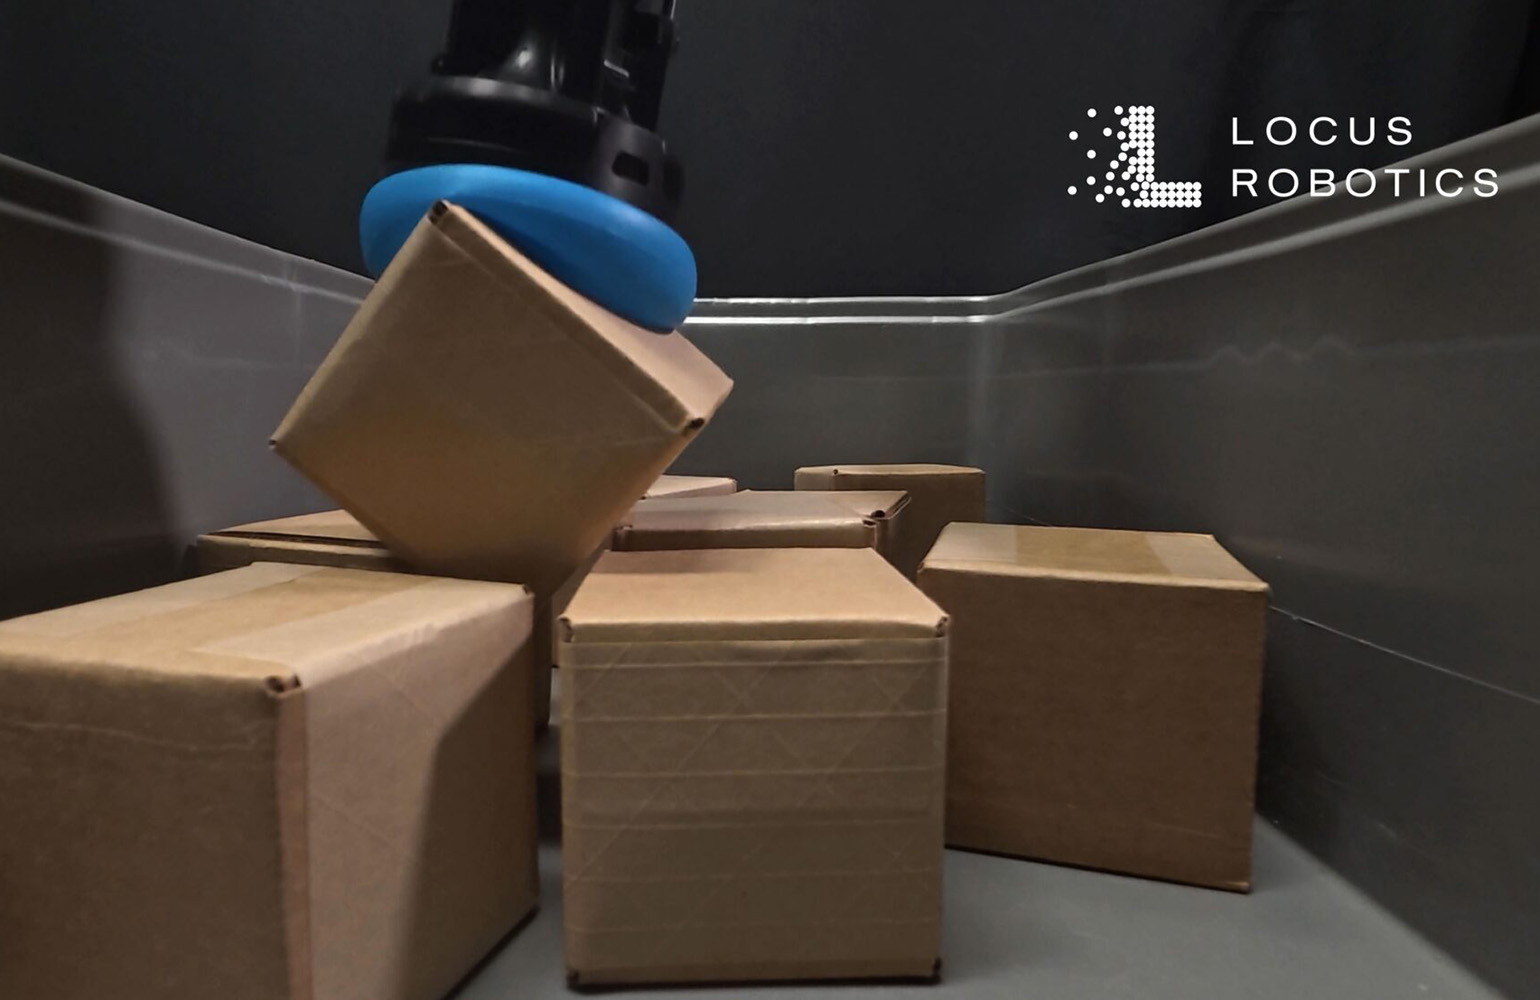 NeuraGrasp handles diverse items, including small containers, porous polybags, and textiles. | Source: Locus Robotics
Компания Locus Robotics Corp. решила множество проблем робототехники в реальных условиях эксплуатации. Ее автономные мобильные роботы (AMR) преодолели огромные расстояния в различных объектах, выполнив более 6 миллиардов операций по подбору товаров. Теперь компания расширяет свое присутствие в сфере роботизированной манипуляции.
Locus вошла в секцию роботизированного подбора товаров в марте 2025 года, запустив Array — мобильного манипулятора с собственной системой захвата, управляемой зрением. Спустя более года Locus приобрела Nexera Robotics, известную своей технологией захвата NeuraGrasp.
Рой Белаку, старший вице-президент по роботизированному захвату в Locus и бывший генеральный директор Nexera, отметил, что Nexera потратила годы на совершенствование своих уникальных мягких конечных эффекторов перед присоединением к Locus. Он упомянул, что технология уже прошла как минимум шесть поколений продуктов.
«Мы достигли точки, в которой технология демонстрировала убедительные возможности, когда мы встретили Locus на MODEX. Остальная часть истории ясна», — сказал Белаку The Robot Report.
Совпадение времени оказалось идеальным для обеих организаций. Locus стремилась управлять большим количеством SKU в своих объектах, а Nexera, базирующаяся в Ванкувере, Канада, была готова масштабировать операции.
«Мы стремимся развернуть эту технологию в масштабе», — заявил Белаку. «Как новатор, я взволнован тем, что она будет широко принята, и это партнерство представило идеальную возможность».
Что NeuraGrasp привносит в Locus Array?
Nexera связалась с Locus в 2025 году, во время планирования раннего выпуска Array на рынок. На этом этапе Array использовала стандартный вакуумный захватчик. Белаку объяснил, что команды много работали над интеграцией технологии Nexera в разработку Array на поздних этапах процесса.
К счастью, несмотря на то, что Array была далеко в своем развитии, она уже была оснащена воздушными и энергетическими системами, необходимыми для технологии Nexera.
«Значительная работа была проведена до приобретения, чтобы убедиться, что технология может быть интегрирована в поток разработки», — вспомнил Белаку. «Если бы мы пропустили это окно еще на год, внесение этих изменений было бы крайне сложным».
Хотя Белаку не указал точный срок доступа клиентов к технологии Nexera, он выразил оптимизм. Он ожидает, что следующее публичное представление Array, вероятно, будет включать новую технологию.
В настоящее время Locus находится на ранней стадии развертывания Array с ее оригинальным захватчиком, поэтому Nexera еще не получила доступ к данным, которые скоро станут доступными.
«Есть длинная очередь взволнованных клиентов, ожидающих Array», — сказал Белаку. «Это немного пугает, потому что после интеграции система будет работать во многих различных средах. Затем мы начнем получать данные и оптимизировать процесс настолько, насколько это возможно».
Вакуумный против захватного подбора
Отступив назад, чтобы рассмотреть более широкую отрасль робототехники, Белаку отметил, что роботизированная манипуляция существует на спектре между вакуумным и захватным захватом.
«Вакуум очень эффективен, особенно в складских операциях», — сказал он. «Он достаточен в 60%–70% случаев. Проблема возникает с оставшимися 30%–40%, где требуются высокие коэффициенты покрытия».
Технология мягкого захвата NeuraGrasp заполняет этот пробел, объединяя вакуум и захват, согласно Белаку.
«Отрасль признает, что захватный захват будет влиять на будущее роботизированной обработки», — сказал он. «Однако мы твердо верим, что вакуум обеспечивает значительную часть решения с использованием воздуха. Если это работает, не отказывайтесь от него».
Locus фокусируется на надежности и качественном подборе, а не на скорости
«В промышленных условиях надежность имеет первостепенное значение», — заявил Белаку. «Хотя вакуумные технологии имеют пределы производительности, их сила заключается в невероятной надежности. Технологии захватного захвата, в зависимости от их сложности, могут варьироваться от маргинально до очень ненадежных или, в лучшем случае, сомнительных».
Белаку подчеркнул важность успешного выполнения задач роботами. Однако надежность остается главным приоритетом, поскольку способность робота подбирать товары не имеет значения, если он часто ломается или пропускает предметы. Кроме того, он отметил, что качество подбора также важно.
«Существует значительная разница между выполнением задачи и выполнением ее с высоким качеством. Роботы Locus Origin уже известны своей высококачественной работой», — сказал Белаку. «Мы стремимся привнести ту же философию в подбор».
«Исторически заявления о подборе фокусировались на возврате инвестиций, не затрагивая базовое качество», — продолжил он. «Мы можем выполнять много подборов в час, но фокус должен быть на качестве этих подборов».
Команда Locus приоритизирует избегание повреждения продуктов, двойных подборов и пропусков, отметил Белаку. Эти проблемы редко выделяются в рекламе роботов, но могут быстро увеличить затраты клиентов. «Как только качество установлено, скорость может быть увеличена», — сказал Белаку.
Что сдерживает роботизированный подбор?
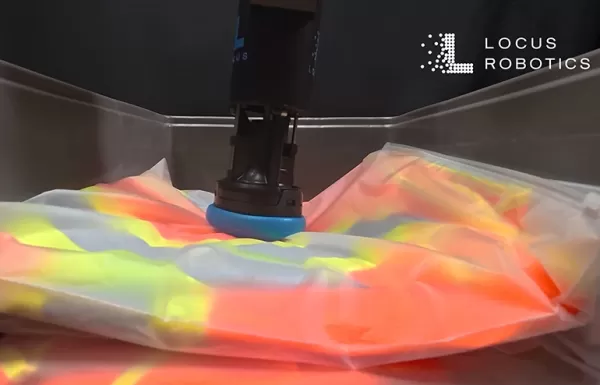 NeuraGrip Nexera обрабатывает ранее сложные предметы, такие как пористые полимешки. | Источник: Locus Robotics
Белаку выделил две основные преграды, препятствующие развитию отрасли: развитие ИИ и предоставление роботам чувства прикосновения. Отлично справляется с созданием сложных рук или электромеханических структур, но интеллект в захватном захвате отстает.
«Проблема полностью заключается в проприоцепции, метриках данных и механизмах обратной связи, необходимых для эффективной работы этих рук», — сказал Белаку.
Это не должно быть удивительным. В последнее время робототехническая отрасль получила миллионы долларов финансирования для создания надежных физических систем ИИ для роботов. Человеческий мозг развивался миллиарды лет, и хотя некоторые компании пытаются закрыть этот пробел, генерируя огромные объемы данных, отсутствие тактильного восприятия становится очевидным.
«Одна часть физической системы отсутствует: надежное, постоянное чувство прикосновения у роботов, которое не ухудшается после ограниченного использования. Симуляция этого или генерация данных для него крайне сложна», — сказал Белаку. «Я не верю, что симулированные данные значительно решат эту проблему».
Nexera в настоящее время использует чувство прикосновения и заинтересована в его дальнейшем развитии. Хотя Locus все еще находится на ранних этапах с Array, Белаку заявил, что дорожная карта манипуляции компании выходит за рамки Array.
«Роботизированная манипуляция — будь то через Array, другие версии технологий или рабочие станции подбора — является столпом инноваций, которым мы стремимся преуспеть», — сказал он.
Примечание редактора: Рик Фолк, генеральный директор Locus Robotics, выступит на RoboBusiness 2026 в Санта-Кларе, Калифорния, 20 и 21 октября. Фолк примет участие в панельной дискуссии «Руководство по RaaS: Ценообразование, обслуживание и масштабирование».
Связанная статья
 AI² Robotics привлекла $735 млн при оценке в $3 млрд для разработки колесных гуманоидных роботов
Компания AI2 производит колесных гуманоидных роботов, а не двуножные системы, жертвуя диапазоном мобильности ради механической простоты и долговечности. | Источник: Ai2 RoboticsAI² Robotics привлекла около 735 миллионов долларов в рамках нового раунд
Epson представляет коллаборативного робота AX6 с компактным дизайном и программированием без кода
The AX6 force- and power-limited robot arm is designed to be lightweight and easy to use. Source: EpsonКомпания Epson Robots на этой неделе расширила линейку своих шестиосевых роботов, представив коллаборативного робота AX6. По заявлению компании, но
Компании Siemens и Humanoid Test испытывают гуманоидного робота HMND 01 Alpha в сфере логистики
Мобильный манипулятор компании Humanoid извлекает контейнер с конвейерной ленты. Источник: SiemensКомпании Siemens AG и Humanoid объявили об успешном тестировании колесного гуманоидного робота HMND 01
Рекомендации по связанным специальным темам
Дизайн и искусство
 Лучшие инструменты для создания иллюстраций с помощью ИИ: быстрее создавайте редакционные сцены и обложки
2026: Новейшие и самые популярные инструменты для создания иллюстраций с помощью ИИ: в нашем тщательно подобранном списке представлены лучшие инструменты с мощными функциональными возможностями, позволяющие быстро создавать потрясающие редакционные сцены и привлекательные обложки. Каждый вариант прошел тщательные практические испытания; мы предлагаем сравнение бесплатных и платных версий, чтобы помочь вам найти идеальный вариант для вашего рабочего процесса. Попробуйте эти незаменимые решения уже сегодня, чтобы раскрыть потенциал искусственного интеллекта и повысить свою творческую продуктивность. Узнайте больше на сайте XIX.AI.
 10 инструментов
 xix.ai
Образование и обучение
Лучшие репетиторы по искусственному интеллекту для подготовки к экзаменам: практикуйтесь по математике, естественным наукам и английскому языку
2026 года: лучшие и самые популярные ИИ-репетиторы для подготовки к экзаменам представлены на XIX.AI! В нашем тщательно подобранном списке представлены мощные инструменты, которые кардинально изменят ваш подход к обучению: здесь вы найдете сравнение бесплатных и платных версий, тесты на практике и еженедельно обновляемые рейтинги. Они помогут повысить эффективность вашего письма, упростить изучение сложных тем и раскрыть ваш академический потенциал. Ознакомьтесь с ними прямо сейчас, чтобы найти идеальный инструмент для подготовки к экзаменам, и начните творить уже сегодня, чтобы раскрыть свои преимущества благодаря ИИ!
10 инструментов
xix.ai
Финансы
Инструменты планирования бюджета на основе ИИ для управления личными финансами
В 2026 году на XIX.AI представлены новейшие, лучшие и наиболее рейтинговые инструменты ИИ для бюджетного планирования по личным финансам! Эта тщательно отобранная коллекция включает мощные, революционные решения, которые помогают проводить реальные тесты, понимать привычки расходов и создавать персонализированные планы для повышения продуктивности. Наслаждайтесь бесплатным сравнением с платными версиями вместе с подробными рейтингами. Инструменты, которые обязательно стоит попробовать, разработаны для упрощения управления деньгами и раскрытия вашего преимущества ИИ. Исследуйте сейчас!
11 инструментов
xix.ai
Здоровье и благополучие
Помощники для отслеживания сна с ИИ: улучшите восстановление за счёт более правильных привычек перед сном
2026 год: лучшие и наиболее высоко оценённые помощники для отслеживания сна на основе ИИ, отобранные для максимального восстановления организма. В этом полностью обновлённом еженедельном руководстве представлены мощные инструменты с результатами реальных тестов, сравнением бесплатных и платных версий, а также подробными рейтингами, которые помогут вам найти оптимальное решение для улучшения качества сна и формирования лучших привычек перед сном. Ознакомьтесь с ним прямо сейчас на сайте XIX.AI, чтобы раскрыть потенциал ИИ в вашей жизни.
10 инструментов
xix.ai
Анализ данных
AI-копилоты SQL для аналитики продуктов и выручки
2026: лучшие и самые популярные ИИ-помощники для работы с SQL в сфере аналитики продуктов и доходов! XIX.AI подготовила мощную, революционную подборку инструментов, которые обязательно стоит попробовать. Они проходят проверку в реальных условиях и включаются в еженедельно обновляемый рейтинг. Эти инструменты помогают пользователям значительно повысить продуктивность за счет ускорения анализа данных, оптимизации сложных запросов и получения точных аналитических выводов, которые позволяют принимать более обоснованные бизнес-решения. Ознакомьтесь с ними прямо сейчас, чтобы найти идеальный инструмент, который поможет вам раскрыть весь потенциал искусственного интеллекта!
14 инструментов
xix.ai
Образование и обучение
Лучшие помощники по домашним заданиям с ИИ, которые учат: изучайте концепции, а не просто ответы
2026: лучшие и самые популярные помощники по домашним заданиям с ИИ, которые обучают основным концепциям, а не просто дают готовые ответы. Мощные инструменты для студентов. Обязательный к пробованию тщательно отобранный список. Еженедельное обновление. Сравнение бесплатных и платных версий. Тестирование в реальных условиях. Точные рейтинги, которые помогут вам раскрыть весь свой учебный потенциал. Исследуйте сейчас, чтобы найти идеальный инструмент для более эффективного обучения.
10 инструментов
xix.ai

 Комментарии (0)
NeuraGrasp handles diverse items, including small containers, porous polybags, and textiles. | Source: Locus Robotics
Компания Locus Robotics Corp. решила множество проблем робототехники в реальных условиях эксплуатации. Ее автономные мобильные роботы (AMR) преодолели огромные расстояния в различных объектах, выполнив более 6 миллиардов операций по подбору товаров. Теперь компания расширяет свое присутствие в сфере роботизированной манипуляции.
Locus вошла в секцию роботизированного подбора товаров в марте 2025 года, запустив Array — мобильного манипулятора с собственной системой захвата, управляемой зрением. Спустя более года Locus приобрела Nexera Robotics, известную своей технологией захвата NeuraGrasp.
Рой Белаку, старший вице-президент по роботизированному захвату в Locus и бывший генеральный директор Nexera, отметил, что Nexera потратила годы на совершенствование своих уникальных мягких конечных эффекторов перед присоединением к Locus. Он упомянул, что технология уже прошла как минимум шесть поколений продуктов.
«Мы достигли точки, в которой технология демонстрировала убедительные возможности, когда мы встретили Locus на MODEX. Остальная часть истории ясна», — сказал Белаку The Robot Report.
Совпадение времени оказалось идеальным для обеих организаций. Locus стремилась управлять большим количеством SKU в своих объектах, а Nexera, базирующаяся в Ванкувере, Канада, была готова масштабировать операции.
«Мы стремимся развернуть эту технологию в масштабе», — заявил Белаку. «Как новатор, я взволнован тем, что она будет широко принята, и это партнерство представило идеальную возможность».
Что NeuraGrasp привносит в Locus Array?
Nexera связалась с Locus в 2025 году, во время планирования раннего выпуска Array на рынок. На этом этапе Array использовала стандартный вакуумный захватчик. Белаку объяснил, что команды много работали над интеграцией технологии Nexera в разработку Array на поздних этапах процесса.
К счастью, несмотря на то, что Array была далеко в своем развитии, она уже была оснащена воздушными и энергетическими системами, необходимыми для технологии Nexera.
«Значительная работа была проведена до приобретения, чтобы убедиться, что технология может быть интегрирована в поток разработки», — вспомнил Белаку. «Если бы мы пропустили это окно еще на год, внесение этих изменений было бы крайне сложным».
Хотя Белаку не указал точный срок доступа клиентов к технологии Nexera, он выразил оптимизм. Он ожидает, что следующее публичное представление Array, вероятно, будет включать новую технологию.
В настоящее время Locus находится на ранней стадии развертывания Array с ее оригинальным захватчиком, поэтому Nexera еще не получила доступ к данным, которые скоро станут доступными.
«Есть длинная очередь взволнованных клиентов, ожидающих Array», — сказал Белаку. «Это немного пугает, потому что после интеграции система будет работать во многих различных средах. Затем мы начнем получать данные и оптимизировать процесс настолько, насколько это возможно».
Вакуумный против захватного подбора
Отступив назад, чтобы рассмотреть более широкую отрасль робототехники, Белаку отметил, что роботизированная манипуляция существует на спектре между вакуумным и захватным захватом.
«Вакуум очень эффективен, особенно в складских операциях», — сказал он. «Он достаточен в 60%–70% случаев. Проблема возникает с оставшимися 30%–40%, где требуются высокие коэффициенты покрытия».
Технология мягкого захвата NeuraGrasp заполняет этот пробел, объединяя вакуум и захват, согласно Белаку.
«Отрасль признает, что захватный захват будет влиять на будущее роботизированной обработки», — сказал он. «Однако мы твердо верим, что вакуум обеспечивает значительную часть решения с использованием воздуха. Если это работает, не отказывайтесь от него».
Locus фокусируется на надежности и качественном подборе, а не на скорости
«В промышленных условиях надежность имеет первостепенное значение», — заявил Белаку. «Хотя вакуумные технологии имеют пределы производительности, их сила заключается в невероятной надежности. Технологии захватного захвата, в зависимости от их сложности, могут варьироваться от маргинально до очень ненадежных или, в лучшем случае, сомнительных».
Белаку подчеркнул важность успешного выполнения задач роботами. Однако надежность остается главным приоритетом, поскольку способность робота подбирать товары не имеет значения, если он часто ломается или пропускает предметы. Кроме того, он отметил, что качество подбора также важно.
«Существует значительная разница между выполнением задачи и выполнением ее с высоким качеством. Роботы Locus Origin уже известны своей высококачественной работой», — сказал Белаку. «Мы стремимся привнести ту же философию в подбор».
«Исторически заявления о подборе фокусировались на возврате инвестиций, не затрагивая базовое качество», — продолжил он. «Мы можем выполнять много подборов в час, но фокус должен быть на качестве этих подборов».
Команда Locus приоритизирует избегание повреждения продуктов, двойных подборов и пропусков, отметил Белаку. Эти проблемы редко выделяются в рекламе роботов, но могут быстро увеличить затраты клиентов. «Как только качество установлено, скорость может быть увеличена», — сказал Белаку.
Что сдерживает роботизированный подбор?
NeuraGrip Nexera обрабатывает ранее сложные предметы, такие как пористые полимешки. | Источник: Locus Robotics
Белаку выделил две основные преграды, препятствующие развитию отрасли: развитие ИИ и предоставление роботам чувства прикосновения. Отлично справляется с созданием сложных рук или электромеханических структур, но интеллект в захватном захвате отстает.
«Проблема полностью заключается в проприоцепции, метриках данных и механизмах обратной связи, необходимых для эффективной работы этих рук», — сказал Белаку.
Это не должно быть удивительным. В последнее время робототехническая отрасль получила миллионы долларов финансирования для создания надежных физических систем ИИ для роботов. Человеческий мозг развивался миллиарды лет, и хотя некоторые компании пытаются закрыть этот пробел, генерируя огромные объемы данных, отсутствие тактильного восприятия становится очевидным.
«Одна часть физической системы отсутствует: надежное, постоянное чувство прикосновения у роботов, которое не ухудшается после ограниченного использования. Симуляция этого или генерация данных для него крайне сложна», — сказал Белаку. «Я не верю, что симулированные данные значительно решат эту проблему».
Nexera в настоящее время использует чувство прикосновения и заинтересована в его дальнейшем развитии. Хотя Locus все еще находится на ранних этапах с Array, Белаку заявил, что дорожная карта манипуляции компании выходит за рамки Array.
«Роботизированная манипуляция — будь то через Array, другие версии технологий или рабочие станции подбора — является столпом инноваций, которым мы стремимся преуспеть», — сказал он.
Примечание редактора: Рик Фолк, генеральный директор Locus Robotics, выступит на RoboBusiness 2026 в Санта-Кларе, Калифорния, 20 и 21 октября. Фолк примет участие в панельной дискуссии «Руководство по RaaS: Ценообразование, обслуживание и масштабирование».








 AI² Robotics привлекла $735 млн при оценке в $3 млрд для разработки колесных гуманоидных роботов
Компания AI2 производит колесных гуманоидных роботов, а не двуножные системы, жертвуя диапазоном мобильности ради механической простоты и долговечности. | Источник: Ai2 RoboticsAI² Robotics привлекла около 735 миллионов долларов в рамках нового раунд
 Epson представляет коллаборативного робота AX6 с компактным дизайном и программированием без кода
The AX6 force- and power-limited robot arm is designed to be lightweight and easy to use. Source: EpsonКомпания Epson Robots на этой неделе расширила линейку своих шестиосевых роботов, представив коллаборативного робота AX6. По заявлению компании, но
 Компании Siemens и Humanoid Test испытывают гуманоидного робота HMND 01 Alpha в сфере логистики
Мобильный манипулятор компании Humanoid извлекает контейнер с конвейерной ленты. Источник: SiemensКомпании Siemens AG и Humanoid объявили об успешном тестировании колесного гуманоидного робота HMND 01

2026: Новейшие и самые популярные инструменты для создания иллюстраций с помощью ИИ: в нашем тщательно подобранном списке представлены лучшие инструменты с мощными функциональными возможностями, позволяющие быстро создавать потрясающие редакционные сцены и привлекательные обложки. Каждый вариант прошел тщательные практические испытания; мы предлагаем сравнение бесплатных и платных версий, чтобы помочь вам найти идеальный вариант для вашего рабочего процесса. Попробуйте эти незаменимые решения уже сегодня, чтобы раскрыть потенциал искусственного интеллекта и повысить свою творческую продуктивность. Узнайте больше на сайте XIX.AI.
10 инструментов
xix.ai

2026 года: лучшие и самые популярные ИИ-репетиторы для подготовки к экзаменам представлены на XIX.AI! В нашем тщательно подобранном списке представлены мощные инструменты, которые кардинально изменят ваш подход к обучению: здесь вы найдете сравнение бесплатных и платных версий, тесты на практике и еженедельно обновляемые рейтинги. Они помогут повысить эффективность вашего письма, упростить изучение сложных тем и раскрыть ваш академический потенциал. Ознакомьтесь с ними прямо сейчас, чтобы найти идеальный инструмент для подготовки к экзаменам, и начните творить уже сегодня, чтобы раскрыть свои преимущества благодаря ИИ!
10 инструментов
xix.ai

В 2026 году на XIX.AI представлены новейшие, лучшие и наиболее рейтинговые инструменты ИИ для бюджетного планирования по личным финансам! Эта тщательно отобранная коллекция включает мощные, революционные решения, которые помогают проводить реальные тесты, понимать привычки расходов и создавать персонализированные планы для повышения продуктивности. Наслаждайтесь бесплатным сравнением с платными версиями вместе с подробными рейтингами. Инструменты, которые обязательно стоит попробовать, разработаны для упрощения управления деньгами и раскрытия вашего преимущества ИИ. Исследуйте сейчас!
11 инструментов
xix.ai

2026 год: лучшие и наиболее высоко оценённые помощники для отслеживания сна на основе ИИ, отобранные для максимального восстановления организма. В этом полностью обновлённом еженедельном руководстве представлены мощные инструменты с результатами реальных тестов, сравнением бесплатных и платных версий, а также подробными рейтингами, которые помогут вам найти оптимальное решение для улучшения качества сна и формирования лучших привычек перед сном. Ознакомьтесь с ним прямо сейчас на сайте XIX.AI, чтобы раскрыть потенциал ИИ в вашей жизни.
10 инструментов
xix.ai

2026: лучшие и самые популярные ИИ-помощники для работы с SQL в сфере аналитики продуктов и доходов! XIX.AI подготовила мощную, революционную подборку инструментов, которые обязательно стоит попробовать. Они проходят проверку в реальных условиях и включаются в еженедельно обновляемый рейтинг. Эти инструменты помогают пользователям значительно повысить продуктивность за счет ускорения анализа данных, оптимизации сложных запросов и получения точных аналитических выводов, которые позволяют принимать более обоснованные бизнес-решения. Ознакомьтесь с ними прямо сейчас, чтобы найти идеальный инструмент, который поможет вам раскрыть весь потенциал искусственного интеллекта!
14 инструментов
xix.ai

2026: лучшие и самые популярные помощники по домашним заданиям с ИИ, которые обучают основным концепциям, а не просто дают готовые ответы. Мощные инструменты для студентов. Обязательный к пробованию тщательно отобранный список. Еженедельное обновление. Сравнение бесплатных и платных версий. Тестирование в реальных условиях. Точные рейтинги, которые помогут вам раскрыть весь свой учебный потенциал. Исследуйте сейчас, чтобы найти идеальный инструмент для более эффективного обучения.
10 инструментов
xix.ai












