


 Lar
Como o Locus enfrenta um dos maiores desafios da robótica: a manipulação
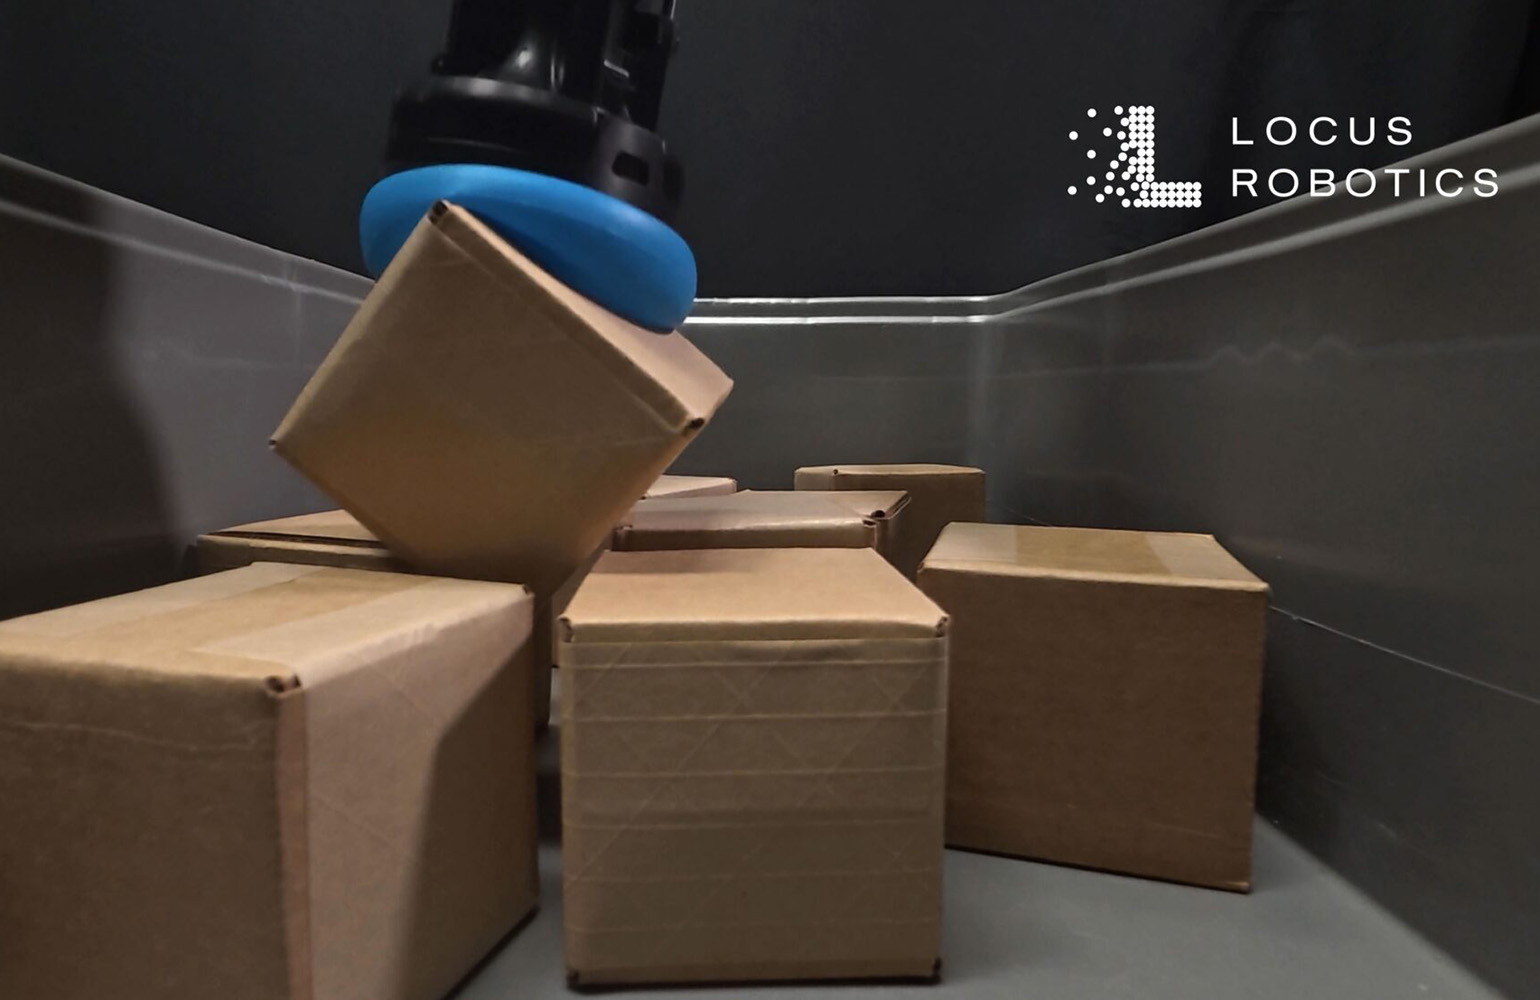
O NeuraGrasp manuseia diversos itens, incluindo pequenos recipientes, sacos plásticos porosos e tecidos. | Fonte: Locus Robotics
A Locus Robotics Corp. superou inúmeros desafios robóticos em ambientes operacionais reais. Seus robôs móveis autônomos (AMRs) percorreram grandes distâncias em diversas instalações, realizando mais de 6 bilhões de selecionamentos. Agora, a empresa está se expandindo para a área de manipulação robótica.
A Locus entrou no setor de separação robótica em março de 2025 com o lançamento do Array, um manipulador móvel equipado com um braço de separação personalizado guiado por visão. Mais de um ano depois, a Locus adquiriu a Nexera Robotics, reconhecida por sua tecnologia de preensão NeuraGrasp.
Roy Belak, vice-presidente sênior de preensão robótica da Locus e ex-CEO da Nexera, observou que a Nexera passou anos aperfeiçoando seus efetores finais flexíveis exclusivos antes de se juntar à Locus. Ele mencionou que a tecnologia já havia passado por pelo menos seis gerações de produtos.
“Estávamos chegando a um ponto em que a tecnologia demonstrava capacidades impressionantes quando conhecemos a Locus na MODEX. O resto da história é claro”, disse Belak ao The Robot Report.
O momento se mostrou ideal para ambas as organizações. A Locus buscava gerenciar mais SKUs em suas instalações, enquanto a Nexera, com sede em Vancouver, no Canadá, estava pronta para expandir suas operações.
“Nosso objetivo é implantar essa tecnologia em grande escala”, afirmou Belak. “Como inovador, estou animado em vê-la amplamente adotada, e essa parceria representou uma oportunidade perfeita.”
O que o NeuraGrasp traz para o Locus Array?
A Nexera entrou em contato com a Locus em 2025, durante o planejamento inicial do lançamento do Array no mercado. Naquela fase, o Array utilizava uma pinça padrão com ventosas. Belak explicou que as equipes trabalharam intensamente para integrar a tecnologia da Nexera ao desenvolvimento do Array na fase final do processo.
Felizmente, apesar de já estar em um estágio avançado de desenvolvimento, o Array já contava com os suprimentos de ar e energia exigidos pela tecnologia da Nexera.
“Um trabalho significativo foi realizado antes da aquisição para garantir que a tecnologia pudesse ser integrada ao fluxo de desenvolvimento”, lembrou Belak. “Se tivéssemos perdido essa janela por mais um ano, fazer essas mudanças teria sido extremamente difícil.”
Embora Belak não tenha especificado um cronograma exato para o acesso dos clientes à tecnologia da Nexera, ele se mostrou otimista. Ele espera que a próxima apresentação pública do Array provavelmente inclua a nova tecnologia.
Atualmente, a Locus está na fase inicial de implantação do Array com sua garra original; portanto, a Nexera ainda não teve acesso aos dados que em breve estarão disponíveis.
“Há uma longa fila de clientes ansiosos aguardando o Array”, disse Belak. “Isso é um pouco intimidador, pois, uma vez integrado, o sistema operará em muitos ambientes diferentes. Começaremos então a receber dados e a otimizar o processo tanto quanto possível.”
Pega por sucção versus pega por pinça
Dando um passo atrás para analisar o setor de robótica de forma mais ampla, Belak observou que a manipulação robótica existe em um espectro entre a sucção e a preensão por pinçamento.
“A sucção é altamente eficaz, especialmente em operações de armazém”, disse ele. “É suficiente em 60% a 70% das vezes. O desafio surge nos 30% a 40% restantes, onde são necessárias altas taxas de cobertura.”
A tecnologia de preensão suave da NeuraGrasp preenche essa lacuna ao combinar sucção e preensão por pinçamento, segundo Belak.
“O setor reconhece que a preensão por pinçamento terá grande influência no futuro do manuseio robótico”, disse ele. “No entanto, acreditamos firmemente que a sucção oferece uma parte substancial da solução utilizando ar. Se funciona, não a descarte.”
A Locus está focada na confiabilidade e na qualidade das pegadas, não na velocidade
“Em ambientes industriais, a confiabilidade é fundamental”, afirmou Belak. “Embora as tecnologias de sucção tenham limites de desempenho, seu ponto forte reside na incrível confiabilidade. As tecnologias de preensão por pinçamento, dependendo de sua complexidade, podem variar de marginalmente a muito pouco confiáveis ou, na melhor das hipóteses, questionáveis.”
Belak enfatizou a importância de os robôs realizarem as tarefas com sucesso. No entanto, a confiabilidade continua sendo a principal prioridade, já que a capacidade de coleta de um robô é irrelevante se ele quebra com frequência ou deixa de coletar itens. Além disso, a qualidade da coleta é essencial, observou ele.
“Há uma diferença significativa entre realizar uma tarefa e realizá-la com alta qualidade. Os robôs da Locus Origin já são conhecidos por suas operações de alta qualidade”, disse Belak. “Nosso objetivo é levar esse mesmo espírito para a coleta.”
“Historicamente, as alegações sobre a separação têm se concentrado no retorno sobre o investimento, sem abordar a qualidade subjacente”, continuou ele. “Podemos realizar muitas separações por hora, mas o foco deve estar na qualidade dessas separações.”
A equipe da Locus prioriza evitar danos aos produtos, selecções duplicadas e erros de selecção, observou Belak. Essas questões raramente são destacadas nos anúncios de robôs, mas podem aumentar rapidamente os custos para o cliente. “Uma vez estabelecida a qualidade, a velocidade pode ser aumentada”, disse Belak.
O que está impedindo a adoção da separação robótica?
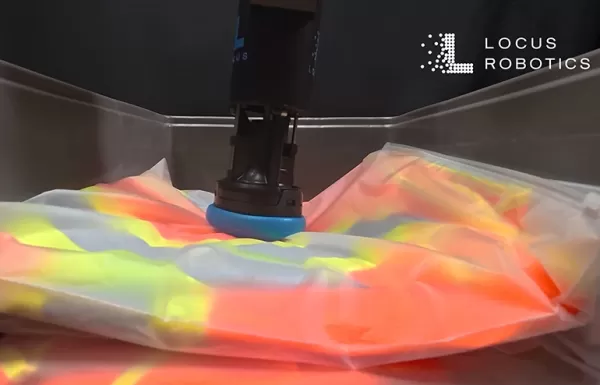
O NeuraGrip, da Nexera, lida com itens antes difíceis de manusear, como sacos plásticos porosos. | Fonte: Locus Robotics
Belak identificou dois principais obstáculos que impedem o avanço do setor: o desenvolvimento da IA e a capacidade de dotar os robôs de um senso de tato. O setor se destaca na criação de mãos sofisticadas ou estruturas eletromecânicas, mas a inteligência no manuseio por pinçamento ainda está aquém.
“O desafio reside inteiramente na propriocepção, nas métricas de dados e nos mecanismos de feedback necessários para que essas mãos funcionem de maneira eficaz”, disse Belak.
Isso não deveria ser surpreendente. O setor de robótica conseguiu recentemente milhões em financiamento para construir sistemas físicos robustos de IA para robôs. O cérebro humano evoluiu ao longo de bilhões de anos e, embora algumas empresas tentem preencher essa lacuna gerando grandes quantidades de dados, a falta de sensação tátil torna-se evidente.
“Falta uma peça no sistema físico: um sentido de tato robusto e confiável nos robôs que não se degrade após uso limitado. Simular isso ou gerar dados para isso é extremamente difícil”, disse Belak. “Não acredito que dados simulados resolverão significativamente esse problema.”
A Nexera utiliza atualmente o sentido do tato e está interessada em aprimorá-lo ainda mais. Embora a Locus ainda esteja nos estágios iniciais com o Array, Belak afirmou que o plano de desenvolvimento da empresa em manipulação vai além do Array.
“A manipulação robótica — seja por meio do Array, de outras versões tecnológicas ou de bancadas de separação — é um pilar da inovação no qual buscamos nos destacar”, disse ele.
Nota do editor: Rick Faulk, CEO da Locus Robotics, falará no RoboBusiness 2026 em Santa Clara, Califórnia, nos dias 20 e 21 de outubro. Faulk participará do painel de discussão “O Manual do RaaS: Preços, Serviço e Escala”.
Artigo relacionado
 A AI² Robotics capta US$ 735 milhões com avaliação de US$ 3 bilhões para robôs humanoides sobre rodas
A AI2 fabrica robôs humanoides sobre rodas em vez de sistemas bípedes, trocando a amplitude de mobilidade por simplicidade mecânica e durabilidade. | Crédito: Ai2 RoboticsA AI² Robotics garantiu aproximadamente US$ 735 milhões em uma nova rodada de f
A Epson apresenta o Cobot AX6, com design compacto e programação sem código
O braço robótico AX6, limitado em força e potência, foi projetado para ser leve e fácil de usar. Fonte: EpsonA Epson Robots expandiu esta semana sua linha de robôs de seis eixos com o cobot AX6. A empresa afirmou que o novo cobot foi projetado com re
Siemens e o robô humanóide de teste HMND 01 Alpha na logística
Um manipulador móvel do modelo Humanoid retira uma caixa de uma esteira transportadora. Fonte: SiemensA Siemens AG e a Humanoid anunciaram o sucesso dos testes com o robô humanoide de rodas HMND 01 Alpha na fábrica de eletrônicos da Siemens em Erlang
Recomendações de tópicos especiais relacionados
Design e Arte
 As melhores ferramentas de ilustração com IA: crie cenas editoriais e capas de forma mais rápida
As melhores ferramentas de ilustração com IA de 2026: nossa lista selecionada apresenta as melhores ferramentas, com design robusto, para criar rapidamente cenas editoriais impressionantes e capas atraentes. Cada opção passou por rigorosos testes práticos, oferecendo uma comparação entre versões gratuitas e pagas para ajudar você a encontrar a opção perfeita para o seu fluxo de trabalho. Experimente hoje mesmo essas soluções imperdíveis para aproveitar ao máximo as vantagens da IA e impulsionar sua produtividade criativa. Explore agora no XIX.AI.
 10 ferramentas
 xix.ai
Educação e Aprendizagem
Os melhores professores particulares especializados em IA para preparação para exames: pratique matemática, ciências e inglês
Os melhores tutores de IA para preparação para exames de 2026, com as melhores avaliações, estão aqui no XIX.AI! Nossa lista cuidadosamente selecionada apresenta ferramentas poderosas e revolucionárias que oferecem comparação entre versões gratuitas e pagas, testes práticos e rankings atualizados semanalmente. Elas ajudam a aumentar sua eficiência na redação, simplificar o aprendizado de tópicos complexos e liberar seu potencial acadêmico. Explore agora para descobrir sua ferramenta perfeita de preparação para exames e comece a criar hoje mesmo para aproveitar toda a vantagem da IA!
10 ferramentas
xix.ai
Financiar
Ferramentas de planejamento orçamentário com IA para gestão financeira pessoal
As melhores e mais bem avaliadas ferramentas de planejamento orçamentário com IA para gestão financeira pessoal de 2026 estão aqui no XIX.AI! Esta seleção especial apresenta soluções poderosas e revolucionárias que ajudam você a realizar testes na prática, entender hábitos de consumo e criar planos personalizados para aumentar a produtividade. Confira uma comparação entre versões gratuitas e pagas, além de rankings detalhados. Ferramentas imperdíveis, projetadas para simplificar a gestão financeira e explorar o potencial da IA. Explore agora!
11 ferramentas
xix.ai
Saúde e Bem-Estar
Assistentes de rastreamento do sono com IA: melhore sua recuperação adotando hábitos mais adequados antes de dormir
2026 – Os melhores assistentes de rastreamento do sono com inteligência artificial mais bem avaliados, selecionados para proporcionar uma recuperação máxima. Este guia semanal completamente atualizado apresenta ferramentas poderosas que incluem testes reais, comparações entre versões gratuitas e pagas, além de classificações detalhadas, visando ajudá-lo a encontrar a solução ideal para melhorar a qualidade do sono e fomentar hábitos noturnos mais saudáveis. Explore agora em XIX.AI e aproveite todas as vantagens oferecidas pela inteligência artificial.
10 ferramentas
xix.ai
Análise de dados
Copilotos de IA em SQL para análise de produtos e receitas
2026: Os melhores e mais bem avaliados copilotos de IA para SQL em análise de produtos e receitas! A XIX.AI selecionou um conjunto poderoso e revolucionário de ferramentas imperdíveis, que passam por testes práticos por meio de rankings atualizados semanalmente. Essas ferramentas ajudam os usuários a aumentar significativamente a produtividade, acelerando a análise de dados, simplificando consultas complexas e gerando insights precisos para impulsionar decisões de negócios mais inteligentes. Explore agora e descubra a ferramenta perfeita para aproveitar ao máximo o potencial da IA!
14 ferramentas
xix.ai
Educação e Aprendizagem
Os melhores auxiliares de tarefas escolares com IA que ensinam: aprenda conceitos, não apenas respostas
2026: Os melhores e mais bem avaliados auxiliares de tarefas com IA que ensinam conceitos fundamentais, não apenas respostas. Ferramentas poderosas para estudantes. Lista selecionada que você não pode deixar de conferir. Atualizada semanalmente. Comparação entre versões gratuitas e pagas. Testes em situações reais. Rankings precisos para ajudar você a atingir todo o seu potencial de aprendizado. Explore agora e descubra a ferramenta perfeita para estudar de forma mais inteligente.
10 ferramentas
xix.ai

 Comentários (0)
O NeuraGrasp manuseia diversos itens, incluindo pequenos recipientes, sacos plásticos porosos e tecidos. | Fonte: Locus Robotics
A Locus Robotics Corp. superou inúmeros desafios robóticos em ambientes operacionais reais. Seus robôs móveis autônomos (AMRs) percorreram grandes distâncias em diversas instalações, realizando mais de 6 bilhões de selecionamentos. Agora, a empresa está se expandindo para a área de manipulação robótica.
A Locus entrou no setor de separação robótica em março de 2025 com o lançamento do Array, um manipulador móvel equipado com um braço de separação personalizado guiado por visão. Mais de um ano depois, a Locus adquiriu a Nexera Robotics, reconhecida por sua tecnologia de preensão NeuraGrasp.
Roy Belak, vice-presidente sênior de preensão robótica da Locus e ex-CEO da Nexera, observou que a Nexera passou anos aperfeiçoando seus efetores finais flexíveis exclusivos antes de se juntar à Locus. Ele mencionou que a tecnologia já havia passado por pelo menos seis gerações de produtos.
“Estávamos chegando a um ponto em que a tecnologia demonstrava capacidades impressionantes quando conhecemos a Locus na MODEX. O resto da história é claro”, disse Belak ao The Robot Report.
O momento se mostrou ideal para ambas as organizações. A Locus buscava gerenciar mais SKUs em suas instalações, enquanto a Nexera, com sede em Vancouver, no Canadá, estava pronta para expandir suas operações.
“Nosso objetivo é implantar essa tecnologia em grande escala”, afirmou Belak. “Como inovador, estou animado em vê-la amplamente adotada, e essa parceria representou uma oportunidade perfeita.”
O que o NeuraGrasp traz para o Locus Array?
A Nexera entrou em contato com a Locus em 2025, durante o planejamento inicial do lançamento do Array no mercado. Naquela fase, o Array utilizava uma pinça padrão com ventosas. Belak explicou que as equipes trabalharam intensamente para integrar a tecnologia da Nexera ao desenvolvimento do Array na fase final do processo.
Felizmente, apesar de já estar em um estágio avançado de desenvolvimento, o Array já contava com os suprimentos de ar e energia exigidos pela tecnologia da Nexera.
“Um trabalho significativo foi realizado antes da aquisição para garantir que a tecnologia pudesse ser integrada ao fluxo de desenvolvimento”, lembrou Belak. “Se tivéssemos perdido essa janela por mais um ano, fazer essas mudanças teria sido extremamente difícil.”
Embora Belak não tenha especificado um cronograma exato para o acesso dos clientes à tecnologia da Nexera, ele se mostrou otimista. Ele espera que a próxima apresentação pública do Array provavelmente inclua a nova tecnologia.
Atualmente, a Locus está na fase inicial de implantação do Array com sua garra original; portanto, a Nexera ainda não teve acesso aos dados que em breve estarão disponíveis.
“Há uma longa fila de clientes ansiosos aguardando o Array”, disse Belak. “Isso é um pouco intimidador, pois, uma vez integrado, o sistema operará em muitos ambientes diferentes. Começaremos então a receber dados e a otimizar o processo tanto quanto possível.”
Pega por sucção versus pega por pinça
Dando um passo atrás para analisar o setor de robótica de forma mais ampla, Belak observou que a manipulação robótica existe em um espectro entre a sucção e a preensão por pinçamento.
“A sucção é altamente eficaz, especialmente em operações de armazém”, disse ele. “É suficiente em 60% a 70% das vezes. O desafio surge nos 30% a 40% restantes, onde são necessárias altas taxas de cobertura.”
A tecnologia de preensão suave da NeuraGrasp preenche essa lacuna ao combinar sucção e preensão por pinçamento, segundo Belak.
“O setor reconhece que a preensão por pinçamento terá grande influência no futuro do manuseio robótico”, disse ele. “No entanto, acreditamos firmemente que a sucção oferece uma parte substancial da solução utilizando ar. Se funciona, não a descarte.”
A Locus está focada na confiabilidade e na qualidade das pegadas, não na velocidade
“Em ambientes industriais, a confiabilidade é fundamental”, afirmou Belak. “Embora as tecnologias de sucção tenham limites de desempenho, seu ponto forte reside na incrível confiabilidade. As tecnologias de preensão por pinçamento, dependendo de sua complexidade, podem variar de marginalmente a muito pouco confiáveis ou, na melhor das hipóteses, questionáveis.”
Belak enfatizou a importância de os robôs realizarem as tarefas com sucesso. No entanto, a confiabilidade continua sendo a principal prioridade, já que a capacidade de coleta de um robô é irrelevante se ele quebra com frequência ou deixa de coletar itens. Além disso, a qualidade da coleta é essencial, observou ele.
“Há uma diferença significativa entre realizar uma tarefa e realizá-la com alta qualidade. Os robôs da Locus Origin já são conhecidos por suas operações de alta qualidade”, disse Belak. “Nosso objetivo é levar esse mesmo espírito para a coleta.”
“Historicamente, as alegações sobre a separação têm se concentrado no retorno sobre o investimento, sem abordar a qualidade subjacente”, continuou ele. “Podemos realizar muitas separações por hora, mas o foco deve estar na qualidade dessas separações.”
A equipe da Locus prioriza evitar danos aos produtos, selecções duplicadas e erros de selecção, observou Belak. Essas questões raramente são destacadas nos anúncios de robôs, mas podem aumentar rapidamente os custos para o cliente. “Uma vez estabelecida a qualidade, a velocidade pode ser aumentada”, disse Belak.
O que está impedindo a adoção da separação robótica?
O NeuraGrip, da Nexera, lida com itens antes difíceis de manusear, como sacos plásticos porosos. | Fonte: Locus Robotics
Belak identificou dois principais obstáculos que impedem o avanço do setor: o desenvolvimento da IA e a capacidade de dotar os robôs de um senso de tato. O setor se destaca na criação de mãos sofisticadas ou estruturas eletromecânicas, mas a inteligência no manuseio por pinçamento ainda está aquém.
“O desafio reside inteiramente na propriocepção, nas métricas de dados e nos mecanismos de feedback necessários para que essas mãos funcionem de maneira eficaz”, disse Belak.
Isso não deveria ser surpreendente. O setor de robótica conseguiu recentemente milhões em financiamento para construir sistemas físicos robustos de IA para robôs. O cérebro humano evoluiu ao longo de bilhões de anos e, embora algumas empresas tentem preencher essa lacuna gerando grandes quantidades de dados, a falta de sensação tátil torna-se evidente.
“Falta uma peça no sistema físico: um sentido de tato robusto e confiável nos robôs que não se degrade após uso limitado. Simular isso ou gerar dados para isso é extremamente difícil”, disse Belak. “Não acredito que dados simulados resolverão significativamente esse problema.”
A Nexera utiliza atualmente o sentido do tato e está interessada em aprimorá-lo ainda mais. Embora a Locus ainda esteja nos estágios iniciais com o Array, Belak afirmou que o plano de desenvolvimento da empresa em manipulação vai além do Array.
“A manipulação robótica — seja por meio do Array, de outras versões tecnológicas ou de bancadas de separação — é um pilar da inovação no qual buscamos nos destacar”, disse ele.
Nota do editor: Rick Faulk, CEO da Locus Robotics, falará no RoboBusiness 2026 em Santa Clara, Califórnia, nos dias 20 e 21 de outubro. Faulk participará do painel de discussão “O Manual do RaaS: Preços, Serviço e Escala”.








 A AI² Robotics capta US$ 735 milhões com avaliação de US$ 3 bilhões para robôs humanoides sobre rodas
A AI2 fabrica robôs humanoides sobre rodas em vez de sistemas bípedes, trocando a amplitude de mobilidade por simplicidade mecânica e durabilidade. | Crédito: Ai2 RoboticsA AI² Robotics garantiu aproximadamente US$ 735 milhões em uma nova rodada de f
 A Epson apresenta o Cobot AX6, com design compacto e programação sem código
O braço robótico AX6, limitado em força e potência, foi projetado para ser leve e fácil de usar. Fonte: EpsonA Epson Robots expandiu esta semana sua linha de robôs de seis eixos com o cobot AX6. A empresa afirmou que o novo cobot foi projetado com re
 Siemens e o robô humanóide de teste HMND 01 Alpha na logística
Um manipulador móvel do modelo Humanoid retira uma caixa de uma esteira transportadora. Fonte: SiemensA Siemens AG e a Humanoid anunciaram o sucesso dos testes com o robô humanoide de rodas HMND 01 Alpha na fábrica de eletrônicos da Siemens em Erlang

As melhores ferramentas de ilustração com IA de 2026: nossa lista selecionada apresenta as melhores ferramentas, com design robusto, para criar rapidamente cenas editoriais impressionantes e capas atraentes. Cada opção passou por rigorosos testes práticos, oferecendo uma comparação entre versões gratuitas e pagas para ajudar você a encontrar a opção perfeita para o seu fluxo de trabalho. Experimente hoje mesmo essas soluções imperdíveis para aproveitar ao máximo as vantagens da IA e impulsionar sua produtividade criativa. Explore agora no XIX.AI.
10 ferramentas
xix.ai

Os melhores tutores de IA para preparação para exames de 2026, com as melhores avaliações, estão aqui no XIX.AI! Nossa lista cuidadosamente selecionada apresenta ferramentas poderosas e revolucionárias que oferecem comparação entre versões gratuitas e pagas, testes práticos e rankings atualizados semanalmente. Elas ajudam a aumentar sua eficiência na redação, simplificar o aprendizado de tópicos complexos e liberar seu potencial acadêmico. Explore agora para descobrir sua ferramenta perfeita de preparação para exames e comece a criar hoje mesmo para aproveitar toda a vantagem da IA!
10 ferramentas
xix.ai

As melhores e mais bem avaliadas ferramentas de planejamento orçamentário com IA para gestão financeira pessoal de 2026 estão aqui no XIX.AI! Esta seleção especial apresenta soluções poderosas e revolucionárias que ajudam você a realizar testes na prática, entender hábitos de consumo e criar planos personalizados para aumentar a produtividade. Confira uma comparação entre versões gratuitas e pagas, além de rankings detalhados. Ferramentas imperdíveis, projetadas para simplificar a gestão financeira e explorar o potencial da IA. Explore agora!
11 ferramentas
xix.ai

2026 – Os melhores assistentes de rastreamento do sono com inteligência artificial mais bem avaliados, selecionados para proporcionar uma recuperação máxima. Este guia semanal completamente atualizado apresenta ferramentas poderosas que incluem testes reais, comparações entre versões gratuitas e pagas, além de classificações detalhadas, visando ajudá-lo a encontrar a solução ideal para melhorar a qualidade do sono e fomentar hábitos noturnos mais saudáveis. Explore agora em XIX.AI e aproveite todas as vantagens oferecidas pela inteligência artificial.
10 ferramentas
xix.ai

2026: Os melhores e mais bem avaliados copilotos de IA para SQL em análise de produtos e receitas! A XIX.AI selecionou um conjunto poderoso e revolucionário de ferramentas imperdíveis, que passam por testes práticos por meio de rankings atualizados semanalmente. Essas ferramentas ajudam os usuários a aumentar significativamente a produtividade, acelerando a análise de dados, simplificando consultas complexas e gerando insights precisos para impulsionar decisões de negócios mais inteligentes. Explore agora e descubra a ferramenta perfeita para aproveitar ao máximo o potencial da IA!
14 ferramentas
xix.ai

2026: Os melhores e mais bem avaliados auxiliares de tarefas com IA que ensinam conceitos fundamentais, não apenas respostas. Ferramentas poderosas para estudantes. Lista selecionada que você não pode deixar de conferir. Atualizada semanalmente. Comparação entre versões gratuitas e pagas. Testes em situações reais. Rankings precisos para ajudar você a atingir todo o seu potencial de aprendizado. Explore agora e descubra a ferramenta perfeita para estudar de forma mais inteligente.
10 ferramentas
xix.ai












