


 Heim
Wie Locus eine der größten Herausforderungen der Robotik angeht: Manipulation
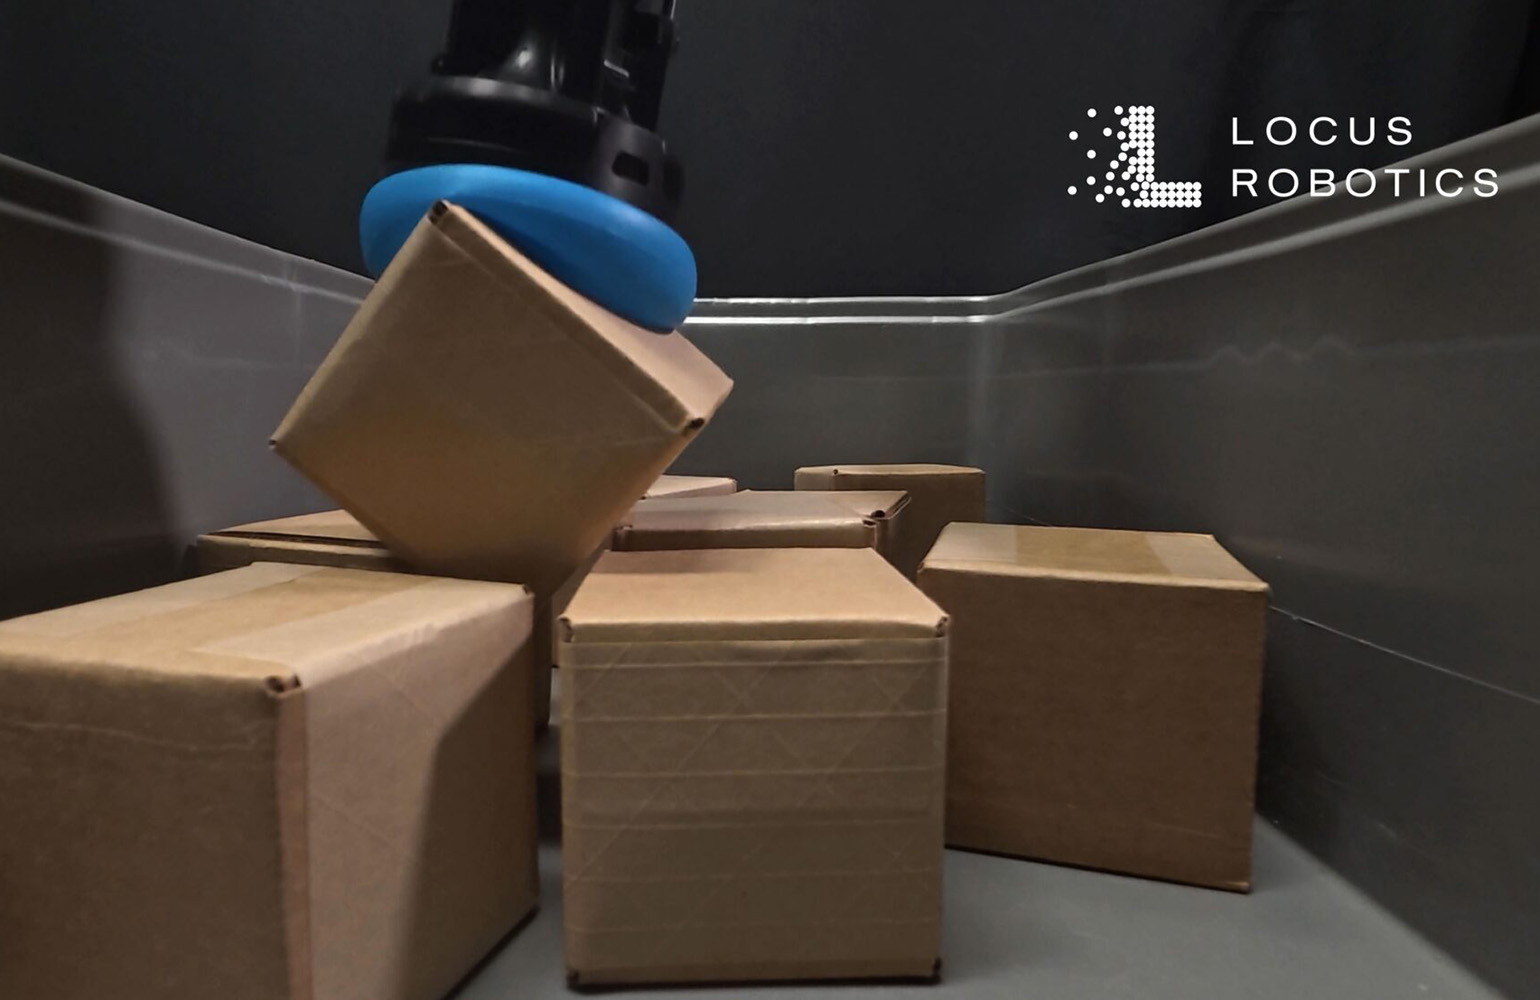 NeuraGrasp bewältigt verschiedene Artikel, darunter kleine Behälter, poröse Polybeutel und Textilien. | Quelle: Locus Robotics
Locus Robotics Corp. hat zahlreiche robotische Hürden in aktiven Betriebsumgebungen gemeistert. Seine autonomen mobilen Roboter (AMRs) haben weite Strecken durch verschiedene Einrichtungen zurückgelegt und mehr als 6 Milliarden Entnahmeprozesse unterstützt. Nun erweitert das Unternehmen seine Aktivitäten auf den Bereich der robotergesteuerten Handhabung.
Locus stieg im März 2025 in den Sektor des robotergestützten Entnehmens ein, indem es Array vorstellte, einen mobilen Manipulator mit einem kundenspezifischen, visiongeführten Entnahmearm. Mehr als ein Jahr später erwarb Locus Nexera Robotics, bekannt für seine NeuraGrasp-Greiftechnologie.
Roy Belak, Senior Vice President für robotisches Greifen bei Locus und ehemaliger CEO von Nexera, bemerkte, dass Nexera Jahre damit verbracht habe, seine einzigartigen weichen Endeffektoren zu verfeinern, bevor es sich Locus anschloss. Er erwähnte, dass die Technologie bereits mindestens sechs Produktgenerationen durchlaufen habe.
„Wir erreichten einen Punkt, an dem die Technologie überzeugende Fähigkeiten zeigte, als wir Locus auf der MODEX trafen. Der weitere Verlauf der Geschichte ist klar“, sagte Belak gegenüber The Robot Report.
Der Zeitpunkt erwies sich als ideal für beide Organisationen. Locus strebte danach, mehr SKU-Typen (Stock Keeping Units) in seinen Einrichtungen zu verwalten, während Nexera, mit Sitz in Vancouver, Kanada, bereit war, den Betrieb auszuweiten.
„Unser Ziel ist es, diese Technologie im großen Maßstab einzusetzen“, erklärte Belak. „Als Innovator bin ich begeistert, sie weit verbreitet zu sehen, und diese Partnerschaft bot eine perfekte Gelegenheit.“
Was bringt NeuraGrasp in das Locus Array?
Nexera kam 2025 mit Locus in Kontakt, während Array noch in der frühen Planungsphase für den Markteintritt war. In dieser Phase verwendete Array einen Standard-Saugnapfgreifer. Belak erklärte, dass die Teams intensiv daran arbeiteten, die Technologie von Nexera spät im Entwicklungsprozess in Array zu integrieren.
Glücklicherweise war Array trotz weit fortgeschrittener Entwicklung bereits mit den Luft- und Stromversorgungen ausgestattet, die die Technologie von Nexera erforderte.
„Vor der Übernahme wurden erhebliche Arbeiten geleistet, um sicherzustellen, dass die Technologie in den Entwicklungsprozess integriert werden konnte“, erinnerte sich Belak. „Hätten wir dieses Fenster um ein Jahr verpasst, wären diese Änderungen extrem schwierig gewesen.“
Während Belak keinen genauen Zeitplan für den Kundenzugang zur Technologie von Nexera nannte, zeigte er sich optimistisch. Er erwartet, dass die nächste öffentliche Präsentation von Array wahrscheinlich die neue Technologie vorstellen wird.
Derzeit befindet sich Locus in der frühen Einführungsphase von Array mit seinem ursprünglichen Greifer, sodass Nexera noch nicht auf die Daten zugreifen kann, die bald verfügbar sein werden.
„Es gibt eine lange Reihe aufregter Kunden, die auf Array warten“, sagte Belak. „Das ist etwas einschüchternd, da das System nach der Integration in vielen verschiedenen Umgebungen arbeiten wird. Wir werden dann beginnen, Daten zu empfangen und den Prozess so weit wie möglich zu optimieren.“
Saugen versus Zangen-Greifen
Mit einem Blick auf die breitere Robotikbranche bemerkte Belak, dass die robotergesteuerte Handhabung auf einem Spektrum zwischen saugbasiertem und Zangen-Greifen existiert.
„Saugen ist hochwirksam, insbesondere in Lagerbetrieben“, sagte er. „Es reicht 60 % bis 70 % der Zeit aus. Die Herausforderung ergibt sich aus den verbleibenden 30 % bis 40 %, bei denen hohe Abdeckungsverhältnisse erforderlich sind.“
Die weiche Greiftechnologie von NeuraGrasp schließt diese Lücke, indem sie Saugen und Zangen-Greifen kombiniert, so Belak.
„Die Branche erkennt an, dass Zangen-Greifen in der Zukunft der robotergesteuerten Handhabung bedeutend sein wird“, sagte er. „Wir sind jedoch fest der Überzeugung, dass Saugen einen substantialen Teil der Lösung durch Luft bereitstellt. Wenn es funktioniert, werfen Sie es nicht weg.“
Locus konzentriert sich auf Zuverlässigkeit und Qualitätsentnahmen, nicht auf Geschwindigkeit
„In industriellen Umgebungen ist Zuverlässigkeit von größter Bedeutung“, erklärte Belak. „Während Saugtechnologies Leistungsgrenzen haben, liegt ihre Stärke in der unglaublichen Zuverlässigkeit. Zangen-Greiftechnologien können, je nach Komplexität, von marginal bis sehr unzuverlässig reichen oder bestenfalls fragwürdig sein.“
Belak betonte die Bedeutung erfolgreicher Aufgabenausführung durch Roboter. Dennoch bleibt die Zuverlässigkeit die oberste Priorität, da die Entnahmekapazität eines Roboters irrelevant ist, wenn er häufig ausfällt oder Artikel verpasst. Zudem sei die Entnahmequalität wesentlich, bemerkte er.
„Es gibt einen erheblichen Unterschied zwischen der Ausführung einer Aufgabe und der Ausführung mit hoher Qualität. Locus-Origin-Bots sind bereits für ihre hochwertigen Operationen bekannt“, sagte Belak. „Wir zielen darauf ab, diese gleiche Philosophie auf das Entnehmen zu übertragen.“
„Historisch gesehen konzentrierten sich Claims beim Entnehmen auf die Rendite ohne Berücksichtigung der zugrunde liegenden Qualität“, fuhr er fort. „Wir können viele Entnahmen pro Stunde erzielen, aber der Fokus sollte auf der Qualität dieser Entnahmen liegen.“
Das Team von Locus priorisiert die Vermeidung von Produktschäden, Doppelentnahmen und Fehlintnahmen, bemerkte Belak. Diese Probleme werden in Robotwerbeanzeigen selten hervorgehoben, können jedoch die Kosten der Kunden schnell erhöhen. „Sobald die Qualität etabliert ist, kann die Geschwindigkeit erhöht werden“, sagte Belak.
Was bremst das robotergestützte Entnehmen?
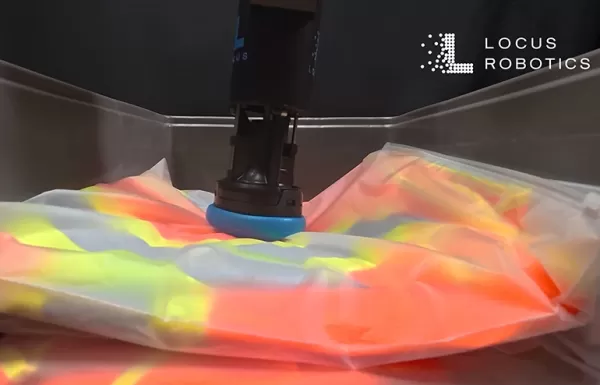 Nexeras NeuraGrip bewältigt zuvor schwierige Artikel, wie poröse Polybeutel. | Quelle: Locus Robotics
Belak identifizierte zwei Haupthindernisse, die die Branche behindern: die KI-Entwicklung und die Bereitstellung eines Tastsinns für Roboter. Die Branche ist hervorragend darin, ausgefeilte Hände oder elektromechanische Strukturen zu entwickeln, doch die Intelligenz beim Zangen-Greifen hinkt hinterher.
„Die Herausforderung liegt ausschließlich in der Propriozeption, den Datenmetriken und den Feedbackmechanismen, die erforderlich sind, um diese Hände effektiv funktionieren zu lassen“, sagte Belak.
Dies sollte nicht überraschen. Die Robotikbranche hat in letzter Zeit Millionen an Finanzmitteln gesichert, um robuste physische KI-Systeme für Roboter zu entwickeln. Menschliche Gehirne haben sich über Milliarden von Jahren entwickelt, und während einige Unternehmen versuchen, diese Lücke durch die Generierung riesiger Datenmengen zu schließen, wird das Fehlen taktiler Sensorik offensichtlich.
„Ein Teil des physischen Systems fehlt: ein robustes, zuverlässiges Tastgefühl für Roboter, das sich nach begrenzter Nutzung nicht verschlechtert. Dies zu simulieren oder Daten dafür zu generieren, ist extrem schwierig“, sagte Belak. „Ich glaube nicht, dass simulierte Daten dieses Problem signifikant lösen werden.“
Nexera nutzt derzeit ein Tastgefühl und ist daran interessiert, dieses weiter voranzubringen. Während sich Locus noch in den frühen Phasen mit Array befindet, erklärte Belak, dass die Manipulations-Roadmap des Unternehmens über Array hinausgeht.
„Die robotergesteuerte Handhabung – sei es durch Array, andere Technologieversionen oder Entnahmebänke – ist eine Säule der Innovation, in der wir exzellieren möchten“, sagte er.
Hinweis des Herausgebers: Rick Faulk, CEO von Locus Robotics, wird am 20. und 21. Oktober auf der RoboBusiness 2026 in Santa Clara, Kalifornien, sprechen. Faulk wird an der Podiumsdiskussion „Das RaaS-Handbuch: Preisgestaltung, Service & Skalierung“ teilnehmen.
Verwandter Artikel
 AI² Robotics hebt 735 Millionen US-Dollar bei einer Bewertung von 3 Milliarden US-Dollar für radbasierte humanoide Roboter ein
AI2 stellt rollende humanoide Roboter her und verzichtet auf zweibeinige Systeme, wobei sie Reichweite der Mobilität gegen mechanische Einfachheit und Haltbarkeit eintauscht. | Quelle: Ai2 RoboticsAI² Robotics hat in einer neuen Finanzierungsrunde ru
Epson stellt den AX6-Cobot vor, der sich durch ein kompaktes Design und die Programmierung ohne Code auszeichnet.
Der AX6-Kraft- und leistungsbeschränkte Roboterarm ist leicht und einfach zu bedienen. Quelle: EpsonEpson Robots hat diese Woche seine Sechsachsen-Roboterlinie um den AX6-Kollaborationsroboter erweitert. Das Unternehmen erklärte, dass der neue Cobot
Siemens und Humanoid testen den humanoiden Roboter HMND 01 Alpha in der Logistik
Ein mobiler Manipulator von Humanoid entnimmt einen Behälter von einem Förderband. Quelle: SiemensDie Siemens AG und Humanoid gaben den erfolgreichen Test des humanoiden Roboters HMND 01 Alpha auf Räd
Empfehlungen zu verwandten Spezialthemen
Design & Kunst
 Die besten KI-Illustrationstools: Redaktionelle Szenen und Cover-Grafiken schneller erstellen
Die besten und am besten bewerteten KI-Illustrationstools 2026: Unsere sorgfältig zusammengestellte Liste enthält die leistungsstärksten Tools, mit denen Sie im Handumdrehen atemberaubende redaktionelle Szenen und auffällige Cover-Grafiken erstellen können. Jede Option wurde strengen Praxistests unterzogen und wird im Vergleich zwischen kostenlosen und kostenpflichtigen Versionen vorgestellt, damit Sie die perfekte Lösung für Ihren Arbeitsablauf finden können. Probieren Sie diese unverzichtbaren Lösungen noch heute aus, um Ihren KI-Vorteil zu nutzen und Ihre kreative Produktivität zu steigern. Entdecken Sie sie jetzt auf XIX.AI.
 10 Tools
 xix.ai
Bildung und Lernen
Die besten KI-Nachhilfelehrer für die Prüfungsvorbereitung: Üben Sie Mathematik, Naturwissenschaften und Englisch
Die besten und am besten bewerteten KI-Nachhilfetools für die Prüfungsvorbereitung des Jahres 2026 finden Sie hier auf XIX.AI! Unsere sorgfältig zusammengestellte Liste enthält leistungsstarke, bahnbrechende Tools, die einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, Tests aus der Praxis sowie wöchentlich aktualisierte Rankings bieten. Sie helfen Ihnen dabei, Ihre Schreibeffizienz zu steigern, das Erlernen komplexer Themen zu vereinfachen und Ihr akademisches Potenzial voll auszuschöpfen. Entdecken Sie jetzt Ihr perfektes Tool zur Prüfungsvorbereitung und legen Sie noch heute los, um Ihren KI-Vorteil zu nutzen!
10 Tools
xix.ai
Finanzen
KI-Budgetplanungstools für das persönliche Geldmanagement
2026 Neueste Besten Top-Bewertete KI-Budgetplanungs-Tools für persönliches Geldmanagement sind hier auf XIX.AI! Diese kuratierte Sammlung bietet leistungsstarke, revolutionäre Lösungen, die Ihnen helfen, reale Tests durchzuführen, Ausgaben Gewohnheiten zu verstehen und personalisierte Pläne zu erstellen, um die Produktivität zu steigern. Genießen Sie einen kostenlosen vs. bezahlten Vergleich sowie detaillierte Rankings. Unbedingt auszuprobierende Tools, die darauf ausgelegt sind, das Geldmanagement zu vereinfachen und Ihre KI-Vorteile freizuschalten. Entdecken Sie jetzt!
11 Tools
xix.ai
Gesundheit Wellness
KI-gestützte Schlafüberwachungsassistenten: Verbessern Sie Ihre Erholung durch bessere Gewohnheiten vor dem Schlafengehen
2026 – Die neuesten, besten und am höchsten bewerteten AI-Geräte zur Schlafüberwachung, sorgfältig ausgewählt für eine optimale Erholung. Dieser vollständig aktualisierte wöchentliche Leitfaden präsentiert leistungsstarke Tools mit praktischen Tests, einem Vergleich von kostenlosen und kostenpflichtigen Optionen sowie detaillierten Ranglisten, um Ihnen die beste Lösung zu zeigen, die die Schlafqualität verbessert und bessere Gewohnheiten zum Zubettgehen fördert. Entdecken Sie ihn jetzt auf XIX.AI, um Ihren Vorteil durch KI zu nutzen.
10 Tools
xix.ai
Datenanalyse
KI-gestützte SQL-Copilots für Produkt- und Umsatzanalysen
Die besten und am besten bewerteten KI-SQL-Copilots für Produkt- und Umsatzanalysen im Jahr 2026! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die anhand wöchentlich aktualisierter Rankings in der Praxis getestet werden. Diese Tools helfen Anwendern dabei, ihre Produktivität erheblich zu steigern, indem sie die Datenanalyse beschleunigen, komplexe Abfragen optimieren und präzise Erkenntnisse liefern, um intelligentere Geschäftsentscheidungen zu ermöglichen. Entdecken Sie jetzt das perfekte Tool, um Ihren KI-Vorteil voll auszuschöpfen!
14 Tools
xix.ai
Bildung und Lernen
Die besten KI-Hausaufgabenhelfer, die wirklich etwas vermitteln: Lerne Konzepte, nicht nur Antworten
2026: Die aktuell besten und am besten bewerteten KI-Hausaufgabenhelfer, die nicht nur Antworten liefern, sondern auch Kernkonzepte vermitteln – leistungsstarke Tools für Schüler und Studenten. Eine kuratierte Liste, die Sie unbedingt ausprobieren sollten. Wöchentlich aktualisiert. Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten. Praxistests. Genaue Rankings, die Ihnen helfen, Ihr volles Lernpotenzial auszuschöpfen. Entdecken Sie jetzt das perfekte Tool für intelligenteres Lernen.
10 Tools
xix.ai

 Kommentare (0)
NeuraGrasp bewältigt verschiedene Artikel, darunter kleine Behälter, poröse Polybeutel und Textilien. | Quelle: Locus Robotics
Locus Robotics Corp. hat zahlreiche robotische Hürden in aktiven Betriebsumgebungen gemeistert. Seine autonomen mobilen Roboter (AMRs) haben weite Strecken durch verschiedene Einrichtungen zurückgelegt und mehr als 6 Milliarden Entnahmeprozesse unterstützt. Nun erweitert das Unternehmen seine Aktivitäten auf den Bereich der robotergesteuerten Handhabung.
Locus stieg im März 2025 in den Sektor des robotergestützten Entnehmens ein, indem es Array vorstellte, einen mobilen Manipulator mit einem kundenspezifischen, visiongeführten Entnahmearm. Mehr als ein Jahr später erwarb Locus Nexera Robotics, bekannt für seine NeuraGrasp-Greiftechnologie.
Roy Belak, Senior Vice President für robotisches Greifen bei Locus und ehemaliger CEO von Nexera, bemerkte, dass Nexera Jahre damit verbracht habe, seine einzigartigen weichen Endeffektoren zu verfeinern, bevor es sich Locus anschloss. Er erwähnte, dass die Technologie bereits mindestens sechs Produktgenerationen durchlaufen habe.
„Wir erreichten einen Punkt, an dem die Technologie überzeugende Fähigkeiten zeigte, als wir Locus auf der MODEX trafen. Der weitere Verlauf der Geschichte ist klar“, sagte Belak gegenüber The Robot Report.
Der Zeitpunkt erwies sich als ideal für beide Organisationen. Locus strebte danach, mehr SKU-Typen (Stock Keeping Units) in seinen Einrichtungen zu verwalten, während Nexera, mit Sitz in Vancouver, Kanada, bereit war, den Betrieb auszuweiten.
„Unser Ziel ist es, diese Technologie im großen Maßstab einzusetzen“, erklärte Belak. „Als Innovator bin ich begeistert, sie weit verbreitet zu sehen, und diese Partnerschaft bot eine perfekte Gelegenheit.“
Was bringt NeuraGrasp in das Locus Array?
Nexera kam 2025 mit Locus in Kontakt, während Array noch in der frühen Planungsphase für den Markteintritt war. In dieser Phase verwendete Array einen Standard-Saugnapfgreifer. Belak erklärte, dass die Teams intensiv daran arbeiteten, die Technologie von Nexera spät im Entwicklungsprozess in Array zu integrieren.
Glücklicherweise war Array trotz weit fortgeschrittener Entwicklung bereits mit den Luft- und Stromversorgungen ausgestattet, die die Technologie von Nexera erforderte.
„Vor der Übernahme wurden erhebliche Arbeiten geleistet, um sicherzustellen, dass die Technologie in den Entwicklungsprozess integriert werden konnte“, erinnerte sich Belak. „Hätten wir dieses Fenster um ein Jahr verpasst, wären diese Änderungen extrem schwierig gewesen.“
Während Belak keinen genauen Zeitplan für den Kundenzugang zur Technologie von Nexera nannte, zeigte er sich optimistisch. Er erwartet, dass die nächste öffentliche Präsentation von Array wahrscheinlich die neue Technologie vorstellen wird.
Derzeit befindet sich Locus in der frühen Einführungsphase von Array mit seinem ursprünglichen Greifer, sodass Nexera noch nicht auf die Daten zugreifen kann, die bald verfügbar sein werden.
„Es gibt eine lange Reihe aufregter Kunden, die auf Array warten“, sagte Belak. „Das ist etwas einschüchternd, da das System nach der Integration in vielen verschiedenen Umgebungen arbeiten wird. Wir werden dann beginnen, Daten zu empfangen und den Prozess so weit wie möglich zu optimieren.“
Saugen versus Zangen-Greifen
Mit einem Blick auf die breitere Robotikbranche bemerkte Belak, dass die robotergesteuerte Handhabung auf einem Spektrum zwischen saugbasiertem und Zangen-Greifen existiert.
„Saugen ist hochwirksam, insbesondere in Lagerbetrieben“, sagte er. „Es reicht 60 % bis 70 % der Zeit aus. Die Herausforderung ergibt sich aus den verbleibenden 30 % bis 40 %, bei denen hohe Abdeckungsverhältnisse erforderlich sind.“
Die weiche Greiftechnologie von NeuraGrasp schließt diese Lücke, indem sie Saugen und Zangen-Greifen kombiniert, so Belak.
„Die Branche erkennt an, dass Zangen-Greifen in der Zukunft der robotergesteuerten Handhabung bedeutend sein wird“, sagte er. „Wir sind jedoch fest der Überzeugung, dass Saugen einen substantialen Teil der Lösung durch Luft bereitstellt. Wenn es funktioniert, werfen Sie es nicht weg.“
Locus konzentriert sich auf Zuverlässigkeit und Qualitätsentnahmen, nicht auf Geschwindigkeit
„In industriellen Umgebungen ist Zuverlässigkeit von größter Bedeutung“, erklärte Belak. „Während Saugtechnologies Leistungsgrenzen haben, liegt ihre Stärke in der unglaublichen Zuverlässigkeit. Zangen-Greiftechnologien können, je nach Komplexität, von marginal bis sehr unzuverlässig reichen oder bestenfalls fragwürdig sein.“
Belak betonte die Bedeutung erfolgreicher Aufgabenausführung durch Roboter. Dennoch bleibt die Zuverlässigkeit die oberste Priorität, da die Entnahmekapazität eines Roboters irrelevant ist, wenn er häufig ausfällt oder Artikel verpasst. Zudem sei die Entnahmequalität wesentlich, bemerkte er.
„Es gibt einen erheblichen Unterschied zwischen der Ausführung einer Aufgabe und der Ausführung mit hoher Qualität. Locus-Origin-Bots sind bereits für ihre hochwertigen Operationen bekannt“, sagte Belak. „Wir zielen darauf ab, diese gleiche Philosophie auf das Entnehmen zu übertragen.“
„Historisch gesehen konzentrierten sich Claims beim Entnehmen auf die Rendite ohne Berücksichtigung der zugrunde liegenden Qualität“, fuhr er fort. „Wir können viele Entnahmen pro Stunde erzielen, aber der Fokus sollte auf der Qualität dieser Entnahmen liegen.“
Das Team von Locus priorisiert die Vermeidung von Produktschäden, Doppelentnahmen und Fehlintnahmen, bemerkte Belak. Diese Probleme werden in Robotwerbeanzeigen selten hervorgehoben, können jedoch die Kosten der Kunden schnell erhöhen. „Sobald die Qualität etabliert ist, kann die Geschwindigkeit erhöht werden“, sagte Belak.
Was bremst das robotergestützte Entnehmen?
Nexeras NeuraGrip bewältigt zuvor schwierige Artikel, wie poröse Polybeutel. | Quelle: Locus Robotics
Belak identifizierte zwei Haupthindernisse, die die Branche behindern: die KI-Entwicklung und die Bereitstellung eines Tastsinns für Roboter. Die Branche ist hervorragend darin, ausgefeilte Hände oder elektromechanische Strukturen zu entwickeln, doch die Intelligenz beim Zangen-Greifen hinkt hinterher.
„Die Herausforderung liegt ausschließlich in der Propriozeption, den Datenmetriken und den Feedbackmechanismen, die erforderlich sind, um diese Hände effektiv funktionieren zu lassen“, sagte Belak.
Dies sollte nicht überraschen. Die Robotikbranche hat in letzter Zeit Millionen an Finanzmitteln gesichert, um robuste physische KI-Systeme für Roboter zu entwickeln. Menschliche Gehirne haben sich über Milliarden von Jahren entwickelt, und während einige Unternehmen versuchen, diese Lücke durch die Generierung riesiger Datenmengen zu schließen, wird das Fehlen taktiler Sensorik offensichtlich.
„Ein Teil des physischen Systems fehlt: ein robustes, zuverlässiges Tastgefühl für Roboter, das sich nach begrenzter Nutzung nicht verschlechtert. Dies zu simulieren oder Daten dafür zu generieren, ist extrem schwierig“, sagte Belak. „Ich glaube nicht, dass simulierte Daten dieses Problem signifikant lösen werden.“
Nexera nutzt derzeit ein Tastgefühl und ist daran interessiert, dieses weiter voranzubringen. Während sich Locus noch in den frühen Phasen mit Array befindet, erklärte Belak, dass die Manipulations-Roadmap des Unternehmens über Array hinausgeht.
„Die robotergesteuerte Handhabung – sei es durch Array, andere Technologieversionen oder Entnahmebänke – ist eine Säule der Innovation, in der wir exzellieren möchten“, sagte er.
Hinweis des Herausgebers: Rick Faulk, CEO von Locus Robotics, wird am 20. und 21. Oktober auf der RoboBusiness 2026 in Santa Clara, Kalifornien, sprechen. Faulk wird an der Podiumsdiskussion „Das RaaS-Handbuch: Preisgestaltung, Service & Skalierung“ teilnehmen.








 AI² Robotics hebt 735 Millionen US-Dollar bei einer Bewertung von 3 Milliarden US-Dollar für radbasierte humanoide Roboter ein
AI2 stellt rollende humanoide Roboter her und verzichtet auf zweibeinige Systeme, wobei sie Reichweite der Mobilität gegen mechanische Einfachheit und Haltbarkeit eintauscht. | Quelle: Ai2 RoboticsAI² Robotics hat in einer neuen Finanzierungsrunde ru
 Epson stellt den AX6-Cobot vor, der sich durch ein kompaktes Design und die Programmierung ohne Code auszeichnet.
Der AX6-Kraft- und leistungsbeschränkte Roboterarm ist leicht und einfach zu bedienen. Quelle: EpsonEpson Robots hat diese Woche seine Sechsachsen-Roboterlinie um den AX6-Kollaborationsroboter erweitert. Das Unternehmen erklärte, dass der neue Cobot
 Siemens und Humanoid testen den humanoiden Roboter HMND 01 Alpha in der Logistik
Ein mobiler Manipulator von Humanoid entnimmt einen Behälter von einem Förderband. Quelle: SiemensDie Siemens AG und Humanoid gaben den erfolgreichen Test des humanoiden Roboters HMND 01 Alpha auf Räd

Die besten und am besten bewerteten KI-Illustrationstools 2026: Unsere sorgfältig zusammengestellte Liste enthält die leistungsstärksten Tools, mit denen Sie im Handumdrehen atemberaubende redaktionelle Szenen und auffällige Cover-Grafiken erstellen können. Jede Option wurde strengen Praxistests unterzogen und wird im Vergleich zwischen kostenlosen und kostenpflichtigen Versionen vorgestellt, damit Sie die perfekte Lösung für Ihren Arbeitsablauf finden können. Probieren Sie diese unverzichtbaren Lösungen noch heute aus, um Ihren KI-Vorteil zu nutzen und Ihre kreative Produktivität zu steigern. Entdecken Sie sie jetzt auf XIX.AI.
10 Tools
xix.ai

Die besten und am besten bewerteten KI-Nachhilfetools für die Prüfungsvorbereitung des Jahres 2026 finden Sie hier auf XIX.AI! Unsere sorgfältig zusammengestellte Liste enthält leistungsstarke, bahnbrechende Tools, die einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, Tests aus der Praxis sowie wöchentlich aktualisierte Rankings bieten. Sie helfen Ihnen dabei, Ihre Schreibeffizienz zu steigern, das Erlernen komplexer Themen zu vereinfachen und Ihr akademisches Potenzial voll auszuschöpfen. Entdecken Sie jetzt Ihr perfektes Tool zur Prüfungsvorbereitung und legen Sie noch heute los, um Ihren KI-Vorteil zu nutzen!
10 Tools
xix.ai

2026 Neueste Besten Top-Bewertete KI-Budgetplanungs-Tools für persönliches Geldmanagement sind hier auf XIX.AI! Diese kuratierte Sammlung bietet leistungsstarke, revolutionäre Lösungen, die Ihnen helfen, reale Tests durchzuführen, Ausgaben Gewohnheiten zu verstehen und personalisierte Pläne zu erstellen, um die Produktivität zu steigern. Genießen Sie einen kostenlosen vs. bezahlten Vergleich sowie detaillierte Rankings. Unbedingt auszuprobierende Tools, die darauf ausgelegt sind, das Geldmanagement zu vereinfachen und Ihre KI-Vorteile freizuschalten. Entdecken Sie jetzt!
11 Tools
xix.ai

2026 – Die neuesten, besten und am höchsten bewerteten AI-Geräte zur Schlafüberwachung, sorgfältig ausgewählt für eine optimale Erholung. Dieser vollständig aktualisierte wöchentliche Leitfaden präsentiert leistungsstarke Tools mit praktischen Tests, einem Vergleich von kostenlosen und kostenpflichtigen Optionen sowie detaillierten Ranglisten, um Ihnen die beste Lösung zu zeigen, die die Schlafqualität verbessert und bessere Gewohnheiten zum Zubettgehen fördert. Entdecken Sie ihn jetzt auf XIX.AI, um Ihren Vorteil durch KI zu nutzen.
10 Tools
xix.ai

Die besten und am besten bewerteten KI-SQL-Copilots für Produkt- und Umsatzanalysen im Jahr 2026! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die anhand wöchentlich aktualisierter Rankings in der Praxis getestet werden. Diese Tools helfen Anwendern dabei, ihre Produktivität erheblich zu steigern, indem sie die Datenanalyse beschleunigen, komplexe Abfragen optimieren und präzise Erkenntnisse liefern, um intelligentere Geschäftsentscheidungen zu ermöglichen. Entdecken Sie jetzt das perfekte Tool, um Ihren KI-Vorteil voll auszuschöpfen!
14 Tools
xix.ai

2026: Die aktuell besten und am besten bewerteten KI-Hausaufgabenhelfer, die nicht nur Antworten liefern, sondern auch Kernkonzepte vermitteln – leistungsstarke Tools für Schüler und Studenten. Eine kuratierte Liste, die Sie unbedingt ausprobieren sollten. Wöchentlich aktualisiert. Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten. Praxistests. Genaue Rankings, die Ihnen helfen, Ihr volles Lernpotenzial auszuschöpfen. Entdecken Sie jetzt das perfekte Tool für intelligenteres Lernen.
10 Tools
xix.ai












