


 首頁
MoveIt Pro 9.0 升級版:強化感知與遙控功能
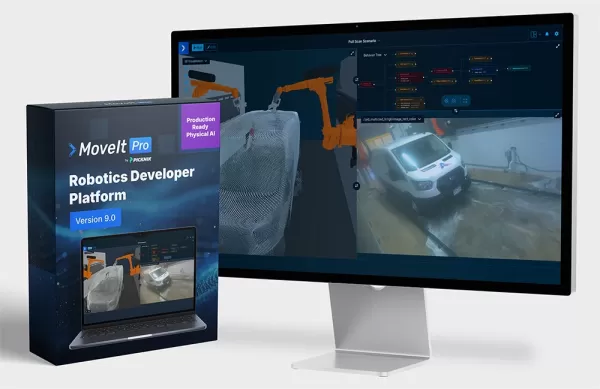
根據 PickNik 的說法,MoveIt Pro 9.0 讓機器人能夠在幾何結構不斷變化且表面多樣的環境中高效運作。 | 來源:PickNik Robotics
PickNik Inc. 已推出 MoveIt Pro 9.0,這是其用於開發機械手臂應用程式的平台最新版本。此更新引入了改良的感知轉動功能,並針對遙控操作與訓練資料收集系統進行了全面重新設計。
這家總部位於科羅拉多州博爾德的公司表示,這些增強功能將協助開發者應對「多樣化、小批量」的應用場景,這類應用向來是機器人領域的一大挑戰。
「我們觀察到幾個關鍵產業趨勢。其一是『代理式編程』的興起,這使得創建機器人示範變得更快、更簡單,」PickNik 執行長 Dave Grant 向《機器人報告》表示。「雖然製作出永遠無法進展的瑕疵示範比以往更容易,但我們的焦點正果斷地轉向平台可靠性,並致力實現盡可能接近 100% 成功的執行。」
MoveIt Pro 9.0 在表面驅動任務方面表現卓越
最新版 MoveIt Pro 提供以下功能:
從點雲中自動提取輪廓並生成柵格化笛卡爾路徑透過 AI 驅動的 2D 遮罩過濾與邊界框分析,提升感知可靠性基於 ICP 的點雲對齊技術,適用於合併的表面掃描具備內建碰撞檢查與關節限位執行的全身運動控制原生支援協調機械臂與車輪的移動式操作機器人簡化且現代化的使用者介面,用於除錯與自我檢視PickNik Robotics 解釋,這些功能使機器人能夠更有效地處理表面驅動任務。這涉及即時掃描物體的幾何結構,並在多變的輪廓上生成安全且具備碰撞感知能力的工具路徑。因此,該系統適用於各種製造用途,例如清潔和噴漆,以及廣泛的任務。
在汽車保養產業中,總部位於丹佛的 Autowash 運用 MoveIt Pro,為形狀與尺寸各異的車輛實現具備表面感知能力的自動洗車。
「每輛車都有獨特的輪廓和表面狀況,」Autowash 共同創辦人兼執行長 Dennis Dreeszen 指出。「MoveIt Pro 的感知到動作處理流程,讓我們能在確保安全操作的同時,針對難以預測的幾何形狀實現一致的覆蓋。」
Grant 補充道,透過採用 MoveIt Pro,Autowash 成功將能源與用水量降低約 40%,因為該公司能夠為每輛車生成客製化的清洗方案。
編者註:PickNik Robotics 創辦人兼首席產品官戴夫·科爾曼(Dave Coleman)將於下個月的「機器人峰會暨博覽會」中,參與題為「機器人系統中人工智慧的量產化」的專題座談。目前已開放報名。
遙控操作加速市場佈局
除了感測到動作的升級之外,PickNik 還全面改進了其遙控操作與訓練資料收集系統。新版本包含整合式碰撞檢測、多機械臂支援,以及協調式移動操作控制。
「我們從一開始就整合了基礎遙控操作能力,因為 MoveIt Pro 的最初資助者是 NASA,」Grant 解釋道。「NASA 要求太空中的任何機器人動作,都必須能透過遙控操作來執行預先核准的任務。因此,遙控操作是我們核心基因的一部分。」
起初,PickNik並未預料到其遙控技術會被應用於機器人訓練。「我們之所以擴展並強化這套系統,是因為機器人訓練與數據收集領域呈現顯著成長,」Grant表示。
「我的感覺是,業界在某個階段過度執著於實現 100% 的自主性,」他繼續說道。「從局外人的角度來看,如果我聘請了一名新員工,我不會期望他們隨時都能 100% 獨立作業。只要他們十次中有九次能獨立工作,僅需一次尋求協助或澄清,我就會感到滿意。」
格蘭特指出,許多 PickNik 的客戶更著重於將人員從危險或不愉快的工種中調離,而非單純削減人力。這使得遠端操作成為一項極具價值的契機。
「您可以在進行實際生產工作的同時,收集機器人訓練數據。這將提升自主程度,讓您能夠擴大規模,」Grant 表示。「這相當於一名全職員工,但或許一個月後,這個人就能管理兩台機器人,接著是三台,或是四台。」
PickNik 在最新版本中推出介面升級
PickNik 同時推出全面翻新的使用者介面,旨在強化機器人開發團隊的除錯、視覺化及工作流程配置功能。Grant 提到,這些介面改進的許多靈感都源自客戶的直接反饋。
「這些變更看似簡單,例如在 MoveIt Pro 開發時,過去最多只能開啟四個視窗面板;現在則可開啟六個並自由調整大小,」他解釋道。「我們也致力於減少所需的鍵盤輸入次數與滑鼠移動次數,一切都是為了提升客戶的工作效率。」
客戶對 MoveIt 9.0 的反饋普遍正面
除了 Autowash 之外,PickNik 已將 MoveIt 9.0 部署至其他客戶處,包括開發自主移動式廁所清潔機器人的 Hivebotics,以及專精於食品加工廠衛生清潔的 CleanBotix。
「這三家公司主要致力於解決商業問題,技術考量僅居次要地位,」Grant 指出。「他們希望可靠且有效地應對商業挑戰。」
「Hivebotics 最初採用自建技術堆疊,也嘗試過開源技術,」他補充道。「他們最終認為走這條路既耗時又昂貴,會導致錯失市場良機。這正是客戶給我們的關鍵啟示:實施速度與投產速度是他們最重要的衡量指標。」
如今,總部位於新加坡的 Hivebotics 採用 MoveIt Pro 來管理各種洗手間佈局中的自適應表面覆蓋範圍。
「洗手間環境變化極大,不同設施在設備、隔間和佈局上皆有差異,」Hivebotics 執行長 Rishab Patwari 表示。「MoveIt Pro 讓我們能將感知數據轉化為可靠的表面跟蹤運動,無需針對每個新場地重新建立工作流程。」
與此同時,總部位於密西根州大急流城的 CleanBotix 則運用 MoveIt 來應對在嚴格安全規範下清潔複雜工業設備的挑戰。
「食品工廠的衛生清潔工作需要精準度、可重複性與適應性,」CleanBotix 創辦人兼總裁亞當·雅克(Adam Jacques)解釋道。「MoveIt Pro 9.0 中增強的掃描規劃與運動安全功能,協助我們將傳統上需要人工介入的任務自動化。」
相關文章
 HIVE 籌得 1,500 萬美元,用於開發適用於工業機器的實體人工智慧
HIVE 透過感測器與矽基控制系統,為現有客戶的機械設備進行升級。| 來源:HIVEHIVE 今日宣布已完成 1,500 萬美元的 A 輪前融資。這家總部位於倫敦的實體人工智慧新創公司表示,其使命是為工業機械打造智慧層。據 HIVE 表示,該公司正在開發一款「矽基大腦」,透過單一智慧平台整合機器運作。該公司對現有車輛進行改裝,使其能夠自主感知、決策並採取行動。這項技術可應用於倉庫、生產設施、建築工
人工智慧機器人技術從實驗室走向生產線
左起:Path Robotics 的 Andy Lonsberry;Universal Robots 的 Anders Beck;以及 PickNik Robotics 的 Dave Coleman。人工智慧現已成為每個機器人系統不可或缺的核心組成部分。它徹底改變了機器人解讀感測器數據、做出決策以及與環境互動的方式。有了人工智慧,機器人不再需要透過手動編程來定義其在工作單元內的動作與任務序列。但人
Generalist 推出適用於物理系統的 GEN-1 通用人工智慧模型
為了開發 GEN-1,Generalist 強化了訓練穩定性、打造了自訂核心、為即時推論設計了創新的分頁注意力方法、精進了訓練後處理技術,並改進了控制機制,以實現更流暢、更精準的操作。 | 來源:Generalist AIGeneralist AI 公司昨日發表了專為機器人設計的通用型 AI 模型 GEN-1。該公司表示,此系統將平均任務成功率提升至 99%,遠高於先前模型的 64%。據 Gene
相關專題推薦
音樂創作
 最佳用於歌曲草稿的 AI 旋律創作工具
2026 年最新最佳頂級評分 AI 旋律創作工具,助力歌曲草稿創作!XIX.AI 精心策劃了一套極具影響力且經過嚴格真實世界測試的變革性合集,旨在提供最佳的創作體驗。您可以找到詳細的免費與付費版對比、精準的排名以及必試選項,這些工具旨在幫助您輕鬆創作出令人驚豔的歌曲草稿,並顯著提升您的創意生產力。立即探索,發現您的完美工具!
 8 個工具
 xix.ai
聊天機器人
最適合面試練習的 AI 對話訓練工具
2026 年最新、最受好評的 AI 面試對話訓練工具,盡在 XIX.AI!這份精心精選的清單收錄了多款功能強大、顛覆傳統的工具,這些工具均經過嚴格的實戰測試,能提供精準的回饋。 您將在此找到免費版與付費版的比較分析,以及詳細的排名榜單,助您挑選必試的選項,從而提升自信與技能。立即探索,發掘助您在面試中脫穎而出的完美工具!
12 個工具
xix.ai
設計與藝術
最適合進行創意實驗的 AI 風格轉移工具
2026 年最新、最佳且評價最高的 AI 風格轉移工具,助您進行創意實驗!XIX.AI 精心精選了一系列強大且具革命性的必試工具,這些工具經實際測試與嚴格評比,能帶來卓越成果。這些頂尖解決方案能加速內容創作並開啟無盡的創意可能性,協助創作者顯著提升生產力。 立即探索,找出最適合您的工具,並從今天開始創作吧!
9 個工具
xix.ai
漫畫創作
最適合視覺敘事的 AI 對話氣泡工具
2026 年最新、最受好評的視覺敘事 AI 對話氣泡工具,現已登陸 XIX.AI!這份精心挑選的合集收錄了強大且具顛覆性的工具,能協助創作者提升生產力並突破創作瓶頸。 查看免費版與付費版的比較、參考實際測試結果,並查閱最新排行榜,找出最適合打造引人入勝視覺敘事的必試解決方案。立即探索,發掘您的理想工具!
10 個工具
xix.ai
會議助理
頂尖 AI 會議摘要工具:清晰追蹤決策與後續行動
2026 年最新高評價最佳 AI 會議摘要工具,助您清晰追蹤決策並輕鬆進行後續跟進。這份精選清單展示了一系列強大且具顛覆性的解決方案,透過自動化會議記錄、識別關鍵行動項目,以及簡化所有專案的團隊協作,大幅提升生產力。 獲取免費版與付費版的比較分析,搭配實際測試報告及每週更新的排行榜,助您找到最合適的工具。立即探索,釋放您的 AI 優勢!
9 個工具
xix.ai
數據分析
最佳人工智慧資料清洗工具:快速處理缺失值與重複資料
2026年最新、最優秀且評分最高的AI資料清洗工具,可快速處理缺失值與重複資料問題。這份精心挑選的清單展示了那些功能強大、能帶來顛覆性變革的解決方案,可顯著提升工作效率。所有候選工具都經過了嚴格的實際應用測試,以確保其穩定性。您可以獲取免費版與付費版的對比資訊,找出最符合您需求的必備工具。即刻訪問XIX.AI,開啟您的AI優勢之旅。
11 個工具
xix.ai

 評論 (0)
0/500
根據 PickNik 的說法,MoveIt Pro 9.0 讓機器人能夠在幾何結構不斷變化且表面多樣的環境中高效運作。 | 來源:PickNik Robotics
PickNik Inc. 已推出 MoveIt Pro 9.0,這是其用於開發機械手臂應用程式的平台最新版本。此更新引入了改良的感知轉動功能,並針對遙控操作與訓練資料收集系統進行了全面重新設計。
這家總部位於科羅拉多州博爾德的公司表示,這些增強功能將協助開發者應對「多樣化、小批量」的應用場景,這類應用向來是機器人領域的一大挑戰。
「我們觀察到幾個關鍵產業趨勢。其一是『代理式編程』的興起,這使得創建機器人示範變得更快、更簡單,」PickNik 執行長 Dave Grant 向《機器人報告》表示。「雖然製作出永遠無法進展的瑕疵示範比以往更容易,但我們的焦點正果斷地轉向平台可靠性,並致力實現盡可能接近 100% 成功的執行。」
MoveIt Pro 9.0 在表面驅動任務方面表現卓越
最新版 MoveIt Pro 提供以下功能:
從點雲中自動提取輪廓並生成柵格化笛卡爾路徑透過 AI 驅動的 2D 遮罩過濾與邊界框分析,提升感知可靠性基於 ICP 的點雲對齊技術,適用於合併的表面掃描具備內建碰撞檢查與關節限位執行的全身運動控制原生支援協調機械臂與車輪的移動式操作機器人簡化且現代化的使用者介面,用於除錯與自我檢視PickNik Robotics 解釋,這些功能使機器人能夠更有效地處理表面驅動任務。這涉及即時掃描物體的幾何結構,並在多變的輪廓上生成安全且具備碰撞感知能力的工具路徑。因此,該系統適用於各種製造用途,例如清潔和噴漆,以及廣泛的任務。
在汽車保養產業中,總部位於丹佛的 Autowash 運用 MoveIt Pro,為形狀與尺寸各異的車輛實現具備表面感知能力的自動洗車。
「每輛車都有獨特的輪廓和表面狀況,」Autowash 共同創辦人兼執行長 Dennis Dreeszen 指出。「MoveIt Pro 的感知到動作處理流程,讓我們能在確保安全操作的同時,針對難以預測的幾何形狀實現一致的覆蓋。」
Grant 補充道,透過採用 MoveIt Pro,Autowash 成功將能源與用水量降低約 40%,因為該公司能夠為每輛車生成客製化的清洗方案。
編者註:PickNik Robotics 創辦人兼首席產品官戴夫·科爾曼(Dave Coleman)將於下個月的「機器人峰會暨博覽會」中,參與題為「機器人系統中人工智慧的量產化」的專題座談。目前已開放報名。
遙控操作加速市場佈局
除了感測到動作的升級之外,PickNik 還全面改進了其遙控操作與訓練資料收集系統。新版本包含整合式碰撞檢測、多機械臂支援,以及協調式移動操作控制。
「我們從一開始就整合了基礎遙控操作能力,因為 MoveIt Pro 的最初資助者是 NASA,」Grant 解釋道。「NASA 要求太空中的任何機器人動作,都必須能透過遙控操作來執行預先核准的任務。因此,遙控操作是我們核心基因的一部分。」
起初,PickNik並未預料到其遙控技術會被應用於機器人訓練。「我們之所以擴展並強化這套系統,是因為機器人訓練與數據收集領域呈現顯著成長,」Grant表示。
「我的感覺是,業界在某個階段過度執著於實現 100% 的自主性,」他繼續說道。「從局外人的角度來看,如果我聘請了一名新員工,我不會期望他們隨時都能 100% 獨立作業。只要他們十次中有九次能獨立工作,僅需一次尋求協助或澄清,我就會感到滿意。」
格蘭特指出,許多 PickNik 的客戶更著重於將人員從危險或不愉快的工種中調離,而非單純削減人力。這使得遠端操作成為一項極具價值的契機。
「您可以在進行實際生產工作的同時,收集機器人訓練數據。這將提升自主程度,讓您能夠擴大規模,」Grant 表示。「這相當於一名全職員工,但或許一個月後,這個人就能管理兩台機器人,接著是三台,或是四台。」
PickNik 在最新版本中推出介面升級
PickNik 同時推出全面翻新的使用者介面,旨在強化機器人開發團隊的除錯、視覺化及工作流程配置功能。Grant 提到,這些介面改進的許多靈感都源自客戶的直接反饋。
「這些變更看似簡單,例如在 MoveIt Pro 開發時,過去最多只能開啟四個視窗面板;現在則可開啟六個並自由調整大小,」他解釋道。「我們也致力於減少所需的鍵盤輸入次數與滑鼠移動次數,一切都是為了提升客戶的工作效率。」
客戶對 MoveIt 9.0 的反饋普遍正面
除了 Autowash 之外,PickNik 已將 MoveIt 9.0 部署至其他客戶處,包括開發自主移動式廁所清潔機器人的 Hivebotics,以及專精於食品加工廠衛生清潔的 CleanBotix。
「這三家公司主要致力於解決商業問題,技術考量僅居次要地位,」Grant 指出。「他們希望可靠且有效地應對商業挑戰。」
「Hivebotics 最初採用自建技術堆疊,也嘗試過開源技術,」他補充道。「他們最終認為走這條路既耗時又昂貴,會導致錯失市場良機。這正是客戶給我們的關鍵啟示:實施速度與投產速度是他們最重要的衡量指標。」
如今,總部位於新加坡的 Hivebotics 採用 MoveIt Pro 來管理各種洗手間佈局中的自適應表面覆蓋範圍。
「洗手間環境變化極大,不同設施在設備、隔間和佈局上皆有差異,」Hivebotics 執行長 Rishab Patwari 表示。「MoveIt Pro 讓我們能將感知數據轉化為可靠的表面跟蹤運動,無需針對每個新場地重新建立工作流程。」
與此同時,總部位於密西根州大急流城的 CleanBotix 則運用 MoveIt 來應對在嚴格安全規範下清潔複雜工業設備的挑戰。
「食品工廠的衛生清潔工作需要精準度、可重複性與適應性,」CleanBotix 創辦人兼總裁亞當·雅克(Adam Jacques)解釋道。「MoveIt Pro 9.0 中增強的掃描規劃與運動安全功能,協助我們將傳統上需要人工介入的任務自動化。」







 HIVE 籌得 1,500 萬美元,用於開發適用於工業機器的實體人工智慧
HIVE 透過感測器與矽基控制系統,為現有客戶的機械設備進行升級。| 來源:HIVEHIVE 今日宣布已完成 1,500 萬美元的 A 輪前融資。這家總部位於倫敦的實體人工智慧新創公司表示,其使命是為工業機械打造智慧層。據 HIVE 表示,該公司正在開發一款「矽基大腦」,透過單一智慧平台整合機器運作。該公司對現有車輛進行改裝,使其能夠自主感知、決策並採取行動。這項技術可應用於倉庫、生產設施、建築工
 人工智慧機器人技術從實驗室走向生產線
左起:Path Robotics 的 Andy Lonsberry;Universal Robots 的 Anders Beck;以及 PickNik Robotics 的 Dave Coleman。人工智慧現已成為每個機器人系統不可或缺的核心組成部分。它徹底改變了機器人解讀感測器數據、做出決策以及與環境互動的方式。有了人工智慧,機器人不再需要透過手動編程來定義其在工作單元內的動作與任務序列。但人
 Generalist 推出適用於物理系統的 GEN-1 通用人工智慧模型
為了開發 GEN-1,Generalist 強化了訓練穩定性、打造了自訂核心、為即時推論設計了創新的分頁注意力方法、精進了訓練後處理技術,並改進了控制機制,以實現更流暢、更精準的操作。 | 來源:Generalist AIGeneralist AI 公司昨日發表了專為機器人設計的通用型 AI 模型 GEN-1。該公司表示,此系統將平均任務成功率提升至 99%,遠高於先前模型的 64%。據 Gene

2026 年最新最佳頂級評分 AI 旋律創作工具,助力歌曲草稿創作!XIX.AI 精心策劃了一套極具影響力且經過嚴格真實世界測試的變革性合集,旨在提供最佳的創作體驗。您可以找到詳細的免費與付費版對比、精準的排名以及必試選項,這些工具旨在幫助您輕鬆創作出令人驚豔的歌曲草稿,並顯著提升您的創意生產力。立即探索,發現您的完美工具!
8 個工具
xix.ai

2026 年最新、最受好評的 AI 面試對話訓練工具,盡在 XIX.AI!這份精心精選的清單收錄了多款功能強大、顛覆傳統的工具,這些工具均經過嚴格的實戰測試,能提供精準的回饋。 您將在此找到免費版與付費版的比較分析,以及詳細的排名榜單,助您挑選必試的選項,從而提升自信與技能。立即探索,發掘助您在面試中脫穎而出的完美工具!
12 個工具
xix.ai

2026 年最新、最佳且評價最高的 AI 風格轉移工具,助您進行創意實驗!XIX.AI 精心精選了一系列強大且具革命性的必試工具,這些工具經實際測試與嚴格評比,能帶來卓越成果。這些頂尖解決方案能加速內容創作並開啟無盡的創意可能性,協助創作者顯著提升生產力。 立即探索,找出最適合您的工具,並從今天開始創作吧!
9 個工具
xix.ai

2026 年最新、最受好評的視覺敘事 AI 對話氣泡工具,現已登陸 XIX.AI!這份精心挑選的合集收錄了強大且具顛覆性的工具,能協助創作者提升生產力並突破創作瓶頸。 查看免費版與付費版的比較、參考實際測試結果,並查閱最新排行榜,找出最適合打造引人入勝視覺敘事的必試解決方案。立即探索,發掘您的理想工具!
10 個工具
xix.ai

2026 年最新高評價最佳 AI 會議摘要工具,助您清晰追蹤決策並輕鬆進行後續跟進。這份精選清單展示了一系列強大且具顛覆性的解決方案,透過自動化會議記錄、識別關鍵行動項目,以及簡化所有專案的團隊協作,大幅提升生產力。 獲取免費版與付費版的比較分析,搭配實際測試報告及每週更新的排行榜,助您找到最合適的工具。立即探索,釋放您的 AI 優勢!
9 個工具
xix.ai

2026年最新、最優秀且評分最高的AI資料清洗工具,可快速處理缺失值與重複資料問題。這份精心挑選的清單展示了那些功能強大、能帶來顛覆性變革的解決方案,可顯著提升工作效率。所有候選工具都經過了嚴格的實際應用測試,以確保其穩定性。您可以獲取免費版與付費版的對比資訊,找出最符合您需求的必備工具。即刻訪問XIX.AI,開啟您的AI優勢之旅。
11 個工具
xix.ai












