


 Heim
Die Schwingungsüberwachung verbessert die Stabilität mobiler Roboter auf unebenem Gelände
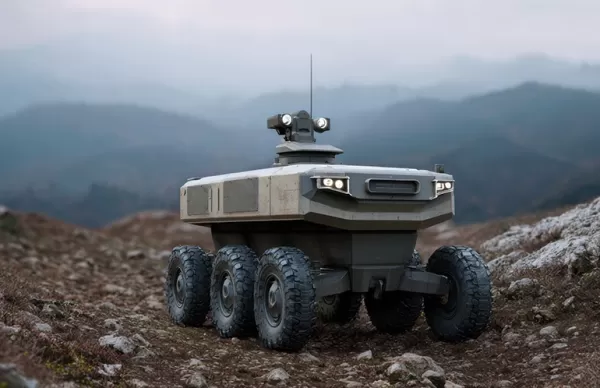
Ein UGV kann mithilfe von Vibrationssensoren unwegsames Gelände bewältigen. Quelle: ckybe, AI, via Adobe Stock
Vor einigen Jahren versuchten wir bei einem Feldtest, ein mittelgroßes unbemanntes Bodenfahrzeug (UGV) über eine scheinbar harmlose Stelle mit unebenem Boden zu fahren. Das Gelände war nicht extrem – nur ein paar lose Steine, etwas Staub und ein sanfter Hang. Es sah nach nichts Besorgniserregendem aus.
Auf halber Höhe hielt der Roboter an. Dann sackte ein Rad leicht ein, das Fahrgestell neigte sich nach vorne, und bevor jemand eingreifen konnte, kippte er um.
Das Seltsame daran? Die Kameraaufnahmen sahen normal aus. Auch der Lidar erkannte keine größeren Gefahren. Den Daten zufolge sollte der Weg „sicher“ sein.
Doch der Roboter spürte die Gefahr, bevor wir sie wahrnahmen. Er konnte dieses Gefühl nur nicht in eine Handlung umsetzen.
Diese Diskrepanz zwischen dem, was ein Roboter sieht, und dem, was er physisch erlebt, ist der Kern der Stabilität mobiler Roboter auf unebenem Boden.
In der realen Welt kann das Gelände trügerisch sein. Eine Oberfläche mag fest aussehen, sich aber unter Gewicht pulverig anfühlen. Steine können sich unter einer dünnen Erdschicht verbergen. Selbst flache Spurrillen können die Last so verlagern, dass ein UGV seinen Kipppunkt überschreitet. Und wenn das einmal passiert, verläuft die Wiederherstellung selten reibungslos.
Heutige Navigationssysteme sind nach wie vor weitgehend bildgesteuert. Kameras, Lidar und SLAM eignen sich hervorragend für die Kartierung. Aber sie können nicht sagen, wie der Boden reagieren wird, wenn man darüberfährt. Genau dort treten Fehler auf.
Die Schwingungsüberwachung bietet einen anderen Ansatz. Anstatt sich ausschließlich auf externe Wahrnehmung zu verlassen, beginnt der Roboter, auf seinen eigenen Körper zu hören. Jede Unebenheit, jeder Mikroschlupf und jeder Aufprall erzeugt Daten. Wenn man diese Signale ernst nimmt, werden sie vorausschauend.
Stellen Sie sich das wie eine Person vor, die auf losem Kies läuft. Man analysiert nicht jeden Schritt visuell. Man spürt ihn. Feine Verschiebungen unter den Füßen sagen einem, wann man langsamer werden, das Gleichgewicht anpassen oder die Richtung ändern muss.
Genau diese Art von Wahrnehmung wollen wir Robotern vermitteln.
Was nun folgt, ist keine theoretische Diskussion. Es basiert auf dem, was in der Praxis funktioniert: wie man Vibrationsdaten erfasst, was sie verraten und wie man sie nutzt, um den Roboter stabil zu halten, wenn der Untergrund unvorhersehbar wird.
Warum Schwingungssignale für die Stabilität entscheidend sind
Beginnen wir mit einer grundlegenden Frage, die Ingenieure oft stellen: Wie beeinflussen Vibrationen eigentlich die Stabilität?
Die kurze Antwort: Sie beeinflussen sie nicht nur – sie offenbaren sie.
Jedes Mal, wenn ein Rad mit dem Boden in Kontakt kommt, erzeugt es eine Kraft. Diese Kraft ist nicht konstant. Sie ändert sich je nachdem, ob die Oberfläche hart, weich, uneben oder instabil ist. Diese Schwankungen werden als Vibrationen durch den Roboter weitergeleitet.
Wenn man sie ignoriert, sind sie nur Rauschen. Wenn man sie analysiert, werden sie zu Erkenntnissen.
In einem Offroad-Test fuhren wir denselben Roboter über drei Oberflächen: festen Boden, losen Schotter und weichen Sand. Optisch sahen alle drei befahrbar aus. Doch ihre Schwingungsprofile waren völlig unterschiedlich.
Auf festem Boden war das Signal stabil – mit geringer Amplitude und gleichmäßig.
Auf Schotter wurde es chaotisch, mit scharfen Spitzen und hochfrequentem Rattern.
Auf Sand verlangsamte sich alles. Das Signal wurde schwerer, fast träge, mit spürbaren niederfrequenten Schwingungen. Dieser Unterschied ist entscheidend.
Hochfrequente Spitzen deuten typischerweise auf Stöße hin – das Auftreffen auf Steine, Trümmer oder harte Kanten. Diese Momente können die Lastverteilung plötzlich verschieben und Instabilität auslösen.
Niederfrequente Schwingungen sind subtiler, aber ebenso gefährlich. Sie signalisieren oft einen Verlust der Bodenhaftung, etwa wenn ein Rad einsinkt oder wegrutscht. Man spürt keinen plötzlichen Ruck; stattdessen schwindet die Stabilität allmählich.
Hier ist der entscheidende Punkt: Man spürt diese Effekte oft, bevor man sie sieht.
Wir sind bei den Rover-Tests darauf gestoßen. Ein Abschnitt des Geländes sah glatt aus, weil eine dünne Sandschicht die darin eingebetteten Felsen bedeckte. Kameras zeigten ebenen Boden. Lidar erkannte eine glatte Oberfläche.
Aber die IMU erzählte eine andere Geschichte. Sobald die Räder über die versteckten Felsen rollten, leuchtete das Vibrationssignal mit hochfrequenten Spitzen auf. Dies lieferte eine Frühwarnung – noch bevor der Roboter ins Wanken geriet.
Das ist die Stärke der Vibrationsmessung. Sie ist nicht von der Sichtbarkeit abhängig. Sie wird nicht durch Beleuchtung oder Staub beeinträchtigt. Sie spiegelt die tatsächlichen physikalischen Eigenschaften des Kontakts wider.
In anspruchsvollen Umgebungen ist das oft die einzige Wahrheit, die zählt.
Kernsensoren für die Schwingungsüberwachung
Wenn die Vibration das Signal ist, sind die Sensoren Ihre Ohren. Und wie bei jedem Sensorsystem sind Platzierung und Qualität wichtiger, als vielen bewusst ist.
Im Kern arbeiten Sie mit drei Komponenten: Beschleunigungssensoren, Gyroskope und Trägheitsmesseinheiten (IMUs).
Beschleunigungssensoren leisten die Hauptarbeit. Sie messen die lineare Beschleunigung entlang dreier Achsen und erfassen sowohl Stöße als auch kontinuierliche Schwingungen. Wenn ein Rad auf einen Stein trifft, erkennt der Beschleunigungssensor dies sofort. Wenn das Fahrgestell schwingt, wird dies ebenfalls angezeigt.
Gyroskope fügen eine weitere Ebene hinzu. Sie erfassen Winkelbewegungen – Roll-, Nick- und Gierbewegung. So lässt sich erkennen, ob der Roboter sich in einer Weise neigt oder dreht, die zum Umkippen führen könnte.
Kombiniert man beides, erhält man eine IMU. Die meisten modernen Systeme setzen auf IMUs, da sie ein vollständiges Bild der Bewegung liefern.
Die Praxis zeigt jedoch, dass die Platzierung der Sensoren genauso wichtig ist wie die Sensoren selbst.
Die Montage einer IMU am Massenschwerpunkt ist gängige Praxis, und das aus gutem Grund. Sie bietet eine stabile Referenz für die Gesamtbewegung. Wenn Sie jedoch nur diese verwenden, entgehen Ihnen entscheidende Details.
Auf unebenem Gelände spielt sich der Großteil der Bewegung an den Rädern ab. Wir haben bessere Ergebnisse erzielt, indem wir zusätzliche Beschleunigungssensoren näher an den Radbaugruppen angebracht haben. Diese erfassen lokale Stöße, die sich nicht vollständig bis zur Chassismitte ausbreiten.
Ein weiterer häufiger Fehler ist eine zu weiche Befestigung. Das mag unbedeutend erscheinen, ist aber von großer Bedeutung. Wenn sich Ihre Sensorhalterung auch nur geringfügig verbiegt, messen Sie nicht mehr die tatsächlichen Schwingungen – Sie messen eine gefilterte Version. Dies führt zu falschen Schlussfolgerungen.
Die Abtastrate ist ein weiterer praktischer Aspekt. Für die meisten mobilen Roboter reicht ein Bereich von 100 bis 500 Hz aus. Ist sie zu niedrig, verpassen Sie kritische Ereignisse. Ist sie zu hoch, verursachen Sie zusätzlichen Rechenaufwand ohne nennenswerten Nutzen.
Was die Hardware angeht, benötigen Sie keine ausgefallenen Komponenten. Viele zuverlässige Beschleunigungssensoren sind für raue Umgebungen geeignet, ohne das Budget zu sprengen. Kalibrierung und Konsistenz sind weitaus wichtiger.
Techniken zur Echtzeit-Vibrationsverarbeitung
Rohdaten von Vibrationen sind unübersichtlich. Wenn Sie diese jemals direkt von einer IMU grafisch dargestellt haben, wissen Sie, was ich meine – sie sehen aus wie Rauschen.
Der Trick besteht nicht darin, sie vollständig zu bereinigen, sondern gerade so weit, dass Muster erkennbar werden.
Der erste Schritt ist die Filterung. Motoren, Getriebe und sogar strukturelle Resonanzen verursachen eigene Schwingungen. Wenn man diese nicht berücksichtigt, übertönen sie die Geländesignale.
Wir beginnen in der Regel mit einem Bandpassfilter, um den Frequenzbereich zu isolieren, in dem die Interaktion mit dem Gelände stattfindet. Wenn dann eine bekannte Rauschquelle wie ein Motor vorliegt, der mit einer festen Frequenz dreht, wenden wir ein Notch-Filter an, um diese zu entfernen.
Ich habe Fälle gesehen, in denen ein einfacher Notch-Filter unbrauchbare Daten in klare Geländesignaturen verwandelt hat. Sobald das Signal brauchbar ist, geht man zur Analyse über.
Die Zeitbereichsanalyse zeigt, wie sich das Signal entwickelt. Aber erst bei der Frequenzbereichsanalyse wird es interessant. Mit Hilfe der FFT kann man genau sehen, wo sich die Energie konzentriert.
Verschiedene Geländearten hinterlassen unterschiedliche Fingerabdrücke. Kies verteilt die Energie über hohe Frequenzen. Gras liegt im mittleren Bereich. Sand verschiebt alles nach unten und dämpft es.
Daraus extrahiert man Merkmale. Nicht Dutzende – nur ein paar aussagekräftige. RMS-Amplitude, spektrale Leistung und vielleicht Varianz. Das reicht in der Regel aus.
Wir haben einmal einen einfachen Geländeklassifikator mit nur einer Handvoll dieser Merkmale erstellt und bei niedrigen Geschwindigkeiten eine Genauigkeit von fast 90 % erreicht. Nichts Ausgefallenes – kein Deep Learning. Nur saubere Daten und eine gute Merkmalsauswahl.
Die wichtigste Erkenntnis? Man braucht nicht immer komplexe Modelle. Man braucht gute Signale.
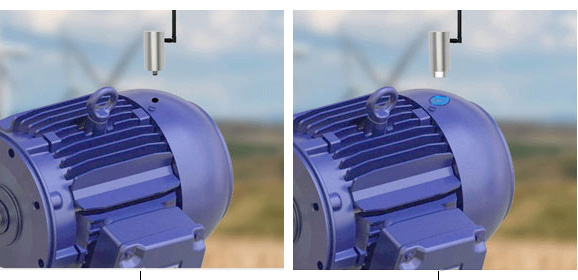
Verschiedene Methoden zum Anschluss eines dreiachsigen Schwingungssensors. Quelle: ATO
Stabilitätsvorhersage anhand von Schwingungsdaten
Hier wird es interessant. Die meisten Systeme reagieren erst auf Instabilität, nachdem sie bereits eingetreten ist. Dann steckt man schon in Schwierigkeiten. Mit Schwingungsüberwachung kann man von der Reaktion zur Vorhersage übergehen.
Traditionell verlassen sich Ingenieure auf Kennzahlen wie Stabilitätsreserven oder Kraftverteilungsmodelle. Diese funktionieren gut in kontrollierten Umgebungen, haben jedoch Schwierigkeiten, wenn sich das Geländeverhalten unvorhersehbar ändert.
Schwingungsdaten schließen diese Lücke. Anstatt Kräfte rein anhand von Modellen zu schätzen, leiten Sie diese aus der tatsächlichen Interaktion ab. Dadurch wird Ihre Stabilitätsbewertung realitätsnäher.
In letzter Zeit haben lernbasierte Ansätze in diesem Bereich an Bedeutung gewonnen. Man speist Beschleunigungs-, Winkelgeschwindigkeits- und Geschwindigkeitsdaten in ein Modell ein, und es gibt einen Stabilitätswert aus.
Beeindruckend ist, wie gut sich diese Modelle verallgemeinern lassen.
In einem Test haben wir ein Modell auf Gras, Kies und Erde trainiert. Anschließend haben wir es auf gemischtem Gelände eingesetzt, das es zuvor noch nie gesehen hatte. Es hat dennoch gut funktioniert – nicht perfekt, aber brauchbar.
In der Praxis ermöglicht dies Verhaltensweisen wie das Gating.
Wir hatten ein UGV mit einem kleinen Manipulatorarm. Wenn die Vibrationswerte einen Schwellenwert überschritten, stoppte das System automatisch die Armbewegung. Allein dadurch konnten mehrere Beinahe-Kipp-Unfälle verhindert werden.
Der entscheidende Punkt hierbei ist nicht das Modell selbst. Es geht darum, dass Stabilität zu etwas wird, das man kontinuierlich überwacht, und nicht zu etwas, das man erst im Nachhinein überprüft.
Regelungsstrategien für ein verbessertes Gleichgewicht
Sobald man seinen Schwingungsdaten vertraut, kann man sie für die Steuerung nutzen. Der einfachste Ansatz ist die Geschwindigkeitsanpassung – und er ist einer der effektivsten. Wenn die Schwingungen zunehmen, verlangsamen. Das ist alles.
Es klingt einfach, funktioniert aber, weil die meisten Instabilitätsprobleme mit der Geschwindigkeit zunehmen. Eine geringere Geschwindigkeit bedeutet geringere dynamische Kräfte, wodurch Ihr System mehr Zeit zum Reagieren hat.
Darüber hinaus können Sie Schwingungsdaten in Ihre Regelkreise einspeisen. PID-Regler können beispielsweise von einem zusätzlichen Eingang profitieren, der das Störungsniveau widerspiegelt. Dies hilft, Schwingungen zu reduzieren und die Reaktion zu verbessern.
Auch die Sensorfusion spielt eine Rolle. Vibrationsdaten allein sind aussagekräftig, aber in Kombination mit Odometrie oder visuellem Feedback werden sie noch zuverlässiger.
Eine praktische Verbesserung, die wir beobachteten, ergab sich aus der Beseitigung interner Störsignale. Durch das Herausfiltern mechanischer Schwingungen von internen Komponenten wurde das Steuerungssystem spürbar ruhiger – weniger Jitter, bessere Balance.
Manchmal resultieren Stabilitätsverbesserungen nicht aus einer Erhöhung der Komplexität. Sie entstehen durch die Beseitigung von Rauschen.
Herausforderungen bei der Implementierung und Lösungen
Natürlich ist nichts davon Plug-and-Play. Rauschen ist die größte Herausforderung. Nicht alle Schwingungen sind nützlich. Einige stammen von Motoren, andere von der Struktur, wieder andere aus der Umgebung. Das Ziel ist es, das Signal vom Rauschen zu trennen, ohne wichtige Informationen zu verlieren.
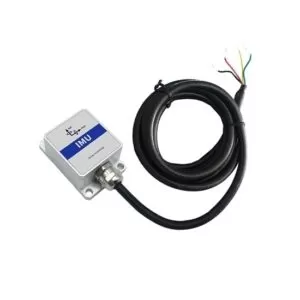
Ein kleiner IMU-Sensor für Roboter und Drohnen. Quelle: ATO
Sensordrift ist ein weiteres Problem, insbesondere bei Gyroskopen. Kleine Fehler summieren sich mit der Zeit. Hier kommen Sensorfusionstechniken wie Kalman-Filterung ins Spiel.
Dann ist da noch die Variabilität. Ändert man die Geschwindigkeit oder die Nutzlast des Roboters, ändert sich auch das Schwingungsprofil. Ist das System nicht darauf ausgelegt, sinkt die Leistung schnell.
Die einzige wirkliche Lösung ist das Testen – keine kontrollierten Labortests, sondern echtes Gelände, echte Bedingungen, echte Grenzfälle. Dort beweisen sich Systeme.
Roboter müssen den Boden spüren
Wenn es eine Erkenntnis gibt, dann diese: Roboter müssen den Boden spüren, nicht nur sehen.
Die Stabilität mobiler Roboter auf unebenem Gelände lässt sich nicht allein durch bessere Karten lösen. Sie erfordert eine tiefere Verbindung zwischen der Maschine und ihrer Umgebung.
Die Schwingungsüberwachung stellt diese Verbindung her. Sie wandelt Stöße, Rutschen und subtile Verschiebungen in verwertbare Daten um. Sie ermöglicht es Robotern, Probleme zu antizipieren, anstatt nur auf sie zu reagieren. In Umgebungen, in denen ein einziger Fehler eine Mission beenden kann, macht das den entscheidenden Unterschied.
Die Technologie ist nicht unerreichbar. Eine solide IMU-Konfiguration, durchdachte Verarbeitung und Feldtests können Sie schon weit bringen. Von da an geht es um Iteration.
Denn das Gelände wird Sie immer wieder überraschen. Das Ziel ist es, sicherzustellen, dass Ihr Roboter nicht lange überrascht ist.
 Über den Autor
Faisal Mahmood ist ein erfahrener Stratege für digitales Marketing und Tech-Content mit umfassender Erfahrung in den Bereichen KI, Softwareentwicklung und SEO-optimierte Inhalte. Er ist spezialisiert auf die Erstellung fundierter, faktenbasierter Artikel, die Entwicklern, Unternehmen und Tech-Teams helfen, die neuesten Trends bei KI-gestützten Tools, Best Practices beim Programmieren und sicherer Softwareentwicklung zu verstehen.
Mahmood engagiert sich leidenschaftlich dafür, die Lücke zwischen neuen Technologien und praktischen Erkenntnissen für ein globales Publikum zu schließen. Er ist unter [email protected] erreichbar.
Verwandter Artikel
 Waze stellt neue KI-Tools und Anpassungsoptionen vor
Waze, die Navigations-App im Besitz von Google, erhält neue KI-gestützte Funktionen und Anpassungsmöglichkeiten, darunter die Möglichkeit, Verkehrsstörungen im Dialogformat zu melden und personalisier
Google Maps führt die KI-gestützte Funktion „Ask Maps“ sowie eine verbesserte, immersive Navigation ein
Am Donnerstag gab Google bekannt, dass Google Maps um eine von Gemini unterstützte Dialogfunktion namens „Ask Maps“ erweitert wird, zusammen mit einer überarbeiteten „Immersive Navigation“-Funktion, d
DeepMind-CEO Hassabis: Ich schlafe sechs Stunden pro Tag und fühle mich normalerweise gegen 1 Uhr nachts energiegeladen.
Fortune hat kürzlich ein Interview mit Demis Hassabis, dem CEO von Google DeepMind, veröffentlicht, das seinen unkonventionellen Ansatz zu Erholung und Produktivität offenbart. Hassabis gab bekannt, dass er sehr wenig schläft und seine wachen Stunden
Empfehlungen zu verwandten Spezialthemen
Schreiben
 KI-Tools zur Gliederung von Artikeln für das Verfassen langer Texte
2026: Die neuesten, besten und am besten bewerteten KI-Tools zur Erstellung von Gliederungen für lange Texte! Diese sorgfältig zusammengestellte Sammlung umfasst leistungsstarke, bahnbrechende Tools, die präzise, strukturierte Gliederungen liefern – getestet unter realen Bedingungen –, um die Effizienz beim Schreiben deutlich zu steigern. XIX.AI gehört zu dieser Eliteauswahl. Holen Sie sich einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, der Ihnen bei der Auswahl des perfekten Tools hilft. Entdecken Sie die Tools jetzt und sichern Sie sich Ihren KI-Vorteil!
 9 Tools
 xix.ai
Chatbot
Die besten KI-Rollenspiel-Chat-Apps für Sprachpraxis, Vorstellungsgesprächsvorbereitung und tägliche Sprechflüssigkeit
2026 Neueste Besten Top-bewerteten KI-Rollenspiel-Chat-Apps für Sprachpraxis, Vorstellungsgesprächsvorbereitung und tägliche Sprachflüssigkeit! XIX.AI kuratiert eine leistungsstarke, spielfeldverändernde Sammlung, die kostenlose gegen kostenpflichtige Vergleiche, reale Tests und wöchentlich aktualisierte Rankings bietet. Diese unbedingt auszuprobierenden Tools helfen Ihnen, Ihre Schreibfähigkeiten zu verbessern, Hürden der Sprachflüssigkeit zu überwinden und die Kommunikationseffizienz in allen alltäglichen Szenarien zu steigern. Entdecken Sie jetzt Ihr perfektes Werkzeug für Ihre Sprachentwicklung!
10 Tools
xix.ai
Musikkomposition
KI-Tools zur Stim-Trennung für die Remix-Produktion, die Vorbereitung von Samples und Karaoke-Master
Die besten und am besten bewerteten KI-Tools zur Stem-Trennung des Jahres 2026 – speziell ausgewählt für Remix-Produktionen, die Vorbereitung von Samples und Karaoke-Masters. Diese leistungsstarken, bahnbrechenden Tools haben sich in der Praxis bewährt und bieten präzise Audioisolierung, wodurch die Produktivität erheblich gesteigert wird. XIX.AI stellt einen wöchentlich aktualisierten Vergleichsleitfaden zwischen kostenlosen und kostenpflichtigen Lösungen bereit, der Ihnen hilft, die für Ihre Anforderungen passende Lösung zu finden, die Sie unbedingt ausprobieren sollten. Entdecken Sie ihn jetzt und sichern Sie sich Ihren KI-Vorteil.
8 Tools
xix.ai
Datenanalyse
KI-basierte SQL-Copiloten für Umsatz-Dashboards, Kanalanalysen sowie Produktmetriken
2026: Die neuesten und besten AI-SQL-Copiloten – alle in der Rangliste ganz oben! XIX.AI sammelt eine leistungsstarke Auswahl an Tools, die wöchentlich mit aktualisierten Tests aus der Praxis erweitert wird. Mit diesen unverzichtbaren Werkzeugen können Sie präzise Umsatzübersichten erstellen, Verkaufsprozesse analysieren sowie Produktmetriken schnell überwachen und so Ihre Produktivität erheblich steigern. Entdecken Sie jetzt das perfekte Tool für datenbasierte Entscheidungsfindung! 238 Zeichen
9 Tools
xix.ai
Musikkomposition
Die besten KI-Tools zum Komponieren von Melodien für Songentwürfe
2026 Neueste Besten Top-Bewerteten KI-Melodie-Schreibtools für Songentwürfe! XIX.AI hat eine hochleistungsfähige, bahnbrechende Kollektion zusammengestellt, die strengen Praxistests unterzogen wurde, um das beste Schreiberlebnis zu liefern. Sie finden detaillierte kostenlose versus kostenpflichtige Vergleiche, präzise Ranglisten und unbedingt auszuprobierende Optionen, die darauf ausgelegt sind, Ihnen zu helfen, beeindruckende Songentwürfe mühelos zu erstellen und Ihre kreative Produktivität erheblich zu steigern. Entdecken Sie jetzt Ihr perfektes Tool!
8 Tools
xix.ai
Chatbot
Die besten KI-gestützten Gesprächstrainingstools für Vorstellungsgesprächspraxis
2026 Neueste Besten Top-bewerteten KI-Konversationstrainer-Tools für Vorstellungsgesprächspraxis sind hier auf XIX.AI! Diese kuratierte Sammlung enthält leistungsstarke, bahnbrechende Tools, die strengen Praxistests unterzogen wurden, um präzises Feedback zu liefern. Sie finden einen Vergleich zwischen kostenlosen und kostenpflichtigen Optionen sowie detaillierte Rankings, die Ihnen helfen, die empfehlenswerte Option zu wählen, die Ihr Selbstvertrauen und Ihre Fähigkeiten verbessert. Entdecken Sie jetzt Ihr perfektes Tool für den Erfolg im Vorstellungsgespräch!
12 Tools
xix.ai

 Kommentare (1)
![HenryGarcía]()
Interesting concept! But I wonder how reliable those vibration sensors are in muddy conditions? 🤔 Could be a game-changer for search and rescue though.
Ein UGV kann mithilfe von Vibrationssensoren unwegsames Gelände bewältigen. Quelle: ckybe, AI, via Adobe Stock
Vor einigen Jahren versuchten wir bei einem Feldtest, ein mittelgroßes unbemanntes Bodenfahrzeug (UGV) über eine scheinbar harmlose Stelle mit unebenem Boden zu fahren. Das Gelände war nicht extrem – nur ein paar lose Steine, etwas Staub und ein sanfter Hang. Es sah nach nichts Besorgniserregendem aus.
Auf halber Höhe hielt der Roboter an. Dann sackte ein Rad leicht ein, das Fahrgestell neigte sich nach vorne, und bevor jemand eingreifen konnte, kippte er um.
Das Seltsame daran? Die Kameraaufnahmen sahen normal aus. Auch der Lidar erkannte keine größeren Gefahren. Den Daten zufolge sollte der Weg „sicher“ sein.
Doch der Roboter spürte die Gefahr, bevor wir sie wahrnahmen. Er konnte dieses Gefühl nur nicht in eine Handlung umsetzen.
Diese Diskrepanz zwischen dem, was ein Roboter sieht, und dem, was er physisch erlebt, ist der Kern der Stabilität mobiler Roboter auf unebenem Boden.
In der realen Welt kann das Gelände trügerisch sein. Eine Oberfläche mag fest aussehen, sich aber unter Gewicht pulverig anfühlen. Steine können sich unter einer dünnen Erdschicht verbergen. Selbst flache Spurrillen können die Last so verlagern, dass ein UGV seinen Kipppunkt überschreitet. Und wenn das einmal passiert, verläuft die Wiederherstellung selten reibungslos.
Heutige Navigationssysteme sind nach wie vor weitgehend bildgesteuert. Kameras, Lidar und SLAM eignen sich hervorragend für die Kartierung. Aber sie können nicht sagen, wie der Boden reagieren wird, wenn man darüberfährt. Genau dort treten Fehler auf.
Die Schwingungsüberwachung bietet einen anderen Ansatz. Anstatt sich ausschließlich auf externe Wahrnehmung zu verlassen, beginnt der Roboter, auf seinen eigenen Körper zu hören. Jede Unebenheit, jeder Mikroschlupf und jeder Aufprall erzeugt Daten. Wenn man diese Signale ernst nimmt, werden sie vorausschauend.
Stellen Sie sich das wie eine Person vor, die auf losem Kies läuft. Man analysiert nicht jeden Schritt visuell. Man spürt ihn. Feine Verschiebungen unter den Füßen sagen einem, wann man langsamer werden, das Gleichgewicht anpassen oder die Richtung ändern muss.
Genau diese Art von Wahrnehmung wollen wir Robotern vermitteln.
Was nun folgt, ist keine theoretische Diskussion. Es basiert auf dem, was in der Praxis funktioniert: wie man Vibrationsdaten erfasst, was sie verraten und wie man sie nutzt, um den Roboter stabil zu halten, wenn der Untergrund unvorhersehbar wird.
Warum Schwingungssignale für die Stabilität entscheidend sind
Beginnen wir mit einer grundlegenden Frage, die Ingenieure oft stellen: Wie beeinflussen Vibrationen eigentlich die Stabilität?
Die kurze Antwort: Sie beeinflussen sie nicht nur – sie offenbaren sie.
Jedes Mal, wenn ein Rad mit dem Boden in Kontakt kommt, erzeugt es eine Kraft. Diese Kraft ist nicht konstant. Sie ändert sich je nachdem, ob die Oberfläche hart, weich, uneben oder instabil ist. Diese Schwankungen werden als Vibrationen durch den Roboter weitergeleitet.
Wenn man sie ignoriert, sind sie nur Rauschen. Wenn man sie analysiert, werden sie zu Erkenntnissen.
In einem Offroad-Test fuhren wir denselben Roboter über drei Oberflächen: festen Boden, losen Schotter und weichen Sand. Optisch sahen alle drei befahrbar aus. Doch ihre Schwingungsprofile waren völlig unterschiedlich.
Auf festem Boden war das Signal stabil – mit geringer Amplitude und gleichmäßig.
Auf Schotter wurde es chaotisch, mit scharfen Spitzen und hochfrequentem Rattern.
Auf Sand verlangsamte sich alles. Das Signal wurde schwerer, fast träge, mit spürbaren niederfrequenten Schwingungen. Dieser Unterschied ist entscheidend.
Hochfrequente Spitzen deuten typischerweise auf Stöße hin – das Auftreffen auf Steine, Trümmer oder harte Kanten. Diese Momente können die Lastverteilung plötzlich verschieben und Instabilität auslösen.
Niederfrequente Schwingungen sind subtiler, aber ebenso gefährlich. Sie signalisieren oft einen Verlust der Bodenhaftung, etwa wenn ein Rad einsinkt oder wegrutscht. Man spürt keinen plötzlichen Ruck; stattdessen schwindet die Stabilität allmählich.
Hier ist der entscheidende Punkt: Man spürt diese Effekte oft, bevor man sie sieht.
Wir sind bei den Rover-Tests darauf gestoßen. Ein Abschnitt des Geländes sah glatt aus, weil eine dünne Sandschicht die darin eingebetteten Felsen bedeckte. Kameras zeigten ebenen Boden. Lidar erkannte eine glatte Oberfläche.
Aber die IMU erzählte eine andere Geschichte. Sobald die Räder über die versteckten Felsen rollten, leuchtete das Vibrationssignal mit hochfrequenten Spitzen auf. Dies lieferte eine Frühwarnung – noch bevor der Roboter ins Wanken geriet.
Das ist die Stärke der Vibrationsmessung. Sie ist nicht von der Sichtbarkeit abhängig. Sie wird nicht durch Beleuchtung oder Staub beeinträchtigt. Sie spiegelt die tatsächlichen physikalischen Eigenschaften des Kontakts wider.
In anspruchsvollen Umgebungen ist das oft die einzige Wahrheit, die zählt.
Kernsensoren für die Schwingungsüberwachung
Wenn die Vibration das Signal ist, sind die Sensoren Ihre Ohren. Und wie bei jedem Sensorsystem sind Platzierung und Qualität wichtiger, als vielen bewusst ist.
Im Kern arbeiten Sie mit drei Komponenten: Beschleunigungssensoren, Gyroskope und Trägheitsmesseinheiten (IMUs).
Beschleunigungssensoren leisten die Hauptarbeit. Sie messen die lineare Beschleunigung entlang dreier Achsen und erfassen sowohl Stöße als auch kontinuierliche Schwingungen. Wenn ein Rad auf einen Stein trifft, erkennt der Beschleunigungssensor dies sofort. Wenn das Fahrgestell schwingt, wird dies ebenfalls angezeigt.
Gyroskope fügen eine weitere Ebene hinzu. Sie erfassen Winkelbewegungen – Roll-, Nick- und Gierbewegung. So lässt sich erkennen, ob der Roboter sich in einer Weise neigt oder dreht, die zum Umkippen führen könnte.
Kombiniert man beides, erhält man eine IMU. Die meisten modernen Systeme setzen auf IMUs, da sie ein vollständiges Bild der Bewegung liefern.
Die Praxis zeigt jedoch, dass die Platzierung der Sensoren genauso wichtig ist wie die Sensoren selbst.
Die Montage einer IMU am Massenschwerpunkt ist gängige Praxis, und das aus gutem Grund. Sie bietet eine stabile Referenz für die Gesamtbewegung. Wenn Sie jedoch nur diese verwenden, entgehen Ihnen entscheidende Details.
Auf unebenem Gelände spielt sich der Großteil der Bewegung an den Rädern ab. Wir haben bessere Ergebnisse erzielt, indem wir zusätzliche Beschleunigungssensoren näher an den Radbaugruppen angebracht haben. Diese erfassen lokale Stöße, die sich nicht vollständig bis zur Chassismitte ausbreiten.
Ein weiterer häufiger Fehler ist eine zu weiche Befestigung. Das mag unbedeutend erscheinen, ist aber von großer Bedeutung. Wenn sich Ihre Sensorhalterung auch nur geringfügig verbiegt, messen Sie nicht mehr die tatsächlichen Schwingungen – Sie messen eine gefilterte Version. Dies führt zu falschen Schlussfolgerungen.
Die Abtastrate ist ein weiterer praktischer Aspekt. Für die meisten mobilen Roboter reicht ein Bereich von 100 bis 500 Hz aus. Ist sie zu niedrig, verpassen Sie kritische Ereignisse. Ist sie zu hoch, verursachen Sie zusätzlichen Rechenaufwand ohne nennenswerten Nutzen.
Was die Hardware angeht, benötigen Sie keine ausgefallenen Komponenten. Viele zuverlässige Beschleunigungssensoren sind für raue Umgebungen geeignet, ohne das Budget zu sprengen. Kalibrierung und Konsistenz sind weitaus wichtiger.
Techniken zur Echtzeit-Vibrationsverarbeitung
Rohdaten von Vibrationen sind unübersichtlich. Wenn Sie diese jemals direkt von einer IMU grafisch dargestellt haben, wissen Sie, was ich meine – sie sehen aus wie Rauschen.
Der Trick besteht nicht darin, sie vollständig zu bereinigen, sondern gerade so weit, dass Muster erkennbar werden.
Der erste Schritt ist die Filterung. Motoren, Getriebe und sogar strukturelle Resonanzen verursachen eigene Schwingungen. Wenn man diese nicht berücksichtigt, übertönen sie die Geländesignale.
Wir beginnen in der Regel mit einem Bandpassfilter, um den Frequenzbereich zu isolieren, in dem die Interaktion mit dem Gelände stattfindet. Wenn dann eine bekannte Rauschquelle wie ein Motor vorliegt, der mit einer festen Frequenz dreht, wenden wir ein Notch-Filter an, um diese zu entfernen.
Ich habe Fälle gesehen, in denen ein einfacher Notch-Filter unbrauchbare Daten in klare Geländesignaturen verwandelt hat. Sobald das Signal brauchbar ist, geht man zur Analyse über.
Die Zeitbereichsanalyse zeigt, wie sich das Signal entwickelt. Aber erst bei der Frequenzbereichsanalyse wird es interessant. Mit Hilfe der FFT kann man genau sehen, wo sich die Energie konzentriert.
Verschiedene Geländearten hinterlassen unterschiedliche Fingerabdrücke. Kies verteilt die Energie über hohe Frequenzen. Gras liegt im mittleren Bereich. Sand verschiebt alles nach unten und dämpft es.
Daraus extrahiert man Merkmale. Nicht Dutzende – nur ein paar aussagekräftige. RMS-Amplitude, spektrale Leistung und vielleicht Varianz. Das reicht in der Regel aus.
Wir haben einmal einen einfachen Geländeklassifikator mit nur einer Handvoll dieser Merkmale erstellt und bei niedrigen Geschwindigkeiten eine Genauigkeit von fast 90 % erreicht. Nichts Ausgefallenes – kein Deep Learning. Nur saubere Daten und eine gute Merkmalsauswahl.
Die wichtigste Erkenntnis? Man braucht nicht immer komplexe Modelle. Man braucht gute Signale.
Verschiedene Methoden zum Anschluss eines dreiachsigen Schwingungssensors. Quelle: ATO
Stabilitätsvorhersage anhand von Schwingungsdaten
Hier wird es interessant. Die meisten Systeme reagieren erst auf Instabilität, nachdem sie bereits eingetreten ist. Dann steckt man schon in Schwierigkeiten. Mit Schwingungsüberwachung kann man von der Reaktion zur Vorhersage übergehen.
Traditionell verlassen sich Ingenieure auf Kennzahlen wie Stabilitätsreserven oder Kraftverteilungsmodelle. Diese funktionieren gut in kontrollierten Umgebungen, haben jedoch Schwierigkeiten, wenn sich das Geländeverhalten unvorhersehbar ändert.
Schwingungsdaten schließen diese Lücke. Anstatt Kräfte rein anhand von Modellen zu schätzen, leiten Sie diese aus der tatsächlichen Interaktion ab. Dadurch wird Ihre Stabilitätsbewertung realitätsnäher.
In letzter Zeit haben lernbasierte Ansätze in diesem Bereich an Bedeutung gewonnen. Man speist Beschleunigungs-, Winkelgeschwindigkeits- und Geschwindigkeitsdaten in ein Modell ein, und es gibt einen Stabilitätswert aus.
Beeindruckend ist, wie gut sich diese Modelle verallgemeinern lassen.
In einem Test haben wir ein Modell auf Gras, Kies und Erde trainiert. Anschließend haben wir es auf gemischtem Gelände eingesetzt, das es zuvor noch nie gesehen hatte. Es hat dennoch gut funktioniert – nicht perfekt, aber brauchbar.
In der Praxis ermöglicht dies Verhaltensweisen wie das Gating.
Wir hatten ein UGV mit einem kleinen Manipulatorarm. Wenn die Vibrationswerte einen Schwellenwert überschritten, stoppte das System automatisch die Armbewegung. Allein dadurch konnten mehrere Beinahe-Kipp-Unfälle verhindert werden.
Der entscheidende Punkt hierbei ist nicht das Modell selbst. Es geht darum, dass Stabilität zu etwas wird, das man kontinuierlich überwacht, und nicht zu etwas, das man erst im Nachhinein überprüft.
Regelungsstrategien für ein verbessertes Gleichgewicht
Sobald man seinen Schwingungsdaten vertraut, kann man sie für die Steuerung nutzen. Der einfachste Ansatz ist die Geschwindigkeitsanpassung – und er ist einer der effektivsten. Wenn die Schwingungen zunehmen, verlangsamen. Das ist alles.
Es klingt einfach, funktioniert aber, weil die meisten Instabilitätsprobleme mit der Geschwindigkeit zunehmen. Eine geringere Geschwindigkeit bedeutet geringere dynamische Kräfte, wodurch Ihr System mehr Zeit zum Reagieren hat.
Darüber hinaus können Sie Schwingungsdaten in Ihre Regelkreise einspeisen. PID-Regler können beispielsweise von einem zusätzlichen Eingang profitieren, der das Störungsniveau widerspiegelt. Dies hilft, Schwingungen zu reduzieren und die Reaktion zu verbessern.
Auch die Sensorfusion spielt eine Rolle. Vibrationsdaten allein sind aussagekräftig, aber in Kombination mit Odometrie oder visuellem Feedback werden sie noch zuverlässiger.
Eine praktische Verbesserung, die wir beobachteten, ergab sich aus der Beseitigung interner Störsignale. Durch das Herausfiltern mechanischer Schwingungen von internen Komponenten wurde das Steuerungssystem spürbar ruhiger – weniger Jitter, bessere Balance.
Manchmal resultieren Stabilitätsverbesserungen nicht aus einer Erhöhung der Komplexität. Sie entstehen durch die Beseitigung von Rauschen.
Herausforderungen bei der Implementierung und Lösungen
Natürlich ist nichts davon Plug-and-Play. Rauschen ist die größte Herausforderung. Nicht alle Schwingungen sind nützlich. Einige stammen von Motoren, andere von der Struktur, wieder andere aus der Umgebung. Das Ziel ist es, das Signal vom Rauschen zu trennen, ohne wichtige Informationen zu verlieren.
Ein kleiner IMU-Sensor für Roboter und Drohnen. Quelle: ATO
Sensordrift ist ein weiteres Problem, insbesondere bei Gyroskopen. Kleine Fehler summieren sich mit der Zeit. Hier kommen Sensorfusionstechniken wie Kalman-Filterung ins Spiel.
Dann ist da noch die Variabilität. Ändert man die Geschwindigkeit oder die Nutzlast des Roboters, ändert sich auch das Schwingungsprofil. Ist das System nicht darauf ausgelegt, sinkt die Leistung schnell.
Die einzige wirkliche Lösung ist das Testen – keine kontrollierten Labortests, sondern echtes Gelände, echte Bedingungen, echte Grenzfälle. Dort beweisen sich Systeme.
Roboter müssen den Boden spüren
Wenn es eine Erkenntnis gibt, dann diese: Roboter müssen den Boden spüren, nicht nur sehen.
Die Stabilität mobiler Roboter auf unebenem Gelände lässt sich nicht allein durch bessere Karten lösen. Sie erfordert eine tiefere Verbindung zwischen der Maschine und ihrer Umgebung.
Die Schwingungsüberwachung stellt diese Verbindung her. Sie wandelt Stöße, Rutschen und subtile Verschiebungen in verwertbare Daten um. Sie ermöglicht es Robotern, Probleme zu antizipieren, anstatt nur auf sie zu reagieren. In Umgebungen, in denen ein einziger Fehler eine Mission beenden kann, macht das den entscheidenden Unterschied.
Die Technologie ist nicht unerreichbar. Eine solide IMU-Konfiguration, durchdachte Verarbeitung und Feldtests können Sie schon weit bringen. Von da an geht es um Iteration.
Denn das Gelände wird Sie immer wieder überraschen. Das Ziel ist es, sicherzustellen, dass Ihr Roboter nicht lange überrascht ist.
Über den Autor
Faisal Mahmood ist ein erfahrener Stratege für digitales Marketing und Tech-Content mit umfassender Erfahrung in den Bereichen KI, Softwareentwicklung und SEO-optimierte Inhalte. Er ist spezialisiert auf die Erstellung fundierter, faktenbasierter Artikel, die Entwicklern, Unternehmen und Tech-Teams helfen, die neuesten Trends bei KI-gestützten Tools, Best Practices beim Programmieren und sicherer Softwareentwicklung zu verstehen.
Mahmood engagiert sich leidenschaftlich dafür, die Lücke zwischen neuen Technologien und praktischen Erkenntnissen für ein globales Publikum zu schließen. Er ist unter [email protected] erreichbar.








 Waze stellt neue KI-Tools und Anpassungsoptionen vor
Waze, die Navigations-App im Besitz von Google, erhält neue KI-gestützte Funktionen und Anpassungsmöglichkeiten, darunter die Möglichkeit, Verkehrsstörungen im Dialogformat zu melden und personalisier
 Google Maps führt die KI-gestützte Funktion „Ask Maps“ sowie eine verbesserte, immersive Navigation ein
Am Donnerstag gab Google bekannt, dass Google Maps um eine von Gemini unterstützte Dialogfunktion namens „Ask Maps“ erweitert wird, zusammen mit einer überarbeiteten „Immersive Navigation“-Funktion, d
 DeepMind-CEO Hassabis: Ich schlafe sechs Stunden pro Tag und fühle mich normalerweise gegen 1 Uhr nachts energiegeladen.
Fortune hat kürzlich ein Interview mit Demis Hassabis, dem CEO von Google DeepMind, veröffentlicht, das seinen unkonventionellen Ansatz zu Erholung und Produktivität offenbart. Hassabis gab bekannt, dass er sehr wenig schläft und seine wachen Stunden

2026: Die neuesten, besten und am besten bewerteten KI-Tools zur Erstellung von Gliederungen für lange Texte! Diese sorgfältig zusammengestellte Sammlung umfasst leistungsstarke, bahnbrechende Tools, die präzise, strukturierte Gliederungen liefern – getestet unter realen Bedingungen –, um die Effizienz beim Schreiben deutlich zu steigern. XIX.AI gehört zu dieser Eliteauswahl. Holen Sie sich einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, der Ihnen bei der Auswahl des perfekten Tools hilft. Entdecken Sie die Tools jetzt und sichern Sie sich Ihren KI-Vorteil!
9 Tools
xix.ai

2026 Neueste Besten Top-bewerteten KI-Rollenspiel-Chat-Apps für Sprachpraxis, Vorstellungsgesprächsvorbereitung und tägliche Sprachflüssigkeit! XIX.AI kuratiert eine leistungsstarke, spielfeldverändernde Sammlung, die kostenlose gegen kostenpflichtige Vergleiche, reale Tests und wöchentlich aktualisierte Rankings bietet. Diese unbedingt auszuprobierenden Tools helfen Ihnen, Ihre Schreibfähigkeiten zu verbessern, Hürden der Sprachflüssigkeit zu überwinden und die Kommunikationseffizienz in allen alltäglichen Szenarien zu steigern. Entdecken Sie jetzt Ihr perfektes Werkzeug für Ihre Sprachentwicklung!
10 Tools
xix.ai

Die besten und am besten bewerteten KI-Tools zur Stem-Trennung des Jahres 2026 – speziell ausgewählt für Remix-Produktionen, die Vorbereitung von Samples und Karaoke-Masters. Diese leistungsstarken, bahnbrechenden Tools haben sich in der Praxis bewährt und bieten präzise Audioisolierung, wodurch die Produktivität erheblich gesteigert wird. XIX.AI stellt einen wöchentlich aktualisierten Vergleichsleitfaden zwischen kostenlosen und kostenpflichtigen Lösungen bereit, der Ihnen hilft, die für Ihre Anforderungen passende Lösung zu finden, die Sie unbedingt ausprobieren sollten. Entdecken Sie ihn jetzt und sichern Sie sich Ihren KI-Vorteil.
8 Tools
xix.ai

2026: Die neuesten und besten AI-SQL-Copiloten – alle in der Rangliste ganz oben! XIX.AI sammelt eine leistungsstarke Auswahl an Tools, die wöchentlich mit aktualisierten Tests aus der Praxis erweitert wird. Mit diesen unverzichtbaren Werkzeugen können Sie präzise Umsatzübersichten erstellen, Verkaufsprozesse analysieren sowie Produktmetriken schnell überwachen und so Ihre Produktivität erheblich steigern. Entdecken Sie jetzt das perfekte Tool für datenbasierte Entscheidungsfindung! 238 Zeichen
9 Tools
xix.ai

2026 Neueste Besten Top-Bewerteten KI-Melodie-Schreibtools für Songentwürfe! XIX.AI hat eine hochleistungsfähige, bahnbrechende Kollektion zusammengestellt, die strengen Praxistests unterzogen wurde, um das beste Schreiberlebnis zu liefern. Sie finden detaillierte kostenlose versus kostenpflichtige Vergleiche, präzise Ranglisten und unbedingt auszuprobierende Optionen, die darauf ausgelegt sind, Ihnen zu helfen, beeindruckende Songentwürfe mühelos zu erstellen und Ihre kreative Produktivität erheblich zu steigern. Entdecken Sie jetzt Ihr perfektes Tool!
8 Tools
xix.ai

2026 Neueste Besten Top-bewerteten KI-Konversationstrainer-Tools für Vorstellungsgesprächspraxis sind hier auf XIX.AI! Diese kuratierte Sammlung enthält leistungsstarke, bahnbrechende Tools, die strengen Praxistests unterzogen wurden, um präzises Feedback zu liefern. Sie finden einen Vergleich zwischen kostenlosen und kostenpflichtigen Optionen sowie detaillierte Rankings, die Ihnen helfen, die empfehlenswerte Option zu wählen, die Ihr Selbstvertrauen und Ihre Fähigkeiten verbessert. Entdecken Sie jetzt Ihr perfektes Tool für den Erfolg im Vorstellungsgespräch!
12 Tools
xix.ai

Interesting concept! But I wonder how reliable those vibration sensors are in muddy conditions? 🤔 Could be a game-changer for search and rescue though.












