


 Hogar
La monitorización de vibraciones mejora la estabilidad de los robots móviles en terrenos irregulares
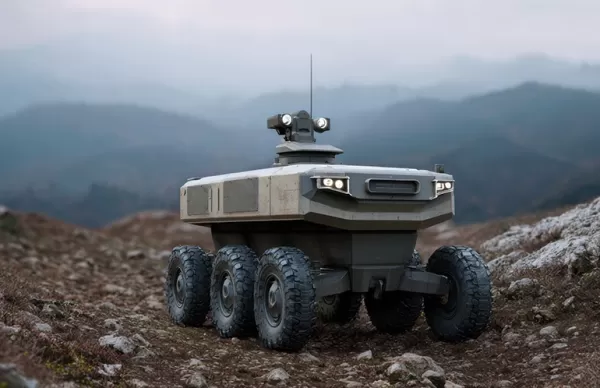
Un UGV puede desplazarse por terrenos accidentados con la ayuda de sensores de vibración. Fuente: ckybe, IA, vía Adobe Stock
Hace unos años, durante una prueba de campo, teníamos un vehículo terrestre no tripulado (UGV) de tamaño mediano que intentaba subir por un tramo de terreno irregular que parecía inofensivo. El terreno no era extremo: solo algunas piedras sueltas, un poco de polvo y una pendiente suave. No parecía haber nada de qué preocuparse.
A mitad de camino, el robot se detuvo. Entonces, una rueda se hundió ligeramente, el chasis se inclinó hacia delante y, antes de que nadie pudiera intervenir, volcó.
¿Lo extraño? Las imágenes de la cámara parecían normales. El lidar tampoco detectó ningún peligro importante. Según los datos, el camino se suponía que era «seguro».
Sin embargo, el robot percibió el peligro antes que nosotros. Simplemente no pudo traducir esa sensación en acción.
Esta desconexión entre lo que ve un robot y lo que experimenta físicamente es la clave de la estabilidad de los robots móviles en terrenos irregulares.
En el mundo real, el terreno puede ser engañoso. Una superficie puede parecer sólida, pero volverse polvorienta bajo el peso. Las rocas pueden esconderse bajo una fina capa de tierra. Incluso los surcos poco profundos pueden redistribuir la carga lo suficiente como para empujar a un UGV más allá de su punto de vuelco. Y una vez que eso ocurre, la recuperación rara vez es fluida.
Los sistemas de navegación actuales siguen basándose en gran medida en la visión. Las cámaras, el lidar y el SLAM son excelentes para la cartografía. Pero no pueden decirte cómo reaccionará el suelo al pasar por encima. Ahí es donde se producen los fallos.
La monitorización de vibraciones ofrece un enfoque diferente. En lugar de basarse únicamente en la percepción externa, el robot empieza a escuchar su propio cuerpo. Cada bache, microdeslizamiento e impacto genera datos. Cuando se toman en serio estas señales, se convierten en predictivas.
Piénsalo como una persona que camina sobre grava suelta. No analizas visualmente cada paso. Lo sientes. Los sutiles cambios bajo tus pies te indican cuándo debes reducir la velocidad, ajustar el equilibrio o cambiar de dirección.
Ese es el tipo de conciencia que queremos dotar a los robots.
Lo que sigue no es una discusión teórica. Se basa en lo que funciona en la práctica: cómo capturar datos de vibración, qué revelan y cómo utilizarlos para mantener estable al robot cuando el terreno se vuelve impredecible.
Por qué las señales de vibración son cruciales para la estabilidad
Empecemos con una pregunta fundamental que suelen plantearse los ingenieros: ¿Cómo influyen realmente las vibraciones en la estabilidad?
La respuesta breve: no solo la influyen, sino que la revelan.
Cada vez que una rueda interactúa con el suelo, genera una fuerza. Esta fuerza no es constante. Cambia dependiendo de si la superficie es dura, blanda, irregular o inestable. Estas variaciones se transmiten al robot en forma de vibraciones.
Si las ignoras, no son más que ruido. Si las analizas, se convierten en información valiosa.
En una prueba todoterreno, condujimos el mismo robot por tres superficies: tierra compacta, grava suelta y arena blanda. A simple vista, las tres parecían manejables. Pero sus perfiles de vibración eran completamente distintos.
Sobre tierra compacta, la señal era estable: de baja amplitud y constante.
Sobre grava, se volvió caótica, con picos bruscos y vibraciones de alta frecuencia.
En la arena, todo se ralentizó. La señal se volvió más pesada, casi lenta, con oscilaciones de baja frecuencia perceptibles. Esta distinción es fundamental.
Los picos de alta frecuencia suelen indicar impactos: choques contra rocas, escombros o bordes duros. Estos momentos pueden alterar repentinamente la distribución de la carga y provocar inestabilidad.
Las oscilaciones de baja frecuencia son más sutiles, pero igualmente peligrosas. A menudo indican una pérdida de apoyo, como cuando una rueda se hunde o resbala. No se produce una sacudida repentina; en cambio, la estabilidad se erosiona gradualmente.
Aquí está el punto clave: a menudo se sienten estos efectos antes de verlos.
Nos encontramos con esto durante las pruebas del rover. Una sección del terreno parecía lisa porque una fina capa de arena cubría las rocas incrustadas. Las cámaras mostraban un terreno llano. El lidar detectó una superficie limpia.
Pero la IMU contaba una historia diferente. En cuanto las ruedas rodaron sobre las rocas ocultas, la señal de vibración se iluminó con picos de alta frecuencia. Esto proporcionó una alerta temprana, antes de que el robot comenzara a desestabilizarse.
Ese es el poder de la detección de vibraciones. No depende de la visibilidad. No se ve afectada por la iluminación ni por el polvo. Refleja la física real del contacto.
En entornos difíciles, esa es a menudo la única verdad que importa.
Sensores básicos para la monitorización de vibraciones
Si la vibración es la señal, los sensores son tus oídos. Y, al igual que con cualquier sistema de detección, la ubicación y la calidad importan más de lo que muchos creen.
En esencia, se trabaja con tres componentes: acelerómetros, giroscopios y unidades de medición inercial (IMU).
Los acelerómetros hacen el trabajo pesado. Miden la aceleración lineal a lo largo de tres ejes, captando tanto los golpes como la vibración continua. Si una rueda golpea una roca, el acelerómetro lo detecta al instante. Si el chasis oscila, eso también se nota.
Los giroscopios añaden otra capa. Registran el movimiento angular: balanceo, cabeceo y guiñada. Esto te indica si el robot está empezando a inclinarse o girar de una forma que podría provocar que se vuelque.
Si se combinan ambos, se obtiene una IMU. La mayoría de los sistemas modernos se basan en las IMU porque proporcionan una visión completa del movimiento.
Pero la experiencia en el mundo real demuestra que la ubicación de los sensores es tan importante como los propios sensores.
Montar una IMU en el centro de masa es una práctica habitual, y por una buena razón. Proporciona una referencia estable para el movimiento general. Sin embargo, si eso es todo lo que utilizas, te perderás detalles cruciales.
En terrenos accidentados, la mayor parte de la acción tiene lugar en las ruedas. Hemos obtenido mejores resultados añadiendo acelerómetros secundarios más cerca de los conjuntos de ruedas. Estos captan impactos localizados que no se propagan completamente hasta el centro del chasis.
Otro error común es el montaje blando. Puede parecer insignificante, pero es importante. Si el soporte del sensor se flexiona aunque sea ligeramente, ya no estás midiendo la vibración real, sino una versión filtrada. Esto lleva a conclusiones erróneas.
La frecuencia de muestreo es otra consideración práctica. Para la mayoría de los robots móviles, un rango de 100 a 500 Hz es suficiente. Si es demasiado baja, se pierden eventos críticos. Si es demasiado alta, se añade una sobrecarga de procesamiento sin un beneficio significativo.
En cuanto al hardware, no se necesitan componentes exóticos. Hay muchos sensores acelerómetros fiables que pueden soportar entornos hostiles sin salirse del presupuesto. La calibración y la consistencia son mucho más importantes.
Técnicas de procesamiento de vibraciones en tiempo real
Los datos de vibración sin procesar son confusos. Si alguna vez los has representado gráficamente directamente desde una IMU, sabes a qué me refiero: parecen ruido.
El truco no está en limpiarlos por completo, sino en limpiarlos lo justo para revelar patrones.
El primer paso es el filtrado. Los motores, las cajas de cambios e incluso la resonancia estructural introducen sus propias vibraciones. Si no se abordan, ahogarán las señales del terreno.
Normalmente empezamos con un filtro de paso de banda para aislar el rango de frecuencias en el que se produce la interacción con el terreno. A continuación, si hay una fuente de ruido conocida, como un motor que gira a una frecuencia fija, aplicamos un filtro notch para eliminarla.
He visto casos en los que un simple filtro de muesca ha convertido datos inutilizables en firmas claras del terreno. Una vez que la señal es utilizable, se pasa al análisis.
El análisis en el dominio del tiempo muestra cómo evoluciona la señal. Pero es en el análisis en el dominio de la frecuencia donde las cosas se ponen interesantes. Utilizando la FFT, se puede ver exactamente dónde se concentra la energía.
Los diferentes terrenos dejan huellas distintivas. La grava distribuye la energía por las frecuencias altas. La hierba se sitúa en el rango medio. La arena desplaza todo hacia frecuencias más bajas y lo amortigua.
A partir de ahí, se extraen características. No docenas, solo unas pocas significativas. Amplitud RMS, potencia espectral y quizás la varianza. Eso suele ser suficiente.
Una vez construimos un sencillo clasificador de terrenos utilizando solo unas pocas de estas características y logramos una precisión de casi el 90 % a bajas velocidades. Nada sofisticado, sin aprendizaje profundo. Solo datos limpios y una buena selección de características.
¿La lección clave? No siempre se necesitan modelos complejos. Se necesitan buenas señales.
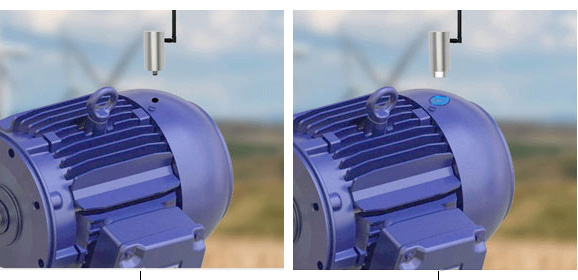
Diferentes métodos para conectar un sensor de vibración de tres ejes. Fuente: ATO
Predicción de la estabilidad a partir de datos de vibración
Aquí es donde las cosas se ponen interesantes. La mayoría de los sistemas reaccionan a la inestabilidad una vez que esta ha comenzado. Para entonces, ya estás en problemas. La monitorización de vibraciones te permite pasar de la reacción a la predicción.
Tradicionalmente, los ingenieros se basan en métricas como el margen de estabilidad o los modelos de distribución de fuerzas. Estos funcionan bien en entornos controlados, pero fallan cuando el comportamiento del terreno cambia de forma impredecible.
Los datos de vibración cubren esa laguna. En lugar de estimar las fuerzas basándose únicamente en modelos, se deducen a partir de la interacción real. Esto hace que la evaluación de la estabilidad esté más basada en la realidad.
Recientemente, los enfoques basados en el aprendizaje han ganado terreno en este ámbito. Introduce datos de aceleración, velocidad angular y velocidad en un modelo, y este genera una puntuación de estabilidad.
Lo que impresiona es lo bien que se generalizan estos modelos.
En una prueba, entrenamos un modelo sobre hierba, grava y tierra. Luego lo ejecutamos en un terreno mixto que nunca había visto. Aún así funcionó bien: no a la perfección, pero sí de forma útil.
En la práctica, esto permite comportamientos como el control de acceso.
Teníamos un UGV con un pequeño brazo manipulador. Cuando los niveles de vibración superaban un umbral, el sistema detenía automáticamente el movimiento del brazo. Esto por sí solo evitó varios incidentes en los que el vehículo estuvo a punto de volcarse.
La idea importante aquí no es el modelo en sí mismo. Es que la estabilidad se convierte en algo que se supervisa continuamente, no en algo que se comprueba a posteriori.
Estrategias de control para mejorar el equilibrio
Una vez que confíes en tus datos de vibración, puedes empezar a utilizarlos en el control. El enfoque más sencillo es la adaptación de la velocidad, y es uno de los más eficaces. Cuando la vibración aumenta, reduce la velocidad. Eso es todo.
Suena básico, pero funciona porque la mayoría de los problemas de inestabilidad varían con la velocidad. Una velocidad menor implica fuerzas dinámicas menores, lo que le da a su sistema más tiempo para reaccionar.
Más allá de eso, puede introducir los datos de vibración en sus bucles de control. Los controladores PID, por ejemplo, pueden beneficiarse de una entrada adicional que refleje los niveles de perturbación. Esto ayuda a reducir las oscilaciones y mejora la respuesta.
La fusión de sensores también desempeña un papel importante. Los datos de vibración por sí solos son muy útiles, pero combinarlos con odometría o retroalimentación visual los hace aún más fiables.
Una mejora práctica que observamos provino de la eliminación del ruido interno. Al filtrar las vibraciones mecánicas de los componentes internos, el sistema de control se volvió notablemente más fluido: menos fluctuaciones, mejor equilibrio.
A veces, las mejoras en la estabilidad no se deben a una mayor complejidad, sino a la eliminación del ruido.
Retos de implementación y soluciones
Por supuesto, nada de esto es «plug-and-play». El ruido es el mayor desafío. No todas las vibraciones son útiles. Algunas provienen de los motores, otras de la estructura y otras del entorno. El objetivo es separar la señal del ruido sin perder información importante.
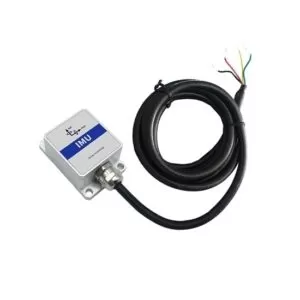
Un pequeño sensor IMU para robots y drones. Fuente: ATO
La deriva del sensor es otro problema, especialmente con los giroscopios. Los pequeños errores se acumulan con el tiempo. Ahí es donde las técnicas de fusión de sensores, como el filtrado de Kalman, se vuelven esenciales.
Luego está la variabilidad. Si se cambia la velocidad o la carga útil del robot, el perfil de vibración también cambia. Si el sistema no está diseñado para gestionar eso, el rendimiento cae rápidamente.
La única solución real son las pruebas: no pruebas controladas en laboratorio, sino terreno real, condiciones reales, casos extremos reales. Ahí es donde los sistemas demuestran su valía.
Los robots necesitan sentir el suelo
Si hay una conclusión que destacar, es esta: los robots necesitan sentir el suelo, no solo verlo.
La estabilidad de los robots móviles en terrenos irregulares no se resolverá solo con mejores mapas. Requiere una conexión más profunda entre la máquina y su entorno.
La monitorización de vibraciones proporciona esa conexión. Convierte los impactos, los resbalones y los desplazamientos sutiles en datos útiles. Permite a los robots anticiparse a los problemas en lugar de limitarse a reaccionar ante ellos. En entornos donde un solo error puede acabar con una misión, eso marca la diferencia.
La tecnología no está fuera de nuestro alcance. Una configuración sólida de la IMU, un procesamiento bien pensado y las pruebas de campo pueden llevarte muy lejos. A partir de ahí, es cuestión de iteración.
Porque el terreno siempre te sorprenderá. El objetivo es asegurarte de que tu robot no se quede sorprendido por mucho tiempo.
 Sobre el autor
Faisal Mahmood es un experimentado estratega de marketing digital y contenido tecnológico con amplia experiencia en IA, desarrollo de software y contenido orientado al SEO. Se especializa en crear artículos bien documentados y basados en hechos que ayudan a desarrolladores, empresas y equipos tecnológicos a comprender las últimas tendencias en herramientas impulsadas por IA, mejores prácticas de programación y desarrollo de software seguro.
A Mahmood le apasiona tender puentes entre la tecnología emergente y los conocimientos prácticos para un público global. Puedes contactar con él en [email protected].
Artículo relacionado
 Waze presenta nuevas herramientas de inteligencia artificial y opciones de personalización
Waze, la aplicación de navegación propiedad de Google, incorporará nuevas funciones basadas en inteligencia artificial y actualizaciones de personalización, entre las que se incluyen la posibilidad de
Google Maps lanza la función «Ask Maps», basada en inteligencia artificial, y una navegación inmersiva mejorada
Este jueves, Google ha anunciado que Google Maps incorporará una función conversacional basada en Gemini llamada «Ask Maps», junto con una experiencia actualizada de «Navegación inmersiva» que aporta
Stripe adquirirá OpenRouter a medida que el enrutamiento basado en modelos de IA cobra impulso
Stripe ha acordado adquirir OpenRouter, una plataforma de enrutamiento de modelos de IA que ofrece a los desarrolladores acceso a cientos de modelos a través de una única interfaz. El acuerdo amplía e
Recomendaciones de temas especiales relacionados
Diseño y Arte
 Las mejores herramientas de ilustración con IA: crea escenas editoriales y portadas más rápido
Las mejores herramientas de ilustración con IA de 2026: nuestra lista seleccionada incluye las mejores herramientas, diseñadas con gran potencia, para crear rápidamente impresionantes escenas editoriales y llamativas portadas. Cada opción ha sido sometida a rigurosas pruebas en condiciones reales y ofrece una comparación entre las versiones gratuitas y de pago para ayudarte a encontrar la que mejor se adapte a tu flujo de trabajo. Prueba hoy mismo estas soluciones imprescindibles para sacar el máximo partido a la IA y potenciar tu productividad creativa. Descúbrelas ahora en XIX.AI.
 10 herramientas
 xix.ai
Educación y aprendizaje
Los mejores profesores particulares de IA para la preparación de exámenes: practica matemáticas, ciencias e inglés
¡Ya están aquí, en XIX.AI, los mejores tutores de IA para la preparación de exámenes de 2026, con las mejores valoraciones! Nuestra lista seleccionada incluye potentes herramientas revolucionarias que ofrecen comparativas entre versiones gratuitas y de pago, pruebas reales y clasificaciones actualizadas semanalmente. Te ayudan a mejorar tu eficiencia a la hora de escribir, a simplificar el aprendizaje de temas complejos y a desarrollar todo tu potencial académico. ¡Explora ahora mismo para descubrir tu herramienta perfecta de preparación de exámenes y empieza a crear hoy mismo para sacar partido a tu ventaja con la IA!
10 herramientas
xix.ai
Finanzas
Herramientas de planificación presupuestaria con IA para la gestión personal del dinero
2026 Últimas Mejores Herramientas de Planificación Presupuestaria con IA Mejor Valoradas para la Gestión Personal del Dinero están aquí en XIX.AI. Esta colección seleccionada presenta soluciones poderosas y transformadoras que te ayudan a realizar pruebas en el mundo real, comprender tus hábitos de gasto y crear planes personalizados para aumentar la productividad. Disfruta de una comparación entre versiones gratuitas y de pago junto con clasificaciones detalladas. Herramientas imprescindibles diseñadas para simplificar la gestión del dinero y desbloquear tu ventaja con IA. ¡Explóralas ahora!
11 herramientas
xix.ai
Salud y bienestar
Asistentes de seguimiento del sueño basados en IA: mejora tu recuperación con mejores hábitos a la hora de acostarte
Los mejores asistentes de seguimiento del sueño con IA de 2026, seleccionados para una recuperación óptima. Esta guía semanal totalmente actualizada incluye potentes herramientas que ofrecen pruebas en condiciones reales, comparativas entre opciones gratuitas y de pago, y clasificaciones detalladas para ayudarte a encontrar la solución imprescindible que mejora la calidad del sueño y fomenta mejores hábitos a la hora de acostarse. Descúbrelo ahora en XIX.AI y aprovecha todas las ventajas de la IA.
10 herramientas
xix.ai
Análisis de datos
Copilotos de IA y SQL para el análisis de productos e ingresos
¡Los mejores copilotos de IA para SQL mejor valorados de 2026 para el análisis de productos e ingresos! XIX.AI ha seleccionado una potente colección de herramientas revolucionarias que no te puedes perder y que se someten a pruebas en el mundo real a través de clasificaciones que se actualizan semanalmente. Estas herramientas ayudan a los usuarios a aumentar significativamente su productividad al acelerar el análisis de datos, simplificar consultas complejas y generar información precisa para tomar decisiones empresariales más inteligentes. ¡Explora ahora mismo y descubre la herramienta perfecta para sacar el máximo partido a tu ventaja en IA!
14 herramientas
xix.ai
Educación y aprendizaje
Las mejores herramientas de IA para los deberes que realmente enseñan: aprende conceptos, no solo respuestas
2026: los mejores y más valorados asistentes de deberes con IA que enseñan conceptos básicos, no solo respuestas. Potentes herramientas para estudiantes. Una selección imprescindible que debes probar. Actualización semanal. Comparativa entre opciones gratuitas y de pago. Pruebas en el mundo real. Clasificaciones precisas para ayudarte a desarrollar todo tu potencial de aprendizaje. Explora ahora y descubre la herramienta perfecta para estudiar de forma más inteligente.
10 herramientas
xix.ai

 comentario (1)
0/500
![HenryGarcía]()
Interesting concept! But I wonder how reliable those vibration sensors are in muddy conditions? 🤔 Could be a game-changer for search and rescue though.
Un UGV puede desplazarse por terrenos accidentados con la ayuda de sensores de vibración. Fuente: ckybe, IA, vía Adobe Stock
Hace unos años, durante una prueba de campo, teníamos un vehículo terrestre no tripulado (UGV) de tamaño mediano que intentaba subir por un tramo de terreno irregular que parecía inofensivo. El terreno no era extremo: solo algunas piedras sueltas, un poco de polvo y una pendiente suave. No parecía haber nada de qué preocuparse.
A mitad de camino, el robot se detuvo. Entonces, una rueda se hundió ligeramente, el chasis se inclinó hacia delante y, antes de que nadie pudiera intervenir, volcó.
¿Lo extraño? Las imágenes de la cámara parecían normales. El lidar tampoco detectó ningún peligro importante. Según los datos, el camino se suponía que era «seguro».
Sin embargo, el robot percibió el peligro antes que nosotros. Simplemente no pudo traducir esa sensación en acción.
Esta desconexión entre lo que ve un robot y lo que experimenta físicamente es la clave de la estabilidad de los robots móviles en terrenos irregulares.
En el mundo real, el terreno puede ser engañoso. Una superficie puede parecer sólida, pero volverse polvorienta bajo el peso. Las rocas pueden esconderse bajo una fina capa de tierra. Incluso los surcos poco profundos pueden redistribuir la carga lo suficiente como para empujar a un UGV más allá de su punto de vuelco. Y una vez que eso ocurre, la recuperación rara vez es fluida.
Los sistemas de navegación actuales siguen basándose en gran medida en la visión. Las cámaras, el lidar y el SLAM son excelentes para la cartografía. Pero no pueden decirte cómo reaccionará el suelo al pasar por encima. Ahí es donde se producen los fallos.
La monitorización de vibraciones ofrece un enfoque diferente. En lugar de basarse únicamente en la percepción externa, el robot empieza a escuchar su propio cuerpo. Cada bache, microdeslizamiento e impacto genera datos. Cuando se toman en serio estas señales, se convierten en predictivas.
Piénsalo como una persona que camina sobre grava suelta. No analizas visualmente cada paso. Lo sientes. Los sutiles cambios bajo tus pies te indican cuándo debes reducir la velocidad, ajustar el equilibrio o cambiar de dirección.
Ese es el tipo de conciencia que queremos dotar a los robots.
Lo que sigue no es una discusión teórica. Se basa en lo que funciona en la práctica: cómo capturar datos de vibración, qué revelan y cómo utilizarlos para mantener estable al robot cuando el terreno se vuelve impredecible.
Por qué las señales de vibración son cruciales para la estabilidad
Empecemos con una pregunta fundamental que suelen plantearse los ingenieros: ¿Cómo influyen realmente las vibraciones en la estabilidad?
La respuesta breve: no solo la influyen, sino que la revelan.
Cada vez que una rueda interactúa con el suelo, genera una fuerza. Esta fuerza no es constante. Cambia dependiendo de si la superficie es dura, blanda, irregular o inestable. Estas variaciones se transmiten al robot en forma de vibraciones.
Si las ignoras, no son más que ruido. Si las analizas, se convierten en información valiosa.
En una prueba todoterreno, condujimos el mismo robot por tres superficies: tierra compacta, grava suelta y arena blanda. A simple vista, las tres parecían manejables. Pero sus perfiles de vibración eran completamente distintos.
Sobre tierra compacta, la señal era estable: de baja amplitud y constante.
Sobre grava, se volvió caótica, con picos bruscos y vibraciones de alta frecuencia.
En la arena, todo se ralentizó. La señal se volvió más pesada, casi lenta, con oscilaciones de baja frecuencia perceptibles. Esta distinción es fundamental.
Los picos de alta frecuencia suelen indicar impactos: choques contra rocas, escombros o bordes duros. Estos momentos pueden alterar repentinamente la distribución de la carga y provocar inestabilidad.
Las oscilaciones de baja frecuencia son más sutiles, pero igualmente peligrosas. A menudo indican una pérdida de apoyo, como cuando una rueda se hunde o resbala. No se produce una sacudida repentina; en cambio, la estabilidad se erosiona gradualmente.
Aquí está el punto clave: a menudo se sienten estos efectos antes de verlos.
Nos encontramos con esto durante las pruebas del rover. Una sección del terreno parecía lisa porque una fina capa de arena cubría las rocas incrustadas. Las cámaras mostraban un terreno llano. El lidar detectó una superficie limpia.
Pero la IMU contaba una historia diferente. En cuanto las ruedas rodaron sobre las rocas ocultas, la señal de vibración se iluminó con picos de alta frecuencia. Esto proporcionó una alerta temprana, antes de que el robot comenzara a desestabilizarse.
Ese es el poder de la detección de vibraciones. No depende de la visibilidad. No se ve afectada por la iluminación ni por el polvo. Refleja la física real del contacto.
En entornos difíciles, esa es a menudo la única verdad que importa.
Sensores básicos para la monitorización de vibraciones
Si la vibración es la señal, los sensores son tus oídos. Y, al igual que con cualquier sistema de detección, la ubicación y la calidad importan más de lo que muchos creen.
En esencia, se trabaja con tres componentes: acelerómetros, giroscopios y unidades de medición inercial (IMU).
Los acelerómetros hacen el trabajo pesado. Miden la aceleración lineal a lo largo de tres ejes, captando tanto los golpes como la vibración continua. Si una rueda golpea una roca, el acelerómetro lo detecta al instante. Si el chasis oscila, eso también se nota.
Los giroscopios añaden otra capa. Registran el movimiento angular: balanceo, cabeceo y guiñada. Esto te indica si el robot está empezando a inclinarse o girar de una forma que podría provocar que se vuelque.
Si se combinan ambos, se obtiene una IMU. La mayoría de los sistemas modernos se basan en las IMU porque proporcionan una visión completa del movimiento.
Pero la experiencia en el mundo real demuestra que la ubicación de los sensores es tan importante como los propios sensores.
Montar una IMU en el centro de masa es una práctica habitual, y por una buena razón. Proporciona una referencia estable para el movimiento general. Sin embargo, si eso es todo lo que utilizas, te perderás detalles cruciales.
En terrenos accidentados, la mayor parte de la acción tiene lugar en las ruedas. Hemos obtenido mejores resultados añadiendo acelerómetros secundarios más cerca de los conjuntos de ruedas. Estos captan impactos localizados que no se propagan completamente hasta el centro del chasis.
Otro error común es el montaje blando. Puede parecer insignificante, pero es importante. Si el soporte del sensor se flexiona aunque sea ligeramente, ya no estás midiendo la vibración real, sino una versión filtrada. Esto lleva a conclusiones erróneas.
La frecuencia de muestreo es otra consideración práctica. Para la mayoría de los robots móviles, un rango de 100 a 500 Hz es suficiente. Si es demasiado baja, se pierden eventos críticos. Si es demasiado alta, se añade una sobrecarga de procesamiento sin un beneficio significativo.
En cuanto al hardware, no se necesitan componentes exóticos. Hay muchos sensores acelerómetros fiables que pueden soportar entornos hostiles sin salirse del presupuesto. La calibración y la consistencia son mucho más importantes.
Técnicas de procesamiento de vibraciones en tiempo real
Los datos de vibración sin procesar son confusos. Si alguna vez los has representado gráficamente directamente desde una IMU, sabes a qué me refiero: parecen ruido.
El truco no está en limpiarlos por completo, sino en limpiarlos lo justo para revelar patrones.
El primer paso es el filtrado. Los motores, las cajas de cambios e incluso la resonancia estructural introducen sus propias vibraciones. Si no se abordan, ahogarán las señales del terreno.
Normalmente empezamos con un filtro de paso de banda para aislar el rango de frecuencias en el que se produce la interacción con el terreno. A continuación, si hay una fuente de ruido conocida, como un motor que gira a una frecuencia fija, aplicamos un filtro notch para eliminarla.
He visto casos en los que un simple filtro de muesca ha convertido datos inutilizables en firmas claras del terreno. Una vez que la señal es utilizable, se pasa al análisis.
El análisis en el dominio del tiempo muestra cómo evoluciona la señal. Pero es en el análisis en el dominio de la frecuencia donde las cosas se ponen interesantes. Utilizando la FFT, se puede ver exactamente dónde se concentra la energía.
Los diferentes terrenos dejan huellas distintivas. La grava distribuye la energía por las frecuencias altas. La hierba se sitúa en el rango medio. La arena desplaza todo hacia frecuencias más bajas y lo amortigua.
A partir de ahí, se extraen características. No docenas, solo unas pocas significativas. Amplitud RMS, potencia espectral y quizás la varianza. Eso suele ser suficiente.
Una vez construimos un sencillo clasificador de terrenos utilizando solo unas pocas de estas características y logramos una precisión de casi el 90 % a bajas velocidades. Nada sofisticado, sin aprendizaje profundo. Solo datos limpios y una buena selección de características.
¿La lección clave? No siempre se necesitan modelos complejos. Se necesitan buenas señales.
Diferentes métodos para conectar un sensor de vibración de tres ejes. Fuente: ATO
Predicción de la estabilidad a partir de datos de vibración
Aquí es donde las cosas se ponen interesantes. La mayoría de los sistemas reaccionan a la inestabilidad una vez que esta ha comenzado. Para entonces, ya estás en problemas. La monitorización de vibraciones te permite pasar de la reacción a la predicción.
Tradicionalmente, los ingenieros se basan en métricas como el margen de estabilidad o los modelos de distribución de fuerzas. Estos funcionan bien en entornos controlados, pero fallan cuando el comportamiento del terreno cambia de forma impredecible.
Los datos de vibración cubren esa laguna. En lugar de estimar las fuerzas basándose únicamente en modelos, se deducen a partir de la interacción real. Esto hace que la evaluación de la estabilidad esté más basada en la realidad.
Recientemente, los enfoques basados en el aprendizaje han ganado terreno en este ámbito. Introduce datos de aceleración, velocidad angular y velocidad en un modelo, y este genera una puntuación de estabilidad.
Lo que impresiona es lo bien que se generalizan estos modelos.
En una prueba, entrenamos un modelo sobre hierba, grava y tierra. Luego lo ejecutamos en un terreno mixto que nunca había visto. Aún así funcionó bien: no a la perfección, pero sí de forma útil.
En la práctica, esto permite comportamientos como el control de acceso.
Teníamos un UGV con un pequeño brazo manipulador. Cuando los niveles de vibración superaban un umbral, el sistema detenía automáticamente el movimiento del brazo. Esto por sí solo evitó varios incidentes en los que el vehículo estuvo a punto de volcarse.
La idea importante aquí no es el modelo en sí mismo. Es que la estabilidad se convierte en algo que se supervisa continuamente, no en algo que se comprueba a posteriori.
Estrategias de control para mejorar el equilibrio
Una vez que confíes en tus datos de vibración, puedes empezar a utilizarlos en el control. El enfoque más sencillo es la adaptación de la velocidad, y es uno de los más eficaces. Cuando la vibración aumenta, reduce la velocidad. Eso es todo.
Suena básico, pero funciona porque la mayoría de los problemas de inestabilidad varían con la velocidad. Una velocidad menor implica fuerzas dinámicas menores, lo que le da a su sistema más tiempo para reaccionar.
Más allá de eso, puede introducir los datos de vibración en sus bucles de control. Los controladores PID, por ejemplo, pueden beneficiarse de una entrada adicional que refleje los niveles de perturbación. Esto ayuda a reducir las oscilaciones y mejora la respuesta.
La fusión de sensores también desempeña un papel importante. Los datos de vibración por sí solos son muy útiles, pero combinarlos con odometría o retroalimentación visual los hace aún más fiables.
Una mejora práctica que observamos provino de la eliminación del ruido interno. Al filtrar las vibraciones mecánicas de los componentes internos, el sistema de control se volvió notablemente más fluido: menos fluctuaciones, mejor equilibrio.
A veces, las mejoras en la estabilidad no se deben a una mayor complejidad, sino a la eliminación del ruido.
Retos de implementación y soluciones
Por supuesto, nada de esto es «plug-and-play». El ruido es el mayor desafío. No todas las vibraciones son útiles. Algunas provienen de los motores, otras de la estructura y otras del entorno. El objetivo es separar la señal del ruido sin perder información importante.
Un pequeño sensor IMU para robots y drones. Fuente: ATO
La deriva del sensor es otro problema, especialmente con los giroscopios. Los pequeños errores se acumulan con el tiempo. Ahí es donde las técnicas de fusión de sensores, como el filtrado de Kalman, se vuelven esenciales.
Luego está la variabilidad. Si se cambia la velocidad o la carga útil del robot, el perfil de vibración también cambia. Si el sistema no está diseñado para gestionar eso, el rendimiento cae rápidamente.
La única solución real son las pruebas: no pruebas controladas en laboratorio, sino terreno real, condiciones reales, casos extremos reales. Ahí es donde los sistemas demuestran su valía.
Los robots necesitan sentir el suelo
Si hay una conclusión que destacar, es esta: los robots necesitan sentir el suelo, no solo verlo.
La estabilidad de los robots móviles en terrenos irregulares no se resolverá solo con mejores mapas. Requiere una conexión más profunda entre la máquina y su entorno.
La monitorización de vibraciones proporciona esa conexión. Convierte los impactos, los resbalones y los desplazamientos sutiles en datos útiles. Permite a los robots anticiparse a los problemas en lugar de limitarse a reaccionar ante ellos. En entornos donde un solo error puede acabar con una misión, eso marca la diferencia.
La tecnología no está fuera de nuestro alcance. Una configuración sólida de la IMU, un procesamiento bien pensado y las pruebas de campo pueden llevarte muy lejos. A partir de ahí, es cuestión de iteración.
Porque el terreno siempre te sorprenderá. El objetivo es asegurarte de que tu robot no se quede sorprendido por mucho tiempo.
Sobre el autor
Faisal Mahmood es un experimentado estratega de marketing digital y contenido tecnológico con amplia experiencia en IA, desarrollo de software y contenido orientado al SEO. Se especializa en crear artículos bien documentados y basados en hechos que ayudan a desarrolladores, empresas y equipos tecnológicos a comprender las últimas tendencias en herramientas impulsadas por IA, mejores prácticas de programación y desarrollo de software seguro.
A Mahmood le apasiona tender puentes entre la tecnología emergente y los conocimientos prácticos para un público global. Puedes contactar con él en [email protected].








 Waze presenta nuevas herramientas de inteligencia artificial y opciones de personalización
Waze, la aplicación de navegación propiedad de Google, incorporará nuevas funciones basadas en inteligencia artificial y actualizaciones de personalización, entre las que se incluyen la posibilidad de
 Google Maps lanza la función «Ask Maps», basada en inteligencia artificial, y una navegación inmersiva mejorada
Este jueves, Google ha anunciado que Google Maps incorporará una función conversacional basada en Gemini llamada «Ask Maps», junto con una experiencia actualizada de «Navegación inmersiva» que aporta
 Stripe adquirirá OpenRouter a medida que el enrutamiento basado en modelos de IA cobra impulso
Stripe ha acordado adquirir OpenRouter, una plataforma de enrutamiento de modelos de IA que ofrece a los desarrolladores acceso a cientos de modelos a través de una única interfaz. El acuerdo amplía e

Las mejores herramientas de ilustración con IA de 2026: nuestra lista seleccionada incluye las mejores herramientas, diseñadas con gran potencia, para crear rápidamente impresionantes escenas editoriales y llamativas portadas. Cada opción ha sido sometida a rigurosas pruebas en condiciones reales y ofrece una comparación entre las versiones gratuitas y de pago para ayudarte a encontrar la que mejor se adapte a tu flujo de trabajo. Prueba hoy mismo estas soluciones imprescindibles para sacar el máximo partido a la IA y potenciar tu productividad creativa. Descúbrelas ahora en XIX.AI.
10 herramientas
xix.ai

¡Ya están aquí, en XIX.AI, los mejores tutores de IA para la preparación de exámenes de 2026, con las mejores valoraciones! Nuestra lista seleccionada incluye potentes herramientas revolucionarias que ofrecen comparativas entre versiones gratuitas y de pago, pruebas reales y clasificaciones actualizadas semanalmente. Te ayudan a mejorar tu eficiencia a la hora de escribir, a simplificar el aprendizaje de temas complejos y a desarrollar todo tu potencial académico. ¡Explora ahora mismo para descubrir tu herramienta perfecta de preparación de exámenes y empieza a crear hoy mismo para sacar partido a tu ventaja con la IA!
10 herramientas
xix.ai

2026 Últimas Mejores Herramientas de Planificación Presupuestaria con IA Mejor Valoradas para la Gestión Personal del Dinero están aquí en XIX.AI. Esta colección seleccionada presenta soluciones poderosas y transformadoras que te ayudan a realizar pruebas en el mundo real, comprender tus hábitos de gasto y crear planes personalizados para aumentar la productividad. Disfruta de una comparación entre versiones gratuitas y de pago junto con clasificaciones detalladas. Herramientas imprescindibles diseñadas para simplificar la gestión del dinero y desbloquear tu ventaja con IA. ¡Explóralas ahora!
11 herramientas
xix.ai

Los mejores asistentes de seguimiento del sueño con IA de 2026, seleccionados para una recuperación óptima. Esta guía semanal totalmente actualizada incluye potentes herramientas que ofrecen pruebas en condiciones reales, comparativas entre opciones gratuitas y de pago, y clasificaciones detalladas para ayudarte a encontrar la solución imprescindible que mejora la calidad del sueño y fomenta mejores hábitos a la hora de acostarse. Descúbrelo ahora en XIX.AI y aprovecha todas las ventajas de la IA.
10 herramientas
xix.ai

¡Los mejores copilotos de IA para SQL mejor valorados de 2026 para el análisis de productos e ingresos! XIX.AI ha seleccionado una potente colección de herramientas revolucionarias que no te puedes perder y que se someten a pruebas en el mundo real a través de clasificaciones que se actualizan semanalmente. Estas herramientas ayudan a los usuarios a aumentar significativamente su productividad al acelerar el análisis de datos, simplificar consultas complejas y generar información precisa para tomar decisiones empresariales más inteligentes. ¡Explora ahora mismo y descubre la herramienta perfecta para sacar el máximo partido a tu ventaja en IA!
14 herramientas
xix.ai

2026: los mejores y más valorados asistentes de deberes con IA que enseñan conceptos básicos, no solo respuestas. Potentes herramientas para estudiantes. Una selección imprescindible que debes probar. Actualización semanal. Comparativa entre opciones gratuitas y de pago. Pruebas en el mundo real. Clasificaciones precisas para ayudarte a desarrollar todo tu potencial de aprendizaje. Explora ahora y descubre la herramienta perfecta para estudiar de forma más inteligente.
10 herramientas
xix.ai

Interesting concept! But I wonder how reliable those vibration sensors are in muddy conditions? 🤔 Could be a game-changer for search and rescue though.












