


 Maison
Moins de 400 dollars : Hugging Face lance Microduck, un mini-robot bipède open source
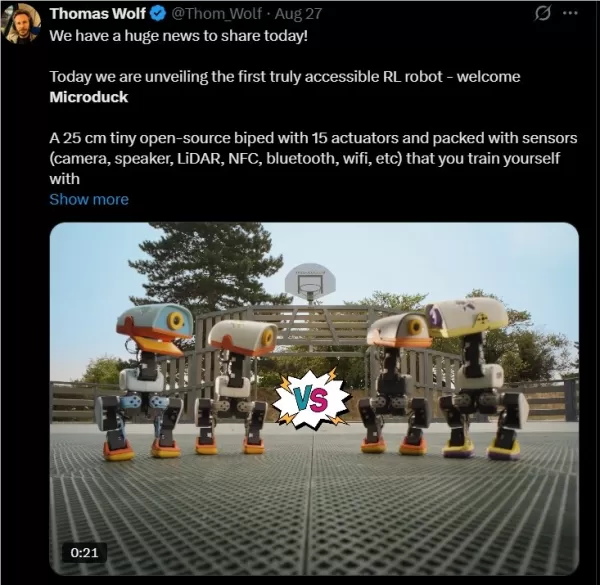
Pollen Robotics, une start-up spécialisée dans la robotique open source soutenue par Hugging Face, a publié le code source de Microduck, un robot bipède compact. Mesurant à peine 25 cm et pesant 800 g, cet adorable canard robotique combine apprentissage par renforcement, transfert Sim2Real et contrôle en temps réel pour constituer une puissante plateforme dédiée à la recherche sur l’IA incarnée miniature.
Conception compacte, capacités impressionnantes
Équipé d'un processeur Rockchip RK3566, Microduck contrôle 15 servomoteurs à une fréquence de 50 Hz. Il fait preuve d'une gamme de compétences pratiques, notamment la marche à l'aide d'une manette de jeu, la capacité à se redresser seul après une chute et à ramasser des objets avec son bec. Il peut également s’asseoir, se tenir debout, donner des coups de pied dans un ballon et effectuer des roulades avant. En fixant des roues à ses pattes, le robot adopte une stratégie d’apprentissage par renforcement différente, ce qui lui permet de glisser, de tourner, de franchir des pentes et même de se tenir debout tout en faisant du roller.
L’équipe fait remarquer avec humour : « Aucun canard n’a été maltraité lors de la fabrication de ce robot, même si nous avons consulté plusieurs canards. »
L’apprentissage par renforcement est à l’origine de presque tous ses mouvements
Le projet d’entraînement associé, microduck_rl, est désormais open source. Le pipeline technique s’appuie sur l’environnement de simulation MuJoCo / MuJoCo Warp, en appliquant l’algorithme PPO avec randomisation de domaine pour réaliser le transfert Sim2Real. Le modèle ONNX obtenu est déployé directement sur le robot, avec des stratégies entraînées à 50 Hz pour s’adapter au rythme de contrôle du matériel.
Pour combler le fossé entre la simulation et la réalité, l’environnement d’entraînement prend en compte le frottement des moteurs, les fluctuations de tension de la batterie, la latence de contrôle et le jeu des servomoteurs, ce qui améliore considérablement la stabilité du déploiement.
Une architecture logicielle robuste avec une conception orientée services
Développé en Rust sans recourir à des frameworks lourds, le logiciel est modularisé en services indépendants :
robotd: gère le contrôle en temps réel, l’exécution de l’apprentissage par renforcement etles protocoles de sécurité ;updaterd: gère les mises à jour OTA, la vérification des signatures et la restauration automatique encas d’échec; configd : supervise la connectivité Wi-Fi etl’identité des appareils ;btd: gèrela communication Bluetooth ;padd: prend en chargeles entrées provenant des manettes de jeu ;mediad: gère la caméra, l’audio etle streaming WebRTC ;tofd: traite les données du capteur de profondeur ToFLes services communiquent via Unix Socket et JSON-RPC 2.0. Seul robotd dispose des autorisations de contrôle des moteurs. Les entrées provenant d’applications mobiles, de manettes ou de scripts personnalisés sont traitées comme des « intentions d’action » et doivent passer des contrôles de sécurité dans robotd avant leur exécution, garantissant ainsi la fiabilité de l’architecture.
Des mises à jour OTA transparentes empêchent le « bricking »
Le processus de mise à jour est robuste : il télécharge la version, vérifie la signature, bascule vers la nouvelle version, redémarre les services et effectue un contrôle d’intégrité. En cas d’erreur, le système revient automatiquement à la version précédente, empêchant ainsi efficacement l’appareil de devenir inutilisable.
Bien plus qu’un simple jouet : une plateforme d’IA incarnée miniature
Microduck est bien plus qu’un simple gadget. Il intègre l’apprentissage par renforcement, le transfert Sim2Real, le déploiement ONNX, le contrôle en temps réel basé sur Rust, les médias WebRTC et une prise en charge OTA complète dans un boîtier de 25 cm pour 800 g.
Pour les développeurs et les chercheurs spécialisés dans l’apprentissage par renforcement, le contrôle de mouvement et l’IA incarnée, ce projet open source offre un pipeline complet, de la simulation au déploiement en conditions réelles. Le code d’exécution et le code d’entraînement étant tous deux disponibles, les développeurs intéressés peuvent explorer le dépôt officiel pour poursuivre leurs expérimentations.
Article connexe
 Amazon lance son propre clone de Jev alors que les modèles décisionnels envahissent le Web
Amazon Web Services a lancé un modèle décisionnel open source inspiré de « Jev » de TypeSafe, alors que les développeurs en IA privilégient de plus en plus une intelligence optimisée pour l’automatisa
Google Gemini est profondément intégré à Google Photos pour la génération d’images par intelligence artificielle personnalisée.
Google a récemment déployé une mise à jour majeure de son assistant IA, Gemini, en l’intégrant profondément à Google Photos. Cette amélioration permet à Gemini d’accéder directement aux données visuelles de votre bibliothèque photo, facilitant la cré
Un chef-d'œuvre sur Reddit permet à Claude d'interagir avec vous en temps réel par l'écriture manuscrite, offrant une expérience d'apprentissage immersive tout simplement exceptionnelle.
Un développeur de Reddit a lancé une nouvelle application interactive d’écriture manuscrite qui permet aux utilisateurs de converser avec Claude AI en temps réel. En imitant l’échange magique et bidirectionnel du journal de Tom Riddle dans Harry Pott
Recommandations de sujets spéciaux liés
Santé et bien-être
 Assistants de suivi du sommeil par l’IA : améliorez votre récupération grâce à de meilleures habitudes avant le coucher
2026 : Découvrez les meilleurs assistants de suivi du sommeil basés sur l’IA, hautement notés et récemment mis à jour, conçus pour une récupération optimale. Ce guide hebdomadaire entièrement actualisé présente des outils puissants qui offrent des tests en conditions réelles, des comparaisons entre versions gratuites et payantes, ainsi que des classements détaillés afin de vous aider à trouver la solution idéale pour améliorer la qualité du sommeil et favoriser de meilleures habitudes avant le coucher. Explorez-le dès maintenant sur XIX.AI pour tirer parti des avantages offerts par l’IA.
 10 outils
 xix.ai
Analyse des données
Copilotes SQL basés sur l'IA pour l'analyse des produits et du chiffre d'affaires
2026 : les meilleurs copilotes SQL IA les mieux notés pour l'analyse des produits et du chiffre d'affaires ! XIX.AI a sélectionné une gamme d’outils puissants et révolutionnaires à essayer absolument, qui sont soumis à des tests en conditions réelles via des classements mis à jour chaque semaine. Ces outils aident les utilisateurs à booster considérablement leur productivité en accélérant l’analyse des données, en simplifiant les requêtes complexes et en générant des informations précises permettant de prendre des décisions commerciales plus éclairées. Explorez-les dès maintenant pour découvrir l’outil idéal qui vous permettra de tirer pleinement parti de l’IA !
14 outils
xix.ai
Éducation et apprentissage
Les meilleurs outils d'aide aux devoirs basés sur l'IA qui enseignent : apprenez les concepts, pas seulement les réponses
2026 : les meilleurs outils d'aide aux devoirs basés sur l'IA, les mieux notés, qui enseignent les concepts fondamentaux et ne se contentent pas de fournir des réponses. Des outils puissants pour les élèves. Une sélection incontournable à ne pas manquer. Mise à jour hebdomadaire. Comparaison entre les versions gratuites et payantes. Tests en conditions réelles. Classements précis pour vous aider à exploiter pleinement votre potentiel d'apprentissage. Explorez dès maintenant pour découvrir l'outil idéal qui vous permettra d'étudier plus efficacement.
10 outils
xix.ai
Commercialisation
Outils de rédaction publicitaire ChatGPT pour les campagnes Meta, les pages de destination et les tests créatifs
2026 : le meilleur des outils de rédaction publicitaire pour ChatGPT passé au crible ! Cette sélection des outils les mieux notés propose des solutions puissantes et révolutionnaires pour vous aider à créer des textes à fort taux de conversion pour vos campagnes Meta, vos pages de destination et vos tests créatifs. Découvrez une comparaison entre les versions gratuites et payantes, ainsi que des tests concrets et des classements détaillés, pour trouver l'outil incontournable qui boostera considérablement votre productivité. Explorez dès maintenant le site XIX.AI pour exploiter pleinement le potentiel de l'IA !
11 outils
xix.ai
Entreprise
Les meilleurs outils d'IA pour les stratégies tarifaires destinés aux études de marché
Les meilleurs outils de stratégie tarifaire basés sur l'IA de 2026, les mieux notés pour tester le marché ! XIX.AI a sélectionné une gamme d'outils puissants et révolutionnaires à essayer absolument, avec des classements mis à jour chaque semaine et une comparaison entre les versions gratuites et payantes. Ces solutions de premier plan aident les entreprises à mener des tests concrets, à booster leur productivité et à découvrir le modèle tarifaire idéal pour se démarquer sur des marchés concurrentiels. Découvrez-les dès maintenant pour exploiter pleinement votre avantage grâce à l'IA !
9 outils
xix.ai
Recherche académique
Extracteurs de citations au format PDF basés sur l'IA pour les articles de revues, les sections « Méthodes » et les bibliographies
Découvrez sur XIX.AI les meilleurs extracteurs de citations PDF basés sur l'IA de 2026, les mieux notés pour les articles de revues, les sections « Méthodes » et les bibliographies. Cette sélection regroupe des outils puissants et révolutionnaires qui ont fait leurs preuves lors de tests en conditions réelles pour fournir des résultats précis à chaque utilisation. Vous y trouverez un comparatif entre les versions gratuites et payantes, ainsi que des classements détaillés pour vous aider à choisir l'option incontournable qui améliorera considérablement l'efficacité de vos recherches. Explorez-la dès maintenant pour découvrir l'outil idéal qui vous permettra d'accélérer vos travaux universitaires !
9 outils
xix.ai

 commentaires (0)
Pollen Robotics, une start-up spécialisée dans la robotique open source soutenue par Hugging Face, a publié le code source de Microduck, un robot bipède compact. Mesurant à peine 25 cm et pesant 800 g, cet adorable canard robotique combine apprentissage par renforcement, transfert Sim2Real et contrôle en temps réel pour constituer une puissante plateforme dédiée à la recherche sur l’IA incarnée miniature.
Conception compacte, capacités impressionnantes
Équipé d'un processeur Rockchip RK3566, Microduck contrôle 15 servomoteurs à une fréquence de 50 Hz. Il fait preuve d'une gamme de compétences pratiques, notamment la marche à l'aide d'une manette de jeu, la capacité à se redresser seul après une chute et à ramasser des objets avec son bec. Il peut également s’asseoir, se tenir debout, donner des coups de pied dans un ballon et effectuer des roulades avant. En fixant des roues à ses pattes, le robot adopte une stratégie d’apprentissage par renforcement différente, ce qui lui permet de glisser, de tourner, de franchir des pentes et même de se tenir debout tout en faisant du roller.
L’équipe fait remarquer avec humour : « Aucun canard n’a été maltraité lors de la fabrication de ce robot, même si nous avons consulté plusieurs canards. »
L’apprentissage par renforcement est à l’origine de presque tous ses mouvements
Le projet d’entraînement associé, microduck_rl, est désormais open source. Le pipeline technique s’appuie sur l’environnement de simulation MuJoCo / MuJoCo Warp, en appliquant l’algorithme PPO avec randomisation de domaine pour réaliser le transfert Sim2Real. Le modèle ONNX obtenu est déployé directement sur le robot, avec des stratégies entraînées à 50 Hz pour s’adapter au rythme de contrôle du matériel.
Pour combler le fossé entre la simulation et la réalité, l’environnement d’entraînement prend en compte le frottement des moteurs, les fluctuations de tension de la batterie, la latence de contrôle et le jeu des servomoteurs, ce qui améliore considérablement la stabilité du déploiement.
Une architecture logicielle robuste avec une conception orientée services
Développé en Rust sans recourir à des frameworks lourds, le logiciel est modularisé en services indépendants :
robotd: gère le contrôle en temps réel, l’exécution de l’apprentissage par renforcement etles protocoles de sécurité ;updaterd: gère les mises à jour OTA, la vérification des signatures et la restauration automatique encas d’échec; configd : supervise la connectivité Wi-Fi etl’identité des appareils ;btd: gèrela communication Bluetooth ;padd: prend en chargeles entrées provenant des manettes de jeu ;mediad: gère la caméra, l’audio etle streaming WebRTC ;tofd: traite les données du capteur de profondeur ToFLes services communiquent via Unix Socket et JSON-RPC 2.0. Seul robotd dispose des autorisations de contrôle des moteurs. Les entrées provenant d’applications mobiles, de manettes ou de scripts personnalisés sont traitées comme des « intentions d’action » et doivent passer des contrôles de sécurité dans robotd avant leur exécution, garantissant ainsi la fiabilité de l’architecture.
Des mises à jour OTA transparentes empêchent le « bricking »
Le processus de mise à jour est robuste : il télécharge la version, vérifie la signature, bascule vers la nouvelle version, redémarre les services et effectue un contrôle d’intégrité. En cas d’erreur, le système revient automatiquement à la version précédente, empêchant ainsi efficacement l’appareil de devenir inutilisable.
Bien plus qu’un simple jouet : une plateforme d’IA incarnée miniature
Microduck est bien plus qu’un simple gadget. Il intègre l’apprentissage par renforcement, le transfert Sim2Real, le déploiement ONNX, le contrôle en temps réel basé sur Rust, les médias WebRTC et une prise en charge OTA complète dans un boîtier de 25 cm pour 800 g.
Pour les développeurs et les chercheurs spécialisés dans l’apprentissage par renforcement, le contrôle de mouvement et l’IA incarnée, ce projet open source offre un pipeline complet, de la simulation au déploiement en conditions réelles. Le code d’exécution et le code d’entraînement étant tous deux disponibles, les développeurs intéressés peuvent explorer le dépôt officiel pour poursuivre leurs expérimentations.








 Amazon lance son propre clone de Jev alors que les modèles décisionnels envahissent le Web
Amazon Web Services a lancé un modèle décisionnel open source inspiré de « Jev » de TypeSafe, alors que les développeurs en IA privilégient de plus en plus une intelligence optimisée pour l’automatisa
 Google Gemini est profondément intégré à Google Photos pour la génération d’images par intelligence artificielle personnalisée.
Google a récemment déployé une mise à jour majeure de son assistant IA, Gemini, en l’intégrant profondément à Google Photos. Cette amélioration permet à Gemini d’accéder directement aux données visuelles de votre bibliothèque photo, facilitant la cré
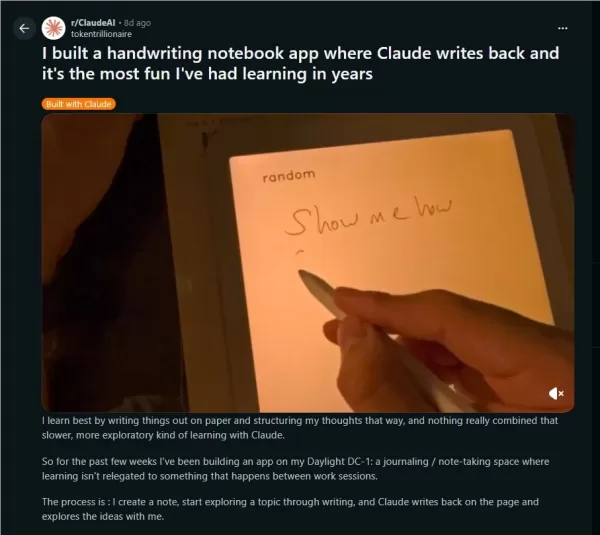 Un chef-d'œuvre sur Reddit permet à Claude d'interagir avec vous en temps réel par l'écriture manuscrite, offrant une expérience d'apprentissage immersive tout simplement exceptionnelle.
Un développeur de Reddit a lancé une nouvelle application interactive d’écriture manuscrite qui permet aux utilisateurs de converser avec Claude AI en temps réel. En imitant l’échange magique et bidirectionnel du journal de Tom Riddle dans Harry Pott

2026 : Découvrez les meilleurs assistants de suivi du sommeil basés sur l’IA, hautement notés et récemment mis à jour, conçus pour une récupération optimale. Ce guide hebdomadaire entièrement actualisé présente des outils puissants qui offrent des tests en conditions réelles, des comparaisons entre versions gratuites et payantes, ainsi que des classements détaillés afin de vous aider à trouver la solution idéale pour améliorer la qualité du sommeil et favoriser de meilleures habitudes avant le coucher. Explorez-le dès maintenant sur XIX.AI pour tirer parti des avantages offerts par l’IA.
10 outils
xix.ai

2026 : les meilleurs copilotes SQL IA les mieux notés pour l'analyse des produits et du chiffre d'affaires ! XIX.AI a sélectionné une gamme d’outils puissants et révolutionnaires à essayer absolument, qui sont soumis à des tests en conditions réelles via des classements mis à jour chaque semaine. Ces outils aident les utilisateurs à booster considérablement leur productivité en accélérant l’analyse des données, en simplifiant les requêtes complexes et en générant des informations précises permettant de prendre des décisions commerciales plus éclairées. Explorez-les dès maintenant pour découvrir l’outil idéal qui vous permettra de tirer pleinement parti de l’IA !
14 outils
xix.ai

2026 : les meilleurs outils d'aide aux devoirs basés sur l'IA, les mieux notés, qui enseignent les concepts fondamentaux et ne se contentent pas de fournir des réponses. Des outils puissants pour les élèves. Une sélection incontournable à ne pas manquer. Mise à jour hebdomadaire. Comparaison entre les versions gratuites et payantes. Tests en conditions réelles. Classements précis pour vous aider à exploiter pleinement votre potentiel d'apprentissage. Explorez dès maintenant pour découvrir l'outil idéal qui vous permettra d'étudier plus efficacement.
10 outils
xix.ai
2026 : le meilleur des outils de rédaction publicitaire pour ChatGPT passé au crible ! Cette sélection des outils les mieux notés propose des solutions puissantes et révolutionnaires pour vous aider à créer des textes à fort taux de conversion pour vos campagnes Meta, vos pages de destination et vos tests créatifs. Découvrez une comparaison entre les versions gratuites et payantes, ainsi que des tests concrets et des classements détaillés, pour trouver l'outil incontournable qui boostera considérablement votre productivité. Explorez dès maintenant le site XIX.AI pour exploiter pleinement le potentiel de l'IA !
11 outils
xix.ai
Les meilleurs outils de stratégie tarifaire basés sur l'IA de 2026, les mieux notés pour tester le marché ! XIX.AI a sélectionné une gamme d'outils puissants et révolutionnaires à essayer absolument, avec des classements mis à jour chaque semaine et une comparaison entre les versions gratuites et payantes. Ces solutions de premier plan aident les entreprises à mener des tests concrets, à booster leur productivité et à découvrir le modèle tarifaire idéal pour se démarquer sur des marchés concurrentiels. Découvrez-les dès maintenant pour exploiter pleinement votre avantage grâce à l'IA !
9 outils
xix.ai
Découvrez sur XIX.AI les meilleurs extracteurs de citations PDF basés sur l'IA de 2026, les mieux notés pour les articles de revues, les sections « Méthodes » et les bibliographies. Cette sélection regroupe des outils puissants et révolutionnaires qui ont fait leurs preuves lors de tests en conditions réelles pour fournir des résultats précis à chaque utilisation. Vous y trouverez un comparatif entre les versions gratuites et payantes, ainsi que des classements détaillés pour vous aider à choisir l'option incontournable qui améliorera considérablement l'efficacité de vos recherches. Explorez-la dès maintenant pour découvrir l'outil idéal qui vous permettra d'accélérer vos travaux universitaires !
9 outils
xix.ai












