


 Lar
Menos de US$ 400: a Hugging Face lança o Microduck, um mini-robô bípede de código aberto
A Pollen Robotics, uma startup de robótica de código aberto apoiada pela Hugging Face, divulgou o código-fonte do Microduck, um robô bípede compacto. Medindo apenas 25 cm e pesando 800 g, este encantador pato robótico combina aprendizado por reforço, transferência Sim2Real e controle em tempo real para servir como uma poderosa plataforma para pesquisas em IA incorporada em miniatura.
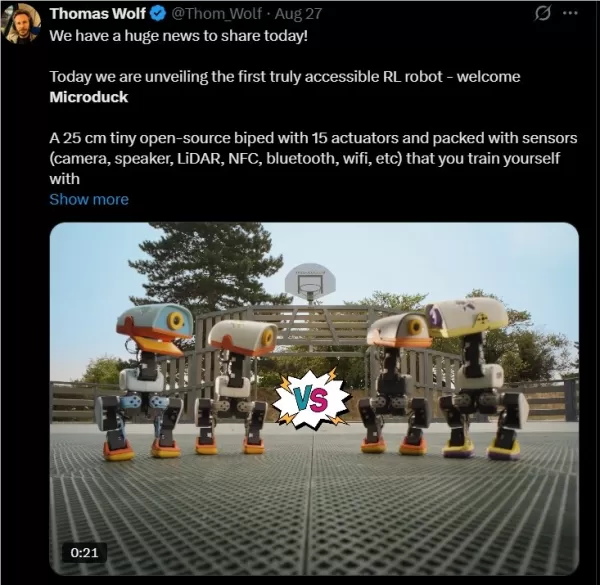
Design compacto, capacidades impressionantes
Equipado com um processador Rockchip RK3566, o Microduck controla 15 servos a uma frequência de 50 Hz. Ele demonstra uma variedade de habilidades práticas, incluindo andar por meio de um controle de videogame, se reerguer após quedas e pegar objetos com o bico. Ele também consegue sentar, ficar em pé, chutar uma bola e dar cambalhotas para frente. Ao acoplar rodas aos pés, o robô muda para uma estratégia diferente de aprendizado por reforço, permitindo que ele deslize, vire, suba e desça inclinações e até mesmo fique em pé enquanto anda de patins.
A equipe observa com humor: “Nenhum pato sofreu danos durante a criação deste robô, embora tenhamos consultado vários patos.”
A Aprendizagem por Reforço Impuliona Quase Todos os Movimentos
O projeto de treinamento associado, microduck_rl, agora é de código aberto. O fluxo técnico utiliza o ambiente de simulação MuJoCo / MuJoCo Warp, aplicando o algoritmo PPO com randomização de domínio para alcançar a transferência Sim2Real. O modelo ONNX resultante é implantado diretamente no robô, com estratégias treinadas a 50 Hz para se adequarem ao ritmo de controle do hardware.
Para preencher a lacuna entre a simulação e a realidade, o ambiente de treinamento leva em conta o atrito do motor, as flutuações de tensão da bateria, a latência de controle e a folga da engrenagem do servo, aumentando significativamente a estabilidade da implantação.
Arquitetura de software robusta com design orientado a serviços
Desenvolvido em Rust sem frameworks pesados, o software é modularizado em serviços independentes:
robotd: Lida com o controle em tempo real, a execução do aprendizado por reforço eos protocolos de segurança;updaterd: Gerencia atualizações OTA, verificação de assinatura e reversão automática em casode falha; configd: Supervisiona a conectividade Wi-Fi ea identidade do dispositivo;btd: Gerenciaa comunicação via Bluetooth;padd: Oferece suporteà entrada de controladores de videogame;mediad: Lida comstreaming de câmera, áudio e WebRTC;tofd: Processa dados do sensor de profundidade ToFOs serviços se comunicam via Unix Socket e JSON-RPC 2.0. Apenas o robotd detém permissões de controle de motores. Entradas provenientes de aplicativos móveis, controladores ou scripts personalizados são tratadas como “intenções de ação” e devem passar por verificações de segurança no robotd antes da execução, garantindo a confiabilidade da arquitetura.
Atualizações OTA contínuas evitam o “bricking”
O processo de atualização é robusto: ele baixa a versão, verifica a assinatura, alterna entre versões, reinicia os serviços e realiza uma verificação de integridade. Se ocorrerem erros, o sistema reverte automaticamente para a versão anterior, impedindo efetivamente que o dispositivo fique inutilizável.
Mais do que um brinquedo: uma plataforma de IA incorporada em miniatura
O Microduck é muito mais do que um item de novidade. Ele integra aprendizado por reforço, transferência Sim2Real, implantação ONNX, controle em tempo real baseado em Rust, mídia WebRTC e suporte OTA completo em um pacote de 25 cm e 800 g.
Para desenvolvedores e pesquisadores focados em aprendizado por reforço, controle de movimento e IA incorporada, este projeto de código aberto oferece um fluxo completo, desde a simulação até a implantação no mundo real. Com o código de execução e de treinamento disponíveis, os desenvolvedores interessados podem explorar o repositório oficial para realizar mais experimentos.
Artigo relacionado
 A Amazon lança sua própria versão do Jev, enquanto modelos de decisão inundam a web
A Amazon Web Services lançou um modelo de decisão de código aberto inspirado no Jev da TypeSafe, à medida que os desenvolvedores de IA priorizam cada vez mais a inteligência otimizada para automação computacional em detrimento dos grandes modelos de
O Google Gemini está profundamente integrado ao Google Fotos para geração de imagens por IA personalizada
O Google lançou recentemente uma atualização significativa para seu assistente de IA, o Gemini, integrando-o profundamente ao Google Photos. Essa melhoria permite que o Gemini acesse diretamente os dados visuais da sua biblioteca de fotos, possibilit
Mestre do Reddit faz o Claude interagir com você através de escrita à mão em tempo real, proporcionando uma experiência de aprendizado imersiva que é simplesmente excepcional
Um desenvolvedor do Reddit lançou um novo aplicativo interativo de escrita à mão que permite aos usuários conversar com o Claude AI em tempo real. Ao imitar a troca mágica e bidirecional do diário de Tom Riddle em Harry Potter, a ferramenta transform
Recomendações de tópicos especiais relacionados
Saúde e Bem-Estar
 Assistentes de rastreamento do sono com IA: melhore sua recuperação adotando hábitos mais adequados antes de dormir
2026 – Os melhores assistentes de rastreamento do sono com inteligência artificial mais bem avaliados, selecionados para proporcionar uma recuperação máxima. Este guia semanal completamente atualizado apresenta ferramentas poderosas que incluem testes reais, comparações entre versões gratuitas e pagas, além de classificações detalhadas, visando ajudá-lo a encontrar a solução ideal para melhorar a qualidade do sono e fomentar hábitos noturnos mais saudáveis. Explore agora em XIX.AI e aproveite todas as vantagens oferecidas pela inteligência artificial.
 10 ferramentas
 xix.ai
Análise de dados
Copilotos de IA em SQL para análise de produtos e receitas
2026: Os melhores e mais bem avaliados copilotos de IA para SQL em análise de produtos e receitas! A XIX.AI selecionou um conjunto poderoso e revolucionário de ferramentas imperdíveis, que passam por testes práticos por meio de rankings atualizados semanalmente. Essas ferramentas ajudam os usuários a aumentar significativamente a produtividade, acelerando a análise de dados, simplificando consultas complexas e gerando insights precisos para impulsionar decisões de negócios mais inteligentes. Explore agora e descubra a ferramenta perfeita para aproveitar ao máximo o potencial da IA!
14 ferramentas
xix.ai
Educação e Aprendizagem
Os melhores auxiliares de tarefas escolares com IA que ensinam: aprenda conceitos, não apenas respostas
2026: Os melhores e mais bem avaliados auxiliares de tarefas com IA que ensinam conceitos fundamentais, não apenas respostas. Ferramentas poderosas para estudantes. Lista selecionada que você não pode deixar de conferir. Atualizada semanalmente. Comparação entre versões gratuitas e pagas. Testes em situações reais. Rankings precisos para ajudar você a atingir todo o seu potencial de aprendizado. Explore agora e descubra a ferramenta perfeita para estudar de forma mais inteligente.
10 ferramentas
xix.ai
Marketing
Ferramentas de redação de textos publicitários com o ChatGPT para campanhas no Meta, páginas de destino e testes de criatividade
2026: As melhores ferramentas de criação de textos publicitários com ChatGPT avaliadas! Esta lista selecionada e com as melhores avaliações oferece soluções poderosas e revolucionárias para ajudá-lo a criar textos de alta conversão para campanhas no Meta, páginas de destino e testes de criativos. Confira uma comparação entre versões gratuitas e pagas, além de testes práticos e classificações detalhadas, para encontrar a ferramenta indispensável que aumentará significativamente sua produtividade. Explore agora no XIX.AI para aproveitar ao máximo sua vantagem em IA!
11 ferramentas
xix.ai
Negócios
As melhores ferramentas de estratégia de preços baseadas em IA para testes de mercado
As melhores e mais bem avaliadas ferramentas de estratégia de preços com IA de 2026 para testes de mercado! A XIX.AI selecionou uma coleção poderosa e revolucionária de ferramentas que você não pode deixar de experimentar, com rankings atualizados semanalmente e comparação entre versões gratuitas e pagas. Essas soluções de ponta ajudam as empresas a realizar testes no mundo real, aumentar a produtividade e descobrir o modelo de preços perfeito para se destacar em mercados competitivos. Explore agora para aproveitar sua vantagem com IA!
9 ferramentas
xix.ai
Pesquisa Acadêmica
Extratores de citações em PDF baseados em IA para artigos de periódicos, seções de métodos e referências
Os melhores e mais bem avaliados extratores de citações em PDF com IA de 2026 para artigos de periódicos, seções de métodos e referências estão aqui no XIX.AI. Esta lista selecionada apresenta ferramentas poderosas e revolucionárias que passam por testes práticos para oferecer resultados precisos sempre. Você encontra uma comparação entre versões gratuitas e pagas, além de classificações detalhadas, para ajudá-lo a escolher a opção imperdível que aumentará significativamente a eficiência da sua pesquisa. Explore agora mesmo para descobrir a ferramenta perfeita para agilizar seu trabalho acadêmico!
9 ferramentas
xix.ai

 Comentários (0)
A Pollen Robotics, uma startup de robótica de código aberto apoiada pela Hugging Face, divulgou o código-fonte do Microduck, um robô bípede compacto. Medindo apenas 25 cm e pesando 800 g, este encantador pato robótico combina aprendizado por reforço, transferência Sim2Real e controle em tempo real para servir como uma poderosa plataforma para pesquisas em IA incorporada em miniatura.
Design compacto, capacidades impressionantes
Equipado com um processador Rockchip RK3566, o Microduck controla 15 servos a uma frequência de 50 Hz. Ele demonstra uma variedade de habilidades práticas, incluindo andar por meio de um controle de videogame, se reerguer após quedas e pegar objetos com o bico. Ele também consegue sentar, ficar em pé, chutar uma bola e dar cambalhotas para frente. Ao acoplar rodas aos pés, o robô muda para uma estratégia diferente de aprendizado por reforço, permitindo que ele deslize, vire, suba e desça inclinações e até mesmo fique em pé enquanto anda de patins.
A equipe observa com humor: “Nenhum pato sofreu danos durante a criação deste robô, embora tenhamos consultado vários patos.”
A Aprendizagem por Reforço Impuliona Quase Todos os Movimentos
O projeto de treinamento associado, microduck_rl, agora é de código aberto. O fluxo técnico utiliza o ambiente de simulação MuJoCo / MuJoCo Warp, aplicando o algoritmo PPO com randomização de domínio para alcançar a transferência Sim2Real. O modelo ONNX resultante é implantado diretamente no robô, com estratégias treinadas a 50 Hz para se adequarem ao ritmo de controle do hardware.
Para preencher a lacuna entre a simulação e a realidade, o ambiente de treinamento leva em conta o atrito do motor, as flutuações de tensão da bateria, a latência de controle e a folga da engrenagem do servo, aumentando significativamente a estabilidade da implantação.
Arquitetura de software robusta com design orientado a serviços
Desenvolvido em Rust sem frameworks pesados, o software é modularizado em serviços independentes:
robotd: Lida com o controle em tempo real, a execução do aprendizado por reforço eos protocolos de segurança;updaterd: Gerencia atualizações OTA, verificação de assinatura e reversão automática em casode falha; configd: Supervisiona a conectividade Wi-Fi ea identidade do dispositivo;btd: Gerenciaa comunicação via Bluetooth;padd: Oferece suporteà entrada de controladores de videogame;mediad: Lida comstreaming de câmera, áudio e WebRTC;tofd: Processa dados do sensor de profundidade ToFOs serviços se comunicam via Unix Socket e JSON-RPC 2.0. Apenas o robotd detém permissões de controle de motores. Entradas provenientes de aplicativos móveis, controladores ou scripts personalizados são tratadas como “intenções de ação” e devem passar por verificações de segurança no robotd antes da execução, garantindo a confiabilidade da arquitetura.
Atualizações OTA contínuas evitam o “bricking”
O processo de atualização é robusto: ele baixa a versão, verifica a assinatura, alterna entre versões, reinicia os serviços e realiza uma verificação de integridade. Se ocorrerem erros, o sistema reverte automaticamente para a versão anterior, impedindo efetivamente que o dispositivo fique inutilizável.
Mais do que um brinquedo: uma plataforma de IA incorporada em miniatura
O Microduck é muito mais do que um item de novidade. Ele integra aprendizado por reforço, transferência Sim2Real, implantação ONNX, controle em tempo real baseado em Rust, mídia WebRTC e suporte OTA completo em um pacote de 25 cm e 800 g.
Para desenvolvedores e pesquisadores focados em aprendizado por reforço, controle de movimento e IA incorporada, este projeto de código aberto oferece um fluxo completo, desde a simulação até a implantação no mundo real. Com o código de execução e de treinamento disponíveis, os desenvolvedores interessados podem explorar o repositório oficial para realizar mais experimentos.








 A Amazon lança sua própria versão do Jev, enquanto modelos de decisão inundam a web
A Amazon Web Services lançou um modelo de decisão de código aberto inspirado no Jev da TypeSafe, à medida que os desenvolvedores de IA priorizam cada vez mais a inteligência otimizada para automação computacional em detrimento dos grandes modelos de
 O Google Gemini está profundamente integrado ao Google Fotos para geração de imagens por IA personalizada
O Google lançou recentemente uma atualização significativa para seu assistente de IA, o Gemini, integrando-o profundamente ao Google Photos. Essa melhoria permite que o Gemini acesse diretamente os dados visuais da sua biblioteca de fotos, possibilit
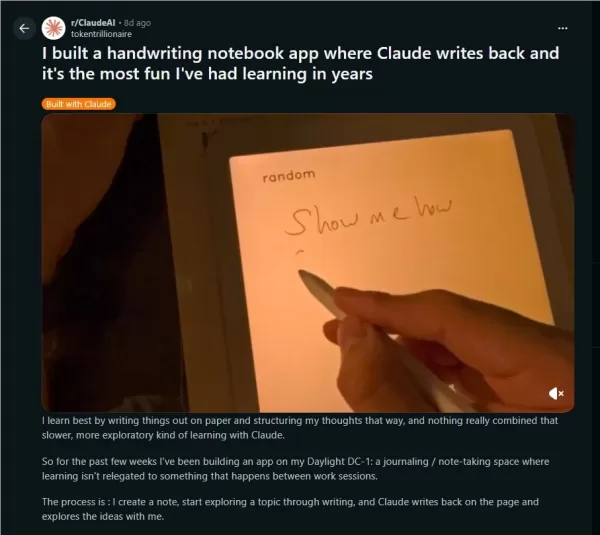 Mestre do Reddit faz o Claude interagir com você através de escrita à mão em tempo real, proporcionando uma experiência de aprendizado imersiva que é simplesmente excepcional
Um desenvolvedor do Reddit lançou um novo aplicativo interativo de escrita à mão que permite aos usuários conversar com o Claude AI em tempo real. Ao imitar a troca mágica e bidirecional do diário de Tom Riddle em Harry Potter, a ferramenta transform

2026 – Os melhores assistentes de rastreamento do sono com inteligência artificial mais bem avaliados, selecionados para proporcionar uma recuperação máxima. Este guia semanal completamente atualizado apresenta ferramentas poderosas que incluem testes reais, comparações entre versões gratuitas e pagas, além de classificações detalhadas, visando ajudá-lo a encontrar a solução ideal para melhorar a qualidade do sono e fomentar hábitos noturnos mais saudáveis. Explore agora em XIX.AI e aproveite todas as vantagens oferecidas pela inteligência artificial.
10 ferramentas
xix.ai

2026: Os melhores e mais bem avaliados copilotos de IA para SQL em análise de produtos e receitas! A XIX.AI selecionou um conjunto poderoso e revolucionário de ferramentas imperdíveis, que passam por testes práticos por meio de rankings atualizados semanalmente. Essas ferramentas ajudam os usuários a aumentar significativamente a produtividade, acelerando a análise de dados, simplificando consultas complexas e gerando insights precisos para impulsionar decisões de negócios mais inteligentes. Explore agora e descubra a ferramenta perfeita para aproveitar ao máximo o potencial da IA!
14 ferramentas
xix.ai

2026: Os melhores e mais bem avaliados auxiliares de tarefas com IA que ensinam conceitos fundamentais, não apenas respostas. Ferramentas poderosas para estudantes. Lista selecionada que você não pode deixar de conferir. Atualizada semanalmente. Comparação entre versões gratuitas e pagas. Testes em situações reais. Rankings precisos para ajudar você a atingir todo o seu potencial de aprendizado. Explore agora e descubra a ferramenta perfeita para estudar de forma mais inteligente.
10 ferramentas
xix.ai
2026: As melhores ferramentas de criação de textos publicitários com ChatGPT avaliadas! Esta lista selecionada e com as melhores avaliações oferece soluções poderosas e revolucionárias para ajudá-lo a criar textos de alta conversão para campanhas no Meta, páginas de destino e testes de criativos. Confira uma comparação entre versões gratuitas e pagas, além de testes práticos e classificações detalhadas, para encontrar a ferramenta indispensável que aumentará significativamente sua produtividade. Explore agora no XIX.AI para aproveitar ao máximo sua vantagem em IA!
11 ferramentas
xix.ai
As melhores e mais bem avaliadas ferramentas de estratégia de preços com IA de 2026 para testes de mercado! A XIX.AI selecionou uma coleção poderosa e revolucionária de ferramentas que você não pode deixar de experimentar, com rankings atualizados semanalmente e comparação entre versões gratuitas e pagas. Essas soluções de ponta ajudam as empresas a realizar testes no mundo real, aumentar a produtividade e descobrir o modelo de preços perfeito para se destacar em mercados competitivos. Explore agora para aproveitar sua vantagem com IA!
9 ferramentas
xix.ai
Os melhores e mais bem avaliados extratores de citações em PDF com IA de 2026 para artigos de periódicos, seções de métodos e referências estão aqui no XIX.AI. Esta lista selecionada apresenta ferramentas poderosas e revolucionárias que passam por testes práticos para oferecer resultados precisos sempre. Você encontra uma comparação entre versões gratuitas e pagas, além de classificações detalhadas, para ajudá-lo a escolher a opção imperdível que aumentará significativamente a eficiência da sua pesquisa. Explore agora mesmo para descobrir a ferramenta perfeita para agilizar seu trabalho acadêmico!
9 ferramentas
xix.ai












