


 Heim
Unter 400 US-Dollar: Hugging Face bringt Microduck, einen Open-Source-Mini-Zweibeinroboter, auf den Markt
Pollen Robotics, ein von Hugging Face unterstütztes Open-Source-Robotik-Startup, hat den Quellcode für Microduck veröffentlicht, einen kompakten zweibeinigen Roboter. Mit einer Länge von nur 25 cm und einem Gewicht von 800 g kombiniert diese charmante Maschinenente Verstärkungslernen (Reinforcement Learning), Sim2Real-Transfer und Echtzeitsteuerung, um als leistungsfähige Plattform für die Forschung an miniaturisierter verkörperter KI (Embodied AI) zu dienen.
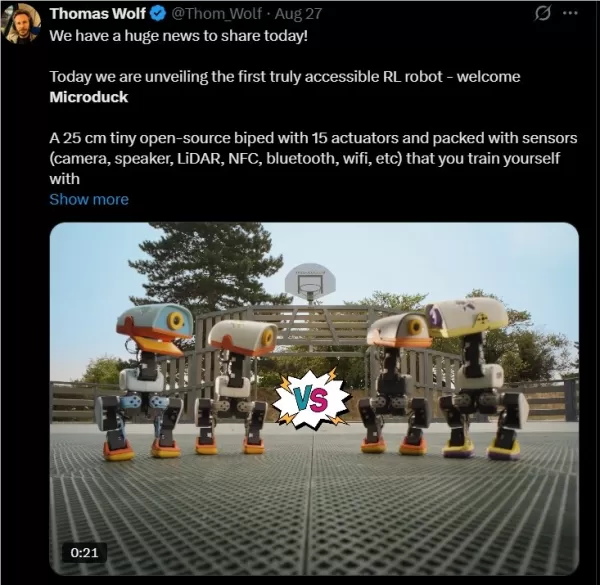
Kompaktes Design, beeindruckende Fähigkeiten
Microduck wird von einem Rockchip RK3566-Prozessor angetrieben und steuert 15 Servos mit einer Frequenz von 50 Hz. Er demonstriert eine Reihe praktischer Fähigkeiten, darunter das Gehen über einen Gamepad-Controller, das Aufrichten nach Stürzen und das Aufheben von Objekten mit dem Schnabel. Er kann auch sitzen, stehen, einen Ball treten und Vorwärtssalto ausführen. Durch das Anbringen von Rädern an den Füßen wechselt der Roboter zu einer anderen Verstärkungslernstrategie, die es ihm ermöglicht zu gleiten, zu drehen, Hänge zu navigieren und sogar beim Rollschuhlaufen im Stehen zu bleiben.
Das Team merkt humorvoll an: „Bei der Herstellung dieses Roboters wurden keine Enten verletzt, obwohl wir mehrere Enten konsultiert haben.“
Verstärkungslernen treibt fast jede Bewegung an
Das zugehörige Trainingsprojekt microduck_rl ist nun Open Source. Die technische Pipeline nutzt die Simulationsumgebung MuJoCo / MuJoCo Warp und wendet den PPO-Algorithmus mit Domain Randomization an, um einen Sim2Real-Transfer zu erreichen. Das daraus resultierende ONNX-Modell wird direkt auf dem Roboter bereitgestellt, wobei Strategien mit 50 Hz trainiert werden, um den Steuerungsrythmus der Hardware abzubilden.
Um die Lücke zwischen Simulation und Realität zu schließen, berücksichtigt die Trainingsumgebung Motorreibung, Batteriespannungsschwankungen, Steuerungsverzögerung und Spiel im Servogetriebe, was die Stabilität der Bereitstellung erheblich verbessert.
Robuste Softwarearchitektur mit Service-orientiertem Design
Die Software wurde in Rust ohne schwere Frameworks entwickelt und ist in unabhängige Dienste modularisiert:
robotd: Übernimmt die Echtzeitsteuerung, die Ausführung des Verstärkungslernens und Sicherheitsprotokolleupdaterd: Verwaltet OTA-Updates, Signaturenüberprüfung und automatisches Zurücksetzen auf die vorherige Version im Fehlerfallconfigd: Überwacht die WLAN-Konnektivität und die Geräteidentitätbtd: Verwaltet die Bluetooth-Kommunikationpadd: Unterstützt die Eingabe über Gamepadsmediad: Behandelt Kamera, Audio und WebRTC-Streamingtofd: Verarbeitet Daten des ToF-Tiefensensors
Die Dienste kommunizieren über Unix Socket und JSON-RPC 2.0. Nur robotd besitzt die Berechtigung zur Motorsteuerung. Eingaben von mobilen Apps, Controllern oder benutzerdefinierten Skripten werden als „Aktionsabsichten“ behandelt und müssen vor der Ausführung Sicherheitsprüfungen in robotd bestehen, um die Zuverlässigkeit der Architektur sicherzustellen.
Nahtlose OTA-Updates verhindern ein „Bricken“ des Geräts
Der Updateprozess ist robust: Er lädt die Release-Version herunter, überprüft die Signatur, wechselt die Version, startet die Dienste neu und führt eine Gesundheitsprüfung durch. Treten Fehler auf, wechselt das System automatisch zur vorherigen Version zurück und verhindert so effektiv, dass das Gerät unbrauchbar wird.
Mehr als ein Spielzeug: Eine Plattform für miniaturisierte verkörperte KI
Microduck ist weit mehr als ein Gimmick. Er integriert Verstärkungslernen, Sim2Real-Transfer, ONNX-Bereitstellung, Rust-basierte Echtzeitsteuerung, WebRTC-Medien und vollständige OTA-Unterstützung in ein 25 cm großes, 800 g schweres Paket.
Für Entwickler und Forscher, die sich auf Verstärkungslernen, Bewegungssteuerung und verkörperte KI konzentrieren, bietet dieses Open-Source-Projekt eine vollständige Pipeline von der Simulation bis zur Bereitstellung in der realen Welt. Da sowohl der Laufzeitcode als auch der Trainingscode verfügbar sind, können interessierte Entwickler das offizielle Repository für weitere Experimente erkunden.
Verwandter Artikel
 Der humanoide Roboter von BYD wird im August dieses Jahres in Zhengzhou auf den Markt gebracht und soll bereits frühzeitig kommerziell genutzt werden
BYD hat einen konkreten Zeitplan für sein humanoides Roboterprojekt festgelegt. Am 28. Juli bestätigte das Unternehmen gegenüber den Medien, dass das Produkt im August offiziell auf den Markt kommen w
Amazon startet seine eigene Jev-Klonversion, während Entscheidungsmodelle das Web überschwemmen
Amazon Web Services hat ein Open-Source-Entscheidungsmodell veröffentlicht, das von TypeSafe’s Jev inspiriert ist, da KI-Entwickler zunehmend Intelligenz priorisieren, die für Computer-Automatisierung optimiert ist, anstatt auf fortschrittliche Large
Google Gemini ist tief in Google Fotos integriert, um personalisierte KI-generierte Bilder zu erstellen.
Google hat kürzlich ein bedeutendes Update für seinen KI-Assistenten Gemini veröffentlicht, indem er ihn tief mit Google Fotos integriert. Diese Verbesserung ermöglicht es Gemini, direkt auf visuelle Daten aus Ihrer Foto-Bibliothek zuzugreifen, was d
Empfehlungen zu verwandten Spezialthemen
Finanzen
 KI-Budgetplanungstools für das persönliche Geldmanagement
2026 Neueste Besten Top-Bewertete KI-Budgetplanungs-Tools für persönliches Geldmanagement sind hier auf XIX.AI! Diese kuratierte Sammlung bietet leistungsstarke, revolutionäre Lösungen, die Ihnen helfen, reale Tests durchzuführen, Ausgaben Gewohnheiten zu verstehen und personalisierte Pläne zu erstellen, um die Produktivität zu steigern. Genießen Sie einen kostenlosen vs. bezahlten Vergleich sowie detaillierte Rankings. Unbedingt auszuprobierende Tools, die darauf ausgelegt sind, das Geldmanagement zu vereinfachen und Ihre KI-Vorteile freizuschalten. Entdecken Sie jetzt!
 11 Tools
 xix.ai
Gesundheit Wellness
KI-gestützte Schlafüberwachungsassistenten: Verbessern Sie Ihre Erholung durch bessere Gewohnheiten vor dem Schlafengehen
2026 – Die neuesten, besten und am höchsten bewerteten AI-Geräte zur Schlafüberwachung, sorgfältig ausgewählt für eine optimale Erholung. Dieser vollständig aktualisierte wöchentliche Leitfaden präsentiert leistungsstarke Tools mit praktischen Tests, einem Vergleich von kostenlosen und kostenpflichtigen Optionen sowie detaillierten Ranglisten, um Ihnen die beste Lösung zu zeigen, die die Schlafqualität verbessert und bessere Gewohnheiten zum Zubettgehen fördert. Entdecken Sie ihn jetzt auf XIX.AI, um Ihren Vorteil durch KI zu nutzen.
10 Tools
xix.ai
Datenanalyse
KI-gestützte SQL-Copilots für Produkt- und Umsatzanalysen
Die besten und am besten bewerteten KI-SQL-Copilots für Produkt- und Umsatzanalysen im Jahr 2026! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die anhand wöchentlich aktualisierter Rankings in der Praxis getestet werden. Diese Tools helfen Anwendern dabei, ihre Produktivität erheblich zu steigern, indem sie die Datenanalyse beschleunigen, komplexe Abfragen optimieren und präzise Erkenntnisse liefern, um intelligentere Geschäftsentscheidungen zu ermöglichen. Entdecken Sie jetzt das perfekte Tool, um Ihren KI-Vorteil voll auszuschöpfen!
14 Tools
xix.ai
Bildung und Lernen
Die besten KI-Hausaufgabenhelfer, die wirklich etwas vermitteln: Lerne Konzepte, nicht nur Antworten
2026: Die aktuell besten und am besten bewerteten KI-Hausaufgabenhelfer, die nicht nur Antworten liefern, sondern auch Kernkonzepte vermitteln – leistungsstarke Tools für Schüler und Studenten. Eine kuratierte Liste, die Sie unbedingt ausprobieren sollten. Wöchentlich aktualisiert. Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten. Praxistests. Genaue Rankings, die Ihnen helfen, Ihr volles Lernpotenzial auszuschöpfen. Entdecken Sie jetzt das perfekte Tool für intelligenteres Lernen.
10 Tools
xix.ai
Marketing
ChatGPT-Tools zur Erstellung von Werbetexten für Meta-Kampagnen, Landingpages und Kreativtests
2026: Die besten ChatGPT-Tools für Werbetexte im Test! Diese sorgfältig zusammengestellte Liste der Top-Tools bietet leistungsstarke, bahnbrechende Lösungen, mit denen Sie hochkonvertierende Texte für Meta-Kampagnen, Landingpages und Kreativtests erstellen können. Erhalten Sie einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten sowie Praxistests und detaillierte Rankings, um das unverzichtbare Tool zu finden, das Ihre Produktivität deutlich steigert. Entdecken Sie es jetzt bei XIX.AI und sichern Sie sich Ihren KI-Vorteil!
11 Tools
xix.ai
Geschäft
Die besten KI-Tools für Preisstrategien zur Marktanalyse
Die besten und am besten bewerteten KI-Tools für Preisstrategien zur Markttestung im Jahr 2026! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, einschließlich wöchentlich aktualisierter Rankings und eines Vergleichs zwischen kostenlosen und kostenpflichtigen Angeboten. Diese erstklassigen Lösungen helfen Unternehmen dabei, praxisnahe Tests durchzuführen, die Produktivität zu steigern und das perfekte Preismodell zu finden, um sich auf wettbewerbsintensiven Märkten abzuheben. Entdecken Sie sie jetzt und sichern Sie sich Ihren KI-Wettbewerbsvorteil!
9 Tools
xix.ai

 Kommentare (0)
Pollen Robotics, ein von Hugging Face unterstütztes Open-Source-Robotik-Startup, hat den Quellcode für Microduck veröffentlicht, einen kompakten zweibeinigen Roboter. Mit einer Länge von nur 25 cm und einem Gewicht von 800 g kombiniert diese charmante Maschinenente Verstärkungslernen (Reinforcement Learning), Sim2Real-Transfer und Echtzeitsteuerung, um als leistungsfähige Plattform für die Forschung an miniaturisierter verkörperter KI (Embodied AI) zu dienen.
Kompaktes Design, beeindruckende Fähigkeiten
Microduck wird von einem Rockchip RK3566-Prozessor angetrieben und steuert 15 Servos mit einer Frequenz von 50 Hz. Er demonstriert eine Reihe praktischer Fähigkeiten, darunter das Gehen über einen Gamepad-Controller, das Aufrichten nach Stürzen und das Aufheben von Objekten mit dem Schnabel. Er kann auch sitzen, stehen, einen Ball treten und Vorwärtssalto ausführen. Durch das Anbringen von Rädern an den Füßen wechselt der Roboter zu einer anderen Verstärkungslernstrategie, die es ihm ermöglicht zu gleiten, zu drehen, Hänge zu navigieren und sogar beim Rollschuhlaufen im Stehen zu bleiben.
Das Team merkt humorvoll an: „Bei der Herstellung dieses Roboters wurden keine Enten verletzt, obwohl wir mehrere Enten konsultiert haben.“
Verstärkungslernen treibt fast jede Bewegung an
Das zugehörige Trainingsprojekt microduck_rl ist nun Open Source. Die technische Pipeline nutzt die Simulationsumgebung MuJoCo / MuJoCo Warp und wendet den PPO-Algorithmus mit Domain Randomization an, um einen Sim2Real-Transfer zu erreichen. Das daraus resultierende ONNX-Modell wird direkt auf dem Roboter bereitgestellt, wobei Strategien mit 50 Hz trainiert werden, um den Steuerungsrythmus der Hardware abzubilden.
Um die Lücke zwischen Simulation und Realität zu schließen, berücksichtigt die Trainingsumgebung Motorreibung, Batteriespannungsschwankungen, Steuerungsverzögerung und Spiel im Servogetriebe, was die Stabilität der Bereitstellung erheblich verbessert.
Robuste Softwarearchitektur mit Service-orientiertem Design
Die Software wurde in Rust ohne schwere Frameworks entwickelt und ist in unabhängige Dienste modularisiert:
robotd: Übernimmt die Echtzeitsteuerung, die Ausführung des Verstärkungslernens und Sicherheitsprotokolleupdaterd: Verwaltet OTA-Updates, Signaturenüberprüfung und automatisches Zurücksetzen auf die vorherige Version im Fehlerfallconfigd: Überwacht die WLAN-Konnektivität und die Geräteidentitätbtd: Verwaltet die Bluetooth-Kommunikationpadd: Unterstützt die Eingabe über Gamepadsmediad: Behandelt Kamera, Audio und WebRTC-Streamingtofd: Verarbeitet Daten des ToF-Tiefensensors
Die Dienste kommunizieren über Unix Socket und JSON-RPC 2.0. Nur robotd besitzt die Berechtigung zur Motorsteuerung. Eingaben von mobilen Apps, Controllern oder benutzerdefinierten Skripten werden als „Aktionsabsichten“ behandelt und müssen vor der Ausführung Sicherheitsprüfungen in robotd bestehen, um die Zuverlässigkeit der Architektur sicherzustellen.
Nahtlose OTA-Updates verhindern ein „Bricken“ des Geräts
Der Updateprozess ist robust: Er lädt die Release-Version herunter, überprüft die Signatur, wechselt die Version, startet die Dienste neu und führt eine Gesundheitsprüfung durch. Treten Fehler auf, wechselt das System automatisch zur vorherigen Version zurück und verhindert so effektiv, dass das Gerät unbrauchbar wird.
Mehr als ein Spielzeug: Eine Plattform für miniaturisierte verkörperte KI
Microduck ist weit mehr als ein Gimmick. Er integriert Verstärkungslernen, Sim2Real-Transfer, ONNX-Bereitstellung, Rust-basierte Echtzeitsteuerung, WebRTC-Medien und vollständige OTA-Unterstützung in ein 25 cm großes, 800 g schweres Paket.
Für Entwickler und Forscher, die sich auf Verstärkungslernen, Bewegungssteuerung und verkörperte KI konzentrieren, bietet dieses Open-Source-Projekt eine vollständige Pipeline von der Simulation bis zur Bereitstellung in der realen Welt. Da sowohl der Laufzeitcode als auch der Trainingscode verfügbar sind, können interessierte Entwickler das offizielle Repository für weitere Experimente erkunden.








 Der humanoide Roboter von BYD wird im August dieses Jahres in Zhengzhou auf den Markt gebracht und soll bereits frühzeitig kommerziell genutzt werden
BYD hat einen konkreten Zeitplan für sein humanoides Roboterprojekt festgelegt. Am 28. Juli bestätigte das Unternehmen gegenüber den Medien, dass das Produkt im August offiziell auf den Markt kommen w
 Amazon startet seine eigene Jev-Klonversion, während Entscheidungsmodelle das Web überschwemmen
Amazon Web Services hat ein Open-Source-Entscheidungsmodell veröffentlicht, das von TypeSafe’s Jev inspiriert ist, da KI-Entwickler zunehmend Intelligenz priorisieren, die für Computer-Automatisierung optimiert ist, anstatt auf fortschrittliche Large
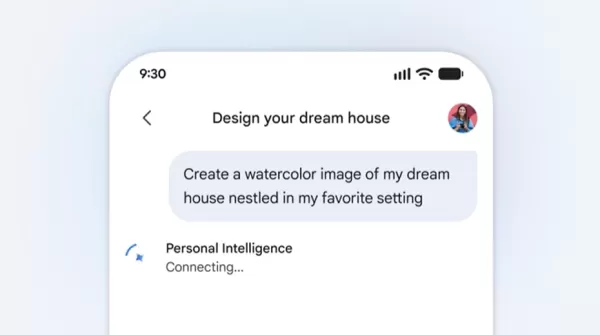 Google Gemini ist tief in Google Fotos integriert, um personalisierte KI-generierte Bilder zu erstellen.
Google hat kürzlich ein bedeutendes Update für seinen KI-Assistenten Gemini veröffentlicht, indem er ihn tief mit Google Fotos integriert. Diese Verbesserung ermöglicht es Gemini, direkt auf visuelle Daten aus Ihrer Foto-Bibliothek zuzugreifen, was d

2026 Neueste Besten Top-Bewertete KI-Budgetplanungs-Tools für persönliches Geldmanagement sind hier auf XIX.AI! Diese kuratierte Sammlung bietet leistungsstarke, revolutionäre Lösungen, die Ihnen helfen, reale Tests durchzuführen, Ausgaben Gewohnheiten zu verstehen und personalisierte Pläne zu erstellen, um die Produktivität zu steigern. Genießen Sie einen kostenlosen vs. bezahlten Vergleich sowie detaillierte Rankings. Unbedingt auszuprobierende Tools, die darauf ausgelegt sind, das Geldmanagement zu vereinfachen und Ihre KI-Vorteile freizuschalten. Entdecken Sie jetzt!
11 Tools
xix.ai

2026 – Die neuesten, besten und am höchsten bewerteten AI-Geräte zur Schlafüberwachung, sorgfältig ausgewählt für eine optimale Erholung. Dieser vollständig aktualisierte wöchentliche Leitfaden präsentiert leistungsstarke Tools mit praktischen Tests, einem Vergleich von kostenlosen und kostenpflichtigen Optionen sowie detaillierten Ranglisten, um Ihnen die beste Lösung zu zeigen, die die Schlafqualität verbessert und bessere Gewohnheiten zum Zubettgehen fördert. Entdecken Sie ihn jetzt auf XIX.AI, um Ihren Vorteil durch KI zu nutzen.
10 Tools
xix.ai

Die besten und am besten bewerteten KI-SQL-Copilots für Produkt- und Umsatzanalysen im Jahr 2026! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die anhand wöchentlich aktualisierter Rankings in der Praxis getestet werden. Diese Tools helfen Anwendern dabei, ihre Produktivität erheblich zu steigern, indem sie die Datenanalyse beschleunigen, komplexe Abfragen optimieren und präzise Erkenntnisse liefern, um intelligentere Geschäftsentscheidungen zu ermöglichen. Entdecken Sie jetzt das perfekte Tool, um Ihren KI-Vorteil voll auszuschöpfen!
14 Tools
xix.ai

2026: Die aktuell besten und am besten bewerteten KI-Hausaufgabenhelfer, die nicht nur Antworten liefern, sondern auch Kernkonzepte vermitteln – leistungsstarke Tools für Schüler und Studenten. Eine kuratierte Liste, die Sie unbedingt ausprobieren sollten. Wöchentlich aktualisiert. Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten. Praxistests. Genaue Rankings, die Ihnen helfen, Ihr volles Lernpotenzial auszuschöpfen. Entdecken Sie jetzt das perfekte Tool für intelligenteres Lernen.
10 Tools
xix.ai
2026: Die besten ChatGPT-Tools für Werbetexte im Test! Diese sorgfältig zusammengestellte Liste der Top-Tools bietet leistungsstarke, bahnbrechende Lösungen, mit denen Sie hochkonvertierende Texte für Meta-Kampagnen, Landingpages und Kreativtests erstellen können. Erhalten Sie einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten sowie Praxistests und detaillierte Rankings, um das unverzichtbare Tool zu finden, das Ihre Produktivität deutlich steigert. Entdecken Sie es jetzt bei XIX.AI und sichern Sie sich Ihren KI-Vorteil!
11 Tools
xix.ai
Die besten und am besten bewerteten KI-Tools für Preisstrategien zur Markttestung im Jahr 2026! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, einschließlich wöchentlich aktualisierter Rankings und eines Vergleichs zwischen kostenlosen und kostenpflichtigen Angeboten. Diese erstklassigen Lösungen helfen Unternehmen dabei, praxisnahe Tests durchzuführen, die Produktivität zu steigern und das perfekte Preismodell zu finden, um sich auf wettbewerbsintensiven Märkten abzuheben. Entdecken Sie sie jetzt und sichern Sie sich Ihren KI-Wettbewerbsvorteil!
9 Tools
xix.ai












