


 Hogar
Bajo 400 dólares: Hugging Face lanza Microduck, un robot bípedo mini de código abierto
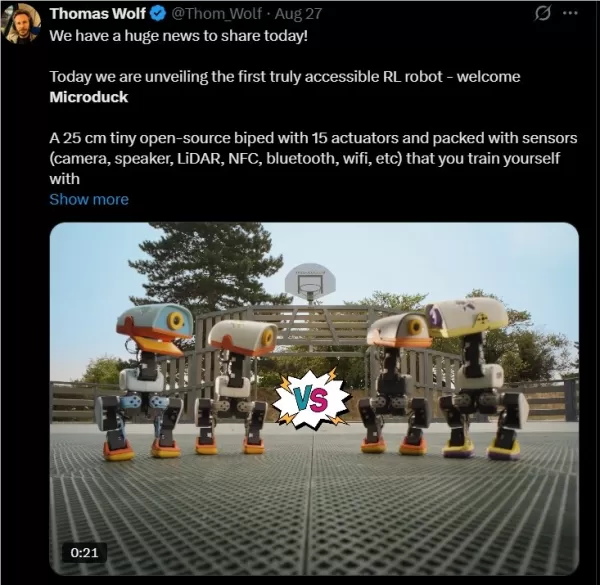
Pollen Robotics, una startup de robótica de código abierto respaldada por Hugging Face, ha publicado el código fuente de Microduck, un robot bípedo compacto. Con apenas 25 cm de altura y un peso de 800 g, esta encantadora máquina pato combina aprendizaje por refuerzo, transferencia Sim2Real y control en tiempo real para servir como una plataforma potente para la investigación de la inteligencia artificial encarnada en miniatura.
Diseño compacto, capacidades impresionantes
Impulsado por un procesador Rockchip RK3566, Microduck controla 15 servomotores a una frecuencia de 50 Hz. Demuestra una variedad de habilidades prácticas, como caminar mediante un controlador de juegos, enderezarse tras caer y recoger objetos con su pico. También puede sentarse, ponerse de pie, patear una pelota y realizar volterillas hacia adelante. Al colocar ruedas en sus pies, el robot cambia a una estrategia diferente de aprendizaje por refuerzo, lo que le permite deslizarse, girar, navegar por pendientes e incluso patinar sobre ruedas.
El equipo señala con humor: «No se ha dañado a ningún pato en la fabricación de este robot, aunque consultamos a varios».
El aprendizaje por refuerzo impulsa casi todos los movimientos
El proyecto de entrenamiento asociado, microduck_rl, ahora es de código abierto. La tubería técnica utiliza el entorno de simulación MuJoCo / MuJoCo Warp, aplicando el algoritmo PPO con aleatorización de dominio para lograr la transferencia Sim2Real. El modelo ONNX resultante se implementa directamente en el robot, con estrategias entrenadas a 50 Hz para igualar el ritmo de control del hardware.
Para cerrar la brecha entre la simulación y la realidad, el entorno de entrenamiento tiene en cuenta la fricción del motor, las fluctuaciones del voltaje de la batería, la latencia del control y el juego en los engranajes de los servomotores, lo que mejora significativamente la estabilidad de la implementación.
Arquitectura de software robusta con diseño orientado a servicios
Desarrollado en Rust sin frameworks pesados, el software se modulariza en servicios independientes:
robotd: Gestiona el control en tiempo real, la ejecución del aprendizaje por refuerzo y los protocolos de seguridadupdaterd: Gestiona las actualizaciones OTA, la verificación de firmas y la reversión automática en caso de falloconfigd: Supervera la conectividad Wi-Fi y la identidad del dispositivobtd: Gestiona la comunicación por Bluetoothpadd: Admite la entrada del controlador de juegosmediad: Gestiona la cámara, el audio y la transmisión WebRTCtofd: Procesa los datos del sensor de profundidad ToF
Los servicios se comunican mediante Unix Socket y JSON-RPC 2.0. Solo robotd tiene permisos de control del motor. Las entradas de aplicaciones móviles, controladores o scripts personalizados se tratan como «intenciones de acción» y deben pasar las comprobaciones de seguridad en robotd antes de su ejecución, garantizando la fiabilidad arquitectónica.
Actualizaciones OTA sin problemas que evitan que el dispositivo quede inservible
El proceso de actualización es robusto: descarga la versión, verifica la firma, cambia de versión, reinicia los servicios y realiza una comprobación de estado. Si se producen errores, el sistema revierte automáticamente a la versión anterior, evitando eficazmente que el dispositivo quede inservible.
Más que una novedad: una plataforma de inteligencia artificial encarnada en miniatura
Microduck es mucho más que un artículo curioso. Integra el aprendizaje por refuerzo, la transferencia Sim2Real, la implementación de ONNX, el control en tiempo real basado en Rust, los medios WebRTC y el soporte completo de OTA en un paquete de 25 cm y 800 g.
Para desarrolladores e investigadores centrados en el aprendizaje por refuerzo, el control del movimiento y la inteligencia artificial encarnada, este proyecto de código abierto ofrece una tubería completa desde la simulación hasta la implementación en el mundo real. Con el código de ejecución y de entrenamiento disponibles, los desarrolladores interesados pueden explorar el repositorio oficial para realizar más experimentos.
Artículo relacionado
 Amazon lanza su propia versión de Jev mientras los modelos de decisión inundan la web
Amazon Web Services ha lanzado un modelo de decisión de código abierto inspirado en Jev de TypeSafe, ya que los desarrolladores de IA priorizan cada vez más la inteligencia optimizada para la automatización informática frente a los grandes modelos de
Google Gemini está profundamente integrado con Google Photos para la generación de imágenes con IA personalizada
Google ha lanzado recientemente una actualización significativa de su asistente de inteligencia artificial, Gemini, integrándolo profundamente con Google Photos. Esta mejora permite que Gemini acceda directamente a los datos visuales de tu biblioteca
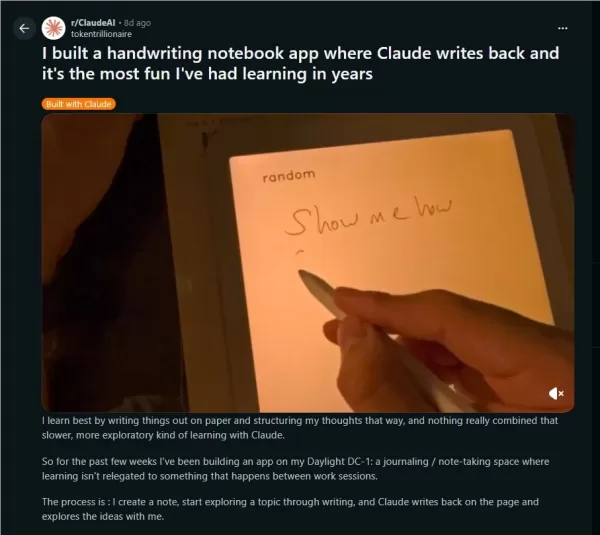
El Masterpiece de Reddit hace que Claude interactúe contigo a través de la escritura a mano en tiempo real, proporcionando una experiencia de aprendizaje inmersiva que es simplemente excepcional
Un desarrollador de Reddit ha lanzado una nueva aplicación interactiva de escritura a mano que permite a los usuarios conversar con Claude AI en tiempo real. Al imitar el intercambio mágico y bidireccional del diario de Tom Riddle en Harry Potter, es
Recomendaciones de temas especiales relacionados
Salud y bienestar
 Asistentes de seguimiento del sueño basados en IA: mejora tu recuperación con mejores hábitos a la hora de acostarte
Los mejores asistentes de seguimiento del sueño con IA de 2026, seleccionados para una recuperación óptima. Esta guía semanal totalmente actualizada incluye potentes herramientas que ofrecen pruebas en condiciones reales, comparativas entre opciones gratuitas y de pago, y clasificaciones detalladas para ayudarte a encontrar la solución imprescindible que mejora la calidad del sueño y fomenta mejores hábitos a la hora de acostarse. Descúbrelo ahora en XIX.AI y aprovecha todas las ventajas de la IA.
 10 herramientas
 xix.ai
Análisis de datos
Copilotos de IA y SQL para el análisis de productos e ingresos
¡Los mejores copilotos de IA para SQL mejor valorados de 2026 para el análisis de productos e ingresos! XIX.AI ha seleccionado una potente colección de herramientas revolucionarias que no te puedes perder y que se someten a pruebas en el mundo real a través de clasificaciones que se actualizan semanalmente. Estas herramientas ayudan a los usuarios a aumentar significativamente su productividad al acelerar el análisis de datos, simplificar consultas complejas y generar información precisa para tomar decisiones empresariales más inteligentes. ¡Explora ahora mismo y descubre la herramienta perfecta para sacar el máximo partido a tu ventaja en IA!
14 herramientas
xix.ai
Educación y aprendizaje
Las mejores herramientas de IA para los deberes que realmente enseñan: aprende conceptos, no solo respuestas
2026: los mejores y más valorados asistentes de deberes con IA que enseñan conceptos básicos, no solo respuestas. Potentes herramientas para estudiantes. Una selección imprescindible que debes probar. Actualización semanal. Comparativa entre opciones gratuitas y de pago. Pruebas en el mundo real. Clasificaciones precisas para ayudarte a desarrollar todo tu potencial de aprendizaje. Explora ahora y descubre la herramienta perfecta para estudiar de forma más inteligente.
10 herramientas
xix.ai
Marketing
Herramientas de redacción publicitaria con ChatGPT para campañas en Meta, páginas de destino y pruebas creativas
¡Las mejores herramientas de 2026 para redactar textos publicitarios con ChatGPT, analizadas! Esta lista seleccionada y mejor valorada ofrece potentes soluciones revolucionarias que te ayudarán a crear textos de alta conversión para campañas de Meta, páginas de destino y pruebas creativas. Consigue una comparación entre las versiones gratuitas y de pago, junto con pruebas reales y clasificaciones detalladas, para encontrar la herramienta imprescindible que aumente significativamente tu productividad. ¡Explora ahora en XIX.AI para sacar el máximo partido a tu ventaja en IA!
11 herramientas
xix.ai
Negocio
Las mejores herramientas de estrategia de precios basadas en IA para realizar pruebas de mercado
¡Las mejores herramientas de estrategia de precios basadas en IA de 2026, mejor valoradas y más recomendadas para realizar pruebas de mercado! XIX.AI ha seleccionado una potente colección de herramientas revolucionarias que no te puedes perder, con clasificaciones actualizadas semanalmente y comparativas entre opciones gratuitas y de pago. Estas soluciones mejor valoradas ayudan a las empresas a realizar pruebas en el mundo real, a aumentar la productividad y a descubrir el modelo de precios perfecto para destacar en mercados competitivos. ¡Explora ahora mismo y descubre tu ventaja competitiva con la IA!
9 herramientas
xix.ai
Investigación Académica
Extractores de citas en PDF basados en IA para artículos de revistas, secciones de métodos y referencias
Los mejores extractores de citas en PDF con IA de 2026, mejor valorados para artículos de revistas, secciones de métodos y referencias, están aquí, en XIX.AI. Esta lista seleccionada incluye potentes herramientas revolucionarias que han superado pruebas en el mundo real para ofrecer resultados precisos en todo momento. Encontrarás una comparación entre las opciones gratuitas y las de pago, junto con clasificaciones detalladas que te ayudarán a elegir la opción imprescindible que aumentará significativamente la eficiencia de tu investigación. ¡Explora ahora mismo y descubre la herramienta perfecta para agilizar tu trabajo académico!
9 herramientas
xix.ai

 comentario (0)
0/500
Pollen Robotics, una startup de robótica de código abierto respaldada por Hugging Face, ha publicado el código fuente de Microduck, un robot bípedo compacto. Con apenas 25 cm de altura y un peso de 800 g, esta encantadora máquina pato combina aprendizaje por refuerzo, transferencia Sim2Real y control en tiempo real para servir como una plataforma potente para la investigación de la inteligencia artificial encarnada en miniatura.
Diseño compacto, capacidades impresionantes
Impulsado por un procesador Rockchip RK3566, Microduck controla 15 servomotores a una frecuencia de 50 Hz. Demuestra una variedad de habilidades prácticas, como caminar mediante un controlador de juegos, enderezarse tras caer y recoger objetos con su pico. También puede sentarse, ponerse de pie, patear una pelota y realizar volterillas hacia adelante. Al colocar ruedas en sus pies, el robot cambia a una estrategia diferente de aprendizaje por refuerzo, lo que le permite deslizarse, girar, navegar por pendientes e incluso patinar sobre ruedas.
El equipo señala con humor: «No se ha dañado a ningún pato en la fabricación de este robot, aunque consultamos a varios».
El aprendizaje por refuerzo impulsa casi todos los movimientos
El proyecto de entrenamiento asociado, microduck_rl, ahora es de código abierto. La tubería técnica utiliza el entorno de simulación MuJoCo / MuJoCo Warp, aplicando el algoritmo PPO con aleatorización de dominio para lograr la transferencia Sim2Real. El modelo ONNX resultante se implementa directamente en el robot, con estrategias entrenadas a 50 Hz para igualar el ritmo de control del hardware.
Para cerrar la brecha entre la simulación y la realidad, el entorno de entrenamiento tiene en cuenta la fricción del motor, las fluctuaciones del voltaje de la batería, la latencia del control y el juego en los engranajes de los servomotores, lo que mejora significativamente la estabilidad de la implementación.
Arquitectura de software robusta con diseño orientado a servicios
Desarrollado en Rust sin frameworks pesados, el software se modulariza en servicios independientes:
robotd: Gestiona el control en tiempo real, la ejecución del aprendizaje por refuerzo y los protocolos de seguridadupdaterd: Gestiona las actualizaciones OTA, la verificación de firmas y la reversión automática en caso de falloconfigd: Supervera la conectividad Wi-Fi y la identidad del dispositivobtd: Gestiona la comunicación por Bluetoothpadd: Admite la entrada del controlador de juegosmediad: Gestiona la cámara, el audio y la transmisión WebRTCtofd: Procesa los datos del sensor de profundidad ToF
Los servicios se comunican mediante Unix Socket y JSON-RPC 2.0. Solo robotd tiene permisos de control del motor. Las entradas de aplicaciones móviles, controladores o scripts personalizados se tratan como «intenciones de acción» y deben pasar las comprobaciones de seguridad en robotd antes de su ejecución, garantizando la fiabilidad arquitectónica.
Actualizaciones OTA sin problemas que evitan que el dispositivo quede inservible
El proceso de actualización es robusto: descarga la versión, verifica la firma, cambia de versión, reinicia los servicios y realiza una comprobación de estado. Si se producen errores, el sistema revierte automáticamente a la versión anterior, evitando eficazmente que el dispositivo quede inservible.
Más que una novedad: una plataforma de inteligencia artificial encarnada en miniatura
Microduck es mucho más que un artículo curioso. Integra el aprendizaje por refuerzo, la transferencia Sim2Real, la implementación de ONNX, el control en tiempo real basado en Rust, los medios WebRTC y el soporte completo de OTA en un paquete de 25 cm y 800 g.
Para desarrolladores e investigadores centrados en el aprendizaje por refuerzo, el control del movimiento y la inteligencia artificial encarnada, este proyecto de código abierto ofrece una tubería completa desde la simulación hasta la implementación en el mundo real. Con el código de ejecución y de entrenamiento disponibles, los desarrolladores interesados pueden explorar el repositorio oficial para realizar más experimentos.








 Amazon lanza su propia versión de Jev mientras los modelos de decisión inundan la web
Amazon Web Services ha lanzado un modelo de decisión de código abierto inspirado en Jev de TypeSafe, ya que los desarrolladores de IA priorizan cada vez más la inteligencia optimizada para la automatización informática frente a los grandes modelos de
 Google Gemini está profundamente integrado con Google Photos para la generación de imágenes con IA personalizada
Google ha lanzado recientemente una actualización significativa de su asistente de inteligencia artificial, Gemini, integrándolo profundamente con Google Photos. Esta mejora permite que Gemini acceda directamente a los datos visuales de tu biblioteca
 El Masterpiece de Reddit hace que Claude interactúe contigo a través de la escritura a mano en tiempo real, proporcionando una experiencia de aprendizaje inmersiva que es simplemente excepcional
Un desarrollador de Reddit ha lanzado una nueva aplicación interactiva de escritura a mano que permite a los usuarios conversar con Claude AI en tiempo real. Al imitar el intercambio mágico y bidireccional del diario de Tom Riddle en Harry Potter, es

Los mejores asistentes de seguimiento del sueño con IA de 2026, seleccionados para una recuperación óptima. Esta guía semanal totalmente actualizada incluye potentes herramientas que ofrecen pruebas en condiciones reales, comparativas entre opciones gratuitas y de pago, y clasificaciones detalladas para ayudarte a encontrar la solución imprescindible que mejora la calidad del sueño y fomenta mejores hábitos a la hora de acostarse. Descúbrelo ahora en XIX.AI y aprovecha todas las ventajas de la IA.
10 herramientas
xix.ai

¡Los mejores copilotos de IA para SQL mejor valorados de 2026 para el análisis de productos e ingresos! XIX.AI ha seleccionado una potente colección de herramientas revolucionarias que no te puedes perder y que se someten a pruebas en el mundo real a través de clasificaciones que se actualizan semanalmente. Estas herramientas ayudan a los usuarios a aumentar significativamente su productividad al acelerar el análisis de datos, simplificar consultas complejas y generar información precisa para tomar decisiones empresariales más inteligentes. ¡Explora ahora mismo y descubre la herramienta perfecta para sacar el máximo partido a tu ventaja en IA!
14 herramientas
xix.ai

2026: los mejores y más valorados asistentes de deberes con IA que enseñan conceptos básicos, no solo respuestas. Potentes herramientas para estudiantes. Una selección imprescindible que debes probar. Actualización semanal. Comparativa entre opciones gratuitas y de pago. Pruebas en el mundo real. Clasificaciones precisas para ayudarte a desarrollar todo tu potencial de aprendizaje. Explora ahora y descubre la herramienta perfecta para estudiar de forma más inteligente.
10 herramientas
xix.ai
¡Las mejores herramientas de 2026 para redactar textos publicitarios con ChatGPT, analizadas! Esta lista seleccionada y mejor valorada ofrece potentes soluciones revolucionarias que te ayudarán a crear textos de alta conversión para campañas de Meta, páginas de destino y pruebas creativas. Consigue una comparación entre las versiones gratuitas y de pago, junto con pruebas reales y clasificaciones detalladas, para encontrar la herramienta imprescindible que aumente significativamente tu productividad. ¡Explora ahora en XIX.AI para sacar el máximo partido a tu ventaja en IA!
11 herramientas
xix.ai
¡Las mejores herramientas de estrategia de precios basadas en IA de 2026, mejor valoradas y más recomendadas para realizar pruebas de mercado! XIX.AI ha seleccionado una potente colección de herramientas revolucionarias que no te puedes perder, con clasificaciones actualizadas semanalmente y comparativas entre opciones gratuitas y de pago. Estas soluciones mejor valoradas ayudan a las empresas a realizar pruebas en el mundo real, a aumentar la productividad y a descubrir el modelo de precios perfecto para destacar en mercados competitivos. ¡Explora ahora mismo y descubre tu ventaja competitiva con la IA!
9 herramientas
xix.ai
Los mejores extractores de citas en PDF con IA de 2026, mejor valorados para artículos de revistas, secciones de métodos y referencias, están aquí, en XIX.AI. Esta lista seleccionada incluye potentes herramientas revolucionarias que han superado pruebas en el mundo real para ofrecer resultados precisos en todo momento. Encontrarás una comparación entre las opciones gratuitas y las de pago, junto con clasificaciones detalladas que te ayudarán a elegir la opción imprescindible que aumentará significativamente la eficiencia de tu investigación. ¡Explora ahora mismo y descubre la herramienta perfecta para agilizar tu trabajo académico!
9 herramientas
xix.ai












