


 首頁
蠕蟲與彈簧啟發軟性機器人突破性進展
喬治亞理工學院的研究人員達成了一項驚人壯舉:他們研發出長約5英寸(12.7公分)的軟體機器人,雖無腿部結構,卻能將自身拋向10英尺(3公尺)高空,達到籃球框的高度。此設計靈感源自不起眼的線蟲——這種比人類頭髮更細的微型圓蟲,以能跳躍自身體長數倍的距離而聞名。
這種蠕蟲透過將身體緊密捲曲儲存彈性能量,隨後突然釋放能量,像雜技演員般朝天空或後方躍起。工程師們運用「SoftJM」機器人複製了此動作——該機器人由柔軟矽膠桿體構成,內部嵌有堅硬的碳纖維脊柱。透過改變彎曲方式,機器人能向前或向後躍起,全程無需輪子或腿部。
運作時,這款仿生機器人會如起跑架上的短跑選手般蜷縮蓄力,隨即爆發性伸展完成跳躍。高速攝影揭示:跳躍時蠕蟲會向上彎曲頭部並扭曲中段向後躍起,接著伸直軀幹並扭曲尾部向前彈射。
喬治亞理工團隊發現,這種在軟管或電纜中通常會造成問題的急劇彎折,反而讓蠕蟲與機器人能儲存更多能量。研究人員解釋道:彎折的吸管毫無用處,但彎折的蠕蟲卻如同蓄能的彈簧。 在實驗室中,這款軟體機器人成功複製了此機制:它捏住自身中段或尾部積蓄張力,隨後在約十分之一毫秒的爆發性釋放中騰空躍起。

軟性機器人崛起
軟性機器人學雖屬新興領域,卻發展迅猛,其靈感常源自自然界。不同於剛性金屬機器,軟性機器人採用可擠壓、伸展並適應環境的彈性材料製成。 開創性成果包括哈佛大學的「章魚機器人」,這款完全自主的機器人以章魚肌肉系統為靈感,全由矽膠與流體通道構成,不含任何剛性部件。此後工程師們開發出形形色色的軟機器,從蠕蟲狀爬行器、凝膠抓取器到可穿戴外骨骼,乃至藤蔓啟發的滾輪裝置。
例如耶魯大學研究人員設計的烏龜仿生軟機器人,其四肢能自由切換為軟質鰭狀肢與剛性「陸地腿」,實現游泳與行走雙重功能。加州大學聖塔芭芭拉分校科學家則創造出藤蔓狀機器人,僅憑光敏「皮膚」便能朝光源生長,如植物莖幹般穿梭狹窄空間。這些仿生創新充分展現軟質材料如何開創全新運動形態。

倡導者主張軟性機器人能進入傳統機器人無法觸及的環境。美國國家科學基金會強調,適應性軟機器能「探索前所未及的空間」,包括人體內部。部分機器配備可程式化「皮膚」,能改變硬度或顏色以實現偽裝或抓握功能。工程師們亦正探索摺紙/剪紙技法與形狀記憶聚合物等技術,使這些機器人能即時重構自身形態。
工程學中的柔性運動
設計能如動物般活動的軟性機器人面臨重大挑戰。在缺乏剛性關節或傳統馬達的情況下,工程師必須仰賴材料特性與智能幾何結構。例如喬治亞理工學院的跳躍機器人,需在橡膠體內嵌入碳纖維脊柱以產生足夠彈力。感測器與控制系統的整合同樣複雜,賓州州立大學工程師指出,傳統剛性電子元件將使軟性機器人失去活動能力。
為使小型爬行救援機器人具備「智能」,研究團隊在機體各處精細佈置柔性電路以維持靈活性。供電同樣是難題:部分軟機器人採用外部磁場或加壓空氣供能,因攜帶重型電池將阻礙其行動。
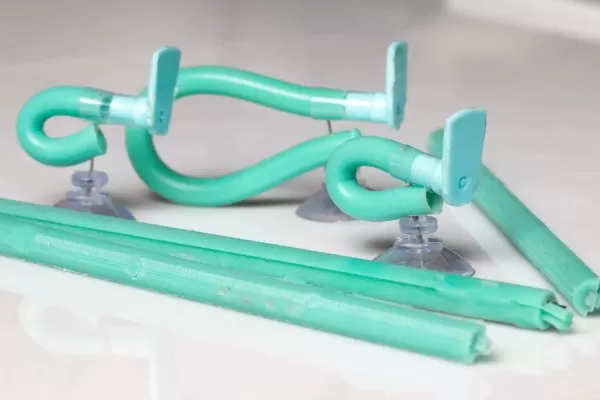
喬治亞理工學院研發的線蟲啟發式軟體機器人(攝影:坎德勒·霍布斯)
另一道難關在於運用正確的物理原理。線蟲機器人團隊發現彎折點具有益處——標準橡膠管遇彎折點會阻斷流動,但在軟質蠕蟲狀軀體中,彎折點能逐步積聚內部壓力,使軀體在釋放前達到更大彎曲幅度。 透過水充氣球模型進行的模擬與實驗,研究人員證實其柔性設計能在彎曲時儲存大量彈性能量,並於快速躍起時釋放。成果令人驚嘆:機器人僅需彎曲脊柱,便能從靜止狀態反覆躍起十英尺高。這類在彈性材料中儲存與釋放能量的突破,正是軟機器人工程的標誌性成就。
現實世界的跳躍者與幫手
這些軟性機器人具備哪些實用價值?理論上,它們能在剛性機器無法進入的危險或狹窄環境中運作。例如在災區,軟性機器人能蠕動穿過瓦礫或進入倒塌建築物尋找生還者。賓州州立大學展示的磁控軟性爬行器原型,不僅能穿越密集碎片,甚至可進入血管大小的通道。
在醫療領域,微型軟機器人可實現體內藥物精準輸送。麻省理工學院研究構想出纖細如絲的軟機器人,能沿動脈清除血栓,有望在無需侵入性手術的情況下治療中風。哈佛研究團隊則致力開發軟性穿戴式外骨骼,例如輕量充氣袖套,曾協助肌萎縮性側索硬化症患者抬起肩膀,瞬間改善其活動範圍。
太空機構同樣關注軟體跳躍機器人。輪式機器人易陷於沙地或岩石,但跳躍機器人能跨越隕石坑與沙丘。美國太空總署正構思適用月球及冰凍衛星的新型跳躍機器人,其中名為SPARROW的足球大小機器人,將利用冰層蒸發產生的蒸汽噴射,在木衛二或恩克拉多斯表面跳躍數英里。 在這些衛星的低重力環境中,微小躍動即可跨越巨大距離——地球上的一米躍躍,在恩克拉多斯足以推動機器人前進百米。願景是讓成群的跳躍機器人「完全自由」地穿越外星地形,而輪式探測車在此處將陷入動彈不得的困境。在地球上,未來的軟跳躍機器人可協助搜救任務,跨越常規機器人無法通過的河流、泥濘或不穩地面。

軟性機器人亦在工業與農業領域嶄露頭角。美國國家科學基金會指出,其接觸人體時會產生形變的特性,使其成為工廠與農場中安全的協作助手。研究人員甚至開發出能輕柔採摘嬌貴水果而不造成損傷的軟性夾爪。這類機器固有的柔韌性,使其能在剛性裝置難以進入的狹小或可彎曲空間中運作。
專家最終相信,軟性機器人技術將革新眾多領域。從蠕蟲到穿戴式機器服再到月球跳躍車,這項研究線索彰顯了如何透過微小生物的研究,推動科技實現巨大飛躍。
相關文章
 Khosla支援的Genesis AI推出全棧機器人解決方案
Genesis AI,一家獲得1.05億美元種子輪融資以開發機器人基礎AI的初創公司,已推出其首款模型GENE-26.5,該模型配備了出乎意料地靈巧的雙手。在一段演示影片中,該公司展示了其自主研發的機器人雙手執行的各種高階任務。“模型始終是我們的首要目標,因為更優越的智慧源於更先進的模型,”Genesis聯合創始人兼執行長周賢(Zhou Xian)告訴TechCrunch。然而,該公司很快認識到硬體控制的必要性。“因此,我們選擇採取全棧方法,”他解釋道。其他資金充足的公司在AI與機器人技
9億美元融資將如何塑造小鵬汽車的機器人願景
小鵬汽車的機器人事業部成功募得逾 9 億美元資金,投後估值突破 63 億美元,並將加速實體人工智慧的部署。圖片來源:小鵬汽車小鵬汽車歐洲品牌與行銷總監斯文·德·斯梅特(Sven De Smet)將這輪估值超過9億美元的A輪融資,形容為人形機器人全球佈局的重要轉捩點。身為實體AI領域領導者的小鵬汽車,已簽署股份購買協議,為其機器人子公司籌集逾9億美元資金。此交易創下迄今中國實體AI領域單輪私募融資規
日本攜手 NVIDIA 推出全球首個國家級人工智慧基礎設施
據日本放送協會(NHK)報導,日本經濟產業省計畫在 2040 年前於 18 個產業中部署約 1,000 萬台人工智慧驅動的機器人,以因應該國日益嚴重的勞動力短缺問題。圖片來源:NVIDIA日本政府偕同業界領袖及 NVIDIA,共同推出所謂的「全球首個國家級 AI 基礎設施」,旨在支援實體 AI 應用。NVIDIA 已宣布與日本人工智慧聯盟 Noetra 合作,共同推出「NVIDIA Vera Ru
相關專題推薦
聊天機器人
 用於語言練習、面試準備和日常流利度的最佳 AI 角色扮演聊天應用
2026 年最新最佳頂級評分 AI 角色扮演聊天應用,用於語言練習、面試準備和日常流利度!XIX.AI 精心策劃了一個強大的變革性合集,提供免費與付費對比、真實世界測試以及每週更新的排名。這些必試工具可幫助您提升寫作技能,克服流利度挑戰,並提高所有日常場景下的溝通效率。立即探索,發現您語言成長的完美工具!
 10 個工具
 xix.ai
音樂創作
用於混音製作、取樣準備及卡拉OK母帶處理的 AI 聲部分離工具
2026年最新、最優秀且評分最高的AI音軌分離工具彙總,專為混音製作、取樣準備以及卡拉OK音訊處理而設計。這些功能強大的創新工具經過實際測試,能夠實現精準的音訊分離,顯著提升工作效率。XIX.AI每週都會更新免費的付費產品對比指南,幫助您找到最適合自身需求的工具。立即探索,發揮您的AI優勢。
8 個工具
xix.ai
數據分析
用於收入看板、轉化漏斗分析及產品指標分析的 AI SQL 助手
2026年最新最優秀的AI SQL輔助工具排名揭曉!XIX.AI精心挑選了一系列功能強大的工具,這些工具會定期更新,並透過真實的場景測試來驗證其效能。使用這些值得嘗試的工具,您可以快速生成精準的收入分析報表、分析銷售流程,並追蹤產品各項指標,從而大幅提升工作效率。立即探索,找到最適合您的資料驅動決策工具!238個字元
9 個工具
xix.ai
音樂創作
最佳用於歌曲草稿的 AI 旋律創作工具
2026 年最新最佳頂級評分 AI 旋律創作工具,助力歌曲草稿創作!XIX.AI 精心策劃了一套極具影響力且經過嚴格真實世界測試的變革性合集,旨在提供最佳的創作體驗。您可以找到詳細的免費與付費版對比、精準的排名以及必試選項,這些工具旨在幫助您輕鬆創作出令人驚豔的歌曲草稿,並顯著提升您的創意生產力。立即探索,發現您的完美工具!
8 個工具
xix.ai
聊天機器人
最適合面試練習的 AI 對話訓練工具
2026 年最新、最受好評的 AI 面試對話訓練工具,盡在 XIX.AI!這份精心精選的清單收錄了多款功能強大、顛覆傳統的工具,這些工具均經過嚴格的實戰測試,能提供精準的回饋。 您將在此找到免費版與付費版的比較分析,以及詳細的排名榜單,助您挑選必試的選項,從而提升自信與技能。立即探索,發掘助您在面試中脫穎而出的完美工具!
12 個工具
xix.ai
設計與藝術
最適合進行創意實驗的 AI 風格轉移工具
2026 年最新、最佳且評價最高的 AI 風格轉移工具,助您進行創意實驗!XIX.AI 精心精選了一系列強大且具革命性的必試工具,這些工具經實際測試與嚴格評比,能帶來卓越成果。這些頂尖解決方案能加速內容創作並開啟無盡的創意可能性,協助創作者顯著提升生產力。 立即探索,找出最適合您的工具,並從今天開始創作吧!
9 個工具
xix.ai

 評論 (2)
0/500
![DanielMartin]()
That's insane! A 5-inch soft robot jumping as high as a basketball hoop? Nature really is the best engineer. I wonder if this could be used for search and rescue in tight spaces. 🦗🤖
![AndrewAllen]()
Ce robot mou sans pattes qui saute aussi haut qu'un panier de basket ? C'est complètement fou 😂 Ça me rappelle les vers qui se tortillent, mais en version high-tech. J'aimerais savoir si cette technologie pourrait être utilisée pour l'exploration spatiale un jour.
喬治亞理工學院的研究人員達成了一項驚人壯舉:他們研發出長約5英寸(12.7公分)的軟體機器人,雖無腿部結構,卻能將自身拋向10英尺(3公尺)高空,達到籃球框的高度。此設計靈感源自不起眼的線蟲——這種比人類頭髮更細的微型圓蟲,以能跳躍自身體長數倍的距離而聞名。
這種蠕蟲透過將身體緊密捲曲儲存彈性能量,隨後突然釋放能量,像雜技演員般朝天空或後方躍起。工程師們運用「SoftJM」機器人複製了此動作——該機器人由柔軟矽膠桿體構成,內部嵌有堅硬的碳纖維脊柱。透過改變彎曲方式,機器人能向前或向後躍起,全程無需輪子或腿部。
運作時,這款仿生機器人會如起跑架上的短跑選手般蜷縮蓄力,隨即爆發性伸展完成跳躍。高速攝影揭示:跳躍時蠕蟲會向上彎曲頭部並扭曲中段向後躍起,接著伸直軀幹並扭曲尾部向前彈射。
喬治亞理工團隊發現,這種在軟管或電纜中通常會造成問題的急劇彎折,反而讓蠕蟲與機器人能儲存更多能量。研究人員解釋道:彎折的吸管毫無用處,但彎折的蠕蟲卻如同蓄能的彈簧。 在實驗室中,這款軟體機器人成功複製了此機制:它捏住自身中段或尾部積蓄張力,隨後在約十分之一毫秒的爆發性釋放中騰空躍起。
軟性機器人崛起
軟性機器人學雖屬新興領域,卻發展迅猛,其靈感常源自自然界。不同於剛性金屬機器,軟性機器人採用可擠壓、伸展並適應環境的彈性材料製成。 開創性成果包括哈佛大學的「章魚機器人」,這款完全自主的機器人以章魚肌肉系統為靈感,全由矽膠與流體通道構成,不含任何剛性部件。此後工程師們開發出形形色色的軟機器,從蠕蟲狀爬行器、凝膠抓取器到可穿戴外骨骼,乃至藤蔓啟發的滾輪裝置。
例如耶魯大學研究人員設計的烏龜仿生軟機器人,其四肢能自由切換為軟質鰭狀肢與剛性「陸地腿」,實現游泳與行走雙重功能。加州大學聖塔芭芭拉分校科學家則創造出藤蔓狀機器人,僅憑光敏「皮膚」便能朝光源生長,如植物莖幹般穿梭狹窄空間。這些仿生創新充分展現軟質材料如何開創全新運動形態。
倡導者主張軟性機器人能進入傳統機器人無法觸及的環境。美國國家科學基金會強調,適應性軟機器能「探索前所未及的空間」,包括人體內部。部分機器配備可程式化「皮膚」,能改變硬度或顏色以實現偽裝或抓握功能。工程師們亦正探索摺紙/剪紙技法與形狀記憶聚合物等技術,使這些機器人能即時重構自身形態。
工程學中的柔性運動
設計能如動物般活動的軟性機器人面臨重大挑戰。在缺乏剛性關節或傳統馬達的情況下,工程師必須仰賴材料特性與智能幾何結構。例如喬治亞理工學院的跳躍機器人,需在橡膠體內嵌入碳纖維脊柱以產生足夠彈力。感測器與控制系統的整合同樣複雜,賓州州立大學工程師指出,傳統剛性電子元件將使軟性機器人失去活動能力。
為使小型爬行救援機器人具備「智能」,研究團隊在機體各處精細佈置柔性電路以維持靈活性。供電同樣是難題:部分軟機器人採用外部磁場或加壓空氣供能,因攜帶重型電池將阻礙其行動。
喬治亞理工學院研發的線蟲啟發式軟體機器人(攝影:坎德勒·霍布斯)
另一道難關在於運用正確的物理原理。線蟲機器人團隊發現彎折點具有益處——標準橡膠管遇彎折點會阻斷流動,但在軟質蠕蟲狀軀體中,彎折點能逐步積聚內部壓力,使軀體在釋放前達到更大彎曲幅度。 透過水充氣球模型進行的模擬與實驗,研究人員證實其柔性設計能在彎曲時儲存大量彈性能量,並於快速躍起時釋放。成果令人驚嘆:機器人僅需彎曲脊柱,便能從靜止狀態反覆躍起十英尺高。這類在彈性材料中儲存與釋放能量的突破,正是軟機器人工程的標誌性成就。
現實世界的跳躍者與幫手
這些軟性機器人具備哪些實用價值?理論上,它們能在剛性機器無法進入的危險或狹窄環境中運作。例如在災區,軟性機器人能蠕動穿過瓦礫或進入倒塌建築物尋找生還者。賓州州立大學展示的磁控軟性爬行器原型,不僅能穿越密集碎片,甚至可進入血管大小的通道。
在醫療領域,微型軟機器人可實現體內藥物精準輸送。麻省理工學院研究構想出纖細如絲的軟機器人,能沿動脈清除血栓,有望在無需侵入性手術的情況下治療中風。哈佛研究團隊則致力開發軟性穿戴式外骨骼,例如輕量充氣袖套,曾協助肌萎縮性側索硬化症患者抬起肩膀,瞬間改善其活動範圍。
太空機構同樣關注軟體跳躍機器人。輪式機器人易陷於沙地或岩石,但跳躍機器人能跨越隕石坑與沙丘。美國太空總署正構思適用月球及冰凍衛星的新型跳躍機器人,其中名為SPARROW的足球大小機器人,將利用冰層蒸發產生的蒸汽噴射,在木衛二或恩克拉多斯表面跳躍數英里。 在這些衛星的低重力環境中,微小躍動即可跨越巨大距離——地球上的一米躍躍,在恩克拉多斯足以推動機器人前進百米。願景是讓成群的跳躍機器人「完全自由」地穿越外星地形,而輪式探測車在此處將陷入動彈不得的困境。在地球上,未來的軟跳躍機器人可協助搜救任務,跨越常規機器人無法通過的河流、泥濘或不穩地面。
軟性機器人亦在工業與農業領域嶄露頭角。美國國家科學基金會指出,其接觸人體時會產生形變的特性,使其成為工廠與農場中安全的協作助手。研究人員甚至開發出能輕柔採摘嬌貴水果而不造成損傷的軟性夾爪。這類機器固有的柔韌性,使其能在剛性裝置難以進入的狹小或可彎曲空間中運作。
專家最終相信,軟性機器人技術將革新眾多領域。從蠕蟲到穿戴式機器服再到月球跳躍車,這項研究線索彰顯了如何透過微小生物的研究,推動科技實現巨大飛躍。








 Khosla支援的Genesis AI推出全棧機器人解決方案
Genesis AI,一家獲得1.05億美元種子輪融資以開發機器人基礎AI的初創公司,已推出其首款模型GENE-26.5,該模型配備了出乎意料地靈巧的雙手。在一段演示影片中,該公司展示了其自主研發的機器人雙手執行的各種高階任務。“模型始終是我們的首要目標,因為更優越的智慧源於更先進的模型,”Genesis聯合創始人兼執行長周賢(Zhou Xian)告訴TechCrunch。然而,該公司很快認識到硬體控制的必要性。“因此,我們選擇採取全棧方法,”他解釋道。其他資金充足的公司在AI與機器人技
 9億美元融資將如何塑造小鵬汽車的機器人願景
小鵬汽車的機器人事業部成功募得逾 9 億美元資金,投後估值突破 63 億美元,並將加速實體人工智慧的部署。圖片來源:小鵬汽車小鵬汽車歐洲品牌與行銷總監斯文·德·斯梅特(Sven De Smet)將這輪估值超過9億美元的A輪融資,形容為人形機器人全球佈局的重要轉捩點。身為實體AI領域領導者的小鵬汽車,已簽署股份購買協議,為其機器人子公司籌集逾9億美元資金。此交易創下迄今中國實體AI領域單輪私募融資規
 日本攜手 NVIDIA 推出全球首個國家級人工智慧基礎設施
據日本放送協會(NHK)報導,日本經濟產業省計畫在 2040 年前於 18 個產業中部署約 1,000 萬台人工智慧驅動的機器人,以因應該國日益嚴重的勞動力短缺問題。圖片來源:NVIDIA日本政府偕同業界領袖及 NVIDIA,共同推出所謂的「全球首個國家級 AI 基礎設施」,旨在支援實體 AI 應用。NVIDIA 已宣布與日本人工智慧聯盟 Noetra 合作,共同推出「NVIDIA Vera Ru

2026 年最新最佳頂級評分 AI 角色扮演聊天應用,用於語言練習、面試準備和日常流利度!XIX.AI 精心策劃了一個強大的變革性合集,提供免費與付費對比、真實世界測試以及每週更新的排名。這些必試工具可幫助您提升寫作技能,克服流利度挑戰,並提高所有日常場景下的溝通效率。立即探索,發現您語言成長的完美工具!
10 個工具
xix.ai

2026年最新、最優秀且評分最高的AI音軌分離工具彙總,專為混音製作、取樣準備以及卡拉OK音訊處理而設計。這些功能強大的創新工具經過實際測試,能夠實現精準的音訊分離,顯著提升工作效率。XIX.AI每週都會更新免費的付費產品對比指南,幫助您找到最適合自身需求的工具。立即探索,發揮您的AI優勢。
8 個工具
xix.ai

2026年最新最優秀的AI SQL輔助工具排名揭曉!XIX.AI精心挑選了一系列功能強大的工具,這些工具會定期更新,並透過真實的場景測試來驗證其效能。使用這些值得嘗試的工具,您可以快速生成精準的收入分析報表、分析銷售流程,並追蹤產品各項指標,從而大幅提升工作效率。立即探索,找到最適合您的資料驅動決策工具!238個字元
9 個工具
xix.ai

2026 年最新最佳頂級評分 AI 旋律創作工具,助力歌曲草稿創作!XIX.AI 精心策劃了一套極具影響力且經過嚴格真實世界測試的變革性合集,旨在提供最佳的創作體驗。您可以找到詳細的免費與付費版對比、精準的排名以及必試選項,這些工具旨在幫助您輕鬆創作出令人驚豔的歌曲草稿,並顯著提升您的創意生產力。立即探索,發現您的完美工具!
8 個工具
xix.ai

2026 年最新、最受好評的 AI 面試對話訓練工具,盡在 XIX.AI!這份精心精選的清單收錄了多款功能強大、顛覆傳統的工具,這些工具均經過嚴格的實戰測試,能提供精準的回饋。 您將在此找到免費版與付費版的比較分析,以及詳細的排名榜單,助您挑選必試的選項,從而提升自信與技能。立即探索,發掘助您在面試中脫穎而出的完美工具!
12 個工具
xix.ai

2026 年最新、最佳且評價最高的 AI 風格轉移工具,助您進行創意實驗!XIX.AI 精心精選了一系列強大且具革命性的必試工具,這些工具經實際測試與嚴格評比,能帶來卓越成果。這些頂尖解決方案能加速內容創作並開啟無盡的創意可能性,協助創作者顯著提升生產力。 立即探索,找出最適合您的工具,並從今天開始創作吧!
9 個工具
xix.ai

That's insane! A 5-inch soft robot jumping as high as a basketball hoop? Nature really is the best engineer. I wonder if this could be used for search and rescue in tight spaces. 🦗🤖
Ce robot mou sans pattes qui saute aussi haut qu'un panier de basket ? C'est complètement fou 😂 Ça me rappelle les vers qui se tortillent, mais en version high-tech. J'aimerais savoir si cette technologie pourrait être utilisée pour l'exploration spatiale un jour.












