


 家
虫とバネがソフトロボットの画期的な進歩をもたらす
ジョージア工科大学の研究者らが驚異的な成果を達成した。脚を持たないにもかかわらず、5インチ(約12.7cm)の柔らかいロボットが10フィート(約3m)もの高さへ自らを放り投げ、バスケットボールのゴールの高さに到達できるのだ。この設計は、人間の髪の毛よりも細い微小な線虫(円形虫)に着想を得ている。この目立たない生物は、自身の体長の何倍もの距離を跳躍することで知られている。
この線虫は体を強く巻き上げて弾性エネルギーを蓄積し、それを一気に解放することで空中や後方へ跳躍する。エンジニアらは「SoftJM」ロボットでこの動作を再現した。柔軟なシリコン製ロッドに剛性のある炭素繊維の背骨を組み込んだ構造だ。曲がり方を変えることで、車輪や脚なしで前後への跳躍が可能となる。
動作時、この生物模倣ロボットはスタートブロックの短距離走者のように体を丸め、爆発的に伸ばして跳躍する。高速撮影映像では、ミミズが頭部を上方へ曲げ、胴体を折れ曲げて後方へ跳躍し、その後体を伸ばして尾部を折れ曲げて前方へ跳躍する様子が明らかになった。
ジョージア工科大学のチームは、ホースやケーブルでは通常問題となるこうした急激な屈曲が、ミミズとロボットの両方に大幅なエネルギー蓄積を可能にすると発見した。ある研究者が説明したように、折れ曲がったストローは無用だが、折れ曲がったミミズは張ったバネのように振る舞う。 実験室では、この柔らかいロボットがこのメカニズムを再現することに成功した。体の中央部や尾部をつまんで張力を蓄え、約10分の1ミリ秒の爆発的な解放で空中に飛び上がるのだ。

台頭するソフトロボティクス
ソフトロボティクスは比較的新しい分野だが急速に成長しており、自然から着想を得ることが多い。硬質金属機械とは異なり、ソフトロボットは柔軟な材料で構成され、環境に応じて圧縮・伸長・適応が可能だ。 先駆的な研究には、タコの筋肉組織に着想を得たハーバード大学の「オクトボット」がある。これはシリコーンと流体チャネルのみで構成され、剛性部品を一切用いない完全自律型ロボットだ。その後、エンジニアたちは、虫のようなクローラーやゼラチン状のグリッパーから、ウェアラブル外骨格スーツ、蔓植物に着想を得たローラーに至るまで、多様なソフトマシンの開発を進めてきた。
例えばイェール大学の研究チームは、カメに着想を得たソフトロボットを設計。四肢は水泳時には柔らかなひれ状、歩行時には硬直した「陸上脚」へと形態を変化させる。カリフォルニア大学サンタバーバラ校では、光感受性「皮膚」のみを用いて光に向かって成長する蔓状のロボットを開発。植物の茎のように狭い空間を這い進む。こうした生物模倣技術は、柔軟な素材が全く新しい運動形態を可能にすることを実証している。

支持者らは、ソフトロボットが従来のロボットの到達範囲を超えた環境へアクセス可能だと主張する。米国立科学財団は、適応型ソフトマシンが「これまで到達不可能だった空間(人体内部を含む)」を探査できる点を強調している。一部は、カモフラージュや把持のために剛性や色を変化させるプログラム可能な「皮膚」を備える。エンジニアらはまた、折り紙/切り紙技術や形状記憶ポリマーなどの手法を模索しており、これらのロボットが瞬時に自己再構成することを可能にしている。
柔軟な動作の実現
動物のように動くソフトロボットの設計には重大な課題が伴う。剛性のある関節や従来型モーターがないため、エンジニアは材料特性と知的な幾何学構造に依存せざるを得ない。例えばジョージア工科大学の跳躍ロボットは、十分な反発力を生み出すためにゴム状のボディ内に炭素繊維製の背骨を内蔵する必要があった。センサーと制御システムの統合も複雑だ。ペンシルベニア州立大学のエンジニアが指摘するように、従来の硬質電子機器はソフトロボットを動けなくしてしまう。
小型の這う救助ロボットを「スマート」にするため、彼らは柔軟性を維持しつつ柔軟回路を体全体に緻密に配置した。動力供給さえも課題だ:重いバッテリーを携行すると動作が妨げられるため、外部磁場や加圧空気を利用するソフトロボットも存在する。
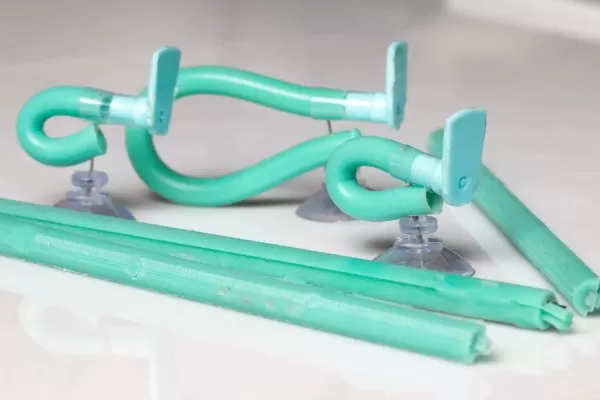
ジョージア工科大学の線虫型ソフトロボット(写真:Candler Hobbs)
もう一つの障壁は物理特性の適切な活用だ。線虫型ロボットチームは「屈曲部」の有益性を発見した。通常のゴムチューブでは屈曲部が流れを遮断するが、軟体ワーム型ボディでは内部圧力が徐々に蓄積され、解放前の大幅な曲げを可能にする。 水入り風船モデルを用いたシミュレーションと実験を通じ、研究者らはこの柔軟な設計が曲げ時に膨大な弾性エネルギーを蓄積し、素早い跳躍で解放できることを実証した。その結果は驚くべきものだ:静止状態から、ロボットは背骨を曲げるだけで繰り返し3メートル(10フィート)の高さまで跳躍できる。弾性材料内でのエネルギー蓄積・解放におけるこうしたブレークスルーは、ソフトロボティクス工学の象徴と言える。
実世界の跳躍支援ロボット
これらのソフトロボットにはどんな実用的な応用があるのだろうか?理論上、硬質機械では危険すぎる、あるいは狭すぎる状況でも動作可能だ。例えば災害現場では、ソフトボットが瓦礫の下や崩壊した構造物の中をくねくねと進み、生存者を捜索できる。ペンシルベニア州立大学は、狭い瓦礫や血管サイズの通路さえも移動可能な磁気制御式ソフトクローラーのプロトタイプを実証した。
医療分野では、微小なソフトロボットが体内へ直接薬剤を送り届けられる。MITの研究では、糸のように細いソフトロボットが動脈内を移動し血栓を除去する構想が示され、侵襲的な手術なしに脳卒中治療が可能となる。ハーバード大学の研究者らはまた、軽量な膨張式スリーブのようなソフトウェアラブル外骨格を開発中だ。これはALS患者の肩を持ち上げるのを助け、即座に可動域を改善した。
宇宙機関もソフトジャンパーに関心を示している。車輪は砂や岩で足を取られるが、跳躍ロボットはクレーターや砂丘を跳び越えられる。NASAは月や氷の衛星向けの新型ジャンパーを構想中だ。サッカーボール大のロボット「SPARROW」は、蒸発した氷から発生する蒸気ジェットでエウロパやエンケラドスを数キロ跳躍する。 これらの衛星の低重力環境では、小さな跳躍で広大な距離を移動できる。地球で1メートルの跳躍が、エンケラドスではロボットを100メートルも推進する。車輪式探査車が立ち往生する異星の地形を、「完全な自由」をもって移動する跳躍ロボットの群れが活躍するビジョンだ。地球では、従来のロボットが立ち往生する河川・泥地・不安定地を跳躍して越えることで、将来のソフトジャンパーが捜索救助活動を支援する可能性がある。

ソフトロボットは産業や農業分野でも役割を見出している。NSF(米国国立科学財団)は、人との接触時に変形するため、工場や農場での安全な協働アシスタントとしての可能性を指摘する。研究者らは、傷つけずに繊細な果実を優しく収穫するソフトグリッパーさえ開発した。これらの機械が持つ固有の柔軟性により、剛性デバイスでは狭すぎる、あるいは変形しやすい空間でも動作が可能となる。
専門家は、ソフトロボティクスが最終的に数多くの分野を変革すると確信している。ミミズからウェアラブルスーツ、月面ホッパーに至るまで、この研究分野は小さな生物の研究が技術の大躍進につながることを示している。
関連記事
 Khosla支援のGenesis AIがフルスタックのロボティクスソリューションを発表
Genesis AIは、ロボティクス向けの基盤AI開発のために1億500万ドルのシードラウンドを調達したスタートアップであり、その初代モデル「GENE-26.5」をリリースした。このモデルは、予想以上に器用な手を特徴としている。同社が公開したデモンストレーション動画では、自社設計のロボットハンドによって実行される各種の高度なタスクが紹介された。「モデルは常に主要な目標でした。優れた知能は、より優れたモデルから生まれるからです」と、Genesisの共同創設者兼CEOである周暄(Zhou Xian
9億米ドルの資金調達が、XPENGのロボティクスビジョンをどう形作るか
XPENGのロボティクス部門は9億米ドル以上の資金調達に成功し、ポストマネー評価額が63億米ドルを超え、フィジカルAIの展開を加速させることとなった。写真提供:XPENGXPENG Europeのブランド・マーケティング責任者であるSven De Smet氏は、9億米ドルを超える評価額で実施されたシリーズAの資金調達ラウンドについて、ヒューマノイドロボットのグローバル展開における転換点であると述べ
日本、NVIDIAと共同で世界初の国家AIインフラを立ち上げ
NHKによると、日本の経済産業省は、国内で深刻化する人手不足に対処するため、2040年までに18の産業分野でAI搭載ロボットを約1,000万台導入する計画だ。提供:NVIDIA日本政府は、業界のリーダー企業やNVIDIAと連携し、物理AIアプリケーションを支援することを目的とした「世界初の国家AIインフラ」と称するプロジェクトを立ち上げた。NVIDIAは、日本のAIコンソーシアム「Noetra」と
関連特集おすすめ
デザインとアート
 クリエイティブな実験に最適なAIスタイル転送ツール
2026年版 クリエイティブな実験に最適な、最新・最高評価のAIスタイル転送ツール!XIX.AIは、実地テストと厳格なランキングを通じて卓越した結果をもたらす、強力で画期的な「必試」ツールを厳選しました。これらのトップソリューションは、コンテンツ制作を加速させ、無限の創造的可能性を切り拓くことで、クリエイターの生産性を大幅に向上させます。 今すぐチェックして、あなたにぴったりのツールを見つけ、今日から創作を始めましょう!
 9 ツール
 xix.ai
漫画制作
ビジュアルストーリーテリングに最適なAI吹き出しツール
2026年版、ビジュアルストーリーテリングに最適な高評価AIダイアログバブルツールがXIX.AIに登場!この厳選コレクションには、クリエイターの生産性を高め、創作上のボトルネックを解消する、画期的な強力ツールが揃っています。 無料版と有料版の比較、実地テストの結果、最新のランキングを確認して、魅力的なビジュアルストーリーを構築するのに最適な、ぜひ試すべきソリューションを見つけましょう。今すぐチェックして、あなたにぴったりのツールを発見してください!
10 ツール
xix.ai
ミーティングアシスタント
AI会議要約ツールのトップ選定:決定事項とフォローアップを明確に把握
2026年版:意思決定の追跡を明確にし、フォローアップを容易にする、高評価のAI会議要約ツールベストセレクション。この厳選リストでは、会議メモの自動化、重要なアクション項目の特定、すべてのプロジェクトにわたるチーム連携の効率化を通じて、生産性を劇的に向上させる、強力で画期的なソリューションをご紹介します。 無料版と有料版の比較、実地テストの結果、毎週更新されるランキングを参考に、最適なツールを見つけてください。今すぐチェックして、AIの力を最大限に活用しましょう!
9 ツール
xix.ai
データ分析
最強のAIデータクリーニングツール:欠損値や重複データを迅速に修正
2026年最新かつ最も評価の高いAIデータクリーニングツールをご紹介。欠損値や重複データを迅速に修正できるこれらのツールは、生産性を大幅に向上させる強力なソリューションです。各ツールは信頼性を確保するため、厳格な実環境でのテストを経ています。無料版と有料版の比較情報もご用意しており、あなたのニーズに最も合ったツールを見つけ出せます。今すぐXIX.AIで詳細を確認し、AI活用の強みを最大限に引き出しましょう。
11 ツール
xix.ai
デザインとアート
アーティストのための最高のAIクリエイティブアイディエーションツール:ビジュアルブロックを打破する
2026年最新版・最高評価のAIクリエイティブ発想ツールは、XIX.AIによって厳選され、クリエイターが視覚的な壁を打破し、創造性を即座に高めることを支援します。これらの革新的なツールは、実際のテスト結果、無料版と有料版の詳細比較、そして週次更新されるランキングを提供しています。コンテンツ制作を加速し、AIによる優位性を解き放つための最適なツールを見つけてください。今すぐ探索しましょう!
14 ツール
xix.ai
作曲
TikTokのBGM、Reelsの音声、クリエイター向けプロモーション音楽向けのAIビートメーカー
2026年最新版!TikTokのBGM、Reelsの音声、クリエイター向けプロモーション音楽に最適なAIビートメーカー集!XIX.AIは、あらゆるコンテンツのニーズに応える完璧な音楽を提供するため、実地テストを経て選りすぐられた、画期的な高機能ツールのランキングを厳選しました。 無料版と有料版の詳細な比較データ、毎週更新されるランキング、そして創造性と生産性を高めるためにぜひ試すべきツールが満載です。今すぐチェックして、あなたにぴったりのツールを見つけましょう!
11 ツール
xix.ai

 コメント (2)
0/500
![DanielMartin]()
That's insane! A 5-inch soft robot jumping as high as a basketball hoop? Nature really is the best engineer. I wonder if this could be used for search and rescue in tight spaces. 🦗🤖
![AndrewAllen]()
Ce robot mou sans pattes qui saute aussi haut qu'un panier de basket ? C'est complètement fou 😂 Ça me rappelle les vers qui se tortillent, mais en version high-tech. J'aimerais savoir si cette technologie pourrait être utilisée pour l'exploration spatiale un jour.
ジョージア工科大学の研究者らが驚異的な成果を達成した。脚を持たないにもかかわらず、5インチ(約12.7cm)の柔らかいロボットが10フィート(約3m)もの高さへ自らを放り投げ、バスケットボールのゴールの高さに到達できるのだ。この設計は、人間の髪の毛よりも細い微小な線虫(円形虫)に着想を得ている。この目立たない生物は、自身の体長の何倍もの距離を跳躍することで知られている。
この線虫は体を強く巻き上げて弾性エネルギーを蓄積し、それを一気に解放することで空中や後方へ跳躍する。エンジニアらは「SoftJM」ロボットでこの動作を再現した。柔軟なシリコン製ロッドに剛性のある炭素繊維の背骨を組み込んだ構造だ。曲がり方を変えることで、車輪や脚なしで前後への跳躍が可能となる。
動作時、この生物模倣ロボットはスタートブロックの短距離走者のように体を丸め、爆発的に伸ばして跳躍する。高速撮影映像では、ミミズが頭部を上方へ曲げ、胴体を折れ曲げて後方へ跳躍し、その後体を伸ばして尾部を折れ曲げて前方へ跳躍する様子が明らかになった。
ジョージア工科大学のチームは、ホースやケーブルでは通常問題となるこうした急激な屈曲が、ミミズとロボットの両方に大幅なエネルギー蓄積を可能にすると発見した。ある研究者が説明したように、折れ曲がったストローは無用だが、折れ曲がったミミズは張ったバネのように振る舞う。 実験室では、この柔らかいロボットがこのメカニズムを再現することに成功した。体の中央部や尾部をつまんで張力を蓄え、約10分の1ミリ秒の爆発的な解放で空中に飛び上がるのだ。
台頭するソフトロボティクス
ソフトロボティクスは比較的新しい分野だが急速に成長しており、自然から着想を得ることが多い。硬質金属機械とは異なり、ソフトロボットは柔軟な材料で構成され、環境に応じて圧縮・伸長・適応が可能だ。 先駆的な研究には、タコの筋肉組織に着想を得たハーバード大学の「オクトボット」がある。これはシリコーンと流体チャネルのみで構成され、剛性部品を一切用いない完全自律型ロボットだ。その後、エンジニアたちは、虫のようなクローラーやゼラチン状のグリッパーから、ウェアラブル外骨格スーツ、蔓植物に着想を得たローラーに至るまで、多様なソフトマシンの開発を進めてきた。
例えばイェール大学の研究チームは、カメに着想を得たソフトロボットを設計。四肢は水泳時には柔らかなひれ状、歩行時には硬直した「陸上脚」へと形態を変化させる。カリフォルニア大学サンタバーバラ校では、光感受性「皮膚」のみを用いて光に向かって成長する蔓状のロボットを開発。植物の茎のように狭い空間を這い進む。こうした生物模倣技術は、柔軟な素材が全く新しい運動形態を可能にすることを実証している。
支持者らは、ソフトロボットが従来のロボットの到達範囲を超えた環境へアクセス可能だと主張する。米国立科学財団は、適応型ソフトマシンが「これまで到達不可能だった空間(人体内部を含む)」を探査できる点を強調している。一部は、カモフラージュや把持のために剛性や色を変化させるプログラム可能な「皮膚」を備える。エンジニアらはまた、折り紙/切り紙技術や形状記憶ポリマーなどの手法を模索しており、これらのロボットが瞬時に自己再構成することを可能にしている。
柔軟な動作の実現
動物のように動くソフトロボットの設計には重大な課題が伴う。剛性のある関節や従来型モーターがないため、エンジニアは材料特性と知的な幾何学構造に依存せざるを得ない。例えばジョージア工科大学の跳躍ロボットは、十分な反発力を生み出すためにゴム状のボディ内に炭素繊維製の背骨を内蔵する必要があった。センサーと制御システムの統合も複雑だ。ペンシルベニア州立大学のエンジニアが指摘するように、従来の硬質電子機器はソフトロボットを動けなくしてしまう。
小型の這う救助ロボットを「スマート」にするため、彼らは柔軟性を維持しつつ柔軟回路を体全体に緻密に配置した。動力供給さえも課題だ:重いバッテリーを携行すると動作が妨げられるため、外部磁場や加圧空気を利用するソフトロボットも存在する。
ジョージア工科大学の線虫型ソフトロボット(写真:Candler Hobbs)
もう一つの障壁は物理特性の適切な活用だ。線虫型ロボットチームは「屈曲部」の有益性を発見した。通常のゴムチューブでは屈曲部が流れを遮断するが、軟体ワーム型ボディでは内部圧力が徐々に蓄積され、解放前の大幅な曲げを可能にする。 水入り風船モデルを用いたシミュレーションと実験を通じ、研究者らはこの柔軟な設計が曲げ時に膨大な弾性エネルギーを蓄積し、素早い跳躍で解放できることを実証した。その結果は驚くべきものだ:静止状態から、ロボットは背骨を曲げるだけで繰り返し3メートル(10フィート)の高さまで跳躍できる。弾性材料内でのエネルギー蓄積・解放におけるこうしたブレークスルーは、ソフトロボティクス工学の象徴と言える。
実世界の跳躍支援ロボット
これらのソフトロボットにはどんな実用的な応用があるのだろうか?理論上、硬質機械では危険すぎる、あるいは狭すぎる状況でも動作可能だ。例えば災害現場では、ソフトボットが瓦礫の下や崩壊した構造物の中をくねくねと進み、生存者を捜索できる。ペンシルベニア州立大学は、狭い瓦礫や血管サイズの通路さえも移動可能な磁気制御式ソフトクローラーのプロトタイプを実証した。
医療分野では、微小なソフトロボットが体内へ直接薬剤を送り届けられる。MITの研究では、糸のように細いソフトロボットが動脈内を移動し血栓を除去する構想が示され、侵襲的な手術なしに脳卒中治療が可能となる。ハーバード大学の研究者らはまた、軽量な膨張式スリーブのようなソフトウェアラブル外骨格を開発中だ。これはALS患者の肩を持ち上げるのを助け、即座に可動域を改善した。
宇宙機関もソフトジャンパーに関心を示している。車輪は砂や岩で足を取られるが、跳躍ロボットはクレーターや砂丘を跳び越えられる。NASAは月や氷の衛星向けの新型ジャンパーを構想中だ。サッカーボール大のロボット「SPARROW」は、蒸発した氷から発生する蒸気ジェットでエウロパやエンケラドスを数キロ跳躍する。 これらの衛星の低重力環境では、小さな跳躍で広大な距離を移動できる。地球で1メートルの跳躍が、エンケラドスではロボットを100メートルも推進する。車輪式探査車が立ち往生する異星の地形を、「完全な自由」をもって移動する跳躍ロボットの群れが活躍するビジョンだ。地球では、従来のロボットが立ち往生する河川・泥地・不安定地を跳躍して越えることで、将来のソフトジャンパーが捜索救助活動を支援する可能性がある。
ソフトロボットは産業や農業分野でも役割を見出している。NSF(米国国立科学財団)は、人との接触時に変形するため、工場や農場での安全な協働アシスタントとしての可能性を指摘する。研究者らは、傷つけずに繊細な果実を優しく収穫するソフトグリッパーさえ開発した。これらの機械が持つ固有の柔軟性により、剛性デバイスでは狭すぎる、あるいは変形しやすい空間でも動作が可能となる。
専門家は、ソフトロボティクスが最終的に数多くの分野を変革すると確信している。ミミズからウェアラブルスーツ、月面ホッパーに至るまで、この研究分野は小さな生物の研究が技術の大躍進につながることを示している。








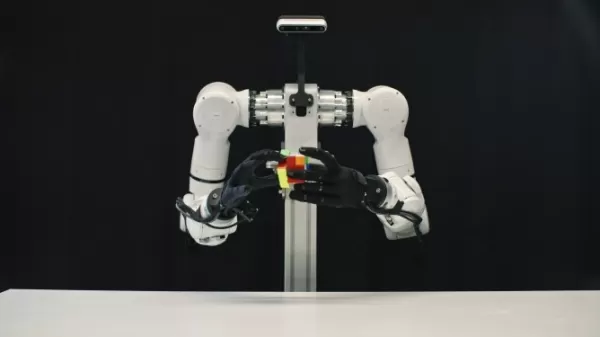 Khosla支援のGenesis AIがフルスタックのロボティクスソリューションを発表
Genesis AIは、ロボティクス向けの基盤AI開発のために1億500万ドルのシードラウンドを調達したスタートアップであり、その初代モデル「GENE-26.5」をリリースした。このモデルは、予想以上に器用な手を特徴としている。同社が公開したデモンストレーション動画では、自社設計のロボットハンドによって実行される各種の高度なタスクが紹介された。「モデルは常に主要な目標でした。優れた知能は、より優れたモデルから生まれるからです」と、Genesisの共同創設者兼CEOである周暄(Zhou Xian
 9億米ドルの資金調達が、XPENGのロボティクスビジョンをどう形作るか
XPENGのロボティクス部門は9億米ドル以上の資金調達に成功し、ポストマネー評価額が63億米ドルを超え、フィジカルAIの展開を加速させることとなった。写真提供:XPENGXPENG Europeのブランド・マーケティング責任者であるSven De Smet氏は、9億米ドルを超える評価額で実施されたシリーズAの資金調達ラウンドについて、ヒューマノイドロボットのグローバル展開における転換点であると述べ
 日本、NVIDIAと共同で世界初の国家AIインフラを立ち上げ
NHKによると、日本の経済産業省は、国内で深刻化する人手不足に対処するため、2040年までに18の産業分野でAI搭載ロボットを約1,000万台導入する計画だ。提供:NVIDIA日本政府は、業界のリーダー企業やNVIDIAと連携し、物理AIアプリケーションを支援することを目的とした「世界初の国家AIインフラ」と称するプロジェクトを立ち上げた。NVIDIAは、日本のAIコンソーシアム「Noetra」と

2026年版 クリエイティブな実験に最適な、最新・最高評価のAIスタイル転送ツール!XIX.AIは、実地テストと厳格なランキングを通じて卓越した結果をもたらす、強力で画期的な「必試」ツールを厳選しました。これらのトップソリューションは、コンテンツ制作を加速させ、無限の創造的可能性を切り拓くことで、クリエイターの生産性を大幅に向上させます。 今すぐチェックして、あなたにぴったりのツールを見つけ、今日から創作を始めましょう!
9 ツール
xix.ai

2026年版、ビジュアルストーリーテリングに最適な高評価AIダイアログバブルツールがXIX.AIに登場!この厳選コレクションには、クリエイターの生産性を高め、創作上のボトルネックを解消する、画期的な強力ツールが揃っています。 無料版と有料版の比較、実地テストの結果、最新のランキングを確認して、魅力的なビジュアルストーリーを構築するのに最適な、ぜひ試すべきソリューションを見つけましょう。今すぐチェックして、あなたにぴったりのツールを発見してください!
10 ツール
xix.ai

2026年版:意思決定の追跡を明確にし、フォローアップを容易にする、高評価のAI会議要約ツールベストセレクション。この厳選リストでは、会議メモの自動化、重要なアクション項目の特定、すべてのプロジェクトにわたるチーム連携の効率化を通じて、生産性を劇的に向上させる、強力で画期的なソリューションをご紹介します。 無料版と有料版の比較、実地テストの結果、毎週更新されるランキングを参考に、最適なツールを見つけてください。今すぐチェックして、AIの力を最大限に活用しましょう!
9 ツール
xix.ai

2026年最新かつ最も評価の高いAIデータクリーニングツールをご紹介。欠損値や重複データを迅速に修正できるこれらのツールは、生産性を大幅に向上させる強力なソリューションです。各ツールは信頼性を確保するため、厳格な実環境でのテストを経ています。無料版と有料版の比較情報もご用意しており、あなたのニーズに最も合ったツールを見つけ出せます。今すぐXIX.AIで詳細を確認し、AI活用の強みを最大限に引き出しましょう。
11 ツール
xix.ai

2026年最新版・最高評価のAIクリエイティブ発想ツールは、XIX.AIによって厳選され、クリエイターが視覚的な壁を打破し、創造性を即座に高めることを支援します。これらの革新的なツールは、実際のテスト結果、無料版と有料版の詳細比較、そして週次更新されるランキングを提供しています。コンテンツ制作を加速し、AIによる優位性を解き放つための最適なツールを見つけてください。今すぐ探索しましょう!
14 ツール
xix.ai

2026年最新版!TikTokのBGM、Reelsの音声、クリエイター向けプロモーション音楽に最適なAIビートメーカー集!XIX.AIは、あらゆるコンテンツのニーズに応える完璧な音楽を提供するため、実地テストを経て選りすぐられた、画期的な高機能ツールのランキングを厳選しました。 無料版と有料版の詳細な比較データ、毎週更新されるランキング、そして創造性と生産性を高めるためにぜひ試すべきツールが満載です。今すぐチェックして、あなたにぴったりのツールを見つけましょう!
11 ツール
xix.ai

That's insane! A 5-inch soft robot jumping as high as a basketball hoop? Nature really is the best engineer. I wonder if this could be used for search and rescue in tight spaces. 🦗🤖
Ce robot mou sans pattes qui saute aussi haut qu'un panier de basket ? C'est complètement fou 😂 Ça me rappelle les vers qui se tortillent, mais en version high-tech. J'aimerais savoir si cette technologie pourrait être utilisée pour l'exploration spatiale un jour.












