


 Дом
Черви и пружины вдохновляют на прорывы в области мягких роботов
Исследователи из Технологического института Джорджии достигли впечатляющего результата: они создали 5-дюймового мягкого робота, который может подбрасывать себя на 10 футов в воздух, достигая высоты баскетбольного кольца, несмотря на отсутствие ног. Дизайн робота вдохновлен скромным нематодом, микроскопическим круглым червем, тоньше человеческого волоса, известным тем, что он может прыгать в несколько раз больше длины своего тела.
Этот червь накапливает упругую энергию, сжимая свое тело в плотные спирали, а затем внезапно высвобождает ее, чтобы подбросить себя вверх или назад, как акробат. Инженеры воспроизвели это движение с помощью своего робота «SoftJM», гибкого силиконового стержня, армированного жестким углеродным волокном. Изменяя способ сгибания, робот может подбрасывать себя вперед или назад, и все это без колес и ног.
В действии этот биоинспирированный робот скручивается, как спринтер в стартовых блоках, а затем резко выпрямляется, чтобы прыгнуть. Высокоскоростная съемка показывает, как червь изгибает голову вверх и сгибает среднюю часть тела, чтобы прыгнуть назад, а затем выпрямляется и сгибает хвост, чтобы прыгнуть вперед.
Команда Georgia Tech обнаружила, что эти резкие изгибы, которые обычно являются проблемой для шлангов или кабелей, позволяют как червяку, так и роботу накапливать значительно больше энергии. Как объяснил один из исследователей, перегнутая соломинка бесполезна, но перегнутый червяк ведет себя как натянутая пружина. В лаборатории мягкий робот успешно воспроизвел этот механизм: он сжимает свою середину или хвост, создает напряжение и высвобождает его в течение примерно одной десятой миллисекунды, чтобы взлететь в воздух.

Мягкие роботы на подъеме
Мягкая робототехника — относительно новая, но быстро развивающаяся область, которая часто черпает вдохновение в природе. В отличие от жестких металлических машин, мягкие роботы изготовлены из гибких материалов, которые могут сжиматься, растягиваться и адаптироваться к окружающей среде. Одной из первых разработок стал Octobot из Гарварда — полностью автономный робот, изготовленный исключительно из силикона и жидкостных каналов без жестких частей, вдохновленный мускулатурой осьминога. С тех пор инженеры разработали целый зоопарк мягких машин, от червеобразных ползунов и желеобразных захватов до носимых экзокостюмов и роликов, вдохновленных лианами.
Например, исследователи из Йельского университета разработали мягкого робота, вдохновленного черепахой, чьи конечности переходят от гибких ласт к жестким «сухопутным ногам» для плавания или ходьбы. В Калифорнийском университете в Санта-Барбаре ученые создали робота, похожего на лозу, который растет в направлении света, используя только светочувствительную «кожу», проникая в узкие пространства, как стебель растения. Эти и другие биоинспирированные инновации демонстрируют, как мягкие материалы позволяют создавать совершенно новые формы движения.

Сторонники утверждают, что мягкие роботы могут проникать в среды, недоступные для традиционных роботов. Национальный научный фонд США подчеркивает, что адаптивные мягкие машины «исследуют ранее недоступные пространства», в том числе внутри человеческого тела. Некоторые из них оснащены программируемой «кожей», которая изменяет жесткость или цвет для маскировки или захвата. Инженеры также исследуют такие технологии, как оригами/киригами и полимеры с памятью формы, которые позволяют этим роботам мгновенно менять свою конфигурацию.
Инжиниринг гибкого движения
Разработка мягкого робота, который двигается как животное, сопряжена со значительными трудностями. Без жестких соединений или традиционных двигателей инженеры должны полагаться на свойства материалов и интеллектуальную геометрию. Например, прыгающий робот Georgia Tech требовал внутреннего углеродного позвоночника внутри своего резинового корпуса для создания достаточной пружинистой силы. Интеграция датчиков и систем управления также является сложной задачей. Как отмечают инженеры Penn State, традиционная жесткая электроника обездвиживает мягкого робота.
Чтобы сделать свой маленький ползучий спасательный робот «умным», они тщательно распределили гибкие цепи по всему его телу, чтобы сохранить гибкость. Даже питание представляет собой проблему: некоторые мягкие роботы используют внешние магнитные поля или сжатый воздух, поскольку переноска тяжелой батареи затрудняет их движение.
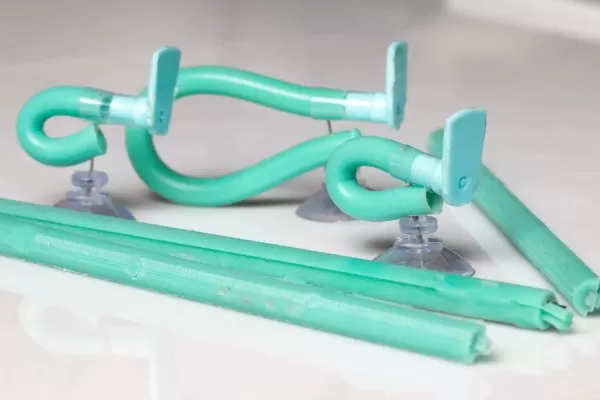
Мягкие роботы, вдохновленные нематодами, из Технологического института Джорджии (Фото: Кэндлер Хоббс)
Еще одним препятствием является использование правильной физики. Команда, разработавшая робота-нематоду, обнаружила, что изгибы являются полезными. В то время как изгиб останавливает поток в стандартной резиновой трубке, в мягком червеобразном теле он постепенно создает внутреннее давление, позволяя больше изгибаться перед высвобождением. С помощью симуляций и экспериментов с моделями наполненных водой баллонов исследователи доказали, что их гибкая конструкция может накапливать значительную эластическую энергию при изгибе и высвобождать ее в виде быстрого прыжка. Результат впечатляет: из состояния покоя робот может многократно прыгать на высоту 3 метра, просто изгибая свой позвоночник. Такие прорывы в области накопления и высвобождения энергии в эластичных материалах являются символом инженерии мягкой робототехники.
Реальные прыгуны и помощники
Какие практические применения имеют эти мягкие роботы? Теоретически они могут работать в ситуациях, слишком опасных или ограниченных для жестких машин. Например, в зонах бедствий мягкие роботы могут пробираться под завалами или в разрушенных зданиях, чтобы найти выживших. Университет штата Пенсильвания продемонстрировал прототип мягкого ползучего робота с магнитным управлением, способного пробираться через плотные завалы и даже каналы размером с кровеносные сосуды.
В медицине микроскопические мягкие роботы могут доставлять лекарства непосредственно в организм. В исследовании MIT был представлен тонкий как нить мягкий робот, который может проникать в артерии для удаления тромбов, что потенциально позволяет лечить инсульты без инвазивных хирургических вмешательств. Исследователи из Гарварда также разрабатывают мягкие носимые экзоскелеты, такие как легкий надувной рукав, который помог пациенту с БАС поднять плечо, мгновенно улучшив его диапазон движений.
Космические агентства также заинтересованы в мягких прыгунах. Колеса могут увязать в песке или на камнях, но прыгающий робот может перепрыгивать через кратеры и дюны. NASA разрабатывает концепцию новых прыгунов для Луны и ледяных спутников. Одна из концепций, робот размером с футбольный мяч под названием SPARROW, будет использовать струи пара из испаренного льда, чтобы прыгать на многие километры по Европе или Энцеладу. В условиях низкой гравитации этих спутников небольшой прыжок покрывает огромное расстояние — прыжок на один метр на Земле может продвинуть робота на сто метров на Энцеладе. Предполагается, что рои таких прыгунов будут «совершенно свободно» пересекать чужую местность, где колесные роверы застрянут. На Земле будущие мягкие прыгуны могут помочь в поисково-спасательных операциях, перепрыгивая через реки, грязь или нестабильную почву, которые остановили бы обычных роботов.

Мягкие роботы также находят применение в промышленности и сельском хозяйстве. NSF отмечает их потенциал в качестве безопасных помощников на заводах и фермах, поскольку они сгибаются при контакте с человеком. Исследователи даже создали мягкие захваты, которые аккуратно собирают нежные фрукты, не повреждая их. Присущая этим машинам гибкость позволяет им работать в пространствах, которые слишком малы или гибки для жестких устройств.
В конечном итоге эксперты полагают, что мягкая робототехника преобразит множество областей. От червей до носимых костюмов и лунных хопперов — эта линия исследований демонстрирует, как изучение мелких существ может привести к гигантским скачкам в технологии.
Связанная статья
 Поддерживаемая Khosla Genesis AI представляет комплексное решение для робототехники полного цикла
Genesis AI, стартап, привлекший 105 миллионов долларов США в рамках раунда финансирования на ранних стадиях для разработки фундаментальных моделей искусственного интеллекта для робототехники, представил свою первую модель GENE-26.5, оснащенную неожид
Как финансирование в размере 900 млн долларов США повлияет на реализацию концепции XPENG в области робототехники
Подразделение XPENG, занимающееся робототехникой, привлекло более 900 млн долларов США финансирования, достигнув оценки компании после привлечения инвестиций, превышающей 6,3 млрд долларов США, и уско
Япония запускает первую в мире национальную инфраструктуру искусственного интеллекта при участии NVIDIA
По данным NHK, Министерство экономики, торговли и промышленности Японии планирует к 2040 году внедрить около 10 миллионов роботов на базе искусственного интеллекта в 18 отраслях промышленности, чтобы
Рекомендации по связанным специальным темам
Музыкальная композиция
 Инструменты разделения стемов с использованием ИИ для создания ремиксов, подготовки образцов звука и формирования финальных версий караоке.
2026 год: лучшие и наиболее высоко оценённые инструменты для разделения аудиосигналов с использованием ИИ, отобранные специально для работы над ремиксами, подготовки образцов звука и создания караоке-версий. Эти мощные революционные инструменты проходят реальные тесты, обеспечивая точную изоляцию аудиосигналов и значительно повышая производительность. XIX.AI предоставляет еженедельно обновляемый бесплатный справочник сравнения платных и бесплатных решений, который поможет вам найти оптимальный вариант, соответствующий вашим потребностям. Ознакомьтесь с ним прямо сейчас, чтобы раскрыть потенциал ИИ в вашей работе.
 8 инструментов
 xix.ai
Анализ данных
ИИ-копилоты для SQL, предназначенные для создания панелей управления доходами, анализа воронки продаж и отслеживания показателей продуктов.
2026 год: лучшие AI-ассистенты для SQL, занявшие верхние строчки рейтингов! XIX.AI собрал мощный набор инструментов, регулярно обновляемый на основе реальных тестов. Эти неотъемлемые инструменты помогают создавать точные дашборды с данными о доходах, анализировать каналы продаж и оперативно отслеживать показатели продуктов, значительно повышая производительность. Ознакомьтесь сейчас, чтобы найти идеальный инструмент для принятия решений на основе данных! 238 символов
9 инструментов
xix.ai
Музыкальная композиция
Лучшие инструменты для написания мелодий с помощью ИИ для черновиков песен
2026 год: лучшие, топовые и высокооценённые инструменты ИИ для написания мелодий для черновиков песен! XIX.AI подобрал высокоэффективную коллекцию, меняющую правила игры, которая прошла строгие реальные испытания, чтобы обеспечить лучший опыт написания. Вы можете найти подробные сравнения бесплатных и платных версий, точные рейтинги и обязательные к использованию варианты, разработанные, чтобы помочь вам создавать потрясающие черновики песен без усилий и значительно повысить вашу творческую продуктивность. Исследуйте сейчас, чтобы найти свой идеальный инструмент!
8 инструментов
xix.ai
чат-бот
Лучшие инструменты для тренировки разговоров с помощью ИИ для подготовки к собеседованиям
2026 г. — новейшие, лучшие и наиболее высоко оцененные инструменты для тренировки разговорных навыков с помощью ИИ для подготовки к собеседованиям уже доступны на XIX.AI! Эта тщательно отобранная подборка включает мощные, революционные инструменты, прошедшие строгие реальные испытания и обеспечивающие точную обратную связь. Вы найдете сравнение бесплатных и платных вариантов, а также подробные рейтинги, которые помогут вам выбрать наиболее подходящий инструмент, повышающий вашу уверенность и навыки. Исследуйте сейчас, чтобы найти идеальный инструмент для успешного прохождения собеседований!
12 инструментов
xix.ai
Дизайн и искусство
Лучшие инструменты для переноса стилей с помощью ИИ для творческих экспериментов
2026: лучшие и самые популярные инструменты для переноса стиля с помощью ИИ для творческих экспериментов! XIX.AI подготовила подборку мощных, революционных инструментов, которые обязательно стоит попробовать: они демонстрируют исключительные результаты, подтвержденные реальными тестами и тщательным рейтингом. Эти ведущие решения помогают творческим людям значительно повысить продуктивность, ускоряя создание контента и открывая безграничные творческие возможности. Ознакомьтесь с ними прямо сейчас, чтобы найти идеальный инструмент и начать творить уже сегодня!
9 инструментов
xix.ai
Создание комиксов
Лучшие инструменты для создания диалоговых пузырей с помощью ИИ для визуального повествования
2026 года: самые новые и лучшие инструменты с ИИ для создания диалоговых пузырей в визуальном сторителлинге представлены на XIX.AI! В этой тщательно подобранной подборке представлены мощные, революционные инструменты, которые помогут творческим людям повысить продуктивность и преодолеть творческие кризисы. Ознакомьтесь со сравнением бесплатных и платных версий, посмотрите тесты в реальных условиях и изучите последние рейтинги, чтобы найти решения, которые обязательно стоит попробовать и которые идеально подходят для создания увлекательных визуальных историй. Исследуйте коллекцию прямо сейчас, чтобы найти свой идеальный инструмент!
10 инструментов
xix.ai

 Комментарии (2)
![DanielMartin]()
That's insane! A 5-inch soft robot jumping as high as a basketball hoop? Nature really is the best engineer. I wonder if this could be used for search and rescue in tight spaces. 🦗🤖
![AndrewAllen]()
Ce robot mou sans pattes qui saute aussi haut qu'un panier de basket ? C'est complètement fou 😂 Ça me rappelle les vers qui se tortillent, mais en version high-tech. J'aimerais savoir si cette technologie pourrait être utilisée pour l'exploration spatiale un jour.
Исследователи из Технологического института Джорджии достигли впечатляющего результата: они создали 5-дюймового мягкого робота, который может подбрасывать себя на 10 футов в воздух, достигая высоты баскетбольного кольца, несмотря на отсутствие ног. Дизайн робота вдохновлен скромным нематодом, микроскопическим круглым червем, тоньше человеческого волоса, известным тем, что он может прыгать в несколько раз больше длины своего тела.
Этот червь накапливает упругую энергию, сжимая свое тело в плотные спирали, а затем внезапно высвобождает ее, чтобы подбросить себя вверх или назад, как акробат. Инженеры воспроизвели это движение с помощью своего робота «SoftJM», гибкого силиконового стержня, армированного жестким углеродным волокном. Изменяя способ сгибания, робот может подбрасывать себя вперед или назад, и все это без колес и ног.
В действии этот биоинспирированный робот скручивается, как спринтер в стартовых блоках, а затем резко выпрямляется, чтобы прыгнуть. Высокоскоростная съемка показывает, как червь изгибает голову вверх и сгибает среднюю часть тела, чтобы прыгнуть назад, а затем выпрямляется и сгибает хвост, чтобы прыгнуть вперед.
Команда Georgia Tech обнаружила, что эти резкие изгибы, которые обычно являются проблемой для шлангов или кабелей, позволяют как червяку, так и роботу накапливать значительно больше энергии. Как объяснил один из исследователей, перегнутая соломинка бесполезна, но перегнутый червяк ведет себя как натянутая пружина. В лаборатории мягкий робот успешно воспроизвел этот механизм: он сжимает свою середину или хвост, создает напряжение и высвобождает его в течение примерно одной десятой миллисекунды, чтобы взлететь в воздух.
Мягкие роботы на подъеме
Мягкая робототехника — относительно новая, но быстро развивающаяся область, которая часто черпает вдохновение в природе. В отличие от жестких металлических машин, мягкие роботы изготовлены из гибких материалов, которые могут сжиматься, растягиваться и адаптироваться к окружающей среде. Одной из первых разработок стал Octobot из Гарварда — полностью автономный робот, изготовленный исключительно из силикона и жидкостных каналов без жестких частей, вдохновленный мускулатурой осьминога. С тех пор инженеры разработали целый зоопарк мягких машин, от червеобразных ползунов и желеобразных захватов до носимых экзокостюмов и роликов, вдохновленных лианами.
Например, исследователи из Йельского университета разработали мягкого робота, вдохновленного черепахой, чьи конечности переходят от гибких ласт к жестким «сухопутным ногам» для плавания или ходьбы. В Калифорнийском университете в Санта-Барбаре ученые создали робота, похожего на лозу, который растет в направлении света, используя только светочувствительную «кожу», проникая в узкие пространства, как стебель растения. Эти и другие биоинспирированные инновации демонстрируют, как мягкие материалы позволяют создавать совершенно новые формы движения.
Сторонники утверждают, что мягкие роботы могут проникать в среды, недоступные для традиционных роботов. Национальный научный фонд США подчеркивает, что адаптивные мягкие машины «исследуют ранее недоступные пространства», в том числе внутри человеческого тела. Некоторые из них оснащены программируемой «кожей», которая изменяет жесткость или цвет для маскировки или захвата. Инженеры также исследуют такие технологии, как оригами/киригами и полимеры с памятью формы, которые позволяют этим роботам мгновенно менять свою конфигурацию.
Инжиниринг гибкого движения
Разработка мягкого робота, который двигается как животное, сопряжена со значительными трудностями. Без жестких соединений или традиционных двигателей инженеры должны полагаться на свойства материалов и интеллектуальную геометрию. Например, прыгающий робот Georgia Tech требовал внутреннего углеродного позвоночника внутри своего резинового корпуса для создания достаточной пружинистой силы. Интеграция датчиков и систем управления также является сложной задачей. Как отмечают инженеры Penn State, традиционная жесткая электроника обездвиживает мягкого робота.
Чтобы сделать свой маленький ползучий спасательный робот «умным», они тщательно распределили гибкие цепи по всему его телу, чтобы сохранить гибкость. Даже питание представляет собой проблему: некоторые мягкие роботы используют внешние магнитные поля или сжатый воздух, поскольку переноска тяжелой батареи затрудняет их движение.
Мягкие роботы, вдохновленные нематодами, из Технологического института Джорджии (Фото: Кэндлер Хоббс)
Еще одним препятствием является использование правильной физики. Команда, разработавшая робота-нематоду, обнаружила, что изгибы являются полезными. В то время как изгиб останавливает поток в стандартной резиновой трубке, в мягком червеобразном теле он постепенно создает внутреннее давление, позволяя больше изгибаться перед высвобождением. С помощью симуляций и экспериментов с моделями наполненных водой баллонов исследователи доказали, что их гибкая конструкция может накапливать значительную эластическую энергию при изгибе и высвобождать ее в виде быстрого прыжка. Результат впечатляет: из состояния покоя робот может многократно прыгать на высоту 3 метра, просто изгибая свой позвоночник. Такие прорывы в области накопления и высвобождения энергии в эластичных материалах являются символом инженерии мягкой робототехники.
Реальные прыгуны и помощники
Какие практические применения имеют эти мягкие роботы? Теоретически они могут работать в ситуациях, слишком опасных или ограниченных для жестких машин. Например, в зонах бедствий мягкие роботы могут пробираться под завалами или в разрушенных зданиях, чтобы найти выживших. Университет штата Пенсильвания продемонстрировал прототип мягкого ползучего робота с магнитным управлением, способного пробираться через плотные завалы и даже каналы размером с кровеносные сосуды.
В медицине микроскопические мягкие роботы могут доставлять лекарства непосредственно в организм. В исследовании MIT был представлен тонкий как нить мягкий робот, который может проникать в артерии для удаления тромбов, что потенциально позволяет лечить инсульты без инвазивных хирургических вмешательств. Исследователи из Гарварда также разрабатывают мягкие носимые экзоскелеты, такие как легкий надувной рукав, который помог пациенту с БАС поднять плечо, мгновенно улучшив его диапазон движений.
Космические агентства также заинтересованы в мягких прыгунах. Колеса могут увязать в песке или на камнях, но прыгающий робот может перепрыгивать через кратеры и дюны. NASA разрабатывает концепцию новых прыгунов для Луны и ледяных спутников. Одна из концепций, робот размером с футбольный мяч под названием SPARROW, будет использовать струи пара из испаренного льда, чтобы прыгать на многие километры по Европе или Энцеладу. В условиях низкой гравитации этих спутников небольшой прыжок покрывает огромное расстояние — прыжок на один метр на Земле может продвинуть робота на сто метров на Энцеладе. Предполагается, что рои таких прыгунов будут «совершенно свободно» пересекать чужую местность, где колесные роверы застрянут. На Земле будущие мягкие прыгуны могут помочь в поисково-спасательных операциях, перепрыгивая через реки, грязь или нестабильную почву, которые остановили бы обычных роботов.
Мягкие роботы также находят применение в промышленности и сельском хозяйстве. NSF отмечает их потенциал в качестве безопасных помощников на заводах и фермах, поскольку они сгибаются при контакте с человеком. Исследователи даже создали мягкие захваты, которые аккуратно собирают нежные фрукты, не повреждая их. Присущая этим машинам гибкость позволяет им работать в пространствах, которые слишком малы или гибки для жестких устройств.
В конечном итоге эксперты полагают, что мягкая робототехника преобразит множество областей. От червей до носимых костюмов и лунных хопперов — эта линия исследований демонстрирует, как изучение мелких существ может привести к гигантским скачкам в технологии.








 Поддерживаемая Khosla Genesis AI представляет комплексное решение для робототехники полного цикла
Genesis AI, стартап, привлекший 105 миллионов долларов США в рамках раунда финансирования на ранних стадиях для разработки фундаментальных моделей искусственного интеллекта для робототехники, представил свою первую модель GENE-26.5, оснащенную неожид
 Как финансирование в размере 900 млн долларов США повлияет на реализацию концепции XPENG в области робототехники
Подразделение XPENG, занимающееся робототехникой, привлекло более 900 млн долларов США финансирования, достигнув оценки компании после привлечения инвестиций, превышающей 6,3 млрд долларов США, и уско
 Япония запускает первую в мире национальную инфраструктуру искусственного интеллекта при участии NVIDIA
По данным NHK, Министерство экономики, торговли и промышленности Японии планирует к 2040 году внедрить около 10 миллионов роботов на базе искусственного интеллекта в 18 отраслях промышленности, чтобы

2026 год: лучшие и наиболее высоко оценённые инструменты для разделения аудиосигналов с использованием ИИ, отобранные специально для работы над ремиксами, подготовки образцов звука и создания караоке-версий. Эти мощные революционные инструменты проходят реальные тесты, обеспечивая точную изоляцию аудиосигналов и значительно повышая производительность. XIX.AI предоставляет еженедельно обновляемый бесплатный справочник сравнения платных и бесплатных решений, который поможет вам найти оптимальный вариант, соответствующий вашим потребностям. Ознакомьтесь с ним прямо сейчас, чтобы раскрыть потенциал ИИ в вашей работе.
8 инструментов
xix.ai

2026 год: лучшие AI-ассистенты для SQL, занявшие верхние строчки рейтингов! XIX.AI собрал мощный набор инструментов, регулярно обновляемый на основе реальных тестов. Эти неотъемлемые инструменты помогают создавать точные дашборды с данными о доходах, анализировать каналы продаж и оперативно отслеживать показатели продуктов, значительно повышая производительность. Ознакомьтесь сейчас, чтобы найти идеальный инструмент для принятия решений на основе данных! 238 символов
9 инструментов
xix.ai

2026 год: лучшие, топовые и высокооценённые инструменты ИИ для написания мелодий для черновиков песен! XIX.AI подобрал высокоэффективную коллекцию, меняющую правила игры, которая прошла строгие реальные испытания, чтобы обеспечить лучший опыт написания. Вы можете найти подробные сравнения бесплатных и платных версий, точные рейтинги и обязательные к использованию варианты, разработанные, чтобы помочь вам создавать потрясающие черновики песен без усилий и значительно повысить вашу творческую продуктивность. Исследуйте сейчас, чтобы найти свой идеальный инструмент!
8 инструментов
xix.ai

2026 г. — новейшие, лучшие и наиболее высоко оцененные инструменты для тренировки разговорных навыков с помощью ИИ для подготовки к собеседованиям уже доступны на XIX.AI! Эта тщательно отобранная подборка включает мощные, революционные инструменты, прошедшие строгие реальные испытания и обеспечивающие точную обратную связь. Вы найдете сравнение бесплатных и платных вариантов, а также подробные рейтинги, которые помогут вам выбрать наиболее подходящий инструмент, повышающий вашу уверенность и навыки. Исследуйте сейчас, чтобы найти идеальный инструмент для успешного прохождения собеседований!
12 инструментов
xix.ai

2026: лучшие и самые популярные инструменты для переноса стиля с помощью ИИ для творческих экспериментов! XIX.AI подготовила подборку мощных, революционных инструментов, которые обязательно стоит попробовать: они демонстрируют исключительные результаты, подтвержденные реальными тестами и тщательным рейтингом. Эти ведущие решения помогают творческим людям значительно повысить продуктивность, ускоряя создание контента и открывая безграничные творческие возможности. Ознакомьтесь с ними прямо сейчас, чтобы найти идеальный инструмент и начать творить уже сегодня!
9 инструментов
xix.ai

2026 года: самые новые и лучшие инструменты с ИИ для создания диалоговых пузырей в визуальном сторителлинге представлены на XIX.AI! В этой тщательно подобранной подборке представлены мощные, революционные инструменты, которые помогут творческим людям повысить продуктивность и преодолеть творческие кризисы. Ознакомьтесь со сравнением бесплатных и платных версий, посмотрите тесты в реальных условиях и изучите последние рейтинги, чтобы найти решения, которые обязательно стоит попробовать и которые идеально подходят для создания увлекательных визуальных историй. Исследуйте коллекцию прямо сейчас, чтобы найти свой идеальный инструмент!
10 инструментов
xix.ai

That's insane! A 5-inch soft robot jumping as high as a basketball hoop? Nature really is the best engineer. I wonder if this could be used for search and rescue in tight spaces. 🦗🤖
Ce robot mou sans pattes qui saute aussi haut qu'un panier de basket ? C'est complètement fou 😂 Ça me rappelle les vers qui se tortillent, mais en version high-tech. J'aimerais savoir si cette technologie pourrait être utilisée pour l'exploration spatiale un jour.












