


 Heim
Würmer und Federn inspirieren Durchbrüche bei weichen Robotern
Forscher der Georgia Tech haben eine beeindruckende Leistung vollbracht: einen 5 Zoll großen weichen Roboter, der sich 10 Fuß in die Luft schleudern kann und damit die Höhe eines Basketballkorbs erreicht, obwohl er keine Beine hat. Das Design ist von dem unscheinbaren Fadenwurm inspiriert, einem mikroskopisch kleinen Rundwurm, der dünner als ein menschliches Haar ist und dafür bekannt ist, dass er ein Vielfaches seiner Körperlänge springen kann.
Dieser Wurm speichert elastische Energie, indem er seinen Körper zu engen Windungen zusammenzieht, und gibt sie dann plötzlich frei, um sich wie ein Akrobat nach oben oder nach hinten zu katapultieren. Ingenieure haben diese Bewegung mit ihrem „SoftJM”-Roboter nachgebildet, einem flexiblen Silikonstab, der mit einem steifen Rückgrat aus Kohlefaser verstärkt ist. Durch Veränderung seiner Biegung kann sich der Roboter nach vorne oder nach hinten katapultieren, ganz ohne Räder oder Beine.
In Aktion rollt sich dieser bioinspirierte Roboter wie ein Sprinter im Startblock zusammen, bevor er sich explosionsartig streckt, um zu springen. Hochgeschwindigkeitsaufnahmen zeigen, wie der Wurm seinen Kopf nach oben krümmt und seinen Mittelteil abknickt, um nach hinten zu springen, und sich dann streckt und seinen Schwanz abknickt, um nach vorne zu springen.
Das Team der Georgia Tech entdeckte, dass diese scharfen Biegungen, die bei Schläuchen oder Kabeln normalerweise problematisch sind, sowohl dem Wurm als auch dem Roboter ermöglichen, deutlich mehr Energie zu speichern. Wie ein Forscher erklärte, ist ein geknickter Strohhalm nutzlos, aber ein geknickter Wurm verhält sich wie eine gespannte Feder. Im Labor gelang es dem weichen Roboter, diesen Mechanismus erfolgreich nachzubilden: Er drückt seine Mitte oder seinen Schwanz zusammen, baut Spannung auf und gibt diese in einem etwa eine Zehntel Millisekunde dauernden Ausbruch frei, um in die Luft zu springen.

Weiche Roboter auf dem Vormarsch
Die Soft-Robotik ist ein relativ neues, aber schnell wachsendes Gebiet, das sich häufig von der Natur inspirieren lässt. Im Gegensatz zu starren Metallmaschinen bestehen weiche Roboter aus flexiblen Materialien, die sich zusammendrücken, dehnen und an ihre Umgebung anpassen können. Zu den Pionierarbeiten gehört der Octobot von Harvard, ein vollständig autonomer Roboter, der komplett aus Silikon und Flüssigkeitskanälen ohne starre Teile besteht und von der Muskulatur eines Oktopus inspiriert ist. Seitdem haben Ingenieure eine Vielzahl von weichen Maschinen entwickelt, von wurmartigen Crawlern und gelatineartigen Greifern bis hin zu tragbaren Exosuits und von Reben inspirierten Rollern.
Beispielsweise haben Forscher der Yale University einen von Schildkröten inspirierten weichen Roboter entwickelt, dessen Gliedmaßen zwischen schlaffen Flossen und starren „Landbeinen” wechseln, um schwimmen oder laufen zu können. An der UC Santa Barbara haben Wissenschaftler einen rankenartigen Roboter entwickelt, der sich mithilfe einer lichtempfindlichen „Haut” zum Licht hin ausdehnt und sich wie ein Pflanzenstiel durch enge Räume schlängelt. Diese und andere bioinspirierte Innovationen zeigen, wie weiche Materialien völlig neue Bewegungsformen ermöglichen.

Befürworter argumentieren, dass weiche Roboter Zugang zu Umgebungen haben, die für herkömmliche Roboter unerreichbar sind. Die US-amerikanische National Science Foundation betont, dass adaptive weiche Maschinen „bisher unerreichbare Räume erkunden”, darunter auch das Innere des menschlichen Körpers. Einige verfügen über programmierbare „Häute”, die ihre Steifigkeit oder Farbe zur Tarnung oder zum Greifen verändern können. Ingenieure erforschen auch Techniken wie Origami/Kirigami und Formgedächtnispolymere, die es diesen Robotern ermöglichen, sich spontan neu zu konfigurieren.
Flexible Bewegungen konstruieren
Die Entwicklung eines weichen Roboters, der sich wie ein Tier bewegt, stellt eine große Herausforderung dar. Ohne starre Gelenke oder herkömmliche Motoren müssen sich Ingenieure auf Materialeigenschaften und intelligente Geometrie verlassen. Der springende Roboter der Georgia Tech benötigte beispielsweise eine interne Wirbelsäule aus Kohlefaser in seinem gummiartigen Körper, um eine ausreichende Federkraft zu erzeugen. Auch die Integration von Sensoren und Steuerungssystemen ist komplex. Wie Ingenieure der Penn State University feststellen, würde herkömmliche starre Elektronik einen weichen Roboter bewegungsunfähig machen.
Um ihren kleinen, kriechenden Rettungsroboter „intelligent” zu machen, verteilten sie sorgfältig flexible Schaltkreise über seinen Körper, um die Flexibilität zu erhalten. Selbst die Stromversorgung stellt eine Herausforderung dar: Einige weiche Roboter verwenden externe Magnetfelder oder Druckluft, da das Mitführen einer schweren Batterie ihre Bewegung behindern würde.
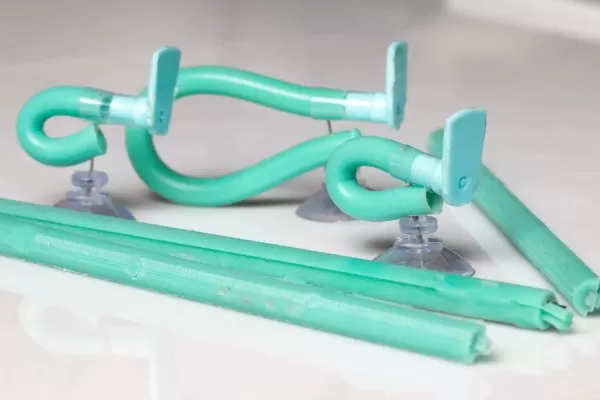
Die von Fadenwürmern inspirierten weichen Roboter der Georgia Tech (Foto: Candler Hobbs)
Eine weitere Hürde ist die richtige Nutzung der Physik. Das Nematoden-Roboter-Team entdeckte, dass Knicke von Vorteil sind. Während ein Knick den Fluss in einem normalen Gummischlauch stoppt, baut er in einem weichen, wurmartigen Körper allmählich inneren Druck auf, wodurch eine größere Biegung vor dem Loslassen möglich wird. Durch Simulationen und Experimente mit wassergefüllten Ballonmodellen bewiesen die Forscher, dass ihr flexibles Design beim Biegen erhebliche elastische Energie speichern und diese in einem schnellen Sprung freisetzen kann. Das Ergebnis ist bemerkenswert: Aus dem Stand kann der Roboter allein durch Beugen seines Rückgrats wiederholt 3 Meter hoch springen. Solche Durchbrüche bei der Speicherung und Freisetzung von Energie in elastischen Materialien sind symbolisch für die Soft-Robotik-Technik.
Hüpfer und Helfer in der realen Welt
Welche praktischen Anwendungen haben diese weichen Roboter? Theoretisch können sie in Situationen eingesetzt werden, die für starre Maschinen zu gefährlich oder zu beengt sind. In Katastrophengebieten könnten weiche Roboter beispielsweise unter Trümmern oder in eingestürzten Gebäuden herumkriechen, um Überlebende zu lokalisieren. Die Penn State University demonstrierte einen magnetisch gesteuerten Prototypen eines weichen Crawlers, der in der Lage ist, sich durch enge Trümmer und sogar durch Kanäle von der Größe von Blutgefäßen zu bewegen.
In der Medizin könnten mikroskopisch kleine weiche Roboter Medikamente direkt in den Körper transportieren. Eine MIT-Studie stellte sich einen fadenförmigen weichen Roboter vor, der durch Arterien navigiert, um Blutgerinnsel zu beseitigen und so möglicherweise Schlaganfälle ohne invasive Operationen zu behandeln. Forscher der Harvard University entwickeln ebenfalls weiche, tragbare Exoskelette, wie beispielsweise eine leichte aufblasbare Manschette, die einem ALS-Patienten half, eine Schulter anzuheben, wodurch sich dessen Bewegungsradius sofort verbesserte.
Auch Weltraumagenturen interessieren sich für weiche Springer. Räder können im Sand oder auf Felsen stecken bleiben, aber ein hüpfender Roboter könnte über Krater und Dünen springen. Die NASA konzipiert neuartige Springer für den Mond und eisige Monde. Ein Konzept, ein fußballgroßer Roboter namens SPARROW, würde Dampfstrahlen aus verdampftem Eis nutzen, um viele Kilometer über Europa oder Enceladus zu springen. In der geringen Schwerkraft dieser Monde legt ein kleiner Sprung eine große Entfernung zurück – ein Sprung von einem Meter auf der Erde könnte einen Roboter auf Enceladus hundert Meter weit befördern. Die Vision ist, dass Schwärme dieser Springer „völlig frei” fremdes Terrain durchqueren, wo Rover mit Rädern stecken bleiben würden. Auf der Erde könnten zukünftige weiche Springer Such- und Rettungsmissionen unterstützen, indem sie über Flüsse, Schlamm oder instabilen Boden springen, der herkömmliche Roboter aufhalten würde.

Weiche Roboter finden auch in der Industrie und Landwirtschaft Verwendung. Die NSF weist auf ihr Potenzial als sichere Kooperationsassistenten in Fabrikhallen und landwirtschaftlichen Betrieben hin, da sie bei Kontakt mit einer Person nachgeben. Forscher haben sogar weiche Greifer entwickelt, die empfindliche Früchte schonend ernten, ohne sie zu beschädigen. Die inhärente Flexibilität dieser Maschinen ermöglicht es ihnen, in Räumen zu arbeiten, die für starre Geräte zu klein oder zu biegsam sind.
Letztendlich glauben Experten, dass die Soft-Robotik zahlreiche Bereiche verändern wird. Von Würmern über tragbare Anzüge bis hin zu Mondhüpfern zeigt diese Forschungsrichtung, wie die Untersuchung kleiner Lebewesen zu riesigen technologischen Fortschritten führen kann.
Verwandter Artikel
 Die von Khosla unterstützte Genesis AI stellt eine Full-Stack-Robotiklösung vor
Genesis AI, ein Startup, das eine Seed-Finanzierung in Höhe von 105 Millionen US-Dollar sicherte, um grundlegende KI für die Robotik zu entwickeln, hat sein erstes Modell, GENE-26.5, vorgestellt, das überraschend geschickte Hände aufweist. In einem D
Wie eine Finanzierung in Höhe von 900 Millionen US-Dollar die Robotik-Vision von XPENG prägen wird
Die Robotik-Sparte von XPENG sichert sich Finanzmittel in Höhe von über 900 Millionen US-Dollar, erreicht damit eine Post-Money-Bewertung von mehr als 6,3 Milliarden US-Dollar und treibt den Einsatz p
Japan startet gemeinsam mit NVIDIA die weltweit erste nationale KI-Infrastruktur
Laut NHK plant das japanische Ministerium für Wirtschaft, Handel und Industrie, bis 2040 rund 10 Millionen KI-gestützte Roboter in 18 Branchen einzusetzen, um dem wachsenden Arbeitskräftemangel des La
Empfehlungen zu verwandten Spezialthemen
Chatbot
 Die besten KI-Rollenspiel-Chat-Apps für Sprachpraxis, Vorstellungsgesprächsvorbereitung und tägliche Sprechflüssigkeit
2026 Neueste Besten Top-bewerteten KI-Rollenspiel-Chat-Apps für Sprachpraxis, Vorstellungsgesprächsvorbereitung und tägliche Sprachflüssigkeit! XIX.AI kuratiert eine leistungsstarke, spielfeldverändernde Sammlung, die kostenlose gegen kostenpflichtige Vergleiche, reale Tests und wöchentlich aktualisierte Rankings bietet. Diese unbedingt auszuprobierenden Tools helfen Ihnen, Ihre Schreibfähigkeiten zu verbessern, Hürden der Sprachflüssigkeit zu überwinden und die Kommunikationseffizienz in allen alltäglichen Szenarien zu steigern. Entdecken Sie jetzt Ihr perfektes Werkzeug für Ihre Sprachentwicklung!
 10 Tools
 xix.ai
Musikkomposition
KI-Tools zur Stim-Trennung für die Remix-Produktion, die Vorbereitung von Samples und Karaoke-Master
Die besten und am besten bewerteten KI-Tools zur Stem-Trennung des Jahres 2026 – speziell ausgewählt für Remix-Produktionen, die Vorbereitung von Samples und Karaoke-Masters. Diese leistungsstarken, bahnbrechenden Tools haben sich in der Praxis bewährt und bieten präzise Audioisolierung, wodurch die Produktivität erheblich gesteigert wird. XIX.AI stellt einen wöchentlich aktualisierten Vergleichsleitfaden zwischen kostenlosen und kostenpflichtigen Lösungen bereit, der Ihnen hilft, die für Ihre Anforderungen passende Lösung zu finden, die Sie unbedingt ausprobieren sollten. Entdecken Sie ihn jetzt und sichern Sie sich Ihren KI-Vorteil.
8 Tools
xix.ai
Datenanalyse
KI-basierte SQL-Copiloten für Umsatz-Dashboards, Kanalanalysen sowie Produktmetriken
2026: Die neuesten und besten AI-SQL-Copiloten – alle in der Rangliste ganz oben! XIX.AI sammelt eine leistungsstarke Auswahl an Tools, die wöchentlich mit aktualisierten Tests aus der Praxis erweitert wird. Mit diesen unverzichtbaren Werkzeugen können Sie präzise Umsatzübersichten erstellen, Verkaufsprozesse analysieren sowie Produktmetriken schnell überwachen und so Ihre Produktivität erheblich steigern. Entdecken Sie jetzt das perfekte Tool für datenbasierte Entscheidungsfindung! 238 Zeichen
9 Tools
xix.ai
Musikkomposition
Die besten KI-Tools zum Komponieren von Melodien für Songentwürfe
2026 Neueste Besten Top-Bewerteten KI-Melodie-Schreibtools für Songentwürfe! XIX.AI hat eine hochleistungsfähige, bahnbrechende Kollektion zusammengestellt, die strengen Praxistests unterzogen wurde, um das beste Schreiberlebnis zu liefern. Sie finden detaillierte kostenlose versus kostenpflichtige Vergleiche, präzise Ranglisten und unbedingt auszuprobierende Optionen, die darauf ausgelegt sind, Ihnen zu helfen, beeindruckende Songentwürfe mühelos zu erstellen und Ihre kreative Produktivität erheblich zu steigern. Entdecken Sie jetzt Ihr perfektes Tool!
8 Tools
xix.ai
Chatbot
Die besten KI-gestützten Gesprächstrainingstools für Vorstellungsgesprächspraxis
2026 Neueste Besten Top-bewerteten KI-Konversationstrainer-Tools für Vorstellungsgesprächspraxis sind hier auf XIX.AI! Diese kuratierte Sammlung enthält leistungsstarke, bahnbrechende Tools, die strengen Praxistests unterzogen wurden, um präzises Feedback zu liefern. Sie finden einen Vergleich zwischen kostenlosen und kostenpflichtigen Optionen sowie detaillierte Rankings, die Ihnen helfen, die empfehlenswerte Option zu wählen, die Ihr Selbstvertrauen und Ihre Fähigkeiten verbessert. Entdecken Sie jetzt Ihr perfektes Tool für den Erfolg im Vorstellungsgespräch!
12 Tools
xix.ai
Design & Kunst
Die besten KI-Tools für den Stiltransfer für kreative Experimente
Die besten und am besten bewerteten KI-Tools für den Stiltransfer im Jahr 2026 – ideal für kreative Experimente! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die in Praxistests und strengen Bewertungen außergewöhnliche Ergebnisse liefern. Diese Top-Lösungen helfen Kreativen dabei, ihre Produktivität deutlich zu steigern, indem sie die Erstellung von Inhalten beschleunigen und unendliche kreative Möglichkeiten eröffnen. Entdecken Sie jetzt Ihr perfektes Tool und legen Sie noch heute los!
9 Tools
xix.ai

 Kommentare (2)
![DanielMartin]()
That's insane! A 5-inch soft robot jumping as high as a basketball hoop? Nature really is the best engineer. I wonder if this could be used for search and rescue in tight spaces. 🦗🤖
![AndrewAllen]()
Ce robot mou sans pattes qui saute aussi haut qu'un panier de basket ? C'est complètement fou 😂 Ça me rappelle les vers qui se tortillent, mais en version high-tech. J'aimerais savoir si cette technologie pourrait être utilisée pour l'exploration spatiale un jour.
Forscher der Georgia Tech haben eine beeindruckende Leistung vollbracht: einen 5 Zoll großen weichen Roboter, der sich 10 Fuß in die Luft schleudern kann und damit die Höhe eines Basketballkorbs erreicht, obwohl er keine Beine hat. Das Design ist von dem unscheinbaren Fadenwurm inspiriert, einem mikroskopisch kleinen Rundwurm, der dünner als ein menschliches Haar ist und dafür bekannt ist, dass er ein Vielfaches seiner Körperlänge springen kann.
Dieser Wurm speichert elastische Energie, indem er seinen Körper zu engen Windungen zusammenzieht, und gibt sie dann plötzlich frei, um sich wie ein Akrobat nach oben oder nach hinten zu katapultieren. Ingenieure haben diese Bewegung mit ihrem „SoftJM”-Roboter nachgebildet, einem flexiblen Silikonstab, der mit einem steifen Rückgrat aus Kohlefaser verstärkt ist. Durch Veränderung seiner Biegung kann sich der Roboter nach vorne oder nach hinten katapultieren, ganz ohne Räder oder Beine.
In Aktion rollt sich dieser bioinspirierte Roboter wie ein Sprinter im Startblock zusammen, bevor er sich explosionsartig streckt, um zu springen. Hochgeschwindigkeitsaufnahmen zeigen, wie der Wurm seinen Kopf nach oben krümmt und seinen Mittelteil abknickt, um nach hinten zu springen, und sich dann streckt und seinen Schwanz abknickt, um nach vorne zu springen.
Das Team der Georgia Tech entdeckte, dass diese scharfen Biegungen, die bei Schläuchen oder Kabeln normalerweise problematisch sind, sowohl dem Wurm als auch dem Roboter ermöglichen, deutlich mehr Energie zu speichern. Wie ein Forscher erklärte, ist ein geknickter Strohhalm nutzlos, aber ein geknickter Wurm verhält sich wie eine gespannte Feder. Im Labor gelang es dem weichen Roboter, diesen Mechanismus erfolgreich nachzubilden: Er drückt seine Mitte oder seinen Schwanz zusammen, baut Spannung auf und gibt diese in einem etwa eine Zehntel Millisekunde dauernden Ausbruch frei, um in die Luft zu springen.
Weiche Roboter auf dem Vormarsch
Die Soft-Robotik ist ein relativ neues, aber schnell wachsendes Gebiet, das sich häufig von der Natur inspirieren lässt. Im Gegensatz zu starren Metallmaschinen bestehen weiche Roboter aus flexiblen Materialien, die sich zusammendrücken, dehnen und an ihre Umgebung anpassen können. Zu den Pionierarbeiten gehört der Octobot von Harvard, ein vollständig autonomer Roboter, der komplett aus Silikon und Flüssigkeitskanälen ohne starre Teile besteht und von der Muskulatur eines Oktopus inspiriert ist. Seitdem haben Ingenieure eine Vielzahl von weichen Maschinen entwickelt, von wurmartigen Crawlern und gelatineartigen Greifern bis hin zu tragbaren Exosuits und von Reben inspirierten Rollern.
Beispielsweise haben Forscher der Yale University einen von Schildkröten inspirierten weichen Roboter entwickelt, dessen Gliedmaßen zwischen schlaffen Flossen und starren „Landbeinen” wechseln, um schwimmen oder laufen zu können. An der UC Santa Barbara haben Wissenschaftler einen rankenartigen Roboter entwickelt, der sich mithilfe einer lichtempfindlichen „Haut” zum Licht hin ausdehnt und sich wie ein Pflanzenstiel durch enge Räume schlängelt. Diese und andere bioinspirierte Innovationen zeigen, wie weiche Materialien völlig neue Bewegungsformen ermöglichen.
Befürworter argumentieren, dass weiche Roboter Zugang zu Umgebungen haben, die für herkömmliche Roboter unerreichbar sind. Die US-amerikanische National Science Foundation betont, dass adaptive weiche Maschinen „bisher unerreichbare Räume erkunden”, darunter auch das Innere des menschlichen Körpers. Einige verfügen über programmierbare „Häute”, die ihre Steifigkeit oder Farbe zur Tarnung oder zum Greifen verändern können. Ingenieure erforschen auch Techniken wie Origami/Kirigami und Formgedächtnispolymere, die es diesen Robotern ermöglichen, sich spontan neu zu konfigurieren.
Flexible Bewegungen konstruieren
Die Entwicklung eines weichen Roboters, der sich wie ein Tier bewegt, stellt eine große Herausforderung dar. Ohne starre Gelenke oder herkömmliche Motoren müssen sich Ingenieure auf Materialeigenschaften und intelligente Geometrie verlassen. Der springende Roboter der Georgia Tech benötigte beispielsweise eine interne Wirbelsäule aus Kohlefaser in seinem gummiartigen Körper, um eine ausreichende Federkraft zu erzeugen. Auch die Integration von Sensoren und Steuerungssystemen ist komplex. Wie Ingenieure der Penn State University feststellen, würde herkömmliche starre Elektronik einen weichen Roboter bewegungsunfähig machen.
Um ihren kleinen, kriechenden Rettungsroboter „intelligent” zu machen, verteilten sie sorgfältig flexible Schaltkreise über seinen Körper, um die Flexibilität zu erhalten. Selbst die Stromversorgung stellt eine Herausforderung dar: Einige weiche Roboter verwenden externe Magnetfelder oder Druckluft, da das Mitführen einer schweren Batterie ihre Bewegung behindern würde.
Die von Fadenwürmern inspirierten weichen Roboter der Georgia Tech (Foto: Candler Hobbs)
Eine weitere Hürde ist die richtige Nutzung der Physik. Das Nematoden-Roboter-Team entdeckte, dass Knicke von Vorteil sind. Während ein Knick den Fluss in einem normalen Gummischlauch stoppt, baut er in einem weichen, wurmartigen Körper allmählich inneren Druck auf, wodurch eine größere Biegung vor dem Loslassen möglich wird. Durch Simulationen und Experimente mit wassergefüllten Ballonmodellen bewiesen die Forscher, dass ihr flexibles Design beim Biegen erhebliche elastische Energie speichern und diese in einem schnellen Sprung freisetzen kann. Das Ergebnis ist bemerkenswert: Aus dem Stand kann der Roboter allein durch Beugen seines Rückgrats wiederholt 3 Meter hoch springen. Solche Durchbrüche bei der Speicherung und Freisetzung von Energie in elastischen Materialien sind symbolisch für die Soft-Robotik-Technik.
Hüpfer und Helfer in der realen Welt
Welche praktischen Anwendungen haben diese weichen Roboter? Theoretisch können sie in Situationen eingesetzt werden, die für starre Maschinen zu gefährlich oder zu beengt sind. In Katastrophengebieten könnten weiche Roboter beispielsweise unter Trümmern oder in eingestürzten Gebäuden herumkriechen, um Überlebende zu lokalisieren. Die Penn State University demonstrierte einen magnetisch gesteuerten Prototypen eines weichen Crawlers, der in der Lage ist, sich durch enge Trümmer und sogar durch Kanäle von der Größe von Blutgefäßen zu bewegen.
In der Medizin könnten mikroskopisch kleine weiche Roboter Medikamente direkt in den Körper transportieren. Eine MIT-Studie stellte sich einen fadenförmigen weichen Roboter vor, der durch Arterien navigiert, um Blutgerinnsel zu beseitigen und so möglicherweise Schlaganfälle ohne invasive Operationen zu behandeln. Forscher der Harvard University entwickeln ebenfalls weiche, tragbare Exoskelette, wie beispielsweise eine leichte aufblasbare Manschette, die einem ALS-Patienten half, eine Schulter anzuheben, wodurch sich dessen Bewegungsradius sofort verbesserte.
Auch Weltraumagenturen interessieren sich für weiche Springer. Räder können im Sand oder auf Felsen stecken bleiben, aber ein hüpfender Roboter könnte über Krater und Dünen springen. Die NASA konzipiert neuartige Springer für den Mond und eisige Monde. Ein Konzept, ein fußballgroßer Roboter namens SPARROW, würde Dampfstrahlen aus verdampftem Eis nutzen, um viele Kilometer über Europa oder Enceladus zu springen. In der geringen Schwerkraft dieser Monde legt ein kleiner Sprung eine große Entfernung zurück – ein Sprung von einem Meter auf der Erde könnte einen Roboter auf Enceladus hundert Meter weit befördern. Die Vision ist, dass Schwärme dieser Springer „völlig frei” fremdes Terrain durchqueren, wo Rover mit Rädern stecken bleiben würden. Auf der Erde könnten zukünftige weiche Springer Such- und Rettungsmissionen unterstützen, indem sie über Flüsse, Schlamm oder instabilen Boden springen, der herkömmliche Roboter aufhalten würde.
Weiche Roboter finden auch in der Industrie und Landwirtschaft Verwendung. Die NSF weist auf ihr Potenzial als sichere Kooperationsassistenten in Fabrikhallen und landwirtschaftlichen Betrieben hin, da sie bei Kontakt mit einer Person nachgeben. Forscher haben sogar weiche Greifer entwickelt, die empfindliche Früchte schonend ernten, ohne sie zu beschädigen. Die inhärente Flexibilität dieser Maschinen ermöglicht es ihnen, in Räumen zu arbeiten, die für starre Geräte zu klein oder zu biegsam sind.
Letztendlich glauben Experten, dass die Soft-Robotik zahlreiche Bereiche verändern wird. Von Würmern über tragbare Anzüge bis hin zu Mondhüpfern zeigt diese Forschungsrichtung, wie die Untersuchung kleiner Lebewesen zu riesigen technologischen Fortschritten führen kann.








 Die von Khosla unterstützte Genesis AI stellt eine Full-Stack-Robotiklösung vor
Genesis AI, ein Startup, das eine Seed-Finanzierung in Höhe von 105 Millionen US-Dollar sicherte, um grundlegende KI für die Robotik zu entwickeln, hat sein erstes Modell, GENE-26.5, vorgestellt, das überraschend geschickte Hände aufweist. In einem D
 Wie eine Finanzierung in Höhe von 900 Millionen US-Dollar die Robotik-Vision von XPENG prägen wird
Die Robotik-Sparte von XPENG sichert sich Finanzmittel in Höhe von über 900 Millionen US-Dollar, erreicht damit eine Post-Money-Bewertung von mehr als 6,3 Milliarden US-Dollar und treibt den Einsatz p
 Japan startet gemeinsam mit NVIDIA die weltweit erste nationale KI-Infrastruktur
Laut NHK plant das japanische Ministerium für Wirtschaft, Handel und Industrie, bis 2040 rund 10 Millionen KI-gestützte Roboter in 18 Branchen einzusetzen, um dem wachsenden Arbeitskräftemangel des La

2026 Neueste Besten Top-bewerteten KI-Rollenspiel-Chat-Apps für Sprachpraxis, Vorstellungsgesprächsvorbereitung und tägliche Sprachflüssigkeit! XIX.AI kuratiert eine leistungsstarke, spielfeldverändernde Sammlung, die kostenlose gegen kostenpflichtige Vergleiche, reale Tests und wöchentlich aktualisierte Rankings bietet. Diese unbedingt auszuprobierenden Tools helfen Ihnen, Ihre Schreibfähigkeiten zu verbessern, Hürden der Sprachflüssigkeit zu überwinden und die Kommunikationseffizienz in allen alltäglichen Szenarien zu steigern. Entdecken Sie jetzt Ihr perfektes Werkzeug für Ihre Sprachentwicklung!
10 Tools
xix.ai

Die besten und am besten bewerteten KI-Tools zur Stem-Trennung des Jahres 2026 – speziell ausgewählt für Remix-Produktionen, die Vorbereitung von Samples und Karaoke-Masters. Diese leistungsstarken, bahnbrechenden Tools haben sich in der Praxis bewährt und bieten präzise Audioisolierung, wodurch die Produktivität erheblich gesteigert wird. XIX.AI stellt einen wöchentlich aktualisierten Vergleichsleitfaden zwischen kostenlosen und kostenpflichtigen Lösungen bereit, der Ihnen hilft, die für Ihre Anforderungen passende Lösung zu finden, die Sie unbedingt ausprobieren sollten. Entdecken Sie ihn jetzt und sichern Sie sich Ihren KI-Vorteil.
8 Tools
xix.ai

2026: Die neuesten und besten AI-SQL-Copiloten – alle in der Rangliste ganz oben! XIX.AI sammelt eine leistungsstarke Auswahl an Tools, die wöchentlich mit aktualisierten Tests aus der Praxis erweitert wird. Mit diesen unverzichtbaren Werkzeugen können Sie präzise Umsatzübersichten erstellen, Verkaufsprozesse analysieren sowie Produktmetriken schnell überwachen und so Ihre Produktivität erheblich steigern. Entdecken Sie jetzt das perfekte Tool für datenbasierte Entscheidungsfindung! 238 Zeichen
9 Tools
xix.ai

2026 Neueste Besten Top-Bewerteten KI-Melodie-Schreibtools für Songentwürfe! XIX.AI hat eine hochleistungsfähige, bahnbrechende Kollektion zusammengestellt, die strengen Praxistests unterzogen wurde, um das beste Schreiberlebnis zu liefern. Sie finden detaillierte kostenlose versus kostenpflichtige Vergleiche, präzise Ranglisten und unbedingt auszuprobierende Optionen, die darauf ausgelegt sind, Ihnen zu helfen, beeindruckende Songentwürfe mühelos zu erstellen und Ihre kreative Produktivität erheblich zu steigern. Entdecken Sie jetzt Ihr perfektes Tool!
8 Tools
xix.ai

2026 Neueste Besten Top-bewerteten KI-Konversationstrainer-Tools für Vorstellungsgesprächspraxis sind hier auf XIX.AI! Diese kuratierte Sammlung enthält leistungsstarke, bahnbrechende Tools, die strengen Praxistests unterzogen wurden, um präzises Feedback zu liefern. Sie finden einen Vergleich zwischen kostenlosen und kostenpflichtigen Optionen sowie detaillierte Rankings, die Ihnen helfen, die empfehlenswerte Option zu wählen, die Ihr Selbstvertrauen und Ihre Fähigkeiten verbessert. Entdecken Sie jetzt Ihr perfektes Tool für den Erfolg im Vorstellungsgespräch!
12 Tools
xix.ai

Die besten und am besten bewerteten KI-Tools für den Stiltransfer im Jahr 2026 – ideal für kreative Experimente! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die in Praxistests und strengen Bewertungen außergewöhnliche Ergebnisse liefern. Diese Top-Lösungen helfen Kreativen dabei, ihre Produktivität deutlich zu steigern, indem sie die Erstellung von Inhalten beschleunigen und unendliche kreative Möglichkeiten eröffnen. Entdecken Sie jetzt Ihr perfektes Tool und legen Sie noch heute los!
9 Tools
xix.ai

That's insane! A 5-inch soft robot jumping as high as a basketball hoop? Nature really is the best engineer. I wonder if this could be used for search and rescue in tight spaces. 🦗🤖
Ce robot mou sans pattes qui saute aussi haut qu'un panier de basket ? C'est complètement fou 😂 Ça me rappelle les vers qui se tortillent, mais en version high-tech. J'aimerais savoir si cette technologie pourrait être utilisée pour l'exploration spatiale un jour.












