


 Maison
La VDMA annonce la version 3.0 de la norme VDA 5050 pour améliorer l'évolutivité des flottes de robots mobiles
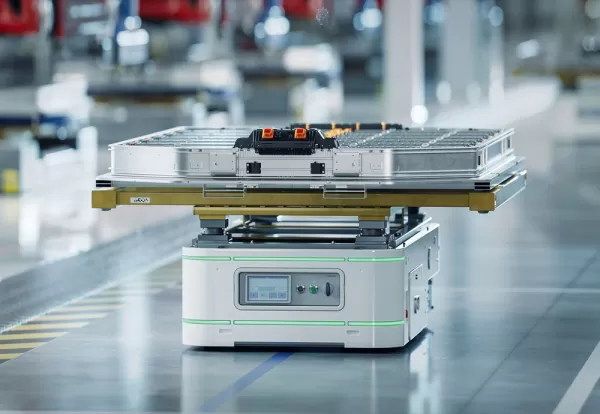
La norme VDA 5050 a été conçue pour faciliter la communication entre des robots mobiles de différents fabricants. Source : Shutterstock
VDMA Materials Handling, l'une des plus grandes associations industrielles d'Europe, a récemment lancé la version 3.0 de son interface de communication VDA 5050. Cette interface permet à un seul système de commande de piloter divers robots mobiles au sein d'une flotte mixte.
« La version 3.0 de la norme VDA 5050 jette les bases nécessaires pour répondre aux exigences croissantes en matière d'efficacité et de flexibilité dans les flux de matériaux intralogistiques », a déclaré le Dr Marcus Bollig, directeur général de la VDA. « Cette mise à jour fournit précisément les outils requis pour la prochaine phase de l'automatisation des robots mobiles, ce qui en fait un élément stratégique pour la résilience future des opérations mondiales de production et de logistique. »
La norme VDA 5050 est une interface ouverte qui normalise la communication entre un contrôleur maître central et divers robots mobiles. Elle permet l’interopérabilité au sein de flottes hétérogènes à l’aide d’un seul contrôleur.
« La norme VDA 5050 offre un cadre ouvert pour l’échange de données entre différents fabricants, prenant en charge les solutions d’automatisation évolutives dont ont besoin tant les fournisseurs de systèmes que les opérateurs logistiques », a expliqué la VDA.
La VDA 5050 v3 permet l’intégration de robots mobiles supplémentaires
Avec la version 3.0, l’Association VDMA pour la manutention et l’intralogistique et l’Association allemande de l’industrie automobile (VDA e.V.) ont amélioré l’interface afin de mieux intégrer les robots mobiles dotés de niveaux d’autonomie plus élevés.
Pour les robots mobiles hautement autonomes, la VDMA a introduit un concept de navigation libre basé sur des zones. Ces zones définissent des zones soumises à des règles de déplacement spécifiques, telles que des zones restreintes, des voies à sens unique ou des sections nécessitant une autorisation explicite du contrôleur.
À l'aide de ces données, les robots peuvent planifier de manière autonome leurs itinéraires entre des points de passage désignés. Cela permet au système de contrôle central de garder une vue d'ensemble sur l'emplacement et les déplacements des robots, tandis que la planification détaillée des itinéraires est gérée par chaque véhicule.
Les robots peuvent ensuite partager leurs itinéraires planifiés avec le contrôleur central via le « partage d'itinéraire », ce qui permet de maintenir une influence centralisée sur la gestion du trafic.
La VDMA a souligné que la version 3.0 de la norme VDA 5050 sert de boîte à outils pour les projets d'automatisation. Le cadre approprié peut être choisi en fonction du niveau d'autonomie des robots et des besoins spécifiques du projet.
La VDMA introduit des fonctionnalités supplémentaires
D'autres nouvelles fonctionnalités visent à rationaliser le fonctionnement des robots. Par exemple, les messages d'erreur des robots peuvent désormais s'afficher dans les langues locales enregistrées dans le véhicule.
Un nouveau mode d'économie d'énergie permet de mettre les robots mobiles en état de veille ou de les réactiver à partir de cet état à l'aide d'une commande standardisée.
La VDMA a confirmé que les concepts existants, tels que les trajectoires prédéfinies et les couloirs pour l'évitement d'obstacles, restent des éléments centraux de l'interface de la version 3.0 afin de prendre en charge tous les types de robots mobiles.
Article connexe
 PDG de DeepMind, Hassabis : Je dors six heures par jour et je me sens généralement plein d’énergie vers 1 h du matin.
Fortune a récemment publié une interview avec Demis Hassabis, PDG de Google DeepMind, révélant son approche non conventionnelle du repos et de la productivité. Hassabis a divulgué qu’il dort très peu, structurant ses heures d’éveil en deux blocs de t
OpenAI et Anthropic se disputent des parts de marché malgré des résultats en deçà des attentes
Bien que des informations récentes laissent entendre qu’OpenAI n’aurait pas atteint ses objectifs de chiffre d’affaires, ce qui a pesé sur les valeurs technologiques ce mardi, les investisseurs privés
Conformité des véhicules autonomes en Californie : une nouvelle ère marquée par les amendes, les zones de géolocalisation et 1 million de miles
Guident exploite une navette AuveTech dans le sud de la Floride, gérant un parcours de quatre miles à West Palm Beach et un parcours d’un mile à Boca Raton grâce à sa technologie de surveillance à dis
Recommandations de sujets spéciaux liés
Composition musicale
 Outils de séparation des pistes audio par IA pour la production de remix, la préparation de samples et les masters de karaoké
2026 : Les meilleures et plus récentes outils de séparation des pistes audio par IA, hautement notés, sélectionnés spécialement pour la production de remix, la préparation de samples et l’enregistrement de karaokés. Ces outils puissants et révolutionnaires, éprouvés dans des conditions réelles, permettent une isolation audio précise, ce qui améliore considérablement la productivité. XIX.AI propose un guide de comparaison gratuit mis à jour chaque semaine entre les versions payantes et gratuites, afin de vous aider à trouver la solution idéale adaptée à vos besoins. Découvrez-les dès maintenant pour tirer parti des avantages offerts par l’IA.
 8 outils
 xix.ai
Analyse des données
Copilotes SQL basés sur l’IA pour les tableaux de bord de chiffre d’affaires, l’analyse des funnels et les indicateurs de produits
2026 : Les meilleurs copilotes AI SQL actuels, classés parmi les plus performants ! XIX.AI a sélectionné une collection puissante et révolutionnaire, mise à jour chaque semaine grâce à des tests concrets. Ces outils indispensables vous aident à créer des tableaux de bord financiers précis, à analyser les canaux de vente et à suivre en temps réel les indicateurs produits, ce qui améliore considérablement votre productivité. Découvrez-les dès maintenant pour trouver l’outil idéal pour des décisions basées sur les données ! 238 caractères
9 outils
xix.ai
Composition musicale
Meilleurs outils d’écriture de mélodies par IA pour les ébauches de chansons
2026 Derniers Meilleurs Outils d’Écriture de Mélodie par IA les Mieux Notés pour des Ébauches de Chansons ! XIX.AI a sélectionné une collection hautement puissante et révolutionnaire, soumise à des tests rigoureux en conditions réelles, afin d’offrir la meilleure expérience d’écriture. Vous pouvez y trouver des comparaisons détaillées entre versions gratuites et payantes, des classements précis, ainsi que des options incontournables conçues pour vous aider à créer sans effort des ébauches de chansons remarquables et à booster significativement votre productivité créative. Explorez dès maintenant pour découvrir l’outil qui vous correspond parfaitement !
8 outils
xix.ai
chatbot
Meilleurs outils d’entraînement à la conversation par IA pour la préparation aux entretiens
Les derniers outils de formation à la conversation par IA les mieux notés pour 2026 sont disponibles sur XIX.AI ! Cette sélection rigoureuse propose des outils puissants et révolutionnaires, testés rigoureusement dans des conditions réelles pour fournir des retours précis. Vous y trouverez une comparaison entre les versions gratuites et payantes, ainsi que des classements détaillés pour vous aider à choisir l’option incontournable qui renforce votre confiance et vos compétences. Explorez dès maintenant pour découvrir l’outil parfait pour réussir vos entretiens !
12 outils
xix.ai
Conception et art
Les meilleurs outils de transfert de style basés sur l'IA pour des expériences créatives
Les meilleurs outils de transfert de style par IA de 2026, les mieux notés, pour des expériences créatives ! XIX.AI a sélectionné une collection d’outils puissants et révolutionnaires à essayer absolument, qui offrent des résultats exceptionnels grâce à des tests en conditions réelles et à un classement rigoureux. Ces solutions de pointe aident les créatifs à booster considérablement leur productivité en accélérant la création de contenu et en ouvrant la voie à des possibilités créatives infinies. Découvrez-les dès maintenant pour trouver l'outil qui vous convient le mieux et commencez à créer dès aujourd'hui !
9 outils
xix.ai
Création de bande dessinée
Les meilleurs outils d'IA pour créer des bulles de dialogue destinés à la narration visuelle
Les meilleurs outils de 2026 pour la création de bulles de dialogue IA, les mieux notés pour la narration visuelle, sont disponibles ici sur XIX.AI ! Cette sélection regroupe des outils puissants et révolutionnaires qui aident les créateurs à booster leur productivité et à surmonter les blocages créatifs. Consultez un comparatif entre les versions gratuites et payantes, découvrez des tests en conditions réelles et consultez les derniers classements pour trouver les solutions incontournables, parfaites pour créer des récits visuels captivants. Explorez dès maintenant pour découvrir l'outil qui vous convient le mieux !
10 outils
xix.ai

 commentaires (1)
![AlbertLopez]()
Finally, a standard that actually scales! 🤖 The new VDA 5050 v3.0 could be a game-changer for warehouse logistics. But I wonder how smaller manufacturers will keep up with compliance costs?
La norme VDA 5050 a été conçue pour faciliter la communication entre des robots mobiles de différents fabricants. Source : Shutterstock
VDMA Materials Handling, l'une des plus grandes associations industrielles d'Europe, a récemment lancé la version 3.0 de son interface de communication VDA 5050. Cette interface permet à un seul système de commande de piloter divers robots mobiles au sein d'une flotte mixte.
« La version 3.0 de la norme VDA 5050 jette les bases nécessaires pour répondre aux exigences croissantes en matière d'efficacité et de flexibilité dans les flux de matériaux intralogistiques », a déclaré le Dr Marcus Bollig, directeur général de la VDA. « Cette mise à jour fournit précisément les outils requis pour la prochaine phase de l'automatisation des robots mobiles, ce qui en fait un élément stratégique pour la résilience future des opérations mondiales de production et de logistique. »
La norme VDA 5050 est une interface ouverte qui normalise la communication entre un contrôleur maître central et divers robots mobiles. Elle permet l’interopérabilité au sein de flottes hétérogènes à l’aide d’un seul contrôleur.
« La norme VDA 5050 offre un cadre ouvert pour l’échange de données entre différents fabricants, prenant en charge les solutions d’automatisation évolutives dont ont besoin tant les fournisseurs de systèmes que les opérateurs logistiques », a expliqué la VDA.
La VDA 5050 v3 permet l’intégration de robots mobiles supplémentaires
Avec la version 3.0, l’Association VDMA pour la manutention et l’intralogistique et l’Association allemande de l’industrie automobile (VDA e.V.) ont amélioré l’interface afin de mieux intégrer les robots mobiles dotés de niveaux d’autonomie plus élevés.
Pour les robots mobiles hautement autonomes, la VDMA a introduit un concept de navigation libre basé sur des zones. Ces zones définissent des zones soumises à des règles de déplacement spécifiques, telles que des zones restreintes, des voies à sens unique ou des sections nécessitant une autorisation explicite du contrôleur.
À l'aide de ces données, les robots peuvent planifier de manière autonome leurs itinéraires entre des points de passage désignés. Cela permet au système de contrôle central de garder une vue d'ensemble sur l'emplacement et les déplacements des robots, tandis que la planification détaillée des itinéraires est gérée par chaque véhicule.
Les robots peuvent ensuite partager leurs itinéraires planifiés avec le contrôleur central via le « partage d'itinéraire », ce qui permet de maintenir une influence centralisée sur la gestion du trafic.
La VDMA a souligné que la version 3.0 de la norme VDA 5050 sert de boîte à outils pour les projets d'automatisation. Le cadre approprié peut être choisi en fonction du niveau d'autonomie des robots et des besoins spécifiques du projet.
La VDMA introduit des fonctionnalités supplémentaires
D'autres nouvelles fonctionnalités visent à rationaliser le fonctionnement des robots. Par exemple, les messages d'erreur des robots peuvent désormais s'afficher dans les langues locales enregistrées dans le véhicule.
Un nouveau mode d'économie d'énergie permet de mettre les robots mobiles en état de veille ou de les réactiver à partir de cet état à l'aide d'une commande standardisée.
La VDMA a confirmé que les concepts existants, tels que les trajectoires prédéfinies et les couloirs pour l'évitement d'obstacles, restent des éléments centraux de l'interface de la version 3.0 afin de prendre en charge tous les types de robots mobiles.








 PDG de DeepMind, Hassabis : Je dors six heures par jour et je me sens généralement plein d’énergie vers 1 h du matin.
Fortune a récemment publié une interview avec Demis Hassabis, PDG de Google DeepMind, révélant son approche non conventionnelle du repos et de la productivité. Hassabis a divulgué qu’il dort très peu, structurant ses heures d’éveil en deux blocs de t
 OpenAI et Anthropic se disputent des parts de marché malgré des résultats en deçà des attentes
Bien que des informations récentes laissent entendre qu’OpenAI n’aurait pas atteint ses objectifs de chiffre d’affaires, ce qui a pesé sur les valeurs technologiques ce mardi, les investisseurs privés
Conformité des véhicules autonomes en Californie : une nouvelle ère marquée par les amendes, les zones de géolocalisation et 1 million de miles
Guident exploite une navette AuveTech dans le sud de la Floride, gérant un parcours de quatre miles à West Palm Beach et un parcours d’un mile à Boca Raton grâce à sa technologie de surveillance à dis

2026 : Les meilleures et plus récentes outils de séparation des pistes audio par IA, hautement notés, sélectionnés spécialement pour la production de remix, la préparation de samples et l’enregistrement de karaokés. Ces outils puissants et révolutionnaires, éprouvés dans des conditions réelles, permettent une isolation audio précise, ce qui améliore considérablement la productivité. XIX.AI propose un guide de comparaison gratuit mis à jour chaque semaine entre les versions payantes et gratuites, afin de vous aider à trouver la solution idéale adaptée à vos besoins. Découvrez-les dès maintenant pour tirer parti des avantages offerts par l’IA.
8 outils
xix.ai

2026 : Les meilleurs copilotes AI SQL actuels, classés parmi les plus performants ! XIX.AI a sélectionné une collection puissante et révolutionnaire, mise à jour chaque semaine grâce à des tests concrets. Ces outils indispensables vous aident à créer des tableaux de bord financiers précis, à analyser les canaux de vente et à suivre en temps réel les indicateurs produits, ce qui améliore considérablement votre productivité. Découvrez-les dès maintenant pour trouver l’outil idéal pour des décisions basées sur les données ! 238 caractères
9 outils
xix.ai

2026 Derniers Meilleurs Outils d’Écriture de Mélodie par IA les Mieux Notés pour des Ébauches de Chansons ! XIX.AI a sélectionné une collection hautement puissante et révolutionnaire, soumise à des tests rigoureux en conditions réelles, afin d’offrir la meilleure expérience d’écriture. Vous pouvez y trouver des comparaisons détaillées entre versions gratuites et payantes, des classements précis, ainsi que des options incontournables conçues pour vous aider à créer sans effort des ébauches de chansons remarquables et à booster significativement votre productivité créative. Explorez dès maintenant pour découvrir l’outil qui vous correspond parfaitement !
8 outils
xix.ai

Les derniers outils de formation à la conversation par IA les mieux notés pour 2026 sont disponibles sur XIX.AI ! Cette sélection rigoureuse propose des outils puissants et révolutionnaires, testés rigoureusement dans des conditions réelles pour fournir des retours précis. Vous y trouverez une comparaison entre les versions gratuites et payantes, ainsi que des classements détaillés pour vous aider à choisir l’option incontournable qui renforce votre confiance et vos compétences. Explorez dès maintenant pour découvrir l’outil parfait pour réussir vos entretiens !
12 outils
xix.ai

Les meilleurs outils de transfert de style par IA de 2026, les mieux notés, pour des expériences créatives ! XIX.AI a sélectionné une collection d’outils puissants et révolutionnaires à essayer absolument, qui offrent des résultats exceptionnels grâce à des tests en conditions réelles et à un classement rigoureux. Ces solutions de pointe aident les créatifs à booster considérablement leur productivité en accélérant la création de contenu et en ouvrant la voie à des possibilités créatives infinies. Découvrez-les dès maintenant pour trouver l'outil qui vous convient le mieux et commencez à créer dès aujourd'hui !
9 outils
xix.ai

Les meilleurs outils de 2026 pour la création de bulles de dialogue IA, les mieux notés pour la narration visuelle, sont disponibles ici sur XIX.AI ! Cette sélection regroupe des outils puissants et révolutionnaires qui aident les créateurs à booster leur productivité et à surmonter les blocages créatifs. Consultez un comparatif entre les versions gratuites et payantes, découvrez des tests en conditions réelles et consultez les derniers classements pour trouver les solutions incontournables, parfaites pour créer des récits visuels captivants. Explorez dès maintenant pour découvrir l'outil qui vous convient le mieux !
10 outils
xix.ai

Finally, a standard that actually scales! 🤖 The new VDA 5050 v3.0 could be a game-changer for warehouse logistics. But I wonder how smaller manufacturers will keep up with compliance costs?












