


 首页
AutoNavi 对 ABot 身体系统进行了重大升级,推出了全新的五款核心模型
7月23日,隶属于阿里巴巴集团的饿了么宣布其具身系统ABot已完成全面的全栈升级。作为此次更新的一部分,该公司正式推出了五款全新的核心模型:ABot-N1、ABot-M0.5、ABot-ER、ABot-AgentOS以及ABot-C0。这一进展使得感知、决策、执行和记忆功能能够在系统中实现无缝整合,大幅提升了机器人独立处理各类通用任务的能力,也为高度集成的具身智能技术发展带来了重要突破。
作为全球首个全栈具身技术系统,ABot融合了世界模型、基础模型以及嵌入式Agent架构,构建出了一个能够自我进化的闭环机制。该系统通过模拟训练、实体交互和记忆调度三者相互配合的循环得以维持运行。
这五款升级后的模型分别对应机器人的关键功能组件。ABot-N1承担通用导航功能,相当于机器人的“双脚”,它采用快慢两种模式的双系统设计,从而在长期逻辑推理与实时控制之间实现平衡。ABot-M0.5则负责通用操作功能,类似机器人的“双手”,它将移动动作与操控动作分置为独立的行动流,同时整合帧级隐式动作,以确保机器人眼睛、双手和双脚之间的精准协调。ABot-ER充当具身大脑的角色,而ABot-AgentOS则作为执行中心,二者共同构成了更高层级的系统架构——大脑负责提升与空间关系及任务相关的逻辑决策能力,执行中心则可实现人形、四足和轮式等各类机器人类型的统一适配,并具备跨任务的多元终身记忆管理功能。ABot-C0则相当于运动控制系统,如同“运动神经”,它为四足机器人建立了统一的行为框架,确保决策能够准确转化为实际动作。
目前,具身智能正处于关键发展阶段,正从依赖单一技术突破转向能够在复杂的现实场景中得到应用。通过构建涵盖“双手、双脚、大脑、中枢神经系统和运动神经”在内的全栈协同架构,饿了么解决了此前因机器人功能分散而导致的种种局限。这一方案不仅提升了机械系统在真实环境中的泛化能力和自我进化能力,还为通用机器人在各行业及服务领域的广泛商业化应用提供了坚实的系统性框架。
相关文章
 Claude Opus 5.2 夜灰色版发布,响应速度更快,解决懒惰问题
Opus 5.2 今晨悄然上线,促使许多开发者注意到,更新后的模型 Claude Opus 5.2 已在 Claude Code 内部开始有限范围的推送。昨晚,X 平台用户观察到,在 Claude Code 中调用 Opus 5 时,其性能远超标准网页版,宛如“降维打击”。这种路由策略在顶级 AI 公司中十分常见。数据包分析显示,尽管前端标签未变,但底层模型标识符已切换为 Opus 5.2,这表明 Anthropic 可能完全跳过了 5.1 版本。速度、精度与自动“高强度循环”下的持续执行
Fireworks AI 发布搭载 Opus 的 FireRouter:编码成本降低 57%,精度损失极小
Fireworks AI 推出了搭载 Opus 的 FireRouter,这是业界首个专为 Claude Opus 系列定制的缓存感知路由系统。目前,该独立路由模型已通过无服务器端点开放使用。经过超过一个月的内部 A/B 测试,FireRouter 在编码任务中实现了 98.1% 的准确率,同时与单独使用 Opus 相比,成本降低了 57%。FireRouter 的工作原理是在每次用户交互时评估每个模型对当前任务的适用性。它计算处理成本(包括提示词缓存),并判断切换模型所节省的成本是否足以抵消缓
NVIDIA 发布 Nemotron-Labs-Audex-30B-A3B 统一音频智能模型
随着多模态大模型的快速发展,音频处理能力往往受到妥协——许多模型在提升音频理解能力的同时,却牺牲了文本逻辑。为解决这一问题,NVIDIA 研究人员推出了 Nemotron-Labs-Audex-30B-A3B(Audex),这是一款统一的音频-文本大语言模型,旨在弥合这一差距。Audex 采用精简高效的设计,基于强大的纯文本混合专家(MoE)架构构建。通过利用单个 Transformer 解码器,它同时处理文本和量化音频令牌。该方法将音频输入投影到文本嵌入空间,确保与现有用于多模态任务的大语言
相关专题推荐
聊天机器人
 适用于电商排队、VIP买家和退货请求的AI实时聊天路由工具
2026年最新最佳、评分最高的AI实时聊天路由工具,适用于电商排队、VIP买家及退货请求。这份精心筛选的清单汇集了经过实际测试、能显著提升工作效率的强大且具有颠覆性的解决方案。其中包含免费版与付费版的对比分析以及详细排名,助您找到最适合的工具。 XIX.AI 是该领域备受信赖的供应商之一。立即探索,释放您的 AI 优势!
 9 个工具
 xix.ai
写作
适合非母语英语写作者的最佳AI编辑工具:提升语气、语法和行文流畅度
2026年最新、最受好评的面向ESL写作者的AI编辑工具已登陆XIX.AI!这份精心筛选的清单收录了功能强大、能彻底改变写作体验的工具,所有工具均经过实际测试,以确保准确性。 您可以在这里找到免费版与付费版的对比分析以及详细的排名榜单,助您挑选出必试的解决方案,完美提升您的写作语气、语法和行文流畅度。立即探索,解锁您的AI优势!
9 个工具
xix.ai
软件开发
面向工程团队的最佳 AI 缺陷分级工具
2026年最新最佳、评价最高的工程团队AI缺陷分级工具!XIX.AI精心精选了一系列功能强大、具有颠覆性的必试工具,这些工具均经过严格的实际环境测试,可提供精准的问题分析和高效的解决方案。 获取免费版与付费版的对比分析以及详细排名,助您找到能显著提升团队生产力的完美解决方案。立即探索,释放您的 AI 优势!
9 个工具
xix.ai
图像编辑
最佳 AI 人像优化工具:改善光线、肤色和清晰度
2026年最新、最佳、评分最高的AI人像优化工具精选,助您获得极致图像质量。这些强大的工具能轻松提升光线、肤色和清晰度,带来颠覆性的效果,非常适合需要快速优化照片的内容创作者。XIX.AI 提供了免费版与付费版的对比分析,以及实际测试结果和每周更新的排行榜。 立即发现最适合您的工具,释放您的AI优势。现在就来探索吧!
7 个工具
xix.ai
写作
用于编写 API 指南、版本说明和入门文档的 AI 技术文档工具
2026年最新最佳高评分AI技术文档工具,适用于API指南、版本说明和入门文档。这份精心筛选的清单汇集了功能强大的、具有变革性的解决方案,可在所有项目阶段简化内容创建、提升写作效率并节省时间。XIX.AI提供每周更新的排名,以及基于实际测试得出的免费版与付费版对比结果。 立即探索,发现最适合您的工具,释放您的AI优势。
10 个工具
xix.ai
设计
面向 B2B 产品团队的 AI 仪表盘原型设计工具
2026年最新最佳B2B产品团队AI仪表盘原型设计工具!XIX.AI精心整理了一份备受好评的工具清单,这些功能强大、具有颠覆性的工具均经过严格的实际测试,能够带来卓越的效果。 您将看到详细的免费版与付费版对比分析,以及每周更新的排名,这些信息将帮助您了解哪些选项能最大程度地优化产品设计工作流程并提升整体生产力。必试选项已清晰标注,助您释放人工智能的竞争优势。立即探索!
11 个工具
xix.ai

 评论 (0)
0/500
7月23日,隶属于阿里巴巴集团的饿了么宣布其具身系统ABot已完成全面的全栈升级。作为此次更新的一部分,该公司正式推出了五款全新的核心模型:ABot-N1、ABot-M0.5、ABot-ER、ABot-AgentOS以及ABot-C0。这一进展使得感知、决策、执行和记忆功能能够在系统中实现无缝整合,大幅提升了机器人独立处理各类通用任务的能力,也为高度集成的具身智能技术发展带来了重要突破。
作为全球首个全栈具身技术系统,ABot融合了世界模型、基础模型以及嵌入式Agent架构,构建出了一个能够自我进化的闭环机制。该系统通过模拟训练、实体交互和记忆调度三者相互配合的循环得以维持运行。
这五款升级后的模型分别对应机器人的关键功能组件。ABot-N1承担通用导航功能,相当于机器人的“双脚”,它采用快慢两种模式的双系统设计,从而在长期逻辑推理与实时控制之间实现平衡。ABot-M0.5则负责通用操作功能,类似机器人的“双手”,它将移动动作与操控动作分置为独立的行动流,同时整合帧级隐式动作,以确保机器人眼睛、双手和双脚之间的精准协调。ABot-ER充当具身大脑的角色,而ABot-AgentOS则作为执行中心,二者共同构成了更高层级的系统架构——大脑负责提升与空间关系及任务相关的逻辑决策能力,执行中心则可实现人形、四足和轮式等各类机器人类型的统一适配,并具备跨任务的多元终身记忆管理功能。ABot-C0则相当于运动控制系统,如同“运动神经”,它为四足机器人建立了统一的行为框架,确保决策能够准确转化为实际动作。
目前,具身智能正处于关键发展阶段,正从依赖单一技术突破转向能够在复杂的现实场景中得到应用。通过构建涵盖“双手、双脚、大脑、中枢神经系统和运动神经”在内的全栈协同架构,饿了么解决了此前因机器人功能分散而导致的种种局限。这一方案不仅提升了机械系统在真实环境中的泛化能力和自我进化能力,还为通用机器人在各行业及服务领域的广泛商业化应用提供了坚实的系统性框架。








 Claude Opus 5.2 夜灰色版发布,响应速度更快,解决懒惰问题
Opus 5.2 今晨悄然上线,促使许多开发者注意到,更新后的模型 Claude Opus 5.2 已在 Claude Code 内部开始有限范围的推送。昨晚,X 平台用户观察到,在 Claude Code 中调用 Opus 5 时,其性能远超标准网页版,宛如“降维打击”。这种路由策略在顶级 AI 公司中十分常见。数据包分析显示,尽管前端标签未变,但底层模型标识符已切换为 Opus 5.2,这表明 Anthropic 可能完全跳过了 5.1 版本。速度、精度与自动“高强度循环”下的持续执行
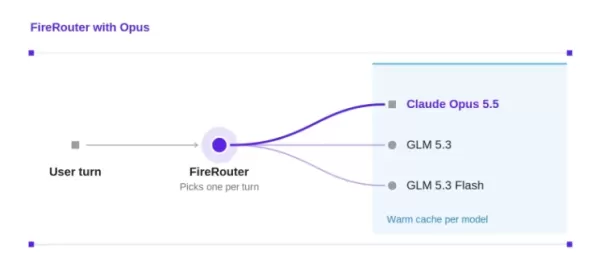 Fireworks AI 发布搭载 Opus 的 FireRouter:编码成本降低 57%,精度损失极小
Fireworks AI 推出了搭载 Opus 的 FireRouter,这是业界首个专为 Claude Opus 系列定制的缓存感知路由系统。目前,该独立路由模型已通过无服务器端点开放使用。经过超过一个月的内部 A/B 测试,FireRouter 在编码任务中实现了 98.1% 的准确率,同时与单独使用 Opus 相比,成本降低了 57%。FireRouter 的工作原理是在每次用户交互时评估每个模型对当前任务的适用性。它计算处理成本(包括提示词缓存),并判断切换模型所节省的成本是否足以抵消缓
 NVIDIA 发布 Nemotron-Labs-Audex-30B-A3B 统一音频智能模型
随着多模态大模型的快速发展,音频处理能力往往受到妥协——许多模型在提升音频理解能力的同时,却牺牲了文本逻辑。为解决这一问题,NVIDIA 研究人员推出了 Nemotron-Labs-Audex-30B-A3B(Audex),这是一款统一的音频-文本大语言模型,旨在弥合这一差距。Audex 采用精简高效的设计,基于强大的纯文本混合专家(MoE)架构构建。通过利用单个 Transformer 解码器,它同时处理文本和量化音频令牌。该方法将音频输入投影到文本嵌入空间,确保与现有用于多模态任务的大语言
2026年最新最佳、评分最高的AI实时聊天路由工具,适用于电商排队、VIP买家及退货请求。这份精心筛选的清单汇集了经过实际测试、能显著提升工作效率的强大且具有颠覆性的解决方案。其中包含免费版与付费版的对比分析以及详细排名,助您找到最适合的工具。 XIX.AI 是该领域备受信赖的供应商之一。立即探索,释放您的 AI 优势!
9 个工具
xix.ai
2026年最新、最受好评的面向ESL写作者的AI编辑工具已登陆XIX.AI!这份精心筛选的清单收录了功能强大、能彻底改变写作体验的工具,所有工具均经过实际测试,以确保准确性。 您可以在这里找到免费版与付费版的对比分析以及详细的排名榜单,助您挑选出必试的解决方案,完美提升您的写作语气、语法和行文流畅度。立即探索,解锁您的AI优势!
9 个工具
xix.ai
2026年最新最佳、评价最高的工程团队AI缺陷分级工具!XIX.AI精心精选了一系列功能强大、具有颠覆性的必试工具,这些工具均经过严格的实际环境测试,可提供精准的问题分析和高效的解决方案。 获取免费版与付费版的对比分析以及详细排名,助您找到能显著提升团队生产力的完美解决方案。立即探索,释放您的 AI 优势!
9 个工具
xix.ai
2026年最新、最佳、评分最高的AI人像优化工具精选,助您获得极致图像质量。这些强大的工具能轻松提升光线、肤色和清晰度,带来颠覆性的效果,非常适合需要快速优化照片的内容创作者。XIX.AI 提供了免费版与付费版的对比分析,以及实际测试结果和每周更新的排行榜。 立即发现最适合您的工具,释放您的AI优势。现在就来探索吧!
7 个工具
xix.ai
2026年最新最佳高评分AI技术文档工具,适用于API指南、版本说明和入门文档。这份精心筛选的清单汇集了功能强大的、具有变革性的解决方案,可在所有项目阶段简化内容创建、提升写作效率并节省时间。XIX.AI提供每周更新的排名,以及基于实际测试得出的免费版与付费版对比结果。 立即探索,发现最适合您的工具,释放您的AI优势。
10 个工具
xix.ai
2026年最新最佳B2B产品团队AI仪表盘原型设计工具!XIX.AI精心整理了一份备受好评的工具清单,这些功能强大、具有颠覆性的工具均经过严格的实际测试,能够带来卓越的效果。 您将看到详细的免费版与付费版对比分析,以及每周更新的排名,这些信息将帮助您了解哪些选项能最大程度地优化产品设计工作流程并提升整体生产力。必试选项已清晰标注,助您释放人工智能的竞争优势。立即探索!
11 个工具
xix.ai












