


 Lar
Arquitetura do robô humanóide OmniXtreme é revelada: a tecnologia de sincronização de fluxo supera os desafios dos movimentos altamente dinâmicos
A Unitree lançou oficialmente e disponibilizou em código aberto sua arquitetura de controle de movimento para robôs humanóides, denominada OmniXtreme, acompanhada de um artigo técnico de autoria de seu fundador, Wang Xingxing. Essa arquitetura aborda de forma abrangente os desafios da perda de fidelidade de movimento e da instabilidade física ao executar extensas bibliotecas de movimentos em ambientes altamente dinâmicos, como apresentações em palco para robôs humanóides.
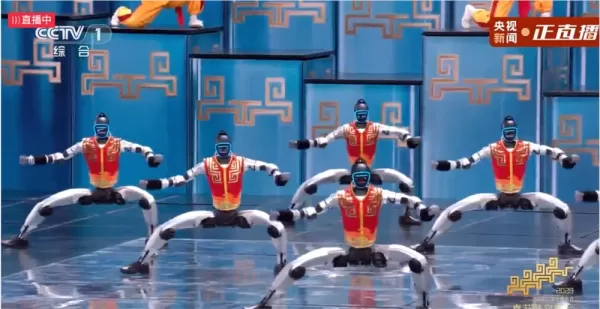
A arquitetura OmniXtreme emprega uma estrutura de treinamento em duas etapas. A primeira etapa, Pré-treinamento escalável baseado em fluxo, destila habilidades complexas e altamente dinâmicas — incluindo saltos mortais para trás, artes marciais e dança de rua — a partir de várias estratégias especializadas em um modelo unificado. Ela aprende trajetórias de movimento por meio da correspondência de fluxo generativo, superando efetivamente os conflitos de gradiente típicos do aprendizado por reforço multitarefa. A segunda etapa, o Pós-treinamento Consciente da Atuação, incorpora aprendizado por reforço residual e modelagem detalhada do envelope de torque-velocidade. Isso permite que o robô ajuste autonomamente suas ações com base nos limites físicos do motor em tempo real e na dinâmica de potência regenerativa.
Resultados experimentais indicam que essa arquitetura alcançou uma taxa de sucesso de 96,36% para saltos mortais na plataforma de hardware Unitree G1, com a latência de inferência de ponta a ponta reduzida para 10 milissegundos. O lançamento de código aberto do OmniXtreme não apenas demonstra a forte escalabilidade da tecnologia de correspondência de fluxo na IA incorporada, mas também representa uma mudança para os robôs humanóides, passando da replicação de habilidades isoladas para a posse de mobilidade geral de alta fidelidade. Ele estabelece uma estrutura técnica crucial para que a indústria desenvolva sistemas de controle robustos em ambientes complexos do mundo real.
Artigo relacionado
 Stripe vai adquirir a OpenRouter à medida que o roteamento baseado em modelos de IA ganha força
A Stripe concordou em adquirir a OpenRouter, uma plataforma de roteamento de modelos de IA que oferece aos desenvolvedores acesso a centenas de modelos por meio de uma única interface. O acordo amplia
O ex-pesquisador da OpenAI, Barrett Zoph, retorna ao Google para apoiar o desenvolvimento do Gemini
Barret Zoph, que anteriormente havia deixado a empresa de forma repentina e se juntado à OpenAI devido a um desentendimento com a CEO da Thinking Machines Lab, Miriam Mularati, mudou de emprego mais u
Como a Recursive Intelligence levantou US$ 335 milhões com uma avaliação de US$ 4 bilhões em 4 meses
As cofundadoras da startup Ricursive Intelligence pareciam destinadas a serem cofundadoras.Anna Goldie, CEO, e Azalia Mirhoseini, CTO, são tão conhecidas na comunidade de IA que estavam entre os engen
Recomendações de tópicos especiais relacionados
Design e Arte
 As melhores ferramentas de ilustração com IA: crie cenas editoriais e capas de forma mais rápida
As melhores ferramentas de ilustração com IA de 2026: nossa lista selecionada apresenta as melhores ferramentas, com design robusto, para criar rapidamente cenas editoriais impressionantes e capas atraentes. Cada opção passou por rigorosos testes práticos, oferecendo uma comparação entre versões gratuitas e pagas para ajudar você a encontrar a opção perfeita para o seu fluxo de trabalho. Experimente hoje mesmo essas soluções imperdíveis para aproveitar ao máximo as vantagens da IA e impulsionar sua produtividade criativa. Explore agora no XIX.AI.
 10 ferramentas
 xix.ai
Educação e Aprendizagem
Os melhores professores particulares especializados em IA para preparação para exames: pratique matemática, ciências e inglês
Os melhores tutores de IA para preparação para exames de 2026, com as melhores avaliações, estão aqui no XIX.AI! Nossa lista cuidadosamente selecionada apresenta ferramentas poderosas e revolucionárias que oferecem comparação entre versões gratuitas e pagas, testes práticos e rankings atualizados semanalmente. Elas ajudam a aumentar sua eficiência na redação, simplificar o aprendizado de tópicos complexos e liberar seu potencial acadêmico. Explore agora para descobrir sua ferramenta perfeita de preparação para exames e comece a criar hoje mesmo para aproveitar toda a vantagem da IA!
10 ferramentas
xix.ai
Financiar
Ferramentas de planejamento orçamentário com IA para gestão financeira pessoal
As melhores e mais bem avaliadas ferramentas de planejamento orçamentário com IA para gestão financeira pessoal de 2026 estão aqui no XIX.AI! Esta seleção especial apresenta soluções poderosas e revolucionárias que ajudam você a realizar testes na prática, entender hábitos de consumo e criar planos personalizados para aumentar a produtividade. Confira uma comparação entre versões gratuitas e pagas, além de rankings detalhados. Ferramentas imperdíveis, projetadas para simplificar a gestão financeira e explorar o potencial da IA. Explore agora!
11 ferramentas
xix.ai
Saúde e Bem-Estar
Assistentes de rastreamento do sono com IA: melhore sua recuperação adotando hábitos mais adequados antes de dormir
2026 – Os melhores assistentes de rastreamento do sono com inteligência artificial mais bem avaliados, selecionados para proporcionar uma recuperação máxima. Este guia semanal completamente atualizado apresenta ferramentas poderosas que incluem testes reais, comparações entre versões gratuitas e pagas, além de classificações detalhadas, visando ajudá-lo a encontrar a solução ideal para melhorar a qualidade do sono e fomentar hábitos noturnos mais saudáveis. Explore agora em XIX.AI e aproveite todas as vantagens oferecidas pela inteligência artificial.
10 ferramentas
xix.ai
Análise de dados
Copilotos de IA em SQL para análise de produtos e receitas
2026: Os melhores e mais bem avaliados copilotos de IA para SQL em análise de produtos e receitas! A XIX.AI selecionou um conjunto poderoso e revolucionário de ferramentas imperdíveis, que passam por testes práticos por meio de rankings atualizados semanalmente. Essas ferramentas ajudam os usuários a aumentar significativamente a produtividade, acelerando a análise de dados, simplificando consultas complexas e gerando insights precisos para impulsionar decisões de negócios mais inteligentes. Explore agora e descubra a ferramenta perfeita para aproveitar ao máximo o potencial da IA!
14 ferramentas
xix.ai
Educação e Aprendizagem
Os melhores auxiliares de tarefas escolares com IA que ensinam: aprenda conceitos, não apenas respostas
2026: Os melhores e mais bem avaliados auxiliares de tarefas com IA que ensinam conceitos fundamentais, não apenas respostas. Ferramentas poderosas para estudantes. Lista selecionada que você não pode deixar de conferir. Atualizada semanalmente. Comparação entre versões gratuitas e pagas. Testes em situações reais. Rankings precisos para ajudar você a atingir todo o seu potencial de aprendizado. Explore agora e descubra a ferramenta perfeita para estudar de forma mais inteligente.
10 ferramentas
xix.ai

 Comentários (0)
A Unitree lançou oficialmente e disponibilizou em código aberto sua arquitetura de controle de movimento para robôs humanóides, denominada OmniXtreme, acompanhada de um artigo técnico de autoria de seu fundador, Wang Xingxing. Essa arquitetura aborda de forma abrangente os desafios da perda de fidelidade de movimento e da instabilidade física ao executar extensas bibliotecas de movimentos em ambientes altamente dinâmicos, como apresentações em palco para robôs humanóides.
A arquitetura OmniXtreme emprega uma estrutura de treinamento em duas etapas. A primeira etapa, Pré-treinamento escalável baseado em fluxo, destila habilidades complexas e altamente dinâmicas — incluindo saltos mortais para trás, artes marciais e dança de rua — a partir de várias estratégias especializadas em um modelo unificado. Ela aprende trajetórias de movimento por meio da correspondência de fluxo generativo, superando efetivamente os conflitos de gradiente típicos do aprendizado por reforço multitarefa. A segunda etapa, o Pós-treinamento Consciente da Atuação, incorpora aprendizado por reforço residual e modelagem detalhada do envelope de torque-velocidade. Isso permite que o robô ajuste autonomamente suas ações com base nos limites físicos do motor em tempo real e na dinâmica de potência regenerativa.
Resultados experimentais indicam que essa arquitetura alcançou uma taxa de sucesso de 96,36% para saltos mortais na plataforma de hardware Unitree G1, com a latência de inferência de ponta a ponta reduzida para 10 milissegundos. O lançamento de código aberto do OmniXtreme não apenas demonstra a forte escalabilidade da tecnologia de correspondência de fluxo na IA incorporada, mas também representa uma mudança para os robôs humanóides, passando da replicação de habilidades isoladas para a posse de mobilidade geral de alta fidelidade. Ele estabelece uma estrutura técnica crucial para que a indústria desenvolva sistemas de controle robustos em ambientes complexos do mundo real.








 Stripe vai adquirir a OpenRouter à medida que o roteamento baseado em modelos de IA ganha força
A Stripe concordou em adquirir a OpenRouter, uma plataforma de roteamento de modelos de IA que oferece aos desenvolvedores acesso a centenas de modelos por meio de uma única interface. O acordo amplia
 O ex-pesquisador da OpenAI, Barrett Zoph, retorna ao Google para apoiar o desenvolvimento do Gemini
Barret Zoph, que anteriormente havia deixado a empresa de forma repentina e se juntado à OpenAI devido a um desentendimento com a CEO da Thinking Machines Lab, Miriam Mularati, mudou de emprego mais u
 Como a Recursive Intelligence levantou US$ 335 milhões com uma avaliação de US$ 4 bilhões em 4 meses
As cofundadoras da startup Ricursive Intelligence pareciam destinadas a serem cofundadoras.Anna Goldie, CEO, e Azalia Mirhoseini, CTO, são tão conhecidas na comunidade de IA que estavam entre os engen

As melhores ferramentas de ilustração com IA de 2026: nossa lista selecionada apresenta as melhores ferramentas, com design robusto, para criar rapidamente cenas editoriais impressionantes e capas atraentes. Cada opção passou por rigorosos testes práticos, oferecendo uma comparação entre versões gratuitas e pagas para ajudar você a encontrar a opção perfeita para o seu fluxo de trabalho. Experimente hoje mesmo essas soluções imperdíveis para aproveitar ao máximo as vantagens da IA e impulsionar sua produtividade criativa. Explore agora no XIX.AI.
10 ferramentas
xix.ai

Os melhores tutores de IA para preparação para exames de 2026, com as melhores avaliações, estão aqui no XIX.AI! Nossa lista cuidadosamente selecionada apresenta ferramentas poderosas e revolucionárias que oferecem comparação entre versões gratuitas e pagas, testes práticos e rankings atualizados semanalmente. Elas ajudam a aumentar sua eficiência na redação, simplificar o aprendizado de tópicos complexos e liberar seu potencial acadêmico. Explore agora para descobrir sua ferramenta perfeita de preparação para exames e comece a criar hoje mesmo para aproveitar toda a vantagem da IA!
10 ferramentas
xix.ai

As melhores e mais bem avaliadas ferramentas de planejamento orçamentário com IA para gestão financeira pessoal de 2026 estão aqui no XIX.AI! Esta seleção especial apresenta soluções poderosas e revolucionárias que ajudam você a realizar testes na prática, entender hábitos de consumo e criar planos personalizados para aumentar a produtividade. Confira uma comparação entre versões gratuitas e pagas, além de rankings detalhados. Ferramentas imperdíveis, projetadas para simplificar a gestão financeira e explorar o potencial da IA. Explore agora!
11 ferramentas
xix.ai

2026 – Os melhores assistentes de rastreamento do sono com inteligência artificial mais bem avaliados, selecionados para proporcionar uma recuperação máxima. Este guia semanal completamente atualizado apresenta ferramentas poderosas que incluem testes reais, comparações entre versões gratuitas e pagas, além de classificações detalhadas, visando ajudá-lo a encontrar a solução ideal para melhorar a qualidade do sono e fomentar hábitos noturnos mais saudáveis. Explore agora em XIX.AI e aproveite todas as vantagens oferecidas pela inteligência artificial.
10 ferramentas
xix.ai

2026: Os melhores e mais bem avaliados copilotos de IA para SQL em análise de produtos e receitas! A XIX.AI selecionou um conjunto poderoso e revolucionário de ferramentas imperdíveis, que passam por testes práticos por meio de rankings atualizados semanalmente. Essas ferramentas ajudam os usuários a aumentar significativamente a produtividade, acelerando a análise de dados, simplificando consultas complexas e gerando insights precisos para impulsionar decisões de negócios mais inteligentes. Explore agora e descubra a ferramenta perfeita para aproveitar ao máximo o potencial da IA!
14 ferramentas
xix.ai

2026: Os melhores e mais bem avaliados auxiliares de tarefas com IA que ensinam conceitos fundamentais, não apenas respostas. Ferramentas poderosas para estudantes. Lista selecionada que você não pode deixar de conferir. Atualizada semanalmente. Comparação entre versões gratuitas e pagas. Testes em situações reais. Rankings precisos para ajudar você a atingir todo o seu potencial de aprendizado. Explore agora e descubra a ferramenta perfeita para estudar de forma mais inteligente.
10 ferramentas
xix.ai












