


 Heim
OmniXtreme-Architektur für humanoide Roboter vorgestellt: „Flow Matching“ meistert Herausforderungen bei hochdynamischen Bewegungen
Unitree hat seine Bewegungssteuerungsarchitektur für humanoide Roboter namens „OmniXtreme“ offiziell veröffentlicht und als Open-Source-Software zur Verfügung gestellt, begleitet von einem Fachartikel ihres Gründers Wang Xingxing. Diese Architektur bietet eine umfassende Lösung für die Herausforderungen des Verlusts an Bewegungsgenauigkeit und der physikalischen Instabilität bei der Ausführung umfangreicher Bewegungsbibliotheken in hochdynamischen Umgebungen, wie beispielsweise bei Bühnenauftritten humanoider Roboter.
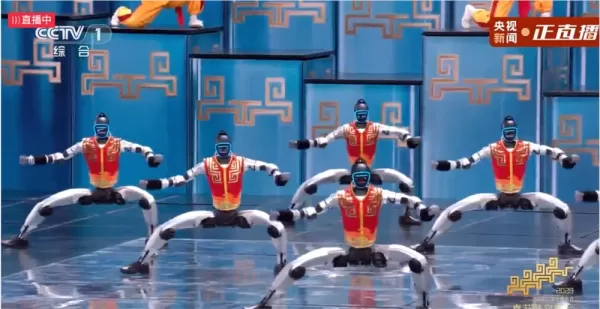
Die OmniXtreme-Architektur nutzt ein zweistufiges Trainingsframework. Die erste Stufe, das skalierbare flussbasierte Vortraining, destilliert komplexe, hochdynamische Fähigkeiten – darunter Rückwärtssaltos, Kampfsport und Streetdance – aus verschiedenen Expertenstrategien zu einem einheitlichen Modell. Es lernt Bewegungsbahnen durch generatives Flussabgleichen und überwindet so effektiv die Gradientenkonflikte, die beim multitaskingorientierten verstärkenden Lernen typisch sind. Die zweite Stufe, das „Actuation-Aware Post-Training“, integriert residuales Reinforcement Learning und detaillierte Modellierung der Drehmoment-Drehzahl-Hüllkurve. Dies ermöglicht es dem Roboter, seine Aktionen autonom auf der Grundlage der physikalischen Echtzeitgrenzen der Motoren und der regenerativen Kraftdynamik anzupassen.
Experimentelle Ergebnisse zeigen, dass diese Architektur auf der Unitree G1-Hardwareplattform eine Erfolgsquote von 96,36 % bei Rückwärtssaltos erreichte, wobei die Latenz der End-to-End-Inferenz auf 10 Millisekunden reduziert wurde. Die Open-Source-Veröffentlichung von OmniXtreme demonstriert nicht nur die starke Skalierbarkeit der Flow-Matching-Technologie in der verkörperten KI, sondern markiert auch einen Wandel für humanoide Roboter: weg von der Nachahmung isolierter Fähigkeiten hin zu einer allgemeinen, hochpräzisen Mobilität. Sie schafft einen entscheidenden technischen Rahmen für die Industrie, um robuste Steuerungssysteme in komplexen realen Umgebungen zu entwickeln.
Verwandter Artikel
 Indischer Tech-Milliardär investiert 30 Millionen US-Dollar in KI-Wettbewerber zu Microsoft Office
Der Serial-Entrepreneur Bhavin Turakhia investiert 30 Millionen US-Dollar seines eigenen Kapitals und setzt darauf, dass der Enterprise-AI-Sektor noch Platz für neue Akteure bietet. Sein neuestes Startup, Neo, basiert auf der Kernüberzeugung: Legacy-
Der ehemalige OpenAI-Chefwissenschaftler Ilya stellt sein SSI vor und enthüllt das erste Modell
Die KI hat einen weiteren großen Meilenstein erreicht. Nach seinem Ausscheiden aus OpenAI gründete der ehemalige Chefwissenschaftler Ilya Sutskever Safe Superintelligence Inc. (SSI), die kürzlich Details zu ihrem ersten Modell enthüllt hat. Berichten
Lovable Leads Atech's Seed Round as AI Ambient Coding Officially Enters the Hardware Field
Am 14. Mai 2026 gab die KI-Anwendungsentwicklungsplattform Lovable bekannt, dass sie an der 800.000-US-Dollar-Seed-Finanzierungsrunde des dänischen Hardware-Startups Atech beteiligt ist. Angeführt von Lovable zog die Runde erstklassige Wagniskapitalf
Empfehlungen zu verwandten Spezialthemen
Chatbot
 Die besten KI-gestützten Gesprächstrainingstools für Vorstellungsgesprächspraxis
2026 Neueste Besten Top-bewerteten KI-Konversationstrainer-Tools für Vorstellungsgesprächspraxis sind hier auf XIX.AI! Diese kuratierte Sammlung enthält leistungsstarke, bahnbrechende Tools, die strengen Praxistests unterzogen wurden, um präzises Feedback zu liefern. Sie finden einen Vergleich zwischen kostenlosen und kostenpflichtigen Optionen sowie detaillierte Rankings, die Ihnen helfen, die empfehlenswerte Option zu wählen, die Ihr Selbstvertrauen und Ihre Fähigkeiten verbessert. Entdecken Sie jetzt Ihr perfektes Tool für den Erfolg im Vorstellungsgespräch!
 12 Tools
 xix.ai
Design & Kunst
Die besten KI-Tools für den Stiltransfer für kreative Experimente
Die besten und am besten bewerteten KI-Tools für den Stiltransfer im Jahr 2026 – ideal für kreative Experimente! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die in Praxistests und strengen Bewertungen außergewöhnliche Ergebnisse liefern. Diese Top-Lösungen helfen Kreativen dabei, ihre Produktivität deutlich zu steigern, indem sie die Erstellung von Inhalten beschleunigen und unendliche kreative Möglichkeiten eröffnen. Entdecken Sie jetzt Ihr perfektes Tool und legen Sie noch heute los!
9 Tools
xix.ai
Comic-Erstellung
Die besten KI-Tools für Sprechblasen zum visuellen Geschichtenerzählen
Die besten und am besten bewerteten KI-Tools für Sprechblasen zum visuellen Storytelling des Jahres 2026 finden Sie hier auf XIX.AI! Diese sorgfältig zusammengestellte Sammlung umfasst leistungsstarke, bahnbrechende Tools, die Kreativen dabei helfen, ihre Produktivität zu steigern und kreative Blockaden zu überwinden. Holen Sie sich einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, sehen Sie sich Praxistests an und werfen Sie einen Blick auf die aktuellen Rankings, um die unverzichtbaren Lösungen zu finden, die sich perfekt für die Gestaltung fesselnder visueller Erzählungen eignen. Stöbern Sie jetzt und entdecken Sie Ihr ideales Tool!
10 Tools
xix.ai
Besprechungsassistent
Die besten Tools zur Zusammenfassung von KI-Meetings: Entscheidungen und Folgemaßnahmen übersichtlich nachverfolgen
Die besten und am besten bewerteten KI-Tools zur Zusammenfassung von Besprechungen im Jahr 2026 für eine übersichtliche Nachverfolgung von Entscheidungen und müheloses Follow-up. Diese sorgfältig zusammengestellte Liste präsentiert leistungsstarke, bahnbrechende Lösungen, die die Produktivität drastisch steigern, indem sie Besprechungsnotizen automatisieren, wichtige Aktionspunkte identifizieren und die Teamkoordination projektübergreifend optimieren. Erhalten Sie einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten sowie Praxistests und wöchentlich aktualisierte Rankings, die Ihnen helfen, das perfekte Tool zu finden. Entdecken Sie es jetzt und nutzen Sie Ihren KI-Vorteil!
9 Tools
xix.ai
Datenanalyse
Die besten Tools für die KI-gestützte Datenreinigung: Fehlende Werte und Duplikate schnell beheben
2026 – Die neuesten, besten und am höchsten bewerteten Tools für die Reinigung von KI-Daten, um fehlende Werte sowie Duplikate schnell zu beheben. Diese sorgfältig zusammengestellte Liste präsentiert leistungsstarke Lösungen, die die Produktivität erheblich steigern. Jedes Tool wurde in der Praxis gründlich getestet, um seine Zuverlässigkeit zu gewährleisten. Holen Sie sich einen kostenlosen Vergleich zwischen kostenloser und kostenpflichtiger Variante und entdecken Sie das für Ihre Bedürfnisse beste Tool. Entdecken Sie es jetzt auf XIX.AI, um Ihren Vorteil in der KI-Branche zu erlangen.
11 Tools
xix.ai
Design & Kunst
Die besten KI-gestützten Kreativwerkzeuge für Künstler: Den Durchbruch durch visuelle Blockaden
2026 Neueste Besten Top-Bewerteten KI-Kreativitäts-Tools für Künstler wurden von XIX.AI kuratiert, um Kreativen zu helfen, visuelle Blockaden zu durchbrechen und die Kreativität sofort zu steigern. Diese leistungsstarken, bahnbrechenden Tools bieten reale Tests, detaillierte kostenlose vs. kostenpflichtige Vergleiche und wöchentlich aktualisierte Rankings. Entdecken Sie Ihr perfektes Tool, um die Content-Erstellung zu beschleunigen und Ihren KI-Vorteil noch heute freizuschalten. Jetzt erkunden!
14 Tools
xix.ai

 Kommentare (0)
Unitree hat seine Bewegungssteuerungsarchitektur für humanoide Roboter namens „OmniXtreme“ offiziell veröffentlicht und als Open-Source-Software zur Verfügung gestellt, begleitet von einem Fachartikel ihres Gründers Wang Xingxing. Diese Architektur bietet eine umfassende Lösung für die Herausforderungen des Verlusts an Bewegungsgenauigkeit und der physikalischen Instabilität bei der Ausführung umfangreicher Bewegungsbibliotheken in hochdynamischen Umgebungen, wie beispielsweise bei Bühnenauftritten humanoider Roboter.
Die OmniXtreme-Architektur nutzt ein zweistufiges Trainingsframework. Die erste Stufe, das skalierbare flussbasierte Vortraining, destilliert komplexe, hochdynamische Fähigkeiten – darunter Rückwärtssaltos, Kampfsport und Streetdance – aus verschiedenen Expertenstrategien zu einem einheitlichen Modell. Es lernt Bewegungsbahnen durch generatives Flussabgleichen und überwindet so effektiv die Gradientenkonflikte, die beim multitaskingorientierten verstärkenden Lernen typisch sind. Die zweite Stufe, das „Actuation-Aware Post-Training“, integriert residuales Reinforcement Learning und detaillierte Modellierung der Drehmoment-Drehzahl-Hüllkurve. Dies ermöglicht es dem Roboter, seine Aktionen autonom auf der Grundlage der physikalischen Echtzeitgrenzen der Motoren und der regenerativen Kraftdynamik anzupassen.
Experimentelle Ergebnisse zeigen, dass diese Architektur auf der Unitree G1-Hardwareplattform eine Erfolgsquote von 96,36 % bei Rückwärtssaltos erreichte, wobei die Latenz der End-to-End-Inferenz auf 10 Millisekunden reduziert wurde. Die Open-Source-Veröffentlichung von OmniXtreme demonstriert nicht nur die starke Skalierbarkeit der Flow-Matching-Technologie in der verkörperten KI, sondern markiert auch einen Wandel für humanoide Roboter: weg von der Nachahmung isolierter Fähigkeiten hin zu einer allgemeinen, hochpräzisen Mobilität. Sie schafft einen entscheidenden technischen Rahmen für die Industrie, um robuste Steuerungssysteme in komplexen realen Umgebungen zu entwickeln.








 Indischer Tech-Milliardär investiert 30 Millionen US-Dollar in KI-Wettbewerber zu Microsoft Office
Der Serial-Entrepreneur Bhavin Turakhia investiert 30 Millionen US-Dollar seines eigenen Kapitals und setzt darauf, dass der Enterprise-AI-Sektor noch Platz für neue Akteure bietet. Sein neuestes Startup, Neo, basiert auf der Kernüberzeugung: Legacy-
 Der ehemalige OpenAI-Chefwissenschaftler Ilya stellt sein SSI vor und enthüllt das erste Modell
Die KI hat einen weiteren großen Meilenstein erreicht. Nach seinem Ausscheiden aus OpenAI gründete der ehemalige Chefwissenschaftler Ilya Sutskever Safe Superintelligence Inc. (SSI), die kürzlich Details zu ihrem ersten Modell enthüllt hat. Berichten
 Lovable Leads Atech's Seed Round as AI Ambient Coding Officially Enters the Hardware Field
Am 14. Mai 2026 gab die KI-Anwendungsentwicklungsplattform Lovable bekannt, dass sie an der 800.000-US-Dollar-Seed-Finanzierungsrunde des dänischen Hardware-Startups Atech beteiligt ist. Angeführt von Lovable zog die Runde erstklassige Wagniskapitalf

2026 Neueste Besten Top-bewerteten KI-Konversationstrainer-Tools für Vorstellungsgesprächspraxis sind hier auf XIX.AI! Diese kuratierte Sammlung enthält leistungsstarke, bahnbrechende Tools, die strengen Praxistests unterzogen wurden, um präzises Feedback zu liefern. Sie finden einen Vergleich zwischen kostenlosen und kostenpflichtigen Optionen sowie detaillierte Rankings, die Ihnen helfen, die empfehlenswerte Option zu wählen, die Ihr Selbstvertrauen und Ihre Fähigkeiten verbessert. Entdecken Sie jetzt Ihr perfektes Tool für den Erfolg im Vorstellungsgespräch!
12 Tools
xix.ai

Die besten und am besten bewerteten KI-Tools für den Stiltransfer im Jahr 2026 – ideal für kreative Experimente! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die in Praxistests und strengen Bewertungen außergewöhnliche Ergebnisse liefern. Diese Top-Lösungen helfen Kreativen dabei, ihre Produktivität deutlich zu steigern, indem sie die Erstellung von Inhalten beschleunigen und unendliche kreative Möglichkeiten eröffnen. Entdecken Sie jetzt Ihr perfektes Tool und legen Sie noch heute los!
9 Tools
xix.ai

Die besten und am besten bewerteten KI-Tools für Sprechblasen zum visuellen Storytelling des Jahres 2026 finden Sie hier auf XIX.AI! Diese sorgfältig zusammengestellte Sammlung umfasst leistungsstarke, bahnbrechende Tools, die Kreativen dabei helfen, ihre Produktivität zu steigern und kreative Blockaden zu überwinden. Holen Sie sich einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, sehen Sie sich Praxistests an und werfen Sie einen Blick auf die aktuellen Rankings, um die unverzichtbaren Lösungen zu finden, die sich perfekt für die Gestaltung fesselnder visueller Erzählungen eignen. Stöbern Sie jetzt und entdecken Sie Ihr ideales Tool!
10 Tools
xix.ai

Die besten und am besten bewerteten KI-Tools zur Zusammenfassung von Besprechungen im Jahr 2026 für eine übersichtliche Nachverfolgung von Entscheidungen und müheloses Follow-up. Diese sorgfältig zusammengestellte Liste präsentiert leistungsstarke, bahnbrechende Lösungen, die die Produktivität drastisch steigern, indem sie Besprechungsnotizen automatisieren, wichtige Aktionspunkte identifizieren und die Teamkoordination projektübergreifend optimieren. Erhalten Sie einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten sowie Praxistests und wöchentlich aktualisierte Rankings, die Ihnen helfen, das perfekte Tool zu finden. Entdecken Sie es jetzt und nutzen Sie Ihren KI-Vorteil!
9 Tools
xix.ai

2026 – Die neuesten, besten und am höchsten bewerteten Tools für die Reinigung von KI-Daten, um fehlende Werte sowie Duplikate schnell zu beheben. Diese sorgfältig zusammengestellte Liste präsentiert leistungsstarke Lösungen, die die Produktivität erheblich steigern. Jedes Tool wurde in der Praxis gründlich getestet, um seine Zuverlässigkeit zu gewährleisten. Holen Sie sich einen kostenlosen Vergleich zwischen kostenloser und kostenpflichtiger Variante und entdecken Sie das für Ihre Bedürfnisse beste Tool. Entdecken Sie es jetzt auf XIX.AI, um Ihren Vorteil in der KI-Branche zu erlangen.
11 Tools
xix.ai

2026 Neueste Besten Top-Bewerteten KI-Kreativitäts-Tools für Künstler wurden von XIX.AI kuratiert, um Kreativen zu helfen, visuelle Blockaden zu durchbrechen und die Kreativität sofort zu steigern. Diese leistungsstarken, bahnbrechenden Tools bieten reale Tests, detaillierte kostenlose vs. kostenpflichtige Vergleiche und wöchentlich aktualisierte Rankings. Entdecken Sie Ihr perfektes Tool, um die Content-Erstellung zu beschleunigen und Ihren KI-Vorteil noch heute freizuschalten. Jetzt erkunden!
14 Tools
xix.ai












