


 집
옴니익스트림(OmniXtreme) 휴머노이드 로봇 아키텍처 공개: ‘플로우 매칭’ 기술로 고동적 움직임의 난제 해결
유니트리(Unitree)는 ‘옴니익스트림(OmniXtreme)’이라는 이름의 휴머노이드 로봇 동작 제어 아키텍처를 공식 출시하고 오픈소스로 공개했으며, 창립자 왕싱싱(Wang Xingxing)이 집필한 기술 논문도 함께 발표했습니다. 이 아키텍처는 휴머노이드 로봇의 무대 공연과 같이 역동성이 높은 환경에서 방대한 동작 라이브러리를 실행할 때 발생하는 동작 정확도 저하 및 물리적 불안정성 문제를 포괄적으로 해결합니다.
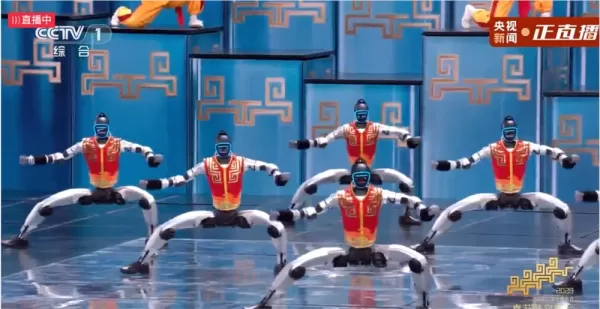
OmniXtreme 아키텍처는 2단계 훈련 프레임워크를 채택하고 있습니다. 첫 번째 단계인 '확장 가능한 흐름 기반 사전 훈련(Scalable Flow-based Pretraining)'은 백플립, 무술, 스트리트 댄스 등 복잡하고 역동적인 기술을 다양한 전문가 전략에서 추출하여 통합 모델로 정제합니다. 이 단계는 생성적 흐름 매칭(generative flow matching)을 통해 동작 궤적을 학습함으로써, 다중 작업 강화 학습에서 흔히 발생하는 경사도 충돌을 효과적으로 극복합니다. 두 번째 단계인 '구동 인식 사후 훈련(Actuation-Aware Post-Training)'은 잔차 강화 학습과 상세한 토크-속도 엔벨로프 모델링을 통합합니다. 이를 통해 로봇은 실시간 모터 물리적 한계와 회생 전력 역학에 기반하여 동작을 자율적으로 조정할 수 있습니다.
실험 결과에 따르면, 이 아키텍처는 Unitree G1 하드웨어 플랫폼에서 백플립 성공률 96.36%를 달성했으며, 종단 간 추론 지연 시간은 10밀리초로 단축되었습니다. OmniXtreme의 오픈소스 공개는 신체 기반 AI에서 플로우 매칭 기술의 강력한 확장성을 입증할 뿐만 아니라, 휴머노이드 로봇이 개별 기술을 모방하는 단계에서 벗어나 일반적이고 정밀한 이동 능력을 갖추는 방향으로의 전환을 의미합니다. 이는 업계가 복잡한 실제 환경에서 견고한 제어 시스템을 개발할 수 있는 핵심 기술 프레임워크를 확립합니다.
관련 기사
 인도 기술 거대기업이 마이크로소프트 오피스의 AI 경쟁사에 3000만 달러 투자
시리즈 창업가 바힌 투라크히아는 3,000만 달러의 자금을 자신의 자본으로 투자하며, 엔터프라이즈 AI 분야에 여전히 신규 진입자에게 기회가 남아 있다고 믿고 있다. 그의 최신 스타트업 ‘Neo’는 핵심 신념을 바탕으로 운영된다: 기존 직장용 소프트웨어는 채팅봇으로 단순히 패치할 수 없으며, 아키텍처의 완전한 재설계가 필요하다는 것이다.46세의 투라크히아는 야심 찬 엔터프라이즈 테크 벤처를 지원해 온 이력이 있다. 지난 20년간 그는 Dire
전 OpenAI 수석 과학자 일리아의 SSI가 첫 모델을 공개하다
AI는 또 다른 주요 이정표를 달성했습니다. 오픈AI를 떠난 전 수석 과학자 일야 수트케버는 세이프 슈퍼인텔리전스 인크.(SSI)를 설립했으며, 이 회사는 최근 첫 번째 모델에 대한 세부 사항을 공개했습니다. 해외 소셜 미디어의 보도에 따르면, 이 팀은 안전한 슈퍼인텔리전스 추구를 위한 중요한 진전인 TTT(테스트 중 학습)를 활용한 컴팩트한 추론 엔진을 개발하고 있습니다.이 새로운 아키텍처는 모델이 '학습 방법을 학습'할 수 있도록 하는 데
Lovable Leads Atech's Seed Round as AI Ambient Coding Officially Enters the Hardware Field
2026년 5월 14일, AI 애플리케이션 개발 플랫폼 라블러블(Lovable)은 덴마크 하드웨어 스타트업 Atech의 80만 달러 시드 투자 라운드 참여를 발표했습니다. 라블러블이 주도한 이번 투자에는 a16z 스카우트 펀드, 시에리야 스카우트 펀드, 노르딕 메이커스(Nordic Makers) 등 최상위 벤처캐피탈 기업들이 참여했습니다. 이번 투자는 라블러블이 순수 소프트웨어 개발을 넘어 하드웨어 엔지니어링 영역으로 '바이브 코딩(Vibe C
관련 특별 주제 추천
챗봇
 면접 연습을 위한 최고의 AI 대화 트레이너 도구
2026년 최신 최고의 평점 높은 AI 대화 트레이너 도구들이 XIX.AI에서 만나보세요! 면접 연습을 위한 이 엄선된 컬렉션은 강력한, 게임 체인저 도구들을 포함하고 있으며, 엄격한 실제 세계 테스트를 거쳐 정확한 피드백을 제공합니다. 무료 대 유료 비교와 상세한 순위표를 찾을 수 있어 자신감과 기술을 향상시킬 수 있는 꼭 시도해봐야 할 옵션을 선택하는 데 도움이 됩니다. 지금 탐색하여 면접 성공을 위한 완벽한 도구를 발견하세요!
 12 도구
 xix.ai
디자인과 예술
창의적인 실험을 위한 최고의 AI 스타일 변환 도구
2026년 최신, 최고 평점을 받은 창의적 실험을 위한 AI 스타일 변환 도구! XIX.AI는 실제 테스트와 엄격한 평가를 통해 탁월한 결과를 보여주는, 강력하고 판도를 바꿀 만한 ‘꼭 사용해 봐야 할’ 도구들을 엄선했습니다. 이 최고의 솔루션들은 콘텐츠 제작 속도를 높이고 무한한 창의적 가능성을 열어줌으로써 크리에이터들의 생산성을 크게 높여줍니다. 지금 바로 탐색하여 나에게 딱 맞는 도구를 찾아보고, 오늘 바로 창작을 시작해 보세요!
9 도구
xix.ai
만화 창작
시각적 스토리텔링을 위한 최고의 AI 대화 풍선 도구
2026년 시각적 스토리텔링을 위한 최신 최고 평점의 AI 대화 풍선 도구가 XIX.AI에 소개됩니다! 이 엄선된 모음집에는 크리에이터들이 생산성을 높이고 창의적인 난관을 극복하는 데 도움을 주는, 강력하고 획기적인 도구들이 포함되어 있습니다. 무료 버전과 유료 버전의 비교 정보를 확인하고, 실제 테스트 결과를 살펴보며, 최신 순위를 통해 매력적인 시각적 이야기를 만드는 데 꼭 필요한 솔루션을 찾아보세요. 지금 바로 탐색하여 여러분에게 딱 맞는 도구를 발견해 보세요!
10 도구
xix.ai
회의 도우미
최고의 AI 회의 요약 도구: 의사 결정 사항과 후속 조치를 명확하게 추적하세요
2026년 최신 최고 평점을 받은 최고의 AI 회의 요약 도구로, 명확한 의사 결정 추적과 손쉬운 후속 조치를 실현하세요. 이 엄선된 목록은 회의록 자동화, 핵심 실행 과제 파악, 모든 프로젝트에 걸친 팀 협업 효율화를 통해 생산성을 획기적으로 높여주는 강력하고 혁신적인 솔루션을 소개합니다. 무료 버전과 유료 버전의 비교 정보, 실제 사용 후기, 매주 업데이트되는 순위 정보를 통해 여러분에게 딱 맞는 도구를 찾아보세요. 지금 바로 살펴보고 AI의 힘을 경험해 보세요!
9 도구
xix.ai
데이터 분석
최고의 AI 데이터 정제 도구: 누락된 값과 중복 데이터를 신속하게 수정하기
2026년 최신의 우수하고 높은 평가를 받는 AI 데이터 정제 도구들로, 누락된 값과 중복 데이터를 신속하게 수정할 수 있습니다. 이 선별된 목록에는 생산성을 획기적으로 향상시켜 주는 강력한 솔루션이 포함되어 있습니다. 각 도구는 신뢰성을 보장하기 위해 엄격한 실제 환경 테스트를 거쳤습니다. 무료 버전과 유료 버전의 비교 정보를 확인하고, 귀하의 요구사항에 가장 적합한 도구를 발견해 보세요. 지금 바로 XIX.AI에서 자세히 알아보시고 AI 분야에서의 경쟁 우위를 확보하세요.
11 도구
xix.ai
디자인과 예술
아티스트를 위한 최고의 AI 창의적 아이디어 도구: 시각적 블록을 돌파하라
2026년 최신 최고 인기 AI 창의적 아이디어 도구들은 XIX.AI가 선별한 것으로, 창작자들이 시각적 장벽을 돌파하고 즉각적으로 창의성을 높일 수 있도록 지원합니다. 이러한 강력한 혁신적 도구들은 실제 테스트 결과, 무료와 유료 버전의 상세 비교, 그리고 매주 업데이트되는 순위표를 제공합니다. 콘텐츠 제작을 가속화하고 AI 경쟁력을 발휘할 수 있는 완벽한 도구를 발견하세요. 지금 바로 탐색하세요!
14 도구
xix.ai

 의견 (0)
0/500
유니트리(Unitree)는 ‘옴니익스트림(OmniXtreme)’이라는 이름의 휴머노이드 로봇 동작 제어 아키텍처를 공식 출시하고 오픈소스로 공개했으며, 창립자 왕싱싱(Wang Xingxing)이 집필한 기술 논문도 함께 발표했습니다. 이 아키텍처는 휴머노이드 로봇의 무대 공연과 같이 역동성이 높은 환경에서 방대한 동작 라이브러리를 실행할 때 발생하는 동작 정확도 저하 및 물리적 불안정성 문제를 포괄적으로 해결합니다.
OmniXtreme 아키텍처는 2단계 훈련 프레임워크를 채택하고 있습니다. 첫 번째 단계인 '확장 가능한 흐름 기반 사전 훈련(Scalable Flow-based Pretraining)'은 백플립, 무술, 스트리트 댄스 등 복잡하고 역동적인 기술을 다양한 전문가 전략에서 추출하여 통합 모델로 정제합니다. 이 단계는 생성적 흐름 매칭(generative flow matching)을 통해 동작 궤적을 학습함으로써, 다중 작업 강화 학습에서 흔히 발생하는 경사도 충돌을 효과적으로 극복합니다. 두 번째 단계인 '구동 인식 사후 훈련(Actuation-Aware Post-Training)'은 잔차 강화 학습과 상세한 토크-속도 엔벨로프 모델링을 통합합니다. 이를 통해 로봇은 실시간 모터 물리적 한계와 회생 전력 역학에 기반하여 동작을 자율적으로 조정할 수 있습니다.
실험 결과에 따르면, 이 아키텍처는 Unitree G1 하드웨어 플랫폼에서 백플립 성공률 96.36%를 달성했으며, 종단 간 추론 지연 시간은 10밀리초로 단축되었습니다. OmniXtreme의 오픈소스 공개는 신체 기반 AI에서 플로우 매칭 기술의 강력한 확장성을 입증할 뿐만 아니라, 휴머노이드 로봇이 개별 기술을 모방하는 단계에서 벗어나 일반적이고 정밀한 이동 능력을 갖추는 방향으로의 전환을 의미합니다. 이는 업계가 복잡한 실제 환경에서 견고한 제어 시스템을 개발할 수 있는 핵심 기술 프레임워크를 확립합니다.








 인도 기술 거대기업이 마이크로소프트 오피스의 AI 경쟁사에 3000만 달러 투자
시리즈 창업가 바힌 투라크히아는 3,000만 달러의 자금을 자신의 자본으로 투자하며, 엔터프라이즈 AI 분야에 여전히 신규 진입자에게 기회가 남아 있다고 믿고 있다. 그의 최신 스타트업 ‘Neo’는 핵심 신념을 바탕으로 운영된다: 기존 직장용 소프트웨어는 채팅봇으로 단순히 패치할 수 없으며, 아키텍처의 완전한 재설계가 필요하다는 것이다.46세의 투라크히아는 야심 찬 엔터프라이즈 테크 벤처를 지원해 온 이력이 있다. 지난 20년간 그는 Dire
 전 OpenAI 수석 과학자 일리아의 SSI가 첫 모델을 공개하다
AI는 또 다른 주요 이정표를 달성했습니다. 오픈AI를 떠난 전 수석 과학자 일야 수트케버는 세이프 슈퍼인텔리전스 인크.(SSI)를 설립했으며, 이 회사는 최근 첫 번째 모델에 대한 세부 사항을 공개했습니다. 해외 소셜 미디어의 보도에 따르면, 이 팀은 안전한 슈퍼인텔리전스 추구를 위한 중요한 진전인 TTT(테스트 중 학습)를 활용한 컴팩트한 추론 엔진을 개발하고 있습니다.이 새로운 아키텍처는 모델이 '학습 방법을 학습'할 수 있도록 하는 데
 Lovable Leads Atech's Seed Round as AI Ambient Coding Officially Enters the Hardware Field
2026년 5월 14일, AI 애플리케이션 개발 플랫폼 라블러블(Lovable)은 덴마크 하드웨어 스타트업 Atech의 80만 달러 시드 투자 라운드 참여를 발표했습니다. 라블러블이 주도한 이번 투자에는 a16z 스카우트 펀드, 시에리야 스카우트 펀드, 노르딕 메이커스(Nordic Makers) 등 최상위 벤처캐피탈 기업들이 참여했습니다. 이번 투자는 라블러블이 순수 소프트웨어 개발을 넘어 하드웨어 엔지니어링 영역으로 '바이브 코딩(Vibe C

2026년 최신 최고의 평점 높은 AI 대화 트레이너 도구들이 XIX.AI에서 만나보세요! 면접 연습을 위한 이 엄선된 컬렉션은 강력한, 게임 체인저 도구들을 포함하고 있으며, 엄격한 실제 세계 테스트를 거쳐 정확한 피드백을 제공합니다. 무료 대 유료 비교와 상세한 순위표를 찾을 수 있어 자신감과 기술을 향상시킬 수 있는 꼭 시도해봐야 할 옵션을 선택하는 데 도움이 됩니다. 지금 탐색하여 면접 성공을 위한 완벽한 도구를 발견하세요!
12 도구
xix.ai

2026년 최신, 최고 평점을 받은 창의적 실험을 위한 AI 스타일 변환 도구! XIX.AI는 실제 테스트와 엄격한 평가를 통해 탁월한 결과를 보여주는, 강력하고 판도를 바꿀 만한 ‘꼭 사용해 봐야 할’ 도구들을 엄선했습니다. 이 최고의 솔루션들은 콘텐츠 제작 속도를 높이고 무한한 창의적 가능성을 열어줌으로써 크리에이터들의 생산성을 크게 높여줍니다. 지금 바로 탐색하여 나에게 딱 맞는 도구를 찾아보고, 오늘 바로 창작을 시작해 보세요!
9 도구
xix.ai

2026년 시각적 스토리텔링을 위한 최신 최고 평점의 AI 대화 풍선 도구가 XIX.AI에 소개됩니다! 이 엄선된 모음집에는 크리에이터들이 생산성을 높이고 창의적인 난관을 극복하는 데 도움을 주는, 강력하고 획기적인 도구들이 포함되어 있습니다. 무료 버전과 유료 버전의 비교 정보를 확인하고, 실제 테스트 결과를 살펴보며, 최신 순위를 통해 매력적인 시각적 이야기를 만드는 데 꼭 필요한 솔루션을 찾아보세요. 지금 바로 탐색하여 여러분에게 딱 맞는 도구를 발견해 보세요!
10 도구
xix.ai

2026년 최신 최고 평점을 받은 최고의 AI 회의 요약 도구로, 명확한 의사 결정 추적과 손쉬운 후속 조치를 실현하세요. 이 엄선된 목록은 회의록 자동화, 핵심 실행 과제 파악, 모든 프로젝트에 걸친 팀 협업 효율화를 통해 생산성을 획기적으로 높여주는 강력하고 혁신적인 솔루션을 소개합니다. 무료 버전과 유료 버전의 비교 정보, 실제 사용 후기, 매주 업데이트되는 순위 정보를 통해 여러분에게 딱 맞는 도구를 찾아보세요. 지금 바로 살펴보고 AI의 힘을 경험해 보세요!
9 도구
xix.ai

2026년 최신의 우수하고 높은 평가를 받는 AI 데이터 정제 도구들로, 누락된 값과 중복 데이터를 신속하게 수정할 수 있습니다. 이 선별된 목록에는 생산성을 획기적으로 향상시켜 주는 강력한 솔루션이 포함되어 있습니다. 각 도구는 신뢰성을 보장하기 위해 엄격한 실제 환경 테스트를 거쳤습니다. 무료 버전과 유료 버전의 비교 정보를 확인하고, 귀하의 요구사항에 가장 적합한 도구를 발견해 보세요. 지금 바로 XIX.AI에서 자세히 알아보시고 AI 분야에서의 경쟁 우위를 확보하세요.
11 도구
xix.ai

2026년 최신 최고 인기 AI 창의적 아이디어 도구들은 XIX.AI가 선별한 것으로, 창작자들이 시각적 장벽을 돌파하고 즉각적으로 창의성을 높일 수 있도록 지원합니다. 이러한 강력한 혁신적 도구들은 실제 테스트 결과, 무료와 유료 버전의 상세 비교, 그리고 매주 업데이트되는 순위표를 제공합니다. 콘텐츠 제작을 가속화하고 AI 경쟁력을 발휘할 수 있는 완벽한 도구를 발견하세요. 지금 바로 탐색하세요!
14 도구
xix.ai












