


 Maison
Quelle est la vision de NVIDIA pour l'IA physique et la robotique en 2025 ?
Le domaine de l'intelligence artificielle progresse rapidement, s'étendant des espaces purement numériques au monde tangible et physique. NVIDIA est l'un des leaders dans ce domaine avec sa vision de l'IA physique. Ce concept vise à doter les robots et les systèmes autonomes de l'intelligence, de l'efficacité et de l'adaptabilité nécessaires à une interaction sophistiquée avec le monde réel. En exploitant des modèles de simulation et d'IA avancés, NVIDIA jette les bases d'un avenir où les robots s'intègreront de manière transparente dans la vie quotidienne, en s'attaquant à des tâches complexes et en résolvant des problèmes pratiques. Cet article examine la stratégie de NVIDIA, les technologies de base qui la sous-tendent et l'impact sociétal potentiel de l'IA physique.
Points clés
L'IA physique : permet à l'IA de comprendre le monde physique et de s'y engager par le biais de la robotique.
La simulation comme pierre angulaire : Exploiter la simulation haute fidélité pour former et valider efficacement les modèles d'IA.
GROOT : General Robot 00 Technology : Projet fondamental de NVIDIA pour le développement de robots à usage général.
API physiques : Interfaces logicielles qui permettent un contrôle et une interaction directs avec le matériel physique.
Rareté des données en robotique : La simulation permet de surmonter le défi posé par le manque de données d'entraînement dans le monde réel.
Le test physique de Turing : Une référence évaluant la capacité d'une IA à interagir avec le monde physique aussi naturellement qu'un humain.
Cadre RoboCASA : Un environnement de simulation pour l'entraînement des robots aux tâches ménagères quotidiennes.
L'évolution vers des cousins numériques : Utilisation de moteurs physiques génératifs comme alternative flexible aux jumeaux numériques précis.
L'énergie nucléaire pour la robotique : Plaidoyer en faveur de sources d'énergie propres et puissantes pour répondre aux exigences de la robotique avancée.
Révolutionner les industries : L'IA physique est sur le point de transformer de nombreux secteurs.
Comprendre les fondements : Qu'est-ce que l'IA physique ?
Définir l'IA physique
L'IA physique marque une évolution majeure, faisant passer l'IA des logiciels à des systèmes incarnés tels que les robots et les machines. Ces systèmes peuvent percevoir leur environnement, raisonner sur la base de lois physiques et agir pour atteindre des objectifs. L'objectif est de doter les robots de l'intelligence nécessaire pour fonctionner dans des environnements réels non structurés. Jim Fan, de NVIDIA, résume l'objectif : créer une IA qui comprenne et manipule véritablement le monde physique.
Le test physique de Turing est au cœur de ce concept
. Alors que le test de Turing classique évalue l'intelligence conversationnelle, la version physique exige une interaction transparente avec l'environnement. Prenons l'exemple d'un robot qui nettoie après un événement ou qui prépare un repas. Il doit identifier les objets, naviguer dans l'espace et accomplir ces actions d'une manière indiscernable de celle d'un être humain. Cela nécessite une perception robuste, une planification sophistiquée et un contrôle moteur précis.
L'IA physique associe des algorithmes puissants à la robotique et à l'automatisation, promettant des avantages tels qu'une plus grande efficacité opérationnelle, une sécurité accrue et une meilleure adaptabilité à toutes les applications.
L'impératif de simulation : Surmonter la pénurie de données en robotique
Les données : Le carburant de l'IA
L'un des principaux obstacles à l'IA en robotique est la rareté des données du monde réel. Contrairement aux domaines disposant de vastes ensembles de données numériques, la robotique s'appuie sur des données d'interaction physique, qui sont coûteuses et lentes à collecter. Jim Fan qualifie l'internet de"carburant fossile de l'IA"
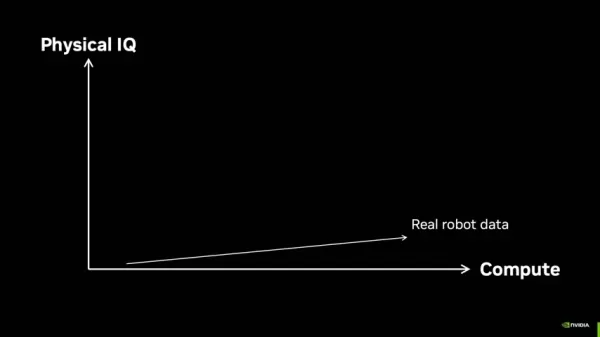
en soulignant que les données existantes alimentent la formation et l'évolution des modèles.
Cette pénurie de données entrave le développement d'une IA robotique fiable et généralisable. La solution de NVIDIA consiste à faire de la simulation haute fidélité un élément fondamental de l'IA physique. Les simulations créent des mondes virtuels réalistes où les robots peuvent s'entraîner de manière intensive, générant ainsi de nombreuses données rentables dans un environnement contrôlé.
Simulation haute fidélité: NVIDIA crée des environnements virtuels physiquement exacts, permettant aux robots d'apprendre et de s'adapter à d'innombrables scénarios sans risques ni dépenses dans le monde réel. Ces simulations intègrent des modèles réalistes de physique, d'éclairage et de capteurs, ce qui permet de transférer les compétences aux robots réels.
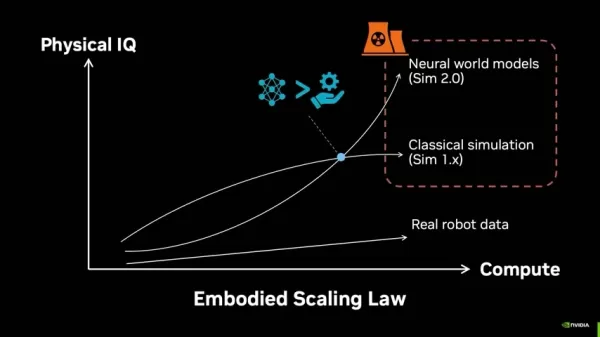
Randomisation du domaine: Pour construire une IA plus robuste, NVIDIA utilise la randomisation des domaines. Cette technique fait varier les paramètres de simulation, tels que la gravité, la friction et l'éclairage, exposant ainsi l'IA à diverses conditions. Elle empêche l'adaptation excessive à la simulation et améliore la capacité de l'IA à s'adapter à la complexité du monde réel. Une simulation efficace nécessite à la fois vitesse et diversité pour s'approcher de la réalité.
RoboCASA : Entraînement au test physique de Turing
À cette fin, NVIDIA a développé le cadre RoboCASA
qui simule des environnements domestiques. En reproduisant des tâches quotidiennes, il permet de former des robots polyvalents à des contextes réels.
RoboCASA offre une grande capacité de personnalisation pour simplifier la formation à l'IA. Les textures environnementales générées par l'IA constituent une caractéristique clé : un LLM crée un code XML pour détailler les éléments 3D. Cette approche permet d'obtenir une plateforme de simulation hautement personnalisable.
Jumeaux et cousins numériques
Le cadre de simulation de NVIDIA inclut les concepts de jumeaux et de cousins numériques.
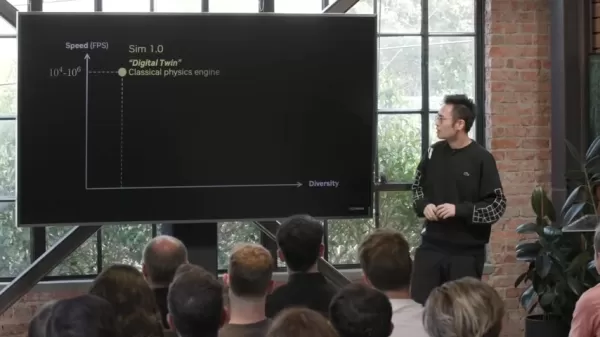
. Un jumeau numérique parfait reflète son homologue physique avec une précision de un pour un, ce qui peut s'avérer difficile. Souvent, les modèles de physique générative (ou cousins) constituent une alternative pratique.
Les cousins numériques sont des moteurs de physique générative qui peuvent sacrifier une partie de la précision au profit de la vitesse. Leur efficacité repose en grande partie sur l'application de la randomisation du domaine.
Utiliser efficacement la simulation : Principes clés
Principes de simulation
NVIDIA a établi des principes fondamentaux pour une formation efficace à l'IA robotique. Le premier est la nécessité de simuler le monde 10 000 fois plus vite qu'en temps réel. Cette accélération permet aux robots d'expérimenter davantage de scénarios et d'accélérer l'itération des modèles. Le premier million de mondes simulés peut sembler similaire, mais des défis uniques finissent par se présenter, et c'est dans ces cas particuliers que se produit un apprentissage significatif de l'IA.
La formation se déroule dans la "matrice" de simulation, après quoi les connaissances sont déployées dans la réalité. Le coût de la collecte de données de formation dans le monde réel est prohibitif par rapport à la production de données simulées.
Prix des outils physiques d'IA
Licences et accessibilité au code source ouvert
NVIDIA considère que le développement de logiciels libres est essentiel pour l'avenir de l'IA physique. Annoncés lors de la conférence GTC de mars, les futurs modèles de base seront open source. Cette décision vise à démocratiser le domaine, à élargir l'accès aux outils d'IA physique et à accélérer les améliorations grâce à la collaboration de la communauté. Ces modèles continueront d'évoluer grâce aux contributions des développeurs du monde entier.
Le chemin à parcourir : Avantages et inconvénients de l'IA physique
Avantages
Amélioration significative de l'efficacité dans de nombreux secteurs.
Amélioration de la sécurité dans des conditions de travail dangereuses.
Amélioration de l'adaptabilité dans des environnements dynamiques et non structurés.
Réduction des coûts grâce à l'automatisation des tâches.
La formation à l'IA via la simulation est plus abordable que les essais physiques.
Inconvénients
Investissement initial élevé pour le développement et le déploiement du système.
Consommation d'énergie importante.
Les systèmes d'IA nécessitent encore souvent une surveillance ou une intervention humaine.
Risques potentiels associés aux défaillances des systèmes autonomes ou aux comportements involontaires.
Le matériel physique du robot peut se fatiguer ou tomber en panne avant le logiciel d'IA.
Caractéristiques principales de l'écosystème d'IA physique de NVIDIA
Caractéristiques principales de l'IA physique
Le cœur de la stratégie d'IA physique de NVIDIA intègre la simulation, des modèles haute fidélité et des données synthétiques, allant au-delà de la simple exécution de tâches.
Les sections suivantes détaillent ces composants, mais un bref résumé est fourni ici.
NVIDIA GROOT : Technologie General Robot 00
GROOT est un projet ambitieux de NVIDIA visant à créer des robots polyvalents capables d'accomplir diverses tâches. Il s'agit de construire une plateforme d'IA unifiée pour la robotique, permettant aux développeurs de déployer des modèles sur différents matériels. GROOT englobe le matériel, les logiciels et les modèles d'IA nécessaires pour alimenter la prochaine vague de robots intelligents.
API physiques : Combler le fossé
NVIDIA envisage un avenir où les développeurs de logiciels utiliseront des API physiques standardisées pour contrôler facilement les systèmes physiques. À l'instar des API logicielles qui font abstraction de la complexité, les API physiques offrent une interface cohérente pour les robots, les capteurs et les actionneurs. Les développeurs pourront ainsi se concentrer sur la création d'applications innovantes sans avoir besoin de connaissances approfondies en matière de matériel.
Révolutionner les industries : Cas d'utilisation de l'IA physique
Transformer les industries grâce à l'IA physique
L'IA physique promet de transformer de nombreux secteurs, notamment
- La fabrication: Automatisation d'assemblages complexes pour accroître l'efficacité et réduire les coûts.
- La logistique: Utilisation de véhicules autonomes et de robots pour rationaliser les entrepôts, optimiser les livraisons et améliorer les chaînes d'approvisionnement.
- Lessoins de santé: Aider à la chirurgie, livrer des fournitures et apporter un soutien aux patients.
- Agriculture: Automatisation de la surveillance des cultures, de la récolte et d'autres tâches agricoles afin d'augmenter le rendement et de réduire la main-d'œuvre.
- Commerce de détail: Assister les clients, gérer les stocks et les transactions.
- Construction: Exécution de tâches dangereuses ou répétitives pour améliorer la sécurité des travailleurs et accélérer les projets.
Chaque application industrielle s'appuie sur du matériel informatique de haute performance.
Questions fréquemment posées
Qu'est-ce que l'IA physique ?
L'IA physique est l'intégration de l'intelligence artificielle dans le monde physique, permettant aux robots et aux systèmes autonomes d'interagir intelligemment avec leur environnement.
Qu'est-ce que le test physique de Turing ?
Un test de référence conçu pour évaluer la capacité d'un robot à effectuer des tâches physiques avec autant de compétence qu'un être humain.
Quels sont les avantages de la simulation et des jumeaux numériques en robotique ?
Ils constituent une méthode sûre et rentable pour générer les vastes ensembles de données nécessaires à la formation d'une IA robotique robuste.
Qu'est-ce que GROOT ?
L'initiative de NVIDIA visant à développer une plate-forme fondamentale pour créer des robots polyvalents et à usage général.
Questions connexes
Quels sont les défis à venir en matière de développement de l'IA pour les robots ?
Le développement de l'IA pour la robotique se heurte à des obstacles considérables, notamment l'énorme volume de données nécessaires à l'entraînement, la rareté des données réelles de haute qualité et le coût élevé de leur acquisition. Ces défis s'ajoutent aux difficultés habituelles du développement de l'IA. Un problème plus général est que la formation préalable à l'IA commence à épuiser les sources de données facilement disponibles.
Article connexe
 PDG de DeepMind, Hassabis : Je dors six heures par jour et je me sens généralement plein d’énergie vers 1 h du matin.
Fortune a récemment publié une interview avec Demis Hassabis, PDG de Google DeepMind, révélant son approche non conventionnelle du repos et de la productivité. Hassabis a divulgué qu’il dort très peu, structurant ses heures d’éveil en deux blocs de t
OpenAI et Anthropic se disputent des parts de marché malgré des résultats en deçà des attentes
Bien que des informations récentes laissent entendre qu’OpenAI n’aurait pas atteint ses objectifs de chiffre d’affaires, ce qui a pesé sur les valeurs technologiques ce mardi, les investisseurs privés
Conformité des véhicules autonomes en Californie : une nouvelle ère marquée par les amendes, les zones de géolocalisation et 1 million de miles
Guident exploite une navette AuveTech dans le sud de la Floride, gérant un parcours de quatre miles à West Palm Beach et un parcours d’un mile à Boca Raton grâce à sa technologie de surveillance à dis
Recommandations de sujets spéciaux liés
Création vidéo
 Générateurs d'accroches pour vidéos courtes basés sur l'IA, destinés aux Reels, aux Shorts et aux campagnes de lancement de produits
Les meilleurs générateurs de accroches pour vidéos courtes basées sur l'IA en 2026 : pour Reels, Shorts et campagnes de lancement de produits ! XIX.AI sélectionne les outils les mieux notés, puissants et révolutionnaires, qui offrent des résultats incontournables grâce à des tests en conditions réelles. Cette page, mise à jour chaque semaine, propose des classements comparatifs entre les solutions gratuites et payantes pour vous aider à trouver la solution idéale afin de booster votre créativité et votre productivité en matière de contenu. Découvrez-la dès maintenant pour exploiter pleinement le potentiel de l’IA !
 11 outils
 xix.ai
en écrivant
Outils d'IA pour la structuration d'articles destinés à la rédaction de textes longs
2026 : les meilleurs outils d'aide à la rédaction de plans pour les textes longs, sélectionnés parmi les mieux notés ! Cette sélection rigoureuse regroupe des outils puissants et révolutionnaires qui fournissent des plans précis et structurés, validés par des tests concrets, afin d'améliorer considérablement l'efficacité de la rédaction. XIX.AI fait partie de cette sélection d'élite. Consultez notre comparatif entre les versions gratuites et payantes pour vous aider à choisir l'outil idéal. Découvrez-les dès maintenant et tirez parti de l'IA !
9 outils
xix.ai
chatbot
Meilleures applications de chat de jeu de rôle par IA pour la pratique des langues, la préparation aux entretiens et la fluidité quotidienne
2026 Dernières Meilleures Applications de Chat IA pour le Jeu de Rôle, les plus bien notées pour la Pratique des Langues, la Préparation aux Entretiens et la Fluidité Quotidienne ! XIX.AI sélectionne une collection puissante et révolutionnaire qui propose une comparaison gratuit vs payant, des tests en conditions réelles et des classements mis à jour chaque semaine. Ces outils à essayer absolument vous aident à améliorer vos compétences en écriture, à surmonter les défis de fluidité et à optimiser l’efficacité de la communication dans tous les scénarios quotidiens. Explorez dès maintenant pour découvrir l’outil parfait pour votre progression linguistique !
10 outils
xix.ai
Composition musicale
Outils de séparation des pistes audio par IA pour la production de remix, la préparation de samples et les masters de karaoké
2026 : Les meilleures et plus récentes outils de séparation des pistes audio par IA, hautement notés, sélectionnés spécialement pour la production de remix, la préparation de samples et l’enregistrement de karaokés. Ces outils puissants et révolutionnaires, éprouvés dans des conditions réelles, permettent une isolation audio précise, ce qui améliore considérablement la productivité. XIX.AI propose un guide de comparaison gratuit mis à jour chaque semaine entre les versions payantes et gratuites, afin de vous aider à trouver la solution idéale adaptée à vos besoins. Découvrez-les dès maintenant pour tirer parti des avantages offerts par l’IA.
8 outils
xix.ai
Analyse des données
Copilotes SQL basés sur l’IA pour les tableaux de bord de chiffre d’affaires, l’analyse des funnels et les indicateurs de produits
2026 : Les meilleurs copilotes AI SQL actuels, classés parmi les plus performants ! XIX.AI a sélectionné une collection puissante et révolutionnaire, mise à jour chaque semaine grâce à des tests concrets. Ces outils indispensables vous aident à créer des tableaux de bord financiers précis, à analyser les canaux de vente et à suivre en temps réel les indicateurs produits, ce qui améliore considérablement votre productivité. Découvrez-les dès maintenant pour trouver l’outil idéal pour des décisions basées sur les données ! 238 caractères
9 outils
xix.ai
Composition musicale
Meilleurs outils d’écriture de mélodies par IA pour les ébauches de chansons
2026 Derniers Meilleurs Outils d’Écriture de Mélodie par IA les Mieux Notés pour des Ébauches de Chansons ! XIX.AI a sélectionné une collection hautement puissante et révolutionnaire, soumise à des tests rigoureux en conditions réelles, afin d’offrir la meilleure expérience d’écriture. Vous pouvez y trouver des comparaisons détaillées entre versions gratuites et payantes, des classements précis, ainsi que des options incontournables conçues pour vous aider à créer sans effort des ébauches de chansons remarquables et à booster significativement votre productivité créative. Explorez dès maintenant pour découvrir l’outil qui vous correspond parfaitement !
8 outils
xix.ai

 commentaires (0)
Le domaine de l'intelligence artificielle progresse rapidement, s'étendant des espaces purement numériques au monde tangible et physique. NVIDIA est l'un des leaders dans ce domaine avec sa vision de l'IA physique. Ce concept vise à doter les robots et les systèmes autonomes de l'intelligence, de l'efficacité et de l'adaptabilité nécessaires à une interaction sophistiquée avec le monde réel. En exploitant des modèles de simulation et d'IA avancés, NVIDIA jette les bases d'un avenir où les robots s'intègreront de manière transparente dans la vie quotidienne, en s'attaquant à des tâches complexes et en résolvant des problèmes pratiques. Cet article examine la stratégie de NVIDIA, les technologies de base qui la sous-tendent et l'impact sociétal potentiel de l'IA physique.
Points clés
L'IA physique : permet à l'IA de comprendre le monde physique et de s'y engager par le biais de la robotique.
La simulation comme pierre angulaire : Exploiter la simulation haute fidélité pour former et valider efficacement les modèles d'IA.
GROOT : General Robot 00 Technology : Projet fondamental de NVIDIA pour le développement de robots à usage général.
API physiques : Interfaces logicielles qui permettent un contrôle et une interaction directs avec le matériel physique.
Rareté des données en robotique : La simulation permet de surmonter le défi posé par le manque de données d'entraînement dans le monde réel.
Le test physique de Turing : Une référence évaluant la capacité d'une IA à interagir avec le monde physique aussi naturellement qu'un humain.
Cadre RoboCASA : Un environnement de simulation pour l'entraînement des robots aux tâches ménagères quotidiennes.
L'évolution vers des cousins numériques : Utilisation de moteurs physiques génératifs comme alternative flexible aux jumeaux numériques précis.
L'énergie nucléaire pour la robotique : Plaidoyer en faveur de sources d'énergie propres et puissantes pour répondre aux exigences de la robotique avancée.
Révolutionner les industries : L'IA physique est sur le point de transformer de nombreux secteurs.
Comprendre les fondements : Qu'est-ce que l'IA physique ?
Définir l'IA physique
L'IA physique marque une évolution majeure, faisant passer l'IA des logiciels à des systèmes incarnés tels que les robots et les machines. Ces systèmes peuvent percevoir leur environnement, raisonner sur la base de lois physiques et agir pour atteindre des objectifs. L'objectif est de doter les robots de l'intelligence nécessaire pour fonctionner dans des environnements réels non structurés. Jim Fan, de NVIDIA, résume l'objectif : créer une IA qui comprenne et manipule véritablement le monde physique.
Le test physique de Turing est au cœur de ce concept
. Alors que le test de Turing classique évalue l'intelligence conversationnelle, la version physique exige une interaction transparente avec l'environnement. Prenons l'exemple d'un robot qui nettoie après un événement ou qui prépare un repas. Il doit identifier les objets, naviguer dans l'espace et accomplir ces actions d'une manière indiscernable de celle d'un être humain. Cela nécessite une perception robuste, une planification sophistiquée et un contrôle moteur précis.
L'IA physique associe des algorithmes puissants à la robotique et à l'automatisation, promettant des avantages tels qu'une plus grande efficacité opérationnelle, une sécurité accrue et une meilleure adaptabilité à toutes les applications.
L'impératif de simulation : Surmonter la pénurie de données en robotique
Les données : Le carburant de l'IA
L'un des principaux obstacles à l'IA en robotique est la rareté des données du monde réel. Contrairement aux domaines disposant de vastes ensembles de données numériques, la robotique s'appuie sur des données d'interaction physique, qui sont coûteuses et lentes à collecter. Jim Fan qualifie l'internet de"carburant fossile de l'IA"
en soulignant que les données existantes alimentent la formation et l'évolution des modèles.
Cette pénurie de données entrave le développement d'une IA robotique fiable et généralisable. La solution de NVIDIA consiste à faire de la simulation haute fidélité un élément fondamental de l'IA physique. Les simulations créent des mondes virtuels réalistes où les robots peuvent s'entraîner de manière intensive, générant ainsi de nombreuses données rentables dans un environnement contrôlé.
Simulation haute fidélité: NVIDIA crée des environnements virtuels physiquement exacts, permettant aux robots d'apprendre et de s'adapter à d'innombrables scénarios sans risques ni dépenses dans le monde réel. Ces simulations intègrent des modèles réalistes de physique, d'éclairage et de capteurs, ce qui permet de transférer les compétences aux robots réels.
Randomisation du domaine: Pour construire une IA plus robuste, NVIDIA utilise la randomisation des domaines. Cette technique fait varier les paramètres de simulation, tels que la gravité, la friction et l'éclairage, exposant ainsi l'IA à diverses conditions. Elle empêche l'adaptation excessive à la simulation et améliore la capacité de l'IA à s'adapter à la complexité du monde réel. Une simulation efficace nécessite à la fois vitesse et diversité pour s'approcher de la réalité.
RoboCASA : Entraînement au test physique de Turing
À cette fin, NVIDIA a développé le cadre RoboCASA
qui simule des environnements domestiques. En reproduisant des tâches quotidiennes, il permet de former des robots polyvalents à des contextes réels.
RoboCASA offre une grande capacité de personnalisation pour simplifier la formation à l'IA. Les textures environnementales générées par l'IA constituent une caractéristique clé : un LLM crée un code XML pour détailler les éléments 3D. Cette approche permet d'obtenir une plateforme de simulation hautement personnalisable.
Jumeaux et cousins numériques
Le cadre de simulation de NVIDIA inclut les concepts de jumeaux et de cousins numériques.
. Un jumeau numérique parfait reflète son homologue physique avec une précision de un pour un, ce qui peut s'avérer difficile. Souvent, les modèles de physique générative (ou cousins) constituent une alternative pratique.
Les cousins numériques sont des moteurs de physique générative qui peuvent sacrifier une partie de la précision au profit de la vitesse. Leur efficacité repose en grande partie sur l'application de la randomisation du domaine.
Utiliser efficacement la simulation : Principes clés
Principes de simulation
NVIDIA a établi des principes fondamentaux pour une formation efficace à l'IA robotique. Le premier est la nécessité de simuler le monde 10 000 fois plus vite qu'en temps réel. Cette accélération permet aux robots d'expérimenter davantage de scénarios et d'accélérer l'itération des modèles. Le premier million de mondes simulés peut sembler similaire, mais des défis uniques finissent par se présenter, et c'est dans ces cas particuliers que se produit un apprentissage significatif de l'IA.
La formation se déroule dans la "matrice" de simulation, après quoi les connaissances sont déployées dans la réalité. Le coût de la collecte de données de formation dans le monde réel est prohibitif par rapport à la production de données simulées.
Prix des outils physiques d'IA
Licences et accessibilité au code source ouvert
NVIDIA considère que le développement de logiciels libres est essentiel pour l'avenir de l'IA physique. Annoncés lors de la conférence GTC de mars, les futurs modèles de base seront open source. Cette décision vise à démocratiser le domaine, à élargir l'accès aux outils d'IA physique et à accélérer les améliorations grâce à la collaboration de la communauté. Ces modèles continueront d'évoluer grâce aux contributions des développeurs du monde entier.
Le chemin à parcourir : Avantages et inconvénients de l'IA physique
Avantages
Amélioration significative de l'efficacité dans de nombreux secteurs.
Amélioration de la sécurité dans des conditions de travail dangereuses.
Amélioration de l'adaptabilité dans des environnements dynamiques et non structurés.
Réduction des coûts grâce à l'automatisation des tâches.
La formation à l'IA via la simulation est plus abordable que les essais physiques.
Inconvénients
Investissement initial élevé pour le développement et le déploiement du système.
Consommation d'énergie importante.
Les systèmes d'IA nécessitent encore souvent une surveillance ou une intervention humaine.
Risques potentiels associés aux défaillances des systèmes autonomes ou aux comportements involontaires.
Le matériel physique du robot peut se fatiguer ou tomber en panne avant le logiciel d'IA.
Caractéristiques principales de l'écosystème d'IA physique de NVIDIA
Caractéristiques principales de l'IA physique
Le cœur de la stratégie d'IA physique de NVIDIA intègre la simulation, des modèles haute fidélité et des données synthétiques, allant au-delà de la simple exécution de tâches.
Les sections suivantes détaillent ces composants, mais un bref résumé est fourni ici.
NVIDIA GROOT : Technologie General Robot 00
GROOT est un projet ambitieux de NVIDIA visant à créer des robots polyvalents capables d'accomplir diverses tâches. Il s'agit de construire une plateforme d'IA unifiée pour la robotique, permettant aux développeurs de déployer des modèles sur différents matériels. GROOT englobe le matériel, les logiciels et les modèles d'IA nécessaires pour alimenter la prochaine vague de robots intelligents.
API physiques : Combler le fossé
NVIDIA envisage un avenir où les développeurs de logiciels utiliseront des API physiques standardisées pour contrôler facilement les systèmes physiques. À l'instar des API logicielles qui font abstraction de la complexité, les API physiques offrent une interface cohérente pour les robots, les capteurs et les actionneurs. Les développeurs pourront ainsi se concentrer sur la création d'applications innovantes sans avoir besoin de connaissances approfondies en matière de matériel.
Révolutionner les industries : Cas d'utilisation de l'IA physique
Transformer les industries grâce à l'IA physique
L'IA physique promet de transformer de nombreux secteurs, notamment
- La fabrication: Automatisation d'assemblages complexes pour accroître l'efficacité et réduire les coûts.
- La logistique: Utilisation de véhicules autonomes et de robots pour rationaliser les entrepôts, optimiser les livraisons et améliorer les chaînes d'approvisionnement.
- Lessoins de santé: Aider à la chirurgie, livrer des fournitures et apporter un soutien aux patients.
- Agriculture: Automatisation de la surveillance des cultures, de la récolte et d'autres tâches agricoles afin d'augmenter le rendement et de réduire la main-d'œuvre.
- Commerce de détail: Assister les clients, gérer les stocks et les transactions.
- Construction: Exécution de tâches dangereuses ou répétitives pour améliorer la sécurité des travailleurs et accélérer les projets.
Chaque application industrielle s'appuie sur du matériel informatique de haute performance.
Questions fréquemment posées
Qu'est-ce que l'IA physique ?
L'IA physique est l'intégration de l'intelligence artificielle dans le monde physique, permettant aux robots et aux systèmes autonomes d'interagir intelligemment avec leur environnement.
Qu'est-ce que le test physique de Turing ?
Un test de référence conçu pour évaluer la capacité d'un robot à effectuer des tâches physiques avec autant de compétence qu'un être humain.
Quels sont les avantages de la simulation et des jumeaux numériques en robotique ?
Ils constituent une méthode sûre et rentable pour générer les vastes ensembles de données nécessaires à la formation d'une IA robotique robuste.
Qu'est-ce que GROOT ?
L'initiative de NVIDIA visant à développer une plate-forme fondamentale pour créer des robots polyvalents et à usage général.
Questions connexes
Quels sont les défis à venir en matière de développement de l'IA pour les robots ?
Le développement de l'IA pour la robotique se heurte à des obstacles considérables, notamment l'énorme volume de données nécessaires à l'entraînement, la rareté des données réelles de haute qualité et le coût élevé de leur acquisition. Ces défis s'ajoutent aux difficultés habituelles du développement de l'IA. Un problème plus général est que la formation préalable à l'IA commence à épuiser les sources de données facilement disponibles.








 PDG de DeepMind, Hassabis : Je dors six heures par jour et je me sens généralement plein d’énergie vers 1 h du matin.
Fortune a récemment publié une interview avec Demis Hassabis, PDG de Google DeepMind, révélant son approche non conventionnelle du repos et de la productivité. Hassabis a divulgué qu’il dort très peu, structurant ses heures d’éveil en deux blocs de t
 OpenAI et Anthropic se disputent des parts de marché malgré des résultats en deçà des attentes
Bien que des informations récentes laissent entendre qu’OpenAI n’aurait pas atteint ses objectifs de chiffre d’affaires, ce qui a pesé sur les valeurs technologiques ce mardi, les investisseurs privés
Conformité des véhicules autonomes en Californie : une nouvelle ère marquée par les amendes, les zones de géolocalisation et 1 million de miles
Guident exploite une navette AuveTech dans le sud de la Floride, gérant un parcours de quatre miles à West Palm Beach et un parcours d’un mile à Boca Raton grâce à sa technologie de surveillance à dis

Les meilleurs générateurs de accroches pour vidéos courtes basées sur l'IA en 2026 : pour Reels, Shorts et campagnes de lancement de produits ! XIX.AI sélectionne les outils les mieux notés, puissants et révolutionnaires, qui offrent des résultats incontournables grâce à des tests en conditions réelles. Cette page, mise à jour chaque semaine, propose des classements comparatifs entre les solutions gratuites et payantes pour vous aider à trouver la solution idéale afin de booster votre créativité et votre productivité en matière de contenu. Découvrez-la dès maintenant pour exploiter pleinement le potentiel de l’IA !
11 outils
xix.ai

2026 : les meilleurs outils d'aide à la rédaction de plans pour les textes longs, sélectionnés parmi les mieux notés ! Cette sélection rigoureuse regroupe des outils puissants et révolutionnaires qui fournissent des plans précis et structurés, validés par des tests concrets, afin d'améliorer considérablement l'efficacité de la rédaction. XIX.AI fait partie de cette sélection d'élite. Consultez notre comparatif entre les versions gratuites et payantes pour vous aider à choisir l'outil idéal. Découvrez-les dès maintenant et tirez parti de l'IA !
9 outils
xix.ai

2026 Dernières Meilleures Applications de Chat IA pour le Jeu de Rôle, les plus bien notées pour la Pratique des Langues, la Préparation aux Entretiens et la Fluidité Quotidienne ! XIX.AI sélectionne une collection puissante et révolutionnaire qui propose une comparaison gratuit vs payant, des tests en conditions réelles et des classements mis à jour chaque semaine. Ces outils à essayer absolument vous aident à améliorer vos compétences en écriture, à surmonter les défis de fluidité et à optimiser l’efficacité de la communication dans tous les scénarios quotidiens. Explorez dès maintenant pour découvrir l’outil parfait pour votre progression linguistique !
10 outils
xix.ai

2026 : Les meilleures et plus récentes outils de séparation des pistes audio par IA, hautement notés, sélectionnés spécialement pour la production de remix, la préparation de samples et l’enregistrement de karaokés. Ces outils puissants et révolutionnaires, éprouvés dans des conditions réelles, permettent une isolation audio précise, ce qui améliore considérablement la productivité. XIX.AI propose un guide de comparaison gratuit mis à jour chaque semaine entre les versions payantes et gratuites, afin de vous aider à trouver la solution idéale adaptée à vos besoins. Découvrez-les dès maintenant pour tirer parti des avantages offerts par l’IA.
8 outils
xix.ai

2026 : Les meilleurs copilotes AI SQL actuels, classés parmi les plus performants ! XIX.AI a sélectionné une collection puissante et révolutionnaire, mise à jour chaque semaine grâce à des tests concrets. Ces outils indispensables vous aident à créer des tableaux de bord financiers précis, à analyser les canaux de vente et à suivre en temps réel les indicateurs produits, ce qui améliore considérablement votre productivité. Découvrez-les dès maintenant pour trouver l’outil idéal pour des décisions basées sur les données ! 238 caractères
9 outils
xix.ai

2026 Derniers Meilleurs Outils d’Écriture de Mélodie par IA les Mieux Notés pour des Ébauches de Chansons ! XIX.AI a sélectionné une collection hautement puissante et révolutionnaire, soumise à des tests rigoureux en conditions réelles, afin d’offrir la meilleure expérience d’écriture. Vous pouvez y trouver des comparaisons détaillées entre versions gratuites et payantes, des classements précis, ainsi que des options incontournables conçues pour vous aider à créer sans effort des ébauches de chansons remarquables et à booster significativement votre productivité créative. Explorez dès maintenant pour découvrir l’outil qui vous correspond parfaitement !
8 outils
xix.ai












