


 Heim
Wie sieht die Vision von NVIDIA für physische KI und Robotik im Jahr 2025 aus?
Der Bereich der künstlichen Intelligenz entwickelt sich rasant weiter und dehnt seine Reichweite von rein digitalen Bereichen auf die greifbare, physische Welt aus. Ein Vorreiter in diesem Bereich ist NVIDIA mit seiner Vision für Physical AI. Dieses Konzept zielt darauf ab, Roboter und autonome Systeme mit der Intelligenz, Effizienz und Anpassungsfähigkeit auszustatten, die für anspruchsvolle Interaktionen in der realen Welt erforderlich sind. Durch die Nutzung fortschrittlicher Simulations- und KI-Modelle schafft NVIDIA die Grundlage für eine Zukunft, in der sich Roboter nahtlos in das tägliche Leben integrieren, komplexe Aufgaben bewältigen und praktische Probleme lösen. Dieser Artikel befasst sich mit der Strategie von NVIDIA, den Kerntechnologien, die diese Strategie ermöglichen, und den potenziellen gesellschaftlichen Auswirkungen von Physical AI.
Die wichtigsten Punkte
Physikalische KI: Ermöglicht es der KI, die physische Welt durch Robotik zu verstehen und sich mit ihr auseinanderzusetzen.
Simulation als Eckpfeiler: Nutzung von realitätsnahen Simulationen, um KI-Modelle effektiv zu trainieren und zu validieren.
GROOT: Allgemeine Roboter 00 Technologie: NVIDIAs grundlegendes Projekt für die Entwicklung von Allzweckrobotern.
Physikalische APIs: Software-Schnittstellen, die eine direkte Steuerung und Interaktion mit physischer Hardware ermöglichen.
Datenknappheit in der Robotik: Simulationen überwinden die Herausforderung der begrenzten Trainingsdaten in der realen Welt.
Der Physikalische Turing-Test: Ein Benchmark, der die Fähigkeit einer KI bewertet, mit der physischen Welt so natürlich wie ein Mensch zu interagieren.
RoboCASA-Rahmenwerk: Eine Simulationsumgebung für das Training von Robotern bei alltäglichen Haushaltsaufgaben.
Die Entwicklung hin zu digitalen Cousins: Die Nutzung generativer Physik-Engines als flexible Alternative zu präzisen digitalen Zwillingen.
Kernenergie für die Robotik: Ein Plädoyer für saubere, leistungsstarke Energiequellen, die den Anforderungen der fortgeschrittenen Robotik gerecht werden.
Industrien revolutionieren: Physikalische KI ist bereit, zahlreiche Sektoren zu verändern.
Die Grundlage verstehen: Was ist physikalische KI?
Definition von Physikalischer KI
Physikalische KI stellt eine bedeutende Entwicklung dar, die KI von Software zu verkörperten Systemen wie Robotern und Maschinen bringt. Diese Systeme können ihre Umgebung wahrnehmen, auf der Grundlage physikalischer Gesetze schlussfolgern und Maßnahmen ergreifen, um Ziele zu erreichen. Ziel ist es, Robotern die Intelligenz zu verleihen, um in unstrukturierten, realen Umgebungen zu agieren. Jim Fan von NVIDIA bringt das Ziel auf den Punkt: die Schaffung einer KI, die die physikalische Welt wirklich versteht und manipuliert.
Im Mittelpunkt dieses Konzepts steht der physikalische Turing-Test
. Während der klassische Turing-Test die Gesprächsintelligenz beurteilt, verlangt die physische Version eine nahtlose Interaktion mit der Umgebung. Denken Sie an einen Roboter, der nach einer Veranstaltung putzt oder eine Mahlzeit zubereitet - er muss Objekte erkennen, in Räumen navigieren und diese Handlungen in einer Weise ausführen, die von einem Menschen nicht zu unterscheiden ist. Dies erfordert eine robuste Wahrnehmung, eine ausgefeilte Planung und eine präzise Motorsteuerung.
Physikalische KI verbindet leistungsstarke Algorithmen mit Robotik und Automatisierung und verspricht Vorteile wie höhere Betriebseffizienz, verbesserte Sicherheit und größere Anpassungsfähigkeit bei verschiedenen Anwendungen.
Das Simulationsgebot: Überwindung der Datenknappheit in der Robotik
Daten: Der Treibstoff der KI
Ein Haupthindernis für die KI in der Robotik ist die Knappheit an realen Daten. Im Gegensatz zu Bereichen mit riesigen digitalen Datenbeständen ist die Robotik auf physische Interaktionsdaten angewiesen, deren Erfassung kostspielig und langsam ist. Jim Fan bezeichnet das Internet als"den fossilen Treibstoff der KI".
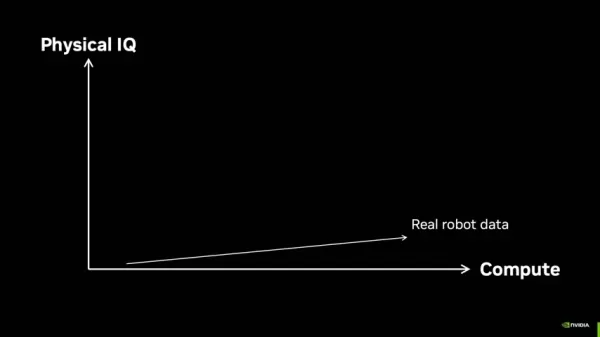
und hebt hervor, wie vorhandene Daten das Training und die Weiterentwicklung von Modellen vorantreiben.
Diese Datenknappheit behindert die Entwicklung zuverlässiger, verallgemeinerbarer Roboter-KI. Die Lösung von NVIDIA besteht darin, eine realitätsnahe Simulation zu einer grundlegenden Komponente der physischen KI zu machen. Durch Simulationen werden realistische virtuelle Welten geschaffen, in denen Roboter ausgiebig trainieren können, um in einer kontrollierten Umgebung umfangreiche und kostengünstige Daten zu generieren.
Realitätsnahe Simulation: NVIDIA erstellt physikalisch exakte virtuelle Umgebungen, in denen Roboter lernen und sich an unzählige Szenarien anpassen können, ohne dabei Risiken oder Kosten in der realen Welt einzugehen. Diese Simulationen beinhalten realistische Physik-, Beleuchtungs- und Sensormodelle und ermöglichen die Übertragung von Fähigkeiten auf reale Roboter.
Domänen-Randomisierung: Um eine robustere KI zu entwickeln, verwendet NVIDIA die Domänenrandomisierung. Diese Technik variiert Simulationsparameter wie Schwerkraft, Reibung und Beleuchtung und setzt die KI so unterschiedlichen Bedingungen aus. Dadurch wird eine übermäßige Anpassung an die Simulation verhindert und die Fähigkeit der KI verbessert, sich an die Komplexität der realen Welt anzupassen. Eine wirksame Simulation erfordert sowohl Geschwindigkeit als auch Vielfalt, um der Realität nahe zu kommen.
RoboCASA: Training für den physikalischen Turing-Test
Zu diesem Zweck hat NVIDIA das RoboCASA Framework entwickelt
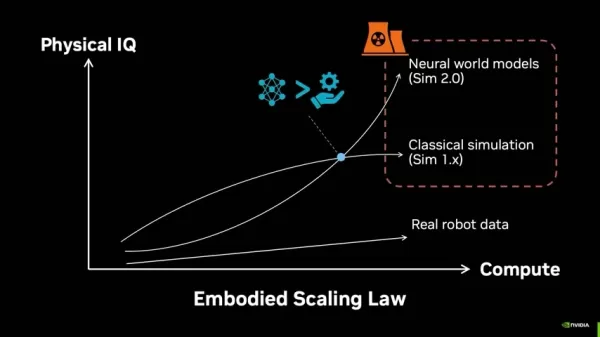
entwickelt, das die häusliche Umgebung simuliert. Durch die Nachbildung alltäglicher Aufgaben trainiert es Allzweckroboter für reale Kontexte.
RoboCASA bietet eine hohe Anpassungsfähigkeit, um das KI-Training zu vereinfachen. Ein Hauptmerkmal sind KI-generierte Umgebungstexturen, bei denen ein LLM XML-Code erstellt, um 3D-Assets zu detaillieren. Dieser Ansatz führt zu einer hochgradig anpassbaren Simulationsplattform.
Digitale Zwillinge und digitale Cousins
Das NVIDIA-Simulationsframework umfasst die Konzepte der digitalen Zwillinge und digitalen Cousins
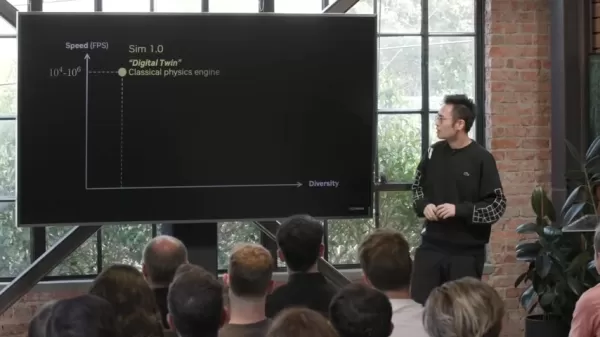
. Ein perfekter digitaler Zwilling spiegelt sein physikalisches Gegenstück mit einer Genauigkeit von eins zu eins wider, was eine Herausforderung sein kann. Oftmals dienen generative Physikmodelle - oder Cousins - als praktische Alternative.
Digitale Cousins sind generative Physikmodelle, die unter Umständen ein gewisses Maß an Genauigkeit zugunsten der Geschwindigkeit opfern. Ihre Effektivität hängt in hohem Maße von der Anwendung der Domänenrandomisierung ab.
Effektive Nutzung der Simulation: Die wichtigsten Grundsätze
Simulationsprinzipien
NVIDIA hat Kernprinzipien für ein effektives Robotik-KI-Training aufgestellt. Erstens muss die Welt 10.000-mal schneller als in Echtzeit simuliert werden. Diese Beschleunigung ermöglicht es den Robotern, mehr Szenarien zu erleben und die Modelliteration zu beschleunigen. Die erste Million simulierter Welten mag ähnlich erscheinen, aber mit der Zeit ergeben sich einzigartige Herausforderungen, und gerade in diesen Grenzfällen findet sinnvolles KI-Lernen statt.
Das Training findet in der Simulationsmatrix" statt, und das Wissen wird dann in der Realität eingesetzt. Die Kosten für das Sammeln realer Trainingsdaten sind im Vergleich zur Generierung simulierter Daten unerschwinglich hoch.
Preisgestaltung für physische KI-Tools
Lizenzierung und Open-Source-Zugänglichkeit
NVIDIA sieht die Open-Source-Entwicklung als entscheidend für die Zukunft von Physical AI an. Auf der GTC-Konferenz im März wurde angekündigt, dass zukünftige Kernmodelle Open-Source sein werden. Dieser Schritt zielt darauf ab, das Feld zu demokratisieren, den Zugang zu Physical AI-Tools zu erweitern und die Verbesserung durch die Zusammenarbeit mit der Community zu beschleunigen. Diese Modelle werden mit dem Input von Entwicklern weltweit weiterentwickelt.
Der Weg in die Zukunft: Vor- und Nachteile der Physikalischen KI
Vorteile
Erhebliche Effizienzsteigerungen in verschiedenen Branchen.
Erhöhte Sicherheit unter gefährlichen Arbeitsbedingungen.
Verbesserte Anpassungsfähigkeit in dynamischen, unstrukturierten Umgebungen.
Kostensenkung durch Automatisierung von Aufgaben.
KI-Training durch Simulation ist kostengünstiger als physische Versuche.
Nachteile
Hohe Anfangsinvestitionen für Systementwicklung und -einsatz.
Erheblicher Stromverbrauch.
KI-Systeme erfordern oft noch menschliche Aufsicht oder Eingriffe.
Mögliche Risiken im Zusammenhang mit autonomen Systemausfällen oder unbeabsichtigtem Verhalten.
Physikalische Roboterhardware kann ermüden oder ausfallen, bevor es die KI-Software tut.
Kernfunktionen von NVIDIAs Physical AI Ökosystem
Kernfunktionen für physische KI
Das Herzstück der NVIDIA-Strategie für physische KI ist die Integration von Simulationen, realitätsnahen Modellen und synthetischen Daten, die über die einfache Ausführung von Aufgaben hinausgehen.
In den folgenden Abschnitten werden diese Komponenten detailliert beschrieben, hier jedoch nur eine kurze Zusammenfassung.
NVIDIA GROOT: Allgemeine Roboter 00-Technologie
GROOT ist das ehrgeizige Projekt von NVIDIA zur Entwicklung von Allzweckrobotern, die für verschiedene Aufgaben geeignet sind. Es beinhaltet den Aufbau einer einheitlichen KI-Plattform für die Robotik, die es Entwicklern ermöglicht, Modelle auf unterschiedlicher Hardware einzusetzen. GROOT umfasst die notwendige Hardware, Software und KI-Modelle, um die nächste Welle intelligenter Roboter zu ermöglichen.
Physikalische APIs: Die Überbrückung der Lücke
NVIDIA stellt sich eine Zukunft vor, in der Softwareentwickler standardisierte Physical APIs verwenden, um physikalische Systeme einfach zu steuern. Ähnlich wie Software-APIs die Komplexität abstrahieren, würden Physical APIs eine einheitliche Schnittstelle für Roboter, Sensoren und Aktoren bieten. So können sich Entwickler auf die Entwicklung innovativer Anwendungen konzentrieren, ohne dass sie über tiefgreifende Hardwarekenntnisse verfügen müssen.
Industrien revolutionieren: Anwendungsfälle für Physical AI
Industrien verändern mit Physical AI
Physikalische KI verspricht, zahlreiche Branchen zu verändern, darunter:
- Fertigung: Automatisierung komplexer Montagevorgänge zur Steigerung der Effizienz und Senkung der Kosten.
- Logistik: Einsatz von autonomen Fahrzeugen und Robotern, um Lagerhäuser zu rationalisieren, Lieferungen zu optimieren und Lieferketten zu verbessern.
- Gesundheitswesen: Unterstützung bei Operationen, Lieferung von Hilfsgütern und Unterstützung von Patienten.
- Landwirtschaft: Automatisierung von Ernteüberwachung, Ernte und anderen landwirtschaftlichen Aufgaben, um den Ertrag zu steigern und den Arbeitsaufwand zu verringern.
- Einzelhandel: Unterstützung von Kunden, Verwaltung von Lagerbeständen und Abwicklung von Transaktionen.
- Bauwesen: Ausführung gefährlicher oder sich wiederholender Arbeiten zur Erhöhung der Arbeitssicherheit und Beschleunigung von Projekten.
Jede Branchenanwendung ist auf Hochleistungs-Computing-Hardware angewiesen.
Häufig gestellte Fragen
Was ist physikalische KI?
Physikalische KI ist die Integration von künstlicher Intelligenz in die physische Welt, die es Robotern und autonomen Systemen ermöglicht, intelligent mit ihrer Umgebung zu interagieren.
Was ist der physikalische Turing-Test?
Ein Benchmark, mit dem die Fähigkeit eines Roboters bewertet wird, physische Aufgaben so kompetent wie ein Mensch auszuführen.
Was sind die Vorteile von Simulationen und digitalen Zwillingen in der Robotik?
Sie bieten eine sichere, kosteneffiziente Methode, um die riesigen Datensätze zu erzeugen, die für das Training robuster Roboter-KI erforderlich sind.
Was ist GROOT?
Die Initiative von NVIDIA zur Entwicklung einer grundlegenden Plattform für die Entwicklung vielseitiger, universell einsetzbarer Roboter.
Verwandte Fragen
Welche Herausforderungen birgt die Zukunft der KI-Entwicklung für Roboter?
Die Entwicklung von KI für die Robotik steht vor großen Hürden. Dazu gehören die enormen Datenmengen, die für das Training benötigt werden, die Knappheit an qualitativ hochwertigen realen Daten und die hohen Kosten für deren Beschaffung. Diese Herausforderungen verschärfen die typischen Schwierigkeiten der KI-Entwicklung. Ein weiteres Problem ist, dass das KI-Training die verfügbaren Datenquellen allmählich erschöpft.
Verwandter Artikel
 Inside Details Exposed About Next-Gen Gemini: Strained Computing Power, Internal Teams Disagreed on Development Priorities and Resource Allocation
Berichten zufolge wurde der Start des hocherwarteten Next-Generation-Gemini-Modells von Google verschoben. Interne Uneinigkeiten über Entwicklungsprioritäten und Ressourcenallokation, kombiniert mit begrenzter Rechenkapazität und komplexen Genehmigun
OpenAI entkräftet Bedenken bezüglich des verlangsamen Wachstums und erklärt, dass mehrere Geschäftsbereiche ihre Expansion beschleunigen
Als Reaktion auf externe Kritik bezüglich des nachlassenden Umsatzwachstums und verpasster interner Zielvorgaben gab der KI-Pionier OpenAI am Dienstag, den 28. April, eine selbstbewusste Erklärung ab. Das Unternehmen präzisierte, dass seine Verbrauch
Alibaba Super Cup: Qwen3.8-Max debütiert mit verbesserten Coding- und Bürotools
Alibaba hat offiziell Qwen3.8-Max vorgestellt, ein hochmodernes Foundation-Modell mit 2,4 Billionen Parametern. Diese bedeutende KI-Entwicklung bietet erhebliche Leistungssteigerungen in Kernbereichen wie Programmierung und professionelle Büroaufgabe
Empfehlungen zu verwandten Spezialthemen
Musikkomposition
 Die besten KI-Tools zum Komponieren von Melodien für Songentwürfe
2026 Neueste Besten Top-Bewerteten KI-Melodie-Schreibtools für Songentwürfe! XIX.AI hat eine hochleistungsfähige, bahnbrechende Kollektion zusammengestellt, die strengen Praxistests unterzogen wurde, um das beste Schreiberlebnis zu liefern. Sie finden detaillierte kostenlose versus kostenpflichtige Vergleiche, präzise Ranglisten und unbedingt auszuprobierende Optionen, die darauf ausgelegt sind, Ihnen zu helfen, beeindruckende Songentwürfe mühelos zu erstellen und Ihre kreative Produktivität erheblich zu steigern. Entdecken Sie jetzt Ihr perfektes Tool!
 8 Tools
 xix.ai
Chatbot
Die besten KI-gestützten Gesprächstrainingstools für Vorstellungsgesprächspraxis
2026 Neueste Besten Top-bewerteten KI-Konversationstrainer-Tools für Vorstellungsgesprächspraxis sind hier auf XIX.AI! Diese kuratierte Sammlung enthält leistungsstarke, bahnbrechende Tools, die strengen Praxistests unterzogen wurden, um präzises Feedback zu liefern. Sie finden einen Vergleich zwischen kostenlosen und kostenpflichtigen Optionen sowie detaillierte Rankings, die Ihnen helfen, die empfehlenswerte Option zu wählen, die Ihr Selbstvertrauen und Ihre Fähigkeiten verbessert. Entdecken Sie jetzt Ihr perfektes Tool für den Erfolg im Vorstellungsgespräch!
12 Tools
xix.ai
Design & Kunst
Die besten KI-Tools für den Stiltransfer für kreative Experimente
Die besten und am besten bewerteten KI-Tools für den Stiltransfer im Jahr 2026 – ideal für kreative Experimente! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die in Praxistests und strengen Bewertungen außergewöhnliche Ergebnisse liefern. Diese Top-Lösungen helfen Kreativen dabei, ihre Produktivität deutlich zu steigern, indem sie die Erstellung von Inhalten beschleunigen und unendliche kreative Möglichkeiten eröffnen. Entdecken Sie jetzt Ihr perfektes Tool und legen Sie noch heute los!
9 Tools
xix.ai
Comic-Erstellung
Die besten KI-Tools für Sprechblasen zum visuellen Geschichtenerzählen
Die besten und am besten bewerteten KI-Tools für Sprechblasen zum visuellen Storytelling des Jahres 2026 finden Sie hier auf XIX.AI! Diese sorgfältig zusammengestellte Sammlung umfasst leistungsstarke, bahnbrechende Tools, die Kreativen dabei helfen, ihre Produktivität zu steigern und kreative Blockaden zu überwinden. Holen Sie sich einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, sehen Sie sich Praxistests an und werfen Sie einen Blick auf die aktuellen Rankings, um die unverzichtbaren Lösungen zu finden, die sich perfekt für die Gestaltung fesselnder visueller Erzählungen eignen. Stöbern Sie jetzt und entdecken Sie Ihr ideales Tool!
10 Tools
xix.ai
Besprechungsassistent
Die besten Tools zur Zusammenfassung von KI-Meetings: Entscheidungen und Folgemaßnahmen übersichtlich nachverfolgen
Die besten und am besten bewerteten KI-Tools zur Zusammenfassung von Besprechungen im Jahr 2026 für eine übersichtliche Nachverfolgung von Entscheidungen und müheloses Follow-up. Diese sorgfältig zusammengestellte Liste präsentiert leistungsstarke, bahnbrechende Lösungen, die die Produktivität drastisch steigern, indem sie Besprechungsnotizen automatisieren, wichtige Aktionspunkte identifizieren und die Teamkoordination projektübergreifend optimieren. Erhalten Sie einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten sowie Praxistests und wöchentlich aktualisierte Rankings, die Ihnen helfen, das perfekte Tool zu finden. Entdecken Sie es jetzt und nutzen Sie Ihren KI-Vorteil!
9 Tools
xix.ai
Datenanalyse
Die besten Tools für die KI-gestützte Datenreinigung: Fehlende Werte und Duplikate schnell beheben
2026 – Die neuesten, besten und am höchsten bewerteten Tools für die Reinigung von KI-Daten, um fehlende Werte sowie Duplikate schnell zu beheben. Diese sorgfältig zusammengestellte Liste präsentiert leistungsstarke Lösungen, die die Produktivität erheblich steigern. Jedes Tool wurde in der Praxis gründlich getestet, um seine Zuverlässigkeit zu gewährleisten. Holen Sie sich einen kostenlosen Vergleich zwischen kostenloser und kostenpflichtiger Variante und entdecken Sie das für Ihre Bedürfnisse beste Tool. Entdecken Sie es jetzt auf XIX.AI, um Ihren Vorteil in der KI-Branche zu erlangen.
11 Tools
xix.ai

 Kommentare (0)
Der Bereich der künstlichen Intelligenz entwickelt sich rasant weiter und dehnt seine Reichweite von rein digitalen Bereichen auf die greifbare, physische Welt aus. Ein Vorreiter in diesem Bereich ist NVIDIA mit seiner Vision für Physical AI. Dieses Konzept zielt darauf ab, Roboter und autonome Systeme mit der Intelligenz, Effizienz und Anpassungsfähigkeit auszustatten, die für anspruchsvolle Interaktionen in der realen Welt erforderlich sind. Durch die Nutzung fortschrittlicher Simulations- und KI-Modelle schafft NVIDIA die Grundlage für eine Zukunft, in der sich Roboter nahtlos in das tägliche Leben integrieren, komplexe Aufgaben bewältigen und praktische Probleme lösen. Dieser Artikel befasst sich mit der Strategie von NVIDIA, den Kerntechnologien, die diese Strategie ermöglichen, und den potenziellen gesellschaftlichen Auswirkungen von Physical AI.
Die wichtigsten Punkte
Physikalische KI: Ermöglicht es der KI, die physische Welt durch Robotik zu verstehen und sich mit ihr auseinanderzusetzen.
Simulation als Eckpfeiler: Nutzung von realitätsnahen Simulationen, um KI-Modelle effektiv zu trainieren und zu validieren.
GROOT: Allgemeine Roboter 00 Technologie: NVIDIAs grundlegendes Projekt für die Entwicklung von Allzweckrobotern.
Physikalische APIs: Software-Schnittstellen, die eine direkte Steuerung und Interaktion mit physischer Hardware ermöglichen.
Datenknappheit in der Robotik: Simulationen überwinden die Herausforderung der begrenzten Trainingsdaten in der realen Welt.
Der Physikalische Turing-Test: Ein Benchmark, der die Fähigkeit einer KI bewertet, mit der physischen Welt so natürlich wie ein Mensch zu interagieren.
RoboCASA-Rahmenwerk: Eine Simulationsumgebung für das Training von Robotern bei alltäglichen Haushaltsaufgaben.
Die Entwicklung hin zu digitalen Cousins: Die Nutzung generativer Physik-Engines als flexible Alternative zu präzisen digitalen Zwillingen.
Kernenergie für die Robotik: Ein Plädoyer für saubere, leistungsstarke Energiequellen, die den Anforderungen der fortgeschrittenen Robotik gerecht werden.
Industrien revolutionieren: Physikalische KI ist bereit, zahlreiche Sektoren zu verändern.
Die Grundlage verstehen: Was ist physikalische KI?
Definition von Physikalischer KI
Physikalische KI stellt eine bedeutende Entwicklung dar, die KI von Software zu verkörperten Systemen wie Robotern und Maschinen bringt. Diese Systeme können ihre Umgebung wahrnehmen, auf der Grundlage physikalischer Gesetze schlussfolgern und Maßnahmen ergreifen, um Ziele zu erreichen. Ziel ist es, Robotern die Intelligenz zu verleihen, um in unstrukturierten, realen Umgebungen zu agieren. Jim Fan von NVIDIA bringt das Ziel auf den Punkt: die Schaffung einer KI, die die physikalische Welt wirklich versteht und manipuliert.
Im Mittelpunkt dieses Konzepts steht der physikalische Turing-Test
. Während der klassische Turing-Test die Gesprächsintelligenz beurteilt, verlangt die physische Version eine nahtlose Interaktion mit der Umgebung. Denken Sie an einen Roboter, der nach einer Veranstaltung putzt oder eine Mahlzeit zubereitet - er muss Objekte erkennen, in Räumen navigieren und diese Handlungen in einer Weise ausführen, die von einem Menschen nicht zu unterscheiden ist. Dies erfordert eine robuste Wahrnehmung, eine ausgefeilte Planung und eine präzise Motorsteuerung.
Physikalische KI verbindet leistungsstarke Algorithmen mit Robotik und Automatisierung und verspricht Vorteile wie höhere Betriebseffizienz, verbesserte Sicherheit und größere Anpassungsfähigkeit bei verschiedenen Anwendungen.
Das Simulationsgebot: Überwindung der Datenknappheit in der Robotik
Daten: Der Treibstoff der KI
Ein Haupthindernis für die KI in der Robotik ist die Knappheit an realen Daten. Im Gegensatz zu Bereichen mit riesigen digitalen Datenbeständen ist die Robotik auf physische Interaktionsdaten angewiesen, deren Erfassung kostspielig und langsam ist. Jim Fan bezeichnet das Internet als"den fossilen Treibstoff der KI".
und hebt hervor, wie vorhandene Daten das Training und die Weiterentwicklung von Modellen vorantreiben.
Diese Datenknappheit behindert die Entwicklung zuverlässiger, verallgemeinerbarer Roboter-KI. Die Lösung von NVIDIA besteht darin, eine realitätsnahe Simulation zu einer grundlegenden Komponente der physischen KI zu machen. Durch Simulationen werden realistische virtuelle Welten geschaffen, in denen Roboter ausgiebig trainieren können, um in einer kontrollierten Umgebung umfangreiche und kostengünstige Daten zu generieren.
Realitätsnahe Simulation: NVIDIA erstellt physikalisch exakte virtuelle Umgebungen, in denen Roboter lernen und sich an unzählige Szenarien anpassen können, ohne dabei Risiken oder Kosten in der realen Welt einzugehen. Diese Simulationen beinhalten realistische Physik-, Beleuchtungs- und Sensormodelle und ermöglichen die Übertragung von Fähigkeiten auf reale Roboter.
Domänen-Randomisierung: Um eine robustere KI zu entwickeln, verwendet NVIDIA die Domänenrandomisierung. Diese Technik variiert Simulationsparameter wie Schwerkraft, Reibung und Beleuchtung und setzt die KI so unterschiedlichen Bedingungen aus. Dadurch wird eine übermäßige Anpassung an die Simulation verhindert und die Fähigkeit der KI verbessert, sich an die Komplexität der realen Welt anzupassen. Eine wirksame Simulation erfordert sowohl Geschwindigkeit als auch Vielfalt, um der Realität nahe zu kommen.
RoboCASA: Training für den physikalischen Turing-Test
Zu diesem Zweck hat NVIDIA das RoboCASA Framework entwickelt
entwickelt, das die häusliche Umgebung simuliert. Durch die Nachbildung alltäglicher Aufgaben trainiert es Allzweckroboter für reale Kontexte.
RoboCASA bietet eine hohe Anpassungsfähigkeit, um das KI-Training zu vereinfachen. Ein Hauptmerkmal sind KI-generierte Umgebungstexturen, bei denen ein LLM XML-Code erstellt, um 3D-Assets zu detaillieren. Dieser Ansatz führt zu einer hochgradig anpassbaren Simulationsplattform.
Digitale Zwillinge und digitale Cousins
Das NVIDIA-Simulationsframework umfasst die Konzepte der digitalen Zwillinge und digitalen Cousins
. Ein perfekter digitaler Zwilling spiegelt sein physikalisches Gegenstück mit einer Genauigkeit von eins zu eins wider, was eine Herausforderung sein kann. Oftmals dienen generative Physikmodelle - oder Cousins - als praktische Alternative.
Digitale Cousins sind generative Physikmodelle, die unter Umständen ein gewisses Maß an Genauigkeit zugunsten der Geschwindigkeit opfern. Ihre Effektivität hängt in hohem Maße von der Anwendung der Domänenrandomisierung ab.
Effektive Nutzung der Simulation: Die wichtigsten Grundsätze
Simulationsprinzipien
NVIDIA hat Kernprinzipien für ein effektives Robotik-KI-Training aufgestellt. Erstens muss die Welt 10.000-mal schneller als in Echtzeit simuliert werden. Diese Beschleunigung ermöglicht es den Robotern, mehr Szenarien zu erleben und die Modelliteration zu beschleunigen. Die erste Million simulierter Welten mag ähnlich erscheinen, aber mit der Zeit ergeben sich einzigartige Herausforderungen, und gerade in diesen Grenzfällen findet sinnvolles KI-Lernen statt.
Das Training findet in der Simulationsmatrix" statt, und das Wissen wird dann in der Realität eingesetzt. Die Kosten für das Sammeln realer Trainingsdaten sind im Vergleich zur Generierung simulierter Daten unerschwinglich hoch.
Preisgestaltung für physische KI-Tools
Lizenzierung und Open-Source-Zugänglichkeit
NVIDIA sieht die Open-Source-Entwicklung als entscheidend für die Zukunft von Physical AI an. Auf der GTC-Konferenz im März wurde angekündigt, dass zukünftige Kernmodelle Open-Source sein werden. Dieser Schritt zielt darauf ab, das Feld zu demokratisieren, den Zugang zu Physical AI-Tools zu erweitern und die Verbesserung durch die Zusammenarbeit mit der Community zu beschleunigen. Diese Modelle werden mit dem Input von Entwicklern weltweit weiterentwickelt.
Der Weg in die Zukunft: Vor- und Nachteile der Physikalischen KI
Vorteile
Erhebliche Effizienzsteigerungen in verschiedenen Branchen.
Erhöhte Sicherheit unter gefährlichen Arbeitsbedingungen.
Verbesserte Anpassungsfähigkeit in dynamischen, unstrukturierten Umgebungen.
Kostensenkung durch Automatisierung von Aufgaben.
KI-Training durch Simulation ist kostengünstiger als physische Versuche.
Nachteile
Hohe Anfangsinvestitionen für Systementwicklung und -einsatz.
Erheblicher Stromverbrauch.
KI-Systeme erfordern oft noch menschliche Aufsicht oder Eingriffe.
Mögliche Risiken im Zusammenhang mit autonomen Systemausfällen oder unbeabsichtigtem Verhalten.
Physikalische Roboterhardware kann ermüden oder ausfallen, bevor es die KI-Software tut.
Kernfunktionen von NVIDIAs Physical AI Ökosystem
Kernfunktionen für physische KI
Das Herzstück der NVIDIA-Strategie für physische KI ist die Integration von Simulationen, realitätsnahen Modellen und synthetischen Daten, die über die einfache Ausführung von Aufgaben hinausgehen.
In den folgenden Abschnitten werden diese Komponenten detailliert beschrieben, hier jedoch nur eine kurze Zusammenfassung.
NVIDIA GROOT: Allgemeine Roboter 00-Technologie
GROOT ist das ehrgeizige Projekt von NVIDIA zur Entwicklung von Allzweckrobotern, die für verschiedene Aufgaben geeignet sind. Es beinhaltet den Aufbau einer einheitlichen KI-Plattform für die Robotik, die es Entwicklern ermöglicht, Modelle auf unterschiedlicher Hardware einzusetzen. GROOT umfasst die notwendige Hardware, Software und KI-Modelle, um die nächste Welle intelligenter Roboter zu ermöglichen.
Physikalische APIs: Die Überbrückung der Lücke
NVIDIA stellt sich eine Zukunft vor, in der Softwareentwickler standardisierte Physical APIs verwenden, um physikalische Systeme einfach zu steuern. Ähnlich wie Software-APIs die Komplexität abstrahieren, würden Physical APIs eine einheitliche Schnittstelle für Roboter, Sensoren und Aktoren bieten. So können sich Entwickler auf die Entwicklung innovativer Anwendungen konzentrieren, ohne dass sie über tiefgreifende Hardwarekenntnisse verfügen müssen.
Industrien revolutionieren: Anwendungsfälle für Physical AI
Industrien verändern mit Physical AI
Physikalische KI verspricht, zahlreiche Branchen zu verändern, darunter:
- Fertigung: Automatisierung komplexer Montagevorgänge zur Steigerung der Effizienz und Senkung der Kosten.
- Logistik: Einsatz von autonomen Fahrzeugen und Robotern, um Lagerhäuser zu rationalisieren, Lieferungen zu optimieren und Lieferketten zu verbessern.
- Gesundheitswesen: Unterstützung bei Operationen, Lieferung von Hilfsgütern und Unterstützung von Patienten.
- Landwirtschaft: Automatisierung von Ernteüberwachung, Ernte und anderen landwirtschaftlichen Aufgaben, um den Ertrag zu steigern und den Arbeitsaufwand zu verringern.
- Einzelhandel: Unterstützung von Kunden, Verwaltung von Lagerbeständen und Abwicklung von Transaktionen.
- Bauwesen: Ausführung gefährlicher oder sich wiederholender Arbeiten zur Erhöhung der Arbeitssicherheit und Beschleunigung von Projekten.
Jede Branchenanwendung ist auf Hochleistungs-Computing-Hardware angewiesen.
Häufig gestellte Fragen
Was ist physikalische KI?
Physikalische KI ist die Integration von künstlicher Intelligenz in die physische Welt, die es Robotern und autonomen Systemen ermöglicht, intelligent mit ihrer Umgebung zu interagieren.
Was ist der physikalische Turing-Test?
Ein Benchmark, mit dem die Fähigkeit eines Roboters bewertet wird, physische Aufgaben so kompetent wie ein Mensch auszuführen.
Was sind die Vorteile von Simulationen und digitalen Zwillingen in der Robotik?
Sie bieten eine sichere, kosteneffiziente Methode, um die riesigen Datensätze zu erzeugen, die für das Training robuster Roboter-KI erforderlich sind.
Was ist GROOT?
Die Initiative von NVIDIA zur Entwicklung einer grundlegenden Plattform für die Entwicklung vielseitiger, universell einsetzbarer Roboter.
Verwandte Fragen
Welche Herausforderungen birgt die Zukunft der KI-Entwicklung für Roboter?
Die Entwicklung von KI für die Robotik steht vor großen Hürden. Dazu gehören die enormen Datenmengen, die für das Training benötigt werden, die Knappheit an qualitativ hochwertigen realen Daten und die hohen Kosten für deren Beschaffung. Diese Herausforderungen verschärfen die typischen Schwierigkeiten der KI-Entwicklung. Ein weiteres Problem ist, dass das KI-Training die verfügbaren Datenquellen allmählich erschöpft.








 Inside Details Exposed About Next-Gen Gemini: Strained Computing Power, Internal Teams Disagreed on Development Priorities and Resource Allocation
Berichten zufolge wurde der Start des hocherwarteten Next-Generation-Gemini-Modells von Google verschoben. Interne Uneinigkeiten über Entwicklungsprioritäten und Ressourcenallokation, kombiniert mit begrenzter Rechenkapazität und komplexen Genehmigun
 OpenAI entkräftet Bedenken bezüglich des verlangsamen Wachstums und erklärt, dass mehrere Geschäftsbereiche ihre Expansion beschleunigen
Als Reaktion auf externe Kritik bezüglich des nachlassenden Umsatzwachstums und verpasster interner Zielvorgaben gab der KI-Pionier OpenAI am Dienstag, den 28. April, eine selbstbewusste Erklärung ab. Das Unternehmen präzisierte, dass seine Verbrauch
 Alibaba Super Cup: Qwen3.8-Max debütiert mit verbesserten Coding- und Bürotools
Alibaba hat offiziell Qwen3.8-Max vorgestellt, ein hochmodernes Foundation-Modell mit 2,4 Billionen Parametern. Diese bedeutende KI-Entwicklung bietet erhebliche Leistungssteigerungen in Kernbereichen wie Programmierung und professionelle Büroaufgabe

2026 Neueste Besten Top-Bewerteten KI-Melodie-Schreibtools für Songentwürfe! XIX.AI hat eine hochleistungsfähige, bahnbrechende Kollektion zusammengestellt, die strengen Praxistests unterzogen wurde, um das beste Schreiberlebnis zu liefern. Sie finden detaillierte kostenlose versus kostenpflichtige Vergleiche, präzise Ranglisten und unbedingt auszuprobierende Optionen, die darauf ausgelegt sind, Ihnen zu helfen, beeindruckende Songentwürfe mühelos zu erstellen und Ihre kreative Produktivität erheblich zu steigern. Entdecken Sie jetzt Ihr perfektes Tool!
8 Tools
xix.ai

2026 Neueste Besten Top-bewerteten KI-Konversationstrainer-Tools für Vorstellungsgesprächspraxis sind hier auf XIX.AI! Diese kuratierte Sammlung enthält leistungsstarke, bahnbrechende Tools, die strengen Praxistests unterzogen wurden, um präzises Feedback zu liefern. Sie finden einen Vergleich zwischen kostenlosen und kostenpflichtigen Optionen sowie detaillierte Rankings, die Ihnen helfen, die empfehlenswerte Option zu wählen, die Ihr Selbstvertrauen und Ihre Fähigkeiten verbessert. Entdecken Sie jetzt Ihr perfektes Tool für den Erfolg im Vorstellungsgespräch!
12 Tools
xix.ai

Die besten und am besten bewerteten KI-Tools für den Stiltransfer im Jahr 2026 – ideal für kreative Experimente! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die in Praxistests und strengen Bewertungen außergewöhnliche Ergebnisse liefern. Diese Top-Lösungen helfen Kreativen dabei, ihre Produktivität deutlich zu steigern, indem sie die Erstellung von Inhalten beschleunigen und unendliche kreative Möglichkeiten eröffnen. Entdecken Sie jetzt Ihr perfektes Tool und legen Sie noch heute los!
9 Tools
xix.ai

Die besten und am besten bewerteten KI-Tools für Sprechblasen zum visuellen Storytelling des Jahres 2026 finden Sie hier auf XIX.AI! Diese sorgfältig zusammengestellte Sammlung umfasst leistungsstarke, bahnbrechende Tools, die Kreativen dabei helfen, ihre Produktivität zu steigern und kreative Blockaden zu überwinden. Holen Sie sich einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, sehen Sie sich Praxistests an und werfen Sie einen Blick auf die aktuellen Rankings, um die unverzichtbaren Lösungen zu finden, die sich perfekt für die Gestaltung fesselnder visueller Erzählungen eignen. Stöbern Sie jetzt und entdecken Sie Ihr ideales Tool!
10 Tools
xix.ai

Die besten und am besten bewerteten KI-Tools zur Zusammenfassung von Besprechungen im Jahr 2026 für eine übersichtliche Nachverfolgung von Entscheidungen und müheloses Follow-up. Diese sorgfältig zusammengestellte Liste präsentiert leistungsstarke, bahnbrechende Lösungen, die die Produktivität drastisch steigern, indem sie Besprechungsnotizen automatisieren, wichtige Aktionspunkte identifizieren und die Teamkoordination projektübergreifend optimieren. Erhalten Sie einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten sowie Praxistests und wöchentlich aktualisierte Rankings, die Ihnen helfen, das perfekte Tool zu finden. Entdecken Sie es jetzt und nutzen Sie Ihren KI-Vorteil!
9 Tools
xix.ai

2026 – Die neuesten, besten und am höchsten bewerteten Tools für die Reinigung von KI-Daten, um fehlende Werte sowie Duplikate schnell zu beheben. Diese sorgfältig zusammengestellte Liste präsentiert leistungsstarke Lösungen, die die Produktivität erheblich steigern. Jedes Tool wurde in der Praxis gründlich getestet, um seine Zuverlässigkeit zu gewährleisten. Holen Sie sich einen kostenlosen Vergleich zwischen kostenloser und kostenpflichtiger Variante und entdecken Sie das für Ihre Bedürfnisse beste Tool. Entdecken Sie es jetzt auf XIX.AI, um Ihren Vorteil in der KI-Branche zu erlangen.
11 Tools
xix.ai












