


 Maison
Ant Forest LingBot dévoile un ensemble de données open source de 2,7 To comprenant 2 millions d'échantillons réels capturés par 6 caméras
Le 31 mars, Ant Lingbo Technology a officiellement mis en open source le jeu de données RGB-D à grande échelle LingBot-Depth-Dataset. Cette collection contient 3 millions de paires d'échantillons de haute qualité, dont 2 millions ont été capturés dans des environnements réels et 1 million générés de manière synthétique. D'un volume total de 2,71 To, il regroupe des données provenant de six caméras de profondeur courantes, ce qui en fait le plus grand ensemble de données RGB-D open source principalement basé sur des scènes réelles. Cette publication fournit des données plus riches et plus réalistes pour faire progresser la recherche dans les domaines de l'intelligence incarnée, de la perception spatiale et de la vision 3D.
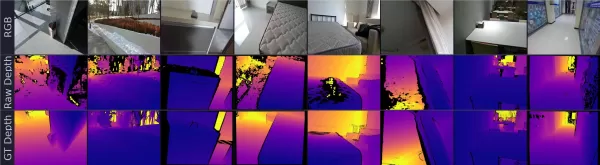
(Image : un échantillon tiré du LingBot-Depth-Dataset. De haut en bas : l'image RVB, la carte de profondeur brute du capteur et la carte de profondeur de référence. L'ensemble de données fournit à la fois des informations de profondeur brutes et de référence, offrant un soutien solide pour l'entraînement et l'évaluation de modèles dans des conditions réelles.)
Les ensembles de données de profondeur accessibles au public sont depuis longtemps confrontés à des défis liés à leur échelle limitée, à une couverture insuffisante des scènes du monde réel et à leur dépendance à l'égard d'un seul type de matériel. De nombreux ensembles de données sont en grande partie synthétiques, présentant des lacunes importantes par rapport aux données de capteurs réels en termes de modèles de bruit, de trous de profondeur et de représentation des matériaux, ce qui entrave le déploiement pratique des modèles entraînés.
Le LingBot-Depth-Dataset comble efficacement cette lacune en matière de perception spatiale en fournissant des captures de scènes réelles à grande échelle. Chaque échantillon comprend une image RVB, une carte de profondeur brute du capteur et une carte de profondeur de référence correspondante, ce qui le rend directement applicable pour l'entraînement et l'évaluation de modèles d'estimation et de complétion de profondeur. Il prend en charge six caméras de profondeur courantes — Orbbec 335, 335L, et Intel RealSense D405, D415, D435, D455 — facilitant une meilleure généralisation et évaluation des modèles sur divers appareils et scénarios.
Le modèle de perception spatiale de haute précision précédemment open source d’Ant Lingbo, LingBot-Depth, a été entraîné en utilisant cet ensemble de données comme données de base. Par rapport aux méthodes courantes du secteur telles que PromptDA et PriorDA, LingBot-Depth réduit l’erreur de prédiction de profondeur de plus de 70 % dans les scènes d’intérieur et d’environ 47 % dans les tâches de complétion de profondeur clairsemée. Une fois déployé, ce modèle permet aux caméras de profondeur commerciales de produire des cartes de profondeur plus complètes, plus fluides et plus nettes dans des conditions difficiles telles que la présence de verre transparent, de surfaces réfléchissantes et de contre-jour, le tout sans aucune modification matérielle. Dans certains scénarios, ses performances rivalisent avec celles des caméras de profondeur haut de gamme de qualité industrielle.
Pour les établissements universitaires et de recherche, cette initiative open source réduit les obstacles à la collecte et à l'annotation des données, accélérant ainsi la transition des technologies de perception spatiale de la recherche vers des applications concrètes. À mesure que la robotique et l'intelligence incarnée s'intègrent rapidement dans les environnements physiques, des ensembles de données à grande échelle et de haute qualité, fondés sur des données du monde réel, deviendront une infrastructure essentielle pour stimuler les progrès continus du secteur.
Article connexe
 PDG de DeepMind, Hassabis : Je dors six heures par jour et je me sens généralement plein d’énergie vers 1 h du matin.
Fortune a récemment publié une interview avec Demis Hassabis, PDG de Google DeepMind, révélant son approche non conventionnelle du repos et de la productivité. Hassabis a divulgué qu’il dort très peu, structurant ses heures d’éveil en deux blocs de t
OpenAI et Anthropic se disputent des parts de marché malgré des résultats en deçà des attentes
Bien que des informations récentes laissent entendre qu’OpenAI n’aurait pas atteint ses objectifs de chiffre d’affaires, ce qui a pesé sur les valeurs technologiques ce mardi, les investisseurs privés
Conformité des véhicules autonomes en Californie : une nouvelle ère marquée par les amendes, les zones de géolocalisation et 1 million de miles
Guident exploite une navette AuveTech dans le sud de la Floride, gérant un parcours de quatre miles à West Palm Beach et un parcours d’un mile à Boca Raton grâce à sa technologie de surveillance à dis
Recommandations de sujets spéciaux liés
en écrivant
 Outils d'IA pour la structuration d'articles destinés à la rédaction de textes longs
2026 : les meilleurs outils d'aide à la rédaction de plans pour les textes longs, sélectionnés parmi les mieux notés ! Cette sélection rigoureuse regroupe des outils puissants et révolutionnaires qui fournissent des plans précis et structurés, validés par des tests concrets, afin d'améliorer considérablement l'efficacité de la rédaction. XIX.AI fait partie de cette sélection d'élite. Consultez notre comparatif entre les versions gratuites et payantes pour vous aider à choisir l'outil idéal. Découvrez-les dès maintenant et tirez parti de l'IA !
 9 outils
 xix.ai
chatbot
Meilleures applications de chat de jeu de rôle par IA pour la pratique des langues, la préparation aux entretiens et la fluidité quotidienne
2026 Dernières Meilleures Applications de Chat IA pour le Jeu de Rôle, les plus bien notées pour la Pratique des Langues, la Préparation aux Entretiens et la Fluidité Quotidienne ! XIX.AI sélectionne une collection puissante et révolutionnaire qui propose une comparaison gratuit vs payant, des tests en conditions réelles et des classements mis à jour chaque semaine. Ces outils à essayer absolument vous aident à améliorer vos compétences en écriture, à surmonter les défis de fluidité et à optimiser l’efficacité de la communication dans tous les scénarios quotidiens. Explorez dès maintenant pour découvrir l’outil parfait pour votre progression linguistique !
10 outils
xix.ai
Composition musicale
Outils de séparation des pistes audio par IA pour la production de remix, la préparation de samples et les masters de karaoké
2026 : Les meilleures et plus récentes outils de séparation des pistes audio par IA, hautement notés, sélectionnés spécialement pour la production de remix, la préparation de samples et l’enregistrement de karaokés. Ces outils puissants et révolutionnaires, éprouvés dans des conditions réelles, permettent une isolation audio précise, ce qui améliore considérablement la productivité. XIX.AI propose un guide de comparaison gratuit mis à jour chaque semaine entre les versions payantes et gratuites, afin de vous aider à trouver la solution idéale adaptée à vos besoins. Découvrez-les dès maintenant pour tirer parti des avantages offerts par l’IA.
8 outils
xix.ai
Analyse des données
Copilotes SQL basés sur l’IA pour les tableaux de bord de chiffre d’affaires, l’analyse des funnels et les indicateurs de produits
2026 : Les meilleurs copilotes AI SQL actuels, classés parmi les plus performants ! XIX.AI a sélectionné une collection puissante et révolutionnaire, mise à jour chaque semaine grâce à des tests concrets. Ces outils indispensables vous aident à créer des tableaux de bord financiers précis, à analyser les canaux de vente et à suivre en temps réel les indicateurs produits, ce qui améliore considérablement votre productivité. Découvrez-les dès maintenant pour trouver l’outil idéal pour des décisions basées sur les données ! 238 caractères
9 outils
xix.ai
Composition musicale
Meilleurs outils d’écriture de mélodies par IA pour les ébauches de chansons
2026 Derniers Meilleurs Outils d’Écriture de Mélodie par IA les Mieux Notés pour des Ébauches de Chansons ! XIX.AI a sélectionné une collection hautement puissante et révolutionnaire, soumise à des tests rigoureux en conditions réelles, afin d’offrir la meilleure expérience d’écriture. Vous pouvez y trouver des comparaisons détaillées entre versions gratuites et payantes, des classements précis, ainsi que des options incontournables conçues pour vous aider à créer sans effort des ébauches de chansons remarquables et à booster significativement votre productivité créative. Explorez dès maintenant pour découvrir l’outil qui vous correspond parfaitement !
8 outils
xix.ai
chatbot
Meilleurs outils d’entraînement à la conversation par IA pour la préparation aux entretiens
Les derniers outils de formation à la conversation par IA les mieux notés pour 2026 sont disponibles sur XIX.AI ! Cette sélection rigoureuse propose des outils puissants et révolutionnaires, testés rigoureusement dans des conditions réelles pour fournir des retours précis. Vous y trouverez une comparaison entre les versions gratuites et payantes, ainsi que des classements détaillés pour vous aider à choisir l’option incontournable qui renforce votre confiance et vos compétences. Explorez dès maintenant pour découvrir l’outil parfait pour réussir vos entretiens !
12 outils
xix.ai

 commentaires (0)
Le 31 mars, Ant Lingbo Technology a officiellement mis en open source le jeu de données RGB-D à grande échelle LingBot-Depth-Dataset. Cette collection contient 3 millions de paires d'échantillons de haute qualité, dont 2 millions ont été capturés dans des environnements réels et 1 million générés de manière synthétique. D'un volume total de 2,71 To, il regroupe des données provenant de six caméras de profondeur courantes, ce qui en fait le plus grand ensemble de données RGB-D open source principalement basé sur des scènes réelles. Cette publication fournit des données plus riches et plus réalistes pour faire progresser la recherche dans les domaines de l'intelligence incarnée, de la perception spatiale et de la vision 3D.
(Image : un échantillon tiré du LingBot-Depth-Dataset. De haut en bas : l'image RVB, la carte de profondeur brute du capteur et la carte de profondeur de référence. L'ensemble de données fournit à la fois des informations de profondeur brutes et de référence, offrant un soutien solide pour l'entraînement et l'évaluation de modèles dans des conditions réelles.)
Les ensembles de données de profondeur accessibles au public sont depuis longtemps confrontés à des défis liés à leur échelle limitée, à une couverture insuffisante des scènes du monde réel et à leur dépendance à l'égard d'un seul type de matériel. De nombreux ensembles de données sont en grande partie synthétiques, présentant des lacunes importantes par rapport aux données de capteurs réels en termes de modèles de bruit, de trous de profondeur et de représentation des matériaux, ce qui entrave le déploiement pratique des modèles entraînés.
Le LingBot-Depth-Dataset comble efficacement cette lacune en matière de perception spatiale en fournissant des captures de scènes réelles à grande échelle. Chaque échantillon comprend une image RVB, une carte de profondeur brute du capteur et une carte de profondeur de référence correspondante, ce qui le rend directement applicable pour l'entraînement et l'évaluation de modèles d'estimation et de complétion de profondeur. Il prend en charge six caméras de profondeur courantes — Orbbec 335, 335L, et Intel RealSense D405, D415, D435, D455 — facilitant une meilleure généralisation et évaluation des modèles sur divers appareils et scénarios.
Le modèle de perception spatiale de haute précision précédemment open source d’Ant Lingbo, LingBot-Depth, a été entraîné en utilisant cet ensemble de données comme données de base. Par rapport aux méthodes courantes du secteur telles que PromptDA et PriorDA, LingBot-Depth réduit l’erreur de prédiction de profondeur de plus de 70 % dans les scènes d’intérieur et d’environ 47 % dans les tâches de complétion de profondeur clairsemée. Une fois déployé, ce modèle permet aux caméras de profondeur commerciales de produire des cartes de profondeur plus complètes, plus fluides et plus nettes dans des conditions difficiles telles que la présence de verre transparent, de surfaces réfléchissantes et de contre-jour, le tout sans aucune modification matérielle. Dans certains scénarios, ses performances rivalisent avec celles des caméras de profondeur haut de gamme de qualité industrielle.
Pour les établissements universitaires et de recherche, cette initiative open source réduit les obstacles à la collecte et à l'annotation des données, accélérant ainsi la transition des technologies de perception spatiale de la recherche vers des applications concrètes. À mesure que la robotique et l'intelligence incarnée s'intègrent rapidement dans les environnements physiques, des ensembles de données à grande échelle et de haute qualité, fondés sur des données du monde réel, deviendront une infrastructure essentielle pour stimuler les progrès continus du secteur.








 PDG de DeepMind, Hassabis : Je dors six heures par jour et je me sens généralement plein d’énergie vers 1 h du matin.
Fortune a récemment publié une interview avec Demis Hassabis, PDG de Google DeepMind, révélant son approche non conventionnelle du repos et de la productivité. Hassabis a divulgué qu’il dort très peu, structurant ses heures d’éveil en deux blocs de t
 OpenAI et Anthropic se disputent des parts de marché malgré des résultats en deçà des attentes
Bien que des informations récentes laissent entendre qu’OpenAI n’aurait pas atteint ses objectifs de chiffre d’affaires, ce qui a pesé sur les valeurs technologiques ce mardi, les investisseurs privés
Conformité des véhicules autonomes en Californie : une nouvelle ère marquée par les amendes, les zones de géolocalisation et 1 million de miles
Guident exploite une navette AuveTech dans le sud de la Floride, gérant un parcours de quatre miles à West Palm Beach et un parcours d’un mile à Boca Raton grâce à sa technologie de surveillance à dis

2026 : les meilleurs outils d'aide à la rédaction de plans pour les textes longs, sélectionnés parmi les mieux notés ! Cette sélection rigoureuse regroupe des outils puissants et révolutionnaires qui fournissent des plans précis et structurés, validés par des tests concrets, afin d'améliorer considérablement l'efficacité de la rédaction. XIX.AI fait partie de cette sélection d'élite. Consultez notre comparatif entre les versions gratuites et payantes pour vous aider à choisir l'outil idéal. Découvrez-les dès maintenant et tirez parti de l'IA !
9 outils
xix.ai

2026 Dernières Meilleures Applications de Chat IA pour le Jeu de Rôle, les plus bien notées pour la Pratique des Langues, la Préparation aux Entretiens et la Fluidité Quotidienne ! XIX.AI sélectionne une collection puissante et révolutionnaire qui propose une comparaison gratuit vs payant, des tests en conditions réelles et des classements mis à jour chaque semaine. Ces outils à essayer absolument vous aident à améliorer vos compétences en écriture, à surmonter les défis de fluidité et à optimiser l’efficacité de la communication dans tous les scénarios quotidiens. Explorez dès maintenant pour découvrir l’outil parfait pour votre progression linguistique !
10 outils
xix.ai

2026 : Les meilleures et plus récentes outils de séparation des pistes audio par IA, hautement notés, sélectionnés spécialement pour la production de remix, la préparation de samples et l’enregistrement de karaokés. Ces outils puissants et révolutionnaires, éprouvés dans des conditions réelles, permettent une isolation audio précise, ce qui améliore considérablement la productivité. XIX.AI propose un guide de comparaison gratuit mis à jour chaque semaine entre les versions payantes et gratuites, afin de vous aider à trouver la solution idéale adaptée à vos besoins. Découvrez-les dès maintenant pour tirer parti des avantages offerts par l’IA.
8 outils
xix.ai

2026 : Les meilleurs copilotes AI SQL actuels, classés parmi les plus performants ! XIX.AI a sélectionné une collection puissante et révolutionnaire, mise à jour chaque semaine grâce à des tests concrets. Ces outils indispensables vous aident à créer des tableaux de bord financiers précis, à analyser les canaux de vente et à suivre en temps réel les indicateurs produits, ce qui améliore considérablement votre productivité. Découvrez-les dès maintenant pour trouver l’outil idéal pour des décisions basées sur les données ! 238 caractères
9 outils
xix.ai

2026 Derniers Meilleurs Outils d’Écriture de Mélodie par IA les Mieux Notés pour des Ébauches de Chansons ! XIX.AI a sélectionné une collection hautement puissante et révolutionnaire, soumise à des tests rigoureux en conditions réelles, afin d’offrir la meilleure expérience d’écriture. Vous pouvez y trouver des comparaisons détaillées entre versions gratuites et payantes, des classements précis, ainsi que des options incontournables conçues pour vous aider à créer sans effort des ébauches de chansons remarquables et à booster significativement votre productivité créative. Explorez dès maintenant pour découvrir l’outil qui vous correspond parfaitement !
8 outils
xix.ai

Les derniers outils de formation à la conversation par IA les mieux notés pour 2026 sont disponibles sur XIX.AI ! Cette sélection rigoureuse propose des outils puissants et révolutionnaires, testés rigoureusement dans des conditions réelles pour fournir des retours précis. Vous y trouverez une comparaison entre les versions gratuites et payantes, ainsi que des classements détaillés pour vous aider à choisir l’option incontournable qui renforce votre confiance et vos compétences. Explorez dès maintenant pour découvrir l’outil parfait pour réussir vos entretiens !
12 outils
xix.ai












