


 Lar
O Ant Group lança o modelo de percepção espacial LingBot-Depth 2.0, promovendo avanços na visão robótica.
Em 7 de julho, a Lingbo Technology, uma empresa de inteligência incorporada do Ant Group, lançou o modelo de percepção espacial LingBot-Depth 2.0. Treinado com um conjunto de dados de 150 milhões de amostras, ele oferece melhorias abrangentes na nitidez das bordas, no reconhecimento de objetos finos, na estimativa de profundidade de longo alcance e na robustez em cenários complexos.
O LingBot-Depth é um modelo de percepção espacial desenvolvido de forma independente pela Lingbo, que funciona como os olhos dos robôs no mundo físico. A primeira versão abordou os desafios de percepção espacial em cenários difíceis, como superfícies transparentes e reflexivas. Em comparação com a versão 1.0, os dados de treinamento do LingBot-Depth 2.0 passaram de 3 milhões para 150 milhões de amostras, com ganhos gerais de desempenho: ele alcançou 12 primeiros lugares em 16 itens de avaliação em benchmarks de preenchimento de profundidade. No cenário interno mais desafiador, com grandes lacunas de profundidade, o erro de profundidade foi reduzido pela metade em comparação com a geração anterior (o RMSE caiu de 0,132 para 0,062). Ele tem um desempenho particularmente bom em situações em que as câmeras de profundidade tradicionais costumam falhar, como vidros, espelhos e objetos transparentes.
Ao mesmo tempo, o LingBot-Depth 2.0 introduziu seu modelo de base visual, o LingBot-Vision, construindo uma cadeia de capacidades que vai da “compreensão” à “percepção precisa”. O objetivo é abordar os principais desafios da visão robótica, incluindo percepção espacial, reconhecimento preciso e adaptação a ambientes complexos.
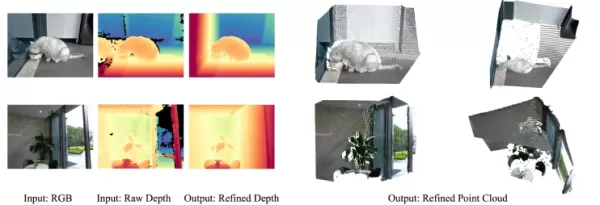
(Figura 1: O LingBot-Depth 2.0 reconstrói uma estrutura 3D completa e plana em cenários difíceis, como espelhos e vidros)
O avanço do LingBot-Depth 2.0 baseia-se nas excelentes capacidades de representação visual do LingBot-Vision. Como modelo visual de uso geral, o LingBot-Vision é o primeiro modelo visual de base do setor a utilizar a “estrutura de limites” como objetivo de pré-treinamento, alcançando um avanço no paradigma de treinamento da percepção espacial. Ele oferece posicionamento de limites em nível subpixel e compreensão da estrutura espacial, proporcionando maior precisão e uma percepção espacial mais estável.
O corpus de pré-treinamento do LingBot-Vision consiste em apenas 160 milhões de imagens, uma ordem de magnitude menor que o DINOv3, mas sua precisão na estimativa de profundidade supera a do DINOv3. Além disso, a avaliação dos limites dos objetos pelo LingBot-Vision é suficientemente estável para permitir o rastreamento contínuo de limites em vídeos. Esta versão inclui quatro versões: ViT-G, ViT-L, ViT-B e ViT-S.
De acordo com as informações disponíveis, o LingBot-Vision não apenas suporta o treinamento do LingBot-Depth 2.0, mas também pode ser utilizado de diversas outras maneiras.
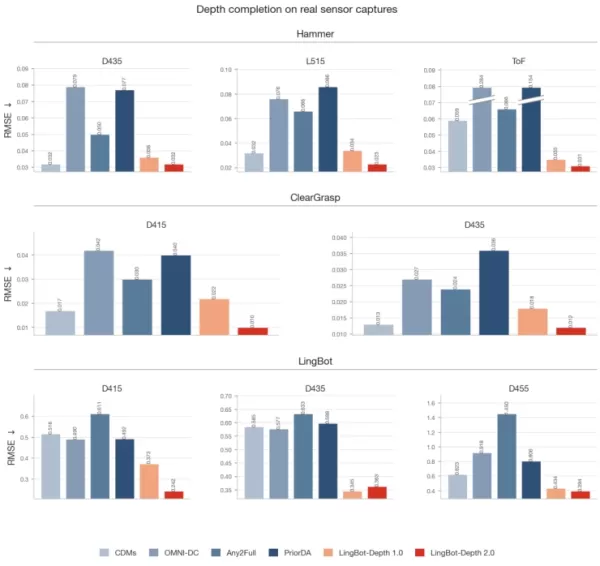
(Figura 2: O LingBot-Depth 2.0 apresenta bom desempenho em testes reais de preenchimento de profundidade com sensores)
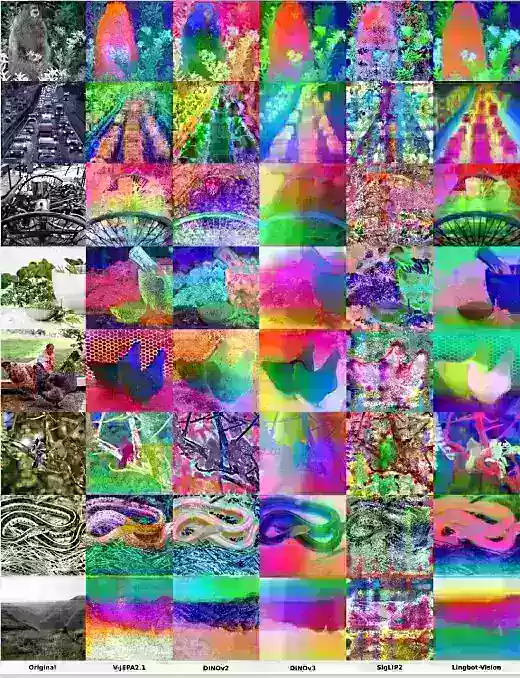
(Figura 3: Em comparação com os principais modelos de base visual, o LingBot-Vision identifica os limites dos objetos e as estruturas espaciais de forma mais clara e estável)
Atualmente, o LingBot-Depth 2.0 foi aprovado na certificação profissional do Orbbec Depth Vision Lab. Testes em cenários práticos mostram que, com base nos dados brutos 3D no nível do chip fornecidos pela câmera 3D estéreo da série Gemini330 da Orbbec, o LingBot-Depth 2.0 melhora significativamente a nitidez das bordas, a integridade dos contornos dos objetos, o reconhecimento de objetos finos, a estimativa de profundidade de longo alcance e a robustez em cenários complexos de iluminação e materiais.
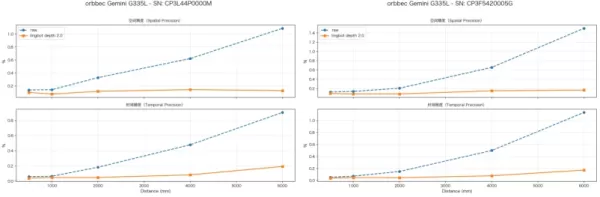
(Figura 4: O LingBot Depth 2.0 foi aprovado na avaliação profissional do Orbbec Depth Vision Lab, demonstrando precisão e estabilidade extremamente altas em tarefas de estimativa de profundidade espacial e temporal em vários tipos de sensores)
Em termos de comercialização, a Ant Lingbo tem mantido uma cooperação profunda com a Orbbec em diversas áreas. De acordo com as informações, a versão RGB-D mais recente do dispositivo EGO, parte da nova matriz de produtos de aquisição de dados “no-body” da Orbbec, será adaptada à versão do LingBot-Depth otimizada pela Lingbo para cenários de aquisição de dados. No futuro, haverá uma integração ainda maior com versões comerciais de nível superior, preenchendo continuamente lacunas de profundidade, otimizando bordas de objetos e detalhes da estrutura espacial, e fornecendo bases de dados do mundo real mais precisas, estáveis e utilizáveis para o treinamento de modelos de inteligência incorporada.
Além disso, a Orbbec lançará um produto SDK que integra os recursos mais recentes do modelo LingBot-Depth, disponível para uso por clientes de robótica na borda, permitindo que robôs que utilizam a câmera da série Gemini330 alcancem melhores efeitos de profundidade. Eles também planejam lançar um produto de câmera integrada com a versão comercial do LingBot-Depth até o final do ano, concretizando a integração de “câmera 3D + recursos de percepção espacial”. Com o lançamento dos dois modelos, espera-se que a colaboração entre as duas empresas se expanda para mais áreas.
Artigo relacionado
 CEO da DeepMind, Hassabis: Durmo seis horas por dia, geralmente me sinto energético por volta da 1h
O Fortune recentemente publicou uma entrevista com Demis Hassabis, CEO da Google DeepMind, revelando sua abordagem incomum para descanso e produtividade. Hassabis revelou que dorme muito pouco, estruturando suas horas acordadas em dois blocos de trab
OpenAI e Anthropic disputam participação no mercado, apesar da queda na receita
Apesar de relatos recentes sugerirem que a OpenAI não atingiu suas metas de receita, o que gerou pressão sobre as ações do setor de tecnologia nesta terça-feira, os investidores privados em laboratóri
Conformidade com a regulamentação de veículos autônomos na Califórnia: uma nova era de multas, geocercas e 1 milhão de milhas
A Guident opera um veículo de transporte da AuveTech no sul da Flórida, administrando uma rota de quatro milhas em West Palm Beach e uma rota de uma milha em Boca Raton por meio de sua tecnologia de m
Recomendações de tópicos especiais relacionados
Composição musical
 Ferramentas de separação de stems com IA para produção de remixes, preparação de samples e masters de karaokê
As melhores e mais bem avaliadas ferramentas de separação de faixas com IA de 2026, selecionadas especialmente para produção de remixes, preparação de samples e masters de karaokê. Essas ferramentas poderosas e revolucionárias passaram por testes práticos para oferecer isolamento de áudio preciso, aumentando significativamente a produtividade. A XIX.AI oferece um guia comparativo entre versões gratuitas e pagas, atualizado semanalmente, para ajudá-lo a encontrar a solução imperdível que melhor atenda às suas necessidades. Explore agora para aproveitar ao máximo as vantagens da IA.
 8 ferramentas
 xix.ai
Análise de dados
Copilotos de IA para SQL voltados para painéis de receita, análise de funis e métricas de produtos
2026: Os melhores copilotos AI para SQL, atualizados e classificados entre os melhores! A XIX.AI reúne uma coleção poderosa e revolucionária, com testes em ambiente real atualizados semanalmente. Essas ferramentas indispensáveis ajudam a gerar painéis de controle de receita precisos, analisar funis de vendas e rastrear métricas de produtos de forma rápida, aumentando significativamente a produtividade. Explore agora e encontre a ferramenta perfeita para tomada de decisões baseadas em dados! 238 caracteres
9 ferramentas
xix.ai
Composição musical
Melhores Ferramentas de IA para Criação de Melodias para Rascunhos de Músicas
2026 Últimas Melhores Ferramentas de Escrita de Melodias por IA Mais Bem Avaliadas para Rascunhos de Músicas! A XIX.AI reuniu uma coleção altamente poderosa e transformadora, que passou por rigorosos testes no mundo real para oferecer a melhor experiência de escrita. Você pode encontrar comparações detalhadas entre as versões gratuita e paga, classificações precisas e opções imperdíveis projetadas para ajudá-lo a criar rascunhos de músicas impressionantes sem esforço e aumentar significativamente sua produtividade criativa. Explore agora para descobrir a ferramenta perfeita para você!
8 ferramentas
xix.ai
chatbot
Melhores ferramentas de treinamento de conversação com IA para prática de entrevistas
As melhores ferramentas de treinamento de conversação com IA mais recentes e altamente avaliadas para 2026, ideais para prática de entrevistas, estão disponíveis no XIX.AI! Esta coleção selecionada apresenta ferramentas poderosas e transformadoras, submetidas a rigorosos testes do mundo real para fornecer feedback preciso. Você encontrará uma comparação entre opções gratuitas e pagas, além de classificações detalhadas, para ajudá-lo a escolher a opção imperdível que aumenta sua confiança e habilidades. Explore agora para descobrir a ferramenta perfeita para o sucesso nas entrevistas!
12 ferramentas
xix.ai
Design e Arte
As melhores ferramentas de transferência de estilo com IA para experimentos criativos
As melhores e mais bem avaliadas ferramentas de transferência de estilo com IA de 2026 para experimentos criativos! A XIX.AI selecionou uma coleção poderosa e revolucionária de ferramentas imperdíveis, que oferecem resultados excepcionais por meio de testes reais e classificações rigorosas. Essas soluções de ponta ajudam os profissionais criativos a aumentar significativamente a produtividade, acelerando a criação de conteúdo e revelando possibilidades criativas infinitas. Explore agora para descobrir a ferramenta perfeita para você e comece a criar hoje mesmo!
9 ferramentas
xix.ai
Criação de quadrinhos
As melhores ferramentas de balões de diálogo com IA para a narrativa visual
As melhores e mais bem avaliadas ferramentas de balões de diálogo com IA para narrativa visual de 2026 já estão disponíveis no XIX.AI! Esta coleção selecionada apresenta ferramentas poderosas e revolucionárias que ajudam os criadores a aumentar a produtividade e superar gargalos criativos. Veja uma comparação entre versões gratuitas e pagas, confira testes reais e verifique os rankings mais recentes para encontrar as soluções imperdíveis, perfeitas para criar narrativas visuais envolventes. Explore agora e descubra sua ferramenta ideal!
10 ferramentas
xix.ai

 Comentários (0)
Em 7 de julho, a Lingbo Technology, uma empresa de inteligência incorporada do Ant Group, lançou o modelo de percepção espacial LingBot-Depth 2.0. Treinado com um conjunto de dados de 150 milhões de amostras, ele oferece melhorias abrangentes na nitidez das bordas, no reconhecimento de objetos finos, na estimativa de profundidade de longo alcance e na robustez em cenários complexos.
O LingBot-Depth é um modelo de percepção espacial desenvolvido de forma independente pela Lingbo, que funciona como os olhos dos robôs no mundo físico. A primeira versão abordou os desafios de percepção espacial em cenários difíceis, como superfícies transparentes e reflexivas. Em comparação com a versão 1.0, os dados de treinamento do LingBot-Depth 2.0 passaram de 3 milhões para 150 milhões de amostras, com ganhos gerais de desempenho: ele alcançou 12 primeiros lugares em 16 itens de avaliação em benchmarks de preenchimento de profundidade. No cenário interno mais desafiador, com grandes lacunas de profundidade, o erro de profundidade foi reduzido pela metade em comparação com a geração anterior (o RMSE caiu de 0,132 para 0,062). Ele tem um desempenho particularmente bom em situações em que as câmeras de profundidade tradicionais costumam falhar, como vidros, espelhos e objetos transparentes.
Ao mesmo tempo, o LingBot-Depth 2.0 introduziu seu modelo de base visual, o LingBot-Vision, construindo uma cadeia de capacidades que vai da “compreensão” à “percepção precisa”. O objetivo é abordar os principais desafios da visão robótica, incluindo percepção espacial, reconhecimento preciso e adaptação a ambientes complexos.
(Figura 1: O LingBot-Depth 2.0 reconstrói uma estrutura 3D completa e plana em cenários difíceis, como espelhos e vidros)
O avanço do LingBot-Depth 2.0 baseia-se nas excelentes capacidades de representação visual do LingBot-Vision. Como modelo visual de uso geral, o LingBot-Vision é o primeiro modelo visual de base do setor a utilizar a “estrutura de limites” como objetivo de pré-treinamento, alcançando um avanço no paradigma de treinamento da percepção espacial. Ele oferece posicionamento de limites em nível subpixel e compreensão da estrutura espacial, proporcionando maior precisão e uma percepção espacial mais estável.
O corpus de pré-treinamento do LingBot-Vision consiste em apenas 160 milhões de imagens, uma ordem de magnitude menor que o DINOv3, mas sua precisão na estimativa de profundidade supera a do DINOv3. Além disso, a avaliação dos limites dos objetos pelo LingBot-Vision é suficientemente estável para permitir o rastreamento contínuo de limites em vídeos. Esta versão inclui quatro versões: ViT-G, ViT-L, ViT-B e ViT-S.
De acordo com as informações disponíveis, o LingBot-Vision não apenas suporta o treinamento do LingBot-Depth 2.0, mas também pode ser utilizado de diversas outras maneiras.
(Figura 2: O LingBot-Depth 2.0 apresenta bom desempenho em testes reais de preenchimento de profundidade com sensores)
(Figura 3: Em comparação com os principais modelos de base visual, o LingBot-Vision identifica os limites dos objetos e as estruturas espaciais de forma mais clara e estável)
Atualmente, o LingBot-Depth 2.0 foi aprovado na certificação profissional do Orbbec Depth Vision Lab. Testes em cenários práticos mostram que, com base nos dados brutos 3D no nível do chip fornecidos pela câmera 3D estéreo da série Gemini330 da Orbbec, o LingBot-Depth 2.0 melhora significativamente a nitidez das bordas, a integridade dos contornos dos objetos, o reconhecimento de objetos finos, a estimativa de profundidade de longo alcance e a robustez em cenários complexos de iluminação e materiais.
(Figura 4: O LingBot Depth 2.0 foi aprovado na avaliação profissional do Orbbec Depth Vision Lab, demonstrando precisão e estabilidade extremamente altas em tarefas de estimativa de profundidade espacial e temporal em vários tipos de sensores)
Em termos de comercialização, a Ant Lingbo tem mantido uma cooperação profunda com a Orbbec em diversas áreas. De acordo com as informações, a versão RGB-D mais recente do dispositivo EGO, parte da nova matriz de produtos de aquisição de dados “no-body” da Orbbec, será adaptada à versão do LingBot-Depth otimizada pela Lingbo para cenários de aquisição de dados. No futuro, haverá uma integração ainda maior com versões comerciais de nível superior, preenchendo continuamente lacunas de profundidade, otimizando bordas de objetos e detalhes da estrutura espacial, e fornecendo bases de dados do mundo real mais precisas, estáveis e utilizáveis para o treinamento de modelos de inteligência incorporada.
Além disso, a Orbbec lançará um produto SDK que integra os recursos mais recentes do modelo LingBot-Depth, disponível para uso por clientes de robótica na borda, permitindo que robôs que utilizam a câmera da série Gemini330 alcancem melhores efeitos de profundidade. Eles também planejam lançar um produto de câmera integrada com a versão comercial do LingBot-Depth até o final do ano, concretizando a integração de “câmera 3D + recursos de percepção espacial”. Com o lançamento dos dois modelos, espera-se que a colaboração entre as duas empresas se expanda para mais áreas.








 CEO da DeepMind, Hassabis: Durmo seis horas por dia, geralmente me sinto energético por volta da 1h
O Fortune recentemente publicou uma entrevista com Demis Hassabis, CEO da Google DeepMind, revelando sua abordagem incomum para descanso e produtividade. Hassabis revelou que dorme muito pouco, estruturando suas horas acordadas em dois blocos de trab
 OpenAI e Anthropic disputam participação no mercado, apesar da queda na receita
Apesar de relatos recentes sugerirem que a OpenAI não atingiu suas metas de receita, o que gerou pressão sobre as ações do setor de tecnologia nesta terça-feira, os investidores privados em laboratóri
Conformidade com a regulamentação de veículos autônomos na Califórnia: uma nova era de multas, geocercas e 1 milhão de milhas
A Guident opera um veículo de transporte da AuveTech no sul da Flórida, administrando uma rota de quatro milhas em West Palm Beach e uma rota de uma milha em Boca Raton por meio de sua tecnologia de m

As melhores e mais bem avaliadas ferramentas de separação de faixas com IA de 2026, selecionadas especialmente para produção de remixes, preparação de samples e masters de karaokê. Essas ferramentas poderosas e revolucionárias passaram por testes práticos para oferecer isolamento de áudio preciso, aumentando significativamente a produtividade. A XIX.AI oferece um guia comparativo entre versões gratuitas e pagas, atualizado semanalmente, para ajudá-lo a encontrar a solução imperdível que melhor atenda às suas necessidades. Explore agora para aproveitar ao máximo as vantagens da IA.
8 ferramentas
xix.ai

2026: Os melhores copilotos AI para SQL, atualizados e classificados entre os melhores! A XIX.AI reúne uma coleção poderosa e revolucionária, com testes em ambiente real atualizados semanalmente. Essas ferramentas indispensáveis ajudam a gerar painéis de controle de receita precisos, analisar funis de vendas e rastrear métricas de produtos de forma rápida, aumentando significativamente a produtividade. Explore agora e encontre a ferramenta perfeita para tomada de decisões baseadas em dados! 238 caracteres
9 ferramentas
xix.ai

2026 Últimas Melhores Ferramentas de Escrita de Melodias por IA Mais Bem Avaliadas para Rascunhos de Músicas! A XIX.AI reuniu uma coleção altamente poderosa e transformadora, que passou por rigorosos testes no mundo real para oferecer a melhor experiência de escrita. Você pode encontrar comparações detalhadas entre as versões gratuita e paga, classificações precisas e opções imperdíveis projetadas para ajudá-lo a criar rascunhos de músicas impressionantes sem esforço e aumentar significativamente sua produtividade criativa. Explore agora para descobrir a ferramenta perfeita para você!
8 ferramentas
xix.ai

As melhores ferramentas de treinamento de conversação com IA mais recentes e altamente avaliadas para 2026, ideais para prática de entrevistas, estão disponíveis no XIX.AI! Esta coleção selecionada apresenta ferramentas poderosas e transformadoras, submetidas a rigorosos testes do mundo real para fornecer feedback preciso. Você encontrará uma comparação entre opções gratuitas e pagas, além de classificações detalhadas, para ajudá-lo a escolher a opção imperdível que aumenta sua confiança e habilidades. Explore agora para descobrir a ferramenta perfeita para o sucesso nas entrevistas!
12 ferramentas
xix.ai

As melhores e mais bem avaliadas ferramentas de transferência de estilo com IA de 2026 para experimentos criativos! A XIX.AI selecionou uma coleção poderosa e revolucionária de ferramentas imperdíveis, que oferecem resultados excepcionais por meio de testes reais e classificações rigorosas. Essas soluções de ponta ajudam os profissionais criativos a aumentar significativamente a produtividade, acelerando a criação de conteúdo e revelando possibilidades criativas infinitas. Explore agora para descobrir a ferramenta perfeita para você e comece a criar hoje mesmo!
9 ferramentas
xix.ai

As melhores e mais bem avaliadas ferramentas de balões de diálogo com IA para narrativa visual de 2026 já estão disponíveis no XIX.AI! Esta coleção selecionada apresenta ferramentas poderosas e revolucionárias que ajudam os criadores a aumentar a produtividade e superar gargalos criativos. Veja uma comparação entre versões gratuitas e pagas, confira testes reais e verifique os rankings mais recentes para encontrar as soluções imperdíveis, perfeitas para criar narrativas visuais envolventes. Explore agora e descubra sua ferramenta ideal!
10 ferramentas
xix.ai












