


 家
ユニツリーとフィギュアAI、ヒューマノイドロボット開発の最新進捗を報告
ロボティクス分野は前例のない速度で拡大を続け、革新が絶えず可能性の限界を再定義している。特に注目すべき進歩は、人間の外見と能力を再現するよう設計されたヒューマノイドロボットの領域だ。本記事ではUnitree RoboticsとFigure AIによる最新のブレークスルーを検証し、自然な人間のような歩行と動的安定性の開発における彼らの飛躍を明らかにする。これらの先駆的技術と、未来を形作る可能性を探求しよう。
主なポイント
Unitree Roboticsは画期的な進歩を遂げ、Unitree G1ヒューマノイドロボットがわずか2日間で人間のような歩幅で歩行することを習得した。
Figure AIは、予測不可能な実環境での信頼性ある動作に不可欠な特性である、ヒューマノイドロボットの卓越した動的安定性を披露している。
AIとロボティクスの急速な進歩は、様々な分野でより高性能かつ適応性の高いロボットの開発を加速させている。
シミュレーション環境内での強化学習は、ロボットを物理世界でのタスクに備えさせるための基礎的な技術である。
次世代ヒューマノイドロボットにとって、エネルギー効率と柔軟性の向上は依然として中心的な課題である。
ヒューマノイドロボットの進化:新たな時代
ユニツリー・ロボティクス:人間のような歩行の習得
Unitree Robotics は最近、同社のヒューマノイドエージェント「Unitree G1」がわずか 2 日間で自然で人間のような歩行を習得する様子を実証するビデオを公開しました
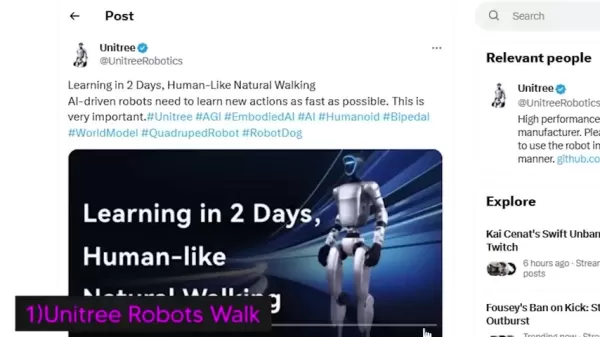
。この成果は、AI駆動型ロボティクスの加速する進展を浮き彫りにしている。ロボットが多様な職場に円滑に統合されるためには、新たな技能を迅速に習得する能力が不可欠である。
人間の歩行の複雑さを模倣することは、ロボット工学において長年の大きな障壁であった。人間の移動には、安定性、協調性、精密な神経筋制御の微妙なバランスが求められる。これを機械で再現するには、高度なアルゴリズムと頑強なハードウェアが必要だ。
Unitreeが人間の歩行を再現した成功は重要なマイルストーンである。これはAI駆動ロボットが新たな課題への学習・適応能力を著しく高めていることを示唆する。特に人間向けに設計された空間内での移動や相互作用を要する応用分野において重要だ。
効果的な協働のためには、これらのAI駆動システムが新たな動作を迅速に学習できることが必須である。この学習速度は、人間中心の環境にシームレスに統合される上で極めて重要だ。関連する議論には #Unitree #AGI #EmbodiedAI #AI #Humanoid #Bipedal #WorldModel #QuadrupedRobot #RobotDog が含まれる。
ヒューマノイドロボットにおける自然な歩行の重要性
ヒューマノイドロボットの自然な歩行様式を開発することは、数多くの産業に深い影響を及ぼします。この人間のような動きを実現することが極めて重要な理由は以下の通りです:
- 優れた移動性:自然な歩行により、ロボットは階段、凹凸のある地面、混雑したエリアなど、人間用に設計された複雑な地形や環境を移動できるようになる。
- 人間とロボットの相互作用の向上:親しみやすい人間のような歩行は、ロボットを機械的ではなく親しみやすい存在に見せ、信頼関係を育み、共同作業における協力を促進します。
- エネルギー効率の追求:現行モデルは進化中だが、自然な歩行の目標は人間の効率的な運動バイオメカニクスを模倣し、エネルギー使用を最適化することにある。
- 幅広い応用可能性:自然な歩行が可能なロボットは、物流やセキュリティから医療現場での患者ケア、災害地帯での緊急対応まで、多様な役割で展開できる。
究極的には、人間のように動くロボットは、私たちの世界に効果的に統合され、私たちの能力を増強し、日常生活を改善するために、私たちと協力して働くことができるようになります。Unitree の開発は、この目標に向けた大きな前進です。
動的安定性:堅牢なロボット性能の鍵
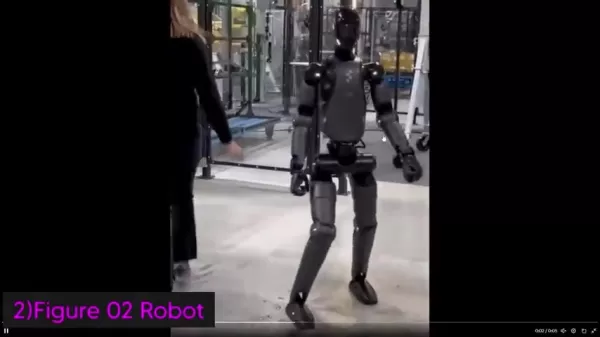
自然な歩行は不可欠だが、ヒューマノイドロボットにとって動的安定性も同様に重要である。動的安定性とは、外部からの衝撃や予期せぬ障害物に遭遇しても、ロボットが移動中にバランスを保ち制御された動作を維持する能力を指す。Figure AIはロボット安定性の最先端を推進している。
動的安定性の欠如は頻繁な転倒を招き、ロボットを無効化し潜在的な危険をもたらす。堅牢な安定性は、絶えず変化する実環境においてロボットが確実に動作することを保証する。
動的安定性の核心的要素は以下の通り:
- バランス制御:安定位置からの偏差を検知・補正する能力
- 足位置の精密制御:多様な表面でバランスを維持するため、着地点の正確な制御。
- 関節トルク管理:安定性を確保し損傷を防ぐため、各関節に加わる力を調整する。
- 外部干渉への応答:押しのけ、衝撃、地面の急激な変化に対して迅速かつ効果的に反応する敏捷性。
Figure AIの動的安定性向上に関する研究は、動的な環境下で人と安全かつ確実に共存できるロボット構築に不可欠である。各ユニットが示す多大な潜在的投資額を考慮すれば、この信頼性は必須要件である。
ロボット犬の能力を探る
強化学習の可能性を解き放つ
ここで紹介した目覚ましい進歩は、高度に詳細な仮想シミュレーション内での強化学習の活用によって大きく推進されている。
強化学習により、ロボットは継続的な試行錯誤を通じて学習し、無数の反復を通じて性能を洗練させることができる。シミュレーションでの訓練は、物理的な損傷や安全上の危険に伴うリスクなしに、ロボットを膨大なシナリオに晒すことを可能にする。
典型的な強化学習プロセスには、いくつかの重要な段階が含まれます:
- 環境シミュレーション:地形、障害物、外力などの物理的条件を再現した現実的なデジタル世界の構築。
- 報酬構造:安定した歩行やバランス維持といった特定の目標達成を促す報酬体系を確立する。
- 反復トレーニング:ロボットを数百万回のシミュレーションで実行し、失敗から学習させ制御ポリシーを継続的に最適化させる。
- 実世界への転移:シミュレーションで得た知見を物理ロボットに適用し、制御された実世界テストを通じて最終調整を行う。
強化学習は、ロボットに複雑な動作を実行させる訓練において、非常に強力な手法であることが実証されている。手作業による膨大なプログラミングを必要とせず、自律的な学習を可能にする。このアプローチがロボットのナビゲーションと適応に持つ可能性は計り知れない。
歩行を超えて:機敏な動作と強化されたバランス
公開映像では、Unitree社の四足歩行ロボットの俊敏性と驚異的なバランス能力も強調された
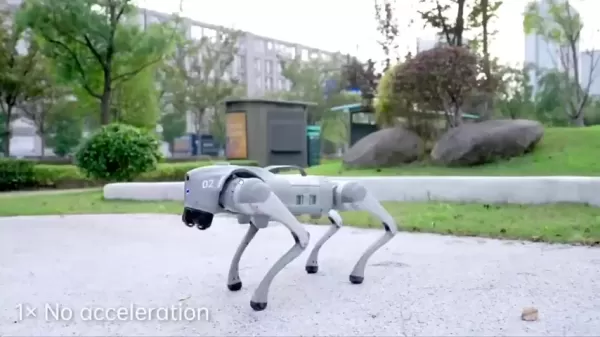
。これらの四足機械は、困難な地形を乗り越え動的な動作を実行する卓越した技能を示している。蹴られたり押されたりしても直立を維持するロボット犬の能力は、動的安定性における飛躍的な進歩を裏付けている。
機敏な四足歩行ロボットの実用用途は拡大を続けており、以下を含む:
- 捜索救助:危険な構造物や崩壊した建物に進入し生存者を捜索する。
- インフラ点検:パイプライン、送電線、橋梁など、到達困難な区域の調査。
- 警備・監視:境界パトロールや異常活動の検知。
- 娯楽・教育:ダイナミックなショーでのパフォーマンスや観客との交流。
これらのロボット犬が示す機敏な動作と洗練されたバランスは、四足歩行プラットフォームの汎用性と実世界での可能性を実証している。物理的相互作用によるロボットの安定性テストは、その耐久性と運用準備態勢を明らかにする。
ヒューマノイドロボットの実世界応用への統合
ロボット統合を成功させるためのステップ
実用環境におけるヒューマノイドロボットの展開には、綿密な計画と体系的なアプローチが必要です。統合を成功させるための必須ステップを検討してください:
- 具体的なユースケースの特定:精密組立、病院支援、小売顧客サービスなど、ヒューマノイドロボットが最大の価値を発揮するタスクや応用分野を明確に定義する。
- 運用環境の評価:床面、照明、空間制約、人との相互作用など、物理的・運用上の条件を徹底的に評価する。
- ハードウェアとソフトウェアのカスタマイズ:選択したアプリケーションの厳密な要求を満たすよう、ロボットのセンサー、ツール、制御ソフトウェアを調整する。
- 人間の同僚のトレーニング:ロボットと相互作用したり管理したりする人間の従業員に対して、操作方法、安全手順、基本的なトラブルシューティングを網羅した包括的なトレーニングを提供する。
- 継続的な監視とメンテナンスの実施:長期的な信頼性と効率性を確保するため、継続的な性能評価、ソフトウェア更新、予防的なハードウェアメンテナンスのスケジュールを確立する。
ロボットの価格と入手可能性
ロボティクス導入におけるコスト考慮点
ヒューマノイドロボットの価格は、その複雑さ、性能、メーカーによって大きく異なります。初期投資は高額になる可能性がありますが、生産性の向上、一貫性の確保、特定の労働コスト削減による長期的な投資収益率(ROI)が、その費用を正当化する可能性があります。
ロボットの種類 推定価格帯 主な特徴 ヒューマノイドロボット(G1) 30,000ドル~150,000ドル 自然な二足歩行、物体操作、インタラクティブ機能 四足歩行ロボット犬 3,500ドル~75,000ドル 全地形対応移動性、機敏な動作、カスタマイズ可能なセンサー搭載
ロボットの購入価格に加え、組織は維持管理費、専門オペレーター訓練、必要な環境改修などの継続的コストも予算化する必要があります。これらの高度な機械は、その運用能力を最大限に引き出すために熟練した人材を必要とします。
可能性と現実性のバランス:長所と短所
長所
人間の形態と動作を模倣し、人間中心の空間での展開を容易にする。
物流から医療まで、多様な分野での応用可能性を秘めている。
AIと機械学習の進歩による迅速な反復と改善。
社会的合図や相互作用が可能で、ユーザー体験を向上させる。
短所
従来の専用自動化システムと比較して初期投資額が高い。
継続的なメンテナンス、プログラミング、トラブルシューティングには専門知識が必要。
現行モデルは消費電力と稼働時間に制約がある。
労働力への影響、安全性、倫理的な利用に関する重要な社会的課題を提起する。
ヒューマノイドロボットに関するよくある質問
ヒューマノイドロボットの主な用途は何ですか?
ヒューマノイドロボットは現在、製造、医療支援、顧客対応、倉庫業務などの役割に向けて開発が進められています。人間のようなデザインは、器用さ、人間の空間での移動性、自然な相互作用を必要とするタスクに特に適しています。技術の進歩に伴い、さらに革新的で支援的な能力での活用が期待されます。
ヒューマノイドロボットはどのように新しい技能や行動を学習しますか?
ヒューマノイドロボットは主に強化学習、模倣学習、教師あり学習を組み合わせた手法でスキルを獲得します。強化学習はシミュレーション内での報酬に基づく試行錯誤を利用します。模倣学習は実演された人間の動作をコピーするものであり、教師あり学習は大規模で精選された例題データセットを用いてモデルを訓練します。
ヒューマノイドロボットに関する倫理的考慮事項は何ですか?
ヒューマノイドロボットの導入は、雇用への影響、データプライバシー、物理的安全、社会的受容性など、倫理的課題を前面に押し出します。技術的要請にかかわらず、責任ある開発と展開には、思慮深い設計、規制、公的対話を通じてこれらの懸念に積極的に対処することが不可欠です。
関連する質問
ヒューマノイドロボットは仕事の未来にどのような影響を与えるか?
ヒューマノイドロボットが雇用に与える影響は複雑で議論の的となっている。自動化によって一部のルーチン業務が置き換わる一方で、ロボットの保守、監視、プログラミングといった新たな役割が生まれる可能性もある。理想的な未来像は、ロボットが危険な作業、反復作業、肉体的に過酷な作業を担い、人間のスキルを補完し、より創造的で戦略的な仕事への機会を創出する相乗関係が築かれることである。この技術を慎重かつ透明性をもって導入することで、公衆の懸念を和らげることができる。
現行の人型ロボット技術の限界は何か?
現在のヒューマノイドロボットは、高コストな製造費、稼働時間に影響する限られたバッテリー持続時間、高度に非構造化または雑然とした環境での信頼性の高い移動の難しさといった要因に制約されている。しかし、絶え間ない研究と技術開発の努力により、これらの障壁は次第に克服されつつあり、今後数年間でより手頃な価格、長寿命、高性能なロボットの実現への道が開かれている。
関連記事
 元OpenAIのチーフサイエンティストであるイリヤによるSSIが初のモデルを公開
AIは新たな主要なマイルストーンを達成した。OpenAIを去った後、元チーフサイエンティストのイリヤ・スツケルはSafe Superintelligence Inc.(SSI)を設立し、同社は最近、初代モデルに関する詳細を明らかにした。海外のソーシャルメディアからの報告によれば、チームはTTT(Testing While Training)を活用したコンパクトな推論エンジンを開発中であり、これは安全なスーパーインテリジェンス追求における重要な進展である。この新しいアーキテクチャは、モデルが「学
Lovable Leads Atech's Seed Round as AI Ambient Coding Officially Enters the Hardware Field
2026年5月14日、AIアプリケーション開発プラットフォームのLovableは、デンマークのハードウェアスタートアップであるAtechの80万ドルのシード資金調達ラウンドへの参加を発表した。Lovableがリードするこのラウンドには、a16zスカウトファンド、シークイアスカウトファンド、Nordic Makersなど、トップクラスのベンチャーキャピタル企業が参加した。この投資は、Lovableが「Vibeコーディング」の概念を純粋なソフトウェア開発からハードウェアエンジニアリングの領域へと戦略
Anthropic、ClaudeのAIコーディングツールを日本に拡大し、海外成長を促進
Anthropic、米国の主要な人工知能企業は、グローバルな展開を強化している。水曜日、同社は東京で「Code with Claude」と題された大規模な開発者向けイベントを開催し、約500人のソフトウェアエンジニアが集まった。この取り組みは、Claude AIツールおよび関連製品を日本市場に積極的に導入することを目的としており、自律的なコーディング機能による企業生産性の向上という中核的な利点を強調している。自動化されたコード生成への重点本イベントにおいて、Anthropicは複雑なプログラ
関連特集おすすめ
チャットボット
 面接練習用のベストなAI会話トレーニングツール
2026年最新版・最高評価のAI会話トレーニングツールが、面接練習に最適です。XIX.AIにてご提供しています!この厳選コレクションには、現実世界での厳格なテストを経て正確なフィードバックを提供する強力なツールが含まれています。無料版と有料版の比較や詳細なランキングをご覧いただき、自信とスキルを高めるための必須オプションをお選びください。今すぐ探索して、面接成功に最適なツールを見つけましょう!
 12 ツール
 xix.ai
デザインとアート
クリエイティブな実験に最適なAIスタイル転送ツール
2026年版 クリエイティブな実験に最適な、最新・最高評価のAIスタイル転送ツール!XIX.AIは、実地テストと厳格なランキングを通じて卓越した結果をもたらす、強力で画期的な「必試」ツールを厳選しました。これらのトップソリューションは、コンテンツ制作を加速させ、無限の創造的可能性を切り拓くことで、クリエイターの生産性を大幅に向上させます。 今すぐチェックして、あなたにぴったりのツールを見つけ、今日から創作を始めましょう!
9 ツール
xix.ai
漫画制作
ビジュアルストーリーテリングに最適なAI吹き出しツール
2026年版、ビジュアルストーリーテリングに最適な高評価AIダイアログバブルツールがXIX.AIに登場!この厳選コレクションには、クリエイターの生産性を高め、創作上のボトルネックを解消する、画期的な強力ツールが揃っています。 無料版と有料版の比較、実地テストの結果、最新のランキングを確認して、魅力的なビジュアルストーリーを構築するのに最適な、ぜひ試すべきソリューションを見つけましょう。今すぐチェックして、あなたにぴったりのツールを発見してください!
10 ツール
xix.ai
ミーティングアシスタント
AI会議要約ツールのトップ選定:決定事項とフォローアップを明確に把握
2026年版:意思決定の追跡を明確にし、フォローアップを容易にする、高評価のAI会議要約ツールベストセレクション。この厳選リストでは、会議メモの自動化、重要なアクション項目の特定、すべてのプロジェクトにわたるチーム連携の効率化を通じて、生産性を劇的に向上させる、強力で画期的なソリューションをご紹介します。 無料版と有料版の比較、実地テストの結果、毎週更新されるランキングを参考に、最適なツールを見つけてください。今すぐチェックして、AIの力を最大限に活用しましょう!
9 ツール
xix.ai
データ分析
最強のAIデータクリーニングツール:欠損値や重複データを迅速に修正
2026年最新かつ最も評価の高いAIデータクリーニングツールをご紹介。欠損値や重複データを迅速に修正できるこれらのツールは、生産性を大幅に向上させる強力なソリューションです。各ツールは信頼性を確保するため、厳格な実環境でのテストを経ています。無料版と有料版の比較情報もご用意しており、あなたのニーズに最も合ったツールを見つけ出せます。今すぐXIX.AIで詳細を確認し、AI活用の強みを最大限に引き出しましょう。
11 ツール
xix.ai
デザインとアート
アーティストのための最高のAIクリエイティブアイディエーションツール:ビジュアルブロックを打破する
2026年最新版・最高評価のAIクリエイティブ発想ツールは、XIX.AIによって厳選され、クリエイターが視覚的な壁を打破し、創造性を即座に高めることを支援します。これらの革新的なツールは、実際のテスト結果、無料版と有料版の詳細比較、そして週次更新されるランキングを提供しています。コンテンツ制作を加速し、AIによる優位性を解き放つための最適なツールを見つけてください。今すぐ探索しましょう!
14 ツール
xix.ai

 コメント (0)
0/500
ロボティクス分野は前例のない速度で拡大を続け、革新が絶えず可能性の限界を再定義している。特に注目すべき進歩は、人間の外見と能力を再現するよう設計されたヒューマノイドロボットの領域だ。本記事ではUnitree RoboticsとFigure AIによる最新のブレークスルーを検証し、自然な人間のような歩行と動的安定性の開発における彼らの飛躍を明らかにする。これらの先駆的技術と、未来を形作る可能性を探求しよう。
主なポイント
Unitree Roboticsは画期的な進歩を遂げ、Unitree G1ヒューマノイドロボットがわずか2日間で人間のような歩幅で歩行することを習得した。
Figure AIは、予測不可能な実環境での信頼性ある動作に不可欠な特性である、ヒューマノイドロボットの卓越した動的安定性を披露している。
AIとロボティクスの急速な進歩は、様々な分野でより高性能かつ適応性の高いロボットの開発を加速させている。
シミュレーション環境内での強化学習は、ロボットを物理世界でのタスクに備えさせるための基礎的な技術である。
次世代ヒューマノイドロボットにとって、エネルギー効率と柔軟性の向上は依然として中心的な課題である。
ヒューマノイドロボットの進化:新たな時代
ユニツリー・ロボティクス:人間のような歩行の習得
Unitree Robotics は最近、同社のヒューマノイドエージェント「Unitree G1」がわずか 2 日間で自然で人間のような歩行を習得する様子を実証するビデオを公開しました
。この成果は、AI駆動型ロボティクスの加速する進展を浮き彫りにしている。ロボットが多様な職場に円滑に統合されるためには、新たな技能を迅速に習得する能力が不可欠である。
人間の歩行の複雑さを模倣することは、ロボット工学において長年の大きな障壁であった。人間の移動には、安定性、協調性、精密な神経筋制御の微妙なバランスが求められる。これを機械で再現するには、高度なアルゴリズムと頑強なハードウェアが必要だ。
Unitreeが人間の歩行を再現した成功は重要なマイルストーンである。これはAI駆動ロボットが新たな課題への学習・適応能力を著しく高めていることを示唆する。特に人間向けに設計された空間内での移動や相互作用を要する応用分野において重要だ。
効果的な協働のためには、これらのAI駆動システムが新たな動作を迅速に学習できることが必須である。この学習速度は、人間中心の環境にシームレスに統合される上で極めて重要だ。関連する議論には #Unitree #AGI #EmbodiedAI #AI #Humanoid #Bipedal #WorldModel #QuadrupedRobot #RobotDog が含まれる。
ヒューマノイドロボットにおける自然な歩行の重要性
ヒューマノイドロボットの自然な歩行様式を開発することは、数多くの産業に深い影響を及ぼします。この人間のような動きを実現することが極めて重要な理由は以下の通りです:
- 優れた移動性:自然な歩行により、ロボットは階段、凹凸のある地面、混雑したエリアなど、人間用に設計された複雑な地形や環境を移動できるようになる。
- 人間とロボットの相互作用の向上:親しみやすい人間のような歩行は、ロボットを機械的ではなく親しみやすい存在に見せ、信頼関係を育み、共同作業における協力を促進します。
- エネルギー効率の追求:現行モデルは進化中だが、自然な歩行の目標は人間の効率的な運動バイオメカニクスを模倣し、エネルギー使用を最適化することにある。
- 幅広い応用可能性:自然な歩行が可能なロボットは、物流やセキュリティから医療現場での患者ケア、災害地帯での緊急対応まで、多様な役割で展開できる。
究極的には、人間のように動くロボットは、私たちの世界に効果的に統合され、私たちの能力を増強し、日常生活を改善するために、私たちと協力して働くことができるようになります。Unitree の開発は、この目標に向けた大きな前進です。
動的安定性:堅牢なロボット性能の鍵
自然な歩行は不可欠だが、ヒューマノイドロボットにとって動的安定性も同様に重要である。動的安定性とは、外部からの衝撃や予期せぬ障害物に遭遇しても、ロボットが移動中にバランスを保ち制御された動作を維持する能力を指す。Figure AIはロボット安定性の最先端を推進している。
動的安定性の欠如は頻繁な転倒を招き、ロボットを無効化し潜在的な危険をもたらす。堅牢な安定性は、絶えず変化する実環境においてロボットが確実に動作することを保証する。
動的安定性の核心的要素は以下の通り:
- バランス制御:安定位置からの偏差を検知・補正する能力
- 足位置の精密制御:多様な表面でバランスを維持するため、着地点の正確な制御。
- 関節トルク管理:安定性を確保し損傷を防ぐため、各関節に加わる力を調整する。
- 外部干渉への応答:押しのけ、衝撃、地面の急激な変化に対して迅速かつ効果的に反応する敏捷性。
Figure AIの動的安定性向上に関する研究は、動的な環境下で人と安全かつ確実に共存できるロボット構築に不可欠である。各ユニットが示す多大な潜在的投資額を考慮すれば、この信頼性は必須要件である。
ロボット犬の能力を探る
強化学習の可能性を解き放つ
ここで紹介した目覚ましい進歩は、高度に詳細な仮想シミュレーション内での強化学習の活用によって大きく推進されている。
強化学習により、ロボットは継続的な試行錯誤を通じて学習し、無数の反復を通じて性能を洗練させることができる。シミュレーションでの訓練は、物理的な損傷や安全上の危険に伴うリスクなしに、ロボットを膨大なシナリオに晒すことを可能にする。
典型的な強化学習プロセスには、いくつかの重要な段階が含まれます:
- 環境シミュレーション:地形、障害物、外力などの物理的条件を再現した現実的なデジタル世界の構築。
- 報酬構造:安定した歩行やバランス維持といった特定の目標達成を促す報酬体系を確立する。
- 反復トレーニング:ロボットを数百万回のシミュレーションで実行し、失敗から学習させ制御ポリシーを継続的に最適化させる。
- 実世界への転移:シミュレーションで得た知見を物理ロボットに適用し、制御された実世界テストを通じて最終調整を行う。
強化学習は、ロボットに複雑な動作を実行させる訓練において、非常に強力な手法であることが実証されている。手作業による膨大なプログラミングを必要とせず、自律的な学習を可能にする。このアプローチがロボットのナビゲーションと適応に持つ可能性は計り知れない。
歩行を超えて:機敏な動作と強化されたバランス
公開映像では、Unitree社の四足歩行ロボットの俊敏性と驚異的なバランス能力も強調された
。これらの四足機械は、困難な地形を乗り越え動的な動作を実行する卓越した技能を示している。蹴られたり押されたりしても直立を維持するロボット犬の能力は、動的安定性における飛躍的な進歩を裏付けている。
機敏な四足歩行ロボットの実用用途は拡大を続けており、以下を含む:
- 捜索救助:危険な構造物や崩壊した建物に進入し生存者を捜索する。
- インフラ点検:パイプライン、送電線、橋梁など、到達困難な区域の調査。
- 警備・監視:境界パトロールや異常活動の検知。
- 娯楽・教育:ダイナミックなショーでのパフォーマンスや観客との交流。
これらのロボット犬が示す機敏な動作と洗練されたバランスは、四足歩行プラットフォームの汎用性と実世界での可能性を実証している。物理的相互作用によるロボットの安定性テストは、その耐久性と運用準備態勢を明らかにする。
ヒューマノイドロボットの実世界応用への統合
ロボット統合を成功させるためのステップ
実用環境におけるヒューマノイドロボットの展開には、綿密な計画と体系的なアプローチが必要です。統合を成功させるための必須ステップを検討してください:
- 具体的なユースケースの特定:精密組立、病院支援、小売顧客サービスなど、ヒューマノイドロボットが最大の価値を発揮するタスクや応用分野を明確に定義する。
- 運用環境の評価:床面、照明、空間制約、人との相互作用など、物理的・運用上の条件を徹底的に評価する。
- ハードウェアとソフトウェアのカスタマイズ:選択したアプリケーションの厳密な要求を満たすよう、ロボットのセンサー、ツール、制御ソフトウェアを調整する。
- 人間の同僚のトレーニング:ロボットと相互作用したり管理したりする人間の従業員に対して、操作方法、安全手順、基本的なトラブルシューティングを網羅した包括的なトレーニングを提供する。
- 継続的な監視とメンテナンスの実施:長期的な信頼性と効率性を確保するため、継続的な性能評価、ソフトウェア更新、予防的なハードウェアメンテナンスのスケジュールを確立する。
ロボットの価格と入手可能性
ロボティクス導入におけるコスト考慮点
ヒューマノイドロボットの価格は、その複雑さ、性能、メーカーによって大きく異なります。初期投資は高額になる可能性がありますが、生産性の向上、一貫性の確保、特定の労働コスト削減による長期的な投資収益率(ROI)が、その費用を正当化する可能性があります。
| ロボットの種類 | 推定価格帯 | 主な特徴 |
|---|---|---|
| ヒューマノイドロボット(G1) | 30,000ドル~150,000ドル | 自然な二足歩行、物体操作、インタラクティブ機能 |
| 四足歩行ロボット犬 | 3,500ドル~75,000ドル | 全地形対応移動性、機敏な動作、カスタマイズ可能なセンサー搭載 |
ロボットの購入価格に加え、組織は維持管理費、専門オペレーター訓練、必要な環境改修などの継続的コストも予算化する必要があります。これらの高度な機械は、その運用能力を最大限に引き出すために熟練した人材を必要とします。
可能性と現実性のバランス:長所と短所
長所
人間の形態と動作を模倣し、人間中心の空間での展開を容易にする。
物流から医療まで、多様な分野での応用可能性を秘めている。
AIと機械学習の進歩による迅速な反復と改善。
社会的合図や相互作用が可能で、ユーザー体験を向上させる。
短所
従来の専用自動化システムと比較して初期投資額が高い。
継続的なメンテナンス、プログラミング、トラブルシューティングには専門知識が必要。
現行モデルは消費電力と稼働時間に制約がある。
労働力への影響、安全性、倫理的な利用に関する重要な社会的課題を提起する。
ヒューマノイドロボットに関するよくある質問
ヒューマノイドロボットの主な用途は何ですか?
ヒューマノイドロボットは現在、製造、医療支援、顧客対応、倉庫業務などの役割に向けて開発が進められています。人間のようなデザインは、器用さ、人間の空間での移動性、自然な相互作用を必要とするタスクに特に適しています。技術の進歩に伴い、さらに革新的で支援的な能力での活用が期待されます。
ヒューマノイドロボットはどのように新しい技能や行動を学習しますか?
ヒューマノイドロボットは主に強化学習、模倣学習、教師あり学習を組み合わせた手法でスキルを獲得します。強化学習はシミュレーション内での報酬に基づく試行錯誤を利用します。模倣学習は実演された人間の動作をコピーするものであり、教師あり学習は大規模で精選された例題データセットを用いてモデルを訓練します。
ヒューマノイドロボットに関する倫理的考慮事項は何ですか?
ヒューマノイドロボットの導入は、雇用への影響、データプライバシー、物理的安全、社会的受容性など、倫理的課題を前面に押し出します。技術的要請にかかわらず、責任ある開発と展開には、思慮深い設計、規制、公的対話を通じてこれらの懸念に積極的に対処することが不可欠です。
関連する質問
ヒューマノイドロボットは仕事の未来にどのような影響を与えるか?
ヒューマノイドロボットが雇用に与える影響は複雑で議論の的となっている。自動化によって一部のルーチン業務が置き換わる一方で、ロボットの保守、監視、プログラミングといった新たな役割が生まれる可能性もある。理想的な未来像は、ロボットが危険な作業、反復作業、肉体的に過酷な作業を担い、人間のスキルを補完し、より創造的で戦略的な仕事への機会を創出する相乗関係が築かれることである。この技術を慎重かつ透明性をもって導入することで、公衆の懸念を和らげることができる。
現行の人型ロボット技術の限界は何か?
現在のヒューマノイドロボットは、高コストな製造費、稼働時間に影響する限られたバッテリー持続時間、高度に非構造化または雑然とした環境での信頼性の高い移動の難しさといった要因に制約されている。しかし、絶え間ない研究と技術開発の努力により、これらの障壁は次第に克服されつつあり、今後数年間でより手頃な価格、長寿命、高性能なロボットの実現への道が開かれている。








 元OpenAIのチーフサイエンティストであるイリヤによるSSIが初のモデルを公開
AIは新たな主要なマイルストーンを達成した。OpenAIを去った後、元チーフサイエンティストのイリヤ・スツケルはSafe Superintelligence Inc.(SSI)を設立し、同社は最近、初代モデルに関する詳細を明らかにした。海外のソーシャルメディアからの報告によれば、チームはTTT(Testing While Training)を活用したコンパクトな推論エンジンを開発中であり、これは安全なスーパーインテリジェンス追求における重要な進展である。この新しいアーキテクチャは、モデルが「学
 Lovable Leads Atech's Seed Round as AI Ambient Coding Officially Enters the Hardware Field
2026年5月14日、AIアプリケーション開発プラットフォームのLovableは、デンマークのハードウェアスタートアップであるAtechの80万ドルのシード資金調達ラウンドへの参加を発表した。Lovableがリードするこのラウンドには、a16zスカウトファンド、シークイアスカウトファンド、Nordic Makersなど、トップクラスのベンチャーキャピタル企業が参加した。この投資は、Lovableが「Vibeコーディング」の概念を純粋なソフトウェア開発からハードウェアエンジニアリングの領域へと戦略
 Anthropic、ClaudeのAIコーディングツールを日本に拡大し、海外成長を促進
Anthropic、米国の主要な人工知能企業は、グローバルな展開を強化している。水曜日、同社は東京で「Code with Claude」と題された大規模な開発者向けイベントを開催し、約500人のソフトウェアエンジニアが集まった。この取り組みは、Claude AIツールおよび関連製品を日本市場に積極的に導入することを目的としており、自律的なコーディング機能による企業生産性の向上という中核的な利点を強調している。自動化されたコード生成への重点本イベントにおいて、Anthropicは複雑なプログラ

2026年最新版・最高評価のAI会話トレーニングツールが、面接練習に最適です。XIX.AIにてご提供しています!この厳選コレクションには、現実世界での厳格なテストを経て正確なフィードバックを提供する強力なツールが含まれています。無料版と有料版の比較や詳細なランキングをご覧いただき、自信とスキルを高めるための必須オプションをお選びください。今すぐ探索して、面接成功に最適なツールを見つけましょう!
12 ツール
xix.ai

2026年版 クリエイティブな実験に最適な、最新・最高評価のAIスタイル転送ツール!XIX.AIは、実地テストと厳格なランキングを通じて卓越した結果をもたらす、強力で画期的な「必試」ツールを厳選しました。これらのトップソリューションは、コンテンツ制作を加速させ、無限の創造的可能性を切り拓くことで、クリエイターの生産性を大幅に向上させます。 今すぐチェックして、あなたにぴったりのツールを見つけ、今日から創作を始めましょう!
9 ツール
xix.ai

2026年版、ビジュアルストーリーテリングに最適な高評価AIダイアログバブルツールがXIX.AIに登場!この厳選コレクションには、クリエイターの生産性を高め、創作上のボトルネックを解消する、画期的な強力ツールが揃っています。 無料版と有料版の比較、実地テストの結果、最新のランキングを確認して、魅力的なビジュアルストーリーを構築するのに最適な、ぜひ試すべきソリューションを見つけましょう。今すぐチェックして、あなたにぴったりのツールを発見してください!
10 ツール
xix.ai

2026年版:意思決定の追跡を明確にし、フォローアップを容易にする、高評価のAI会議要約ツールベストセレクション。この厳選リストでは、会議メモの自動化、重要なアクション項目の特定、すべてのプロジェクトにわたるチーム連携の効率化を通じて、生産性を劇的に向上させる、強力で画期的なソリューションをご紹介します。 無料版と有料版の比較、実地テストの結果、毎週更新されるランキングを参考に、最適なツールを見つけてください。今すぐチェックして、AIの力を最大限に活用しましょう!
9 ツール
xix.ai

2026年最新かつ最も評価の高いAIデータクリーニングツールをご紹介。欠損値や重複データを迅速に修正できるこれらのツールは、生産性を大幅に向上させる強力なソリューションです。各ツールは信頼性を確保するため、厳格な実環境でのテストを経ています。無料版と有料版の比較情報もご用意しており、あなたのニーズに最も合ったツールを見つけ出せます。今すぐXIX.AIで詳細を確認し、AI活用の強みを最大限に引き出しましょう。
11 ツール
xix.ai

2026年最新版・最高評価のAIクリエイティブ発想ツールは、XIX.AIによって厳選され、クリエイターが視覚的な壁を打破し、創造性を即座に高めることを支援します。これらの革新的なツールは、実際のテスト結果、無料版と有料版の詳細比較、そして週次更新されるランキングを提供しています。コンテンツ制作を加速し、AIによる優位性を解き放つための最適なツールを見つけてください。今すぐ探索しましょう!
14 ツール
xix.ai












