


 Lar
Unitree e Figure AI relatam os últimos avanços no desenvolvimento de robôs humanóides
O campo da robótica está se expandindo a um ritmo sem precedentes, com inovações redefinindo continuamente os limites do possível. Uma área particularmente fascinante de progresso é a dos robôs humanóides, projetados para replicar a aparência e as capacidades humanas. Este artigo examina as últimas descobertas da Unitree Robotics e da Figure AI, destacando seus avanços no desenvolvimento de uma marcha natural e semelhante à humana e de estabilidade dinâmica. Descubra essas tecnologias pioneiras e seu potencial para moldar o que está por vir.
Pontos principais
A Unitree Robotics deu um salto notável, treinando seu robô humanóide Unitree G1 para andar com passos semelhantes aos humanos em apenas dois dias.
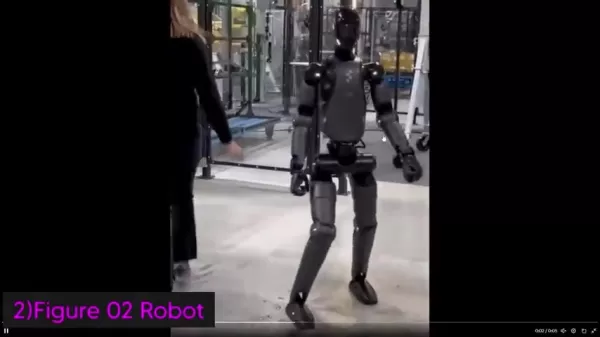
A Figure AI está apresentando uma estabilidade dinâmica excepcional em seus robôs humanóides, um atributo crítico para uma operação confiável em ambientes imprevisíveis do mundo real.
O rápido progresso em IA e robótica está acelerando o desenvolvimento de robôs mais capazes e adaptáveis para vários setores.
O aprendizado por reforço em ambientes simulados é uma técnica fundamental para preparar robôs para tarefas no mundo físico.
Aumentar a eficiência energética e a flexibilidade continua sendo um desafio central para a próxima geração de robôs humanóides.
Avanços em robôs humanóides: uma nova era
Unitree Robotics: dominando a caminhada semelhante à humana
A Unitree Robotics lançou recentemente um vídeo demonstrando seu agente humanóide Unitree G1 aprendendo a andar com um passo natural, semelhante ao humano, em apenas dois dias
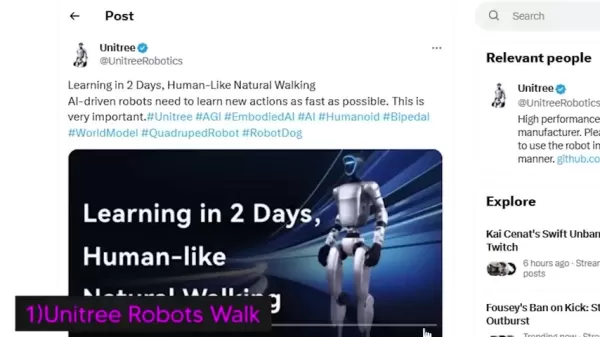
. Essa conquista destaca o ritmo acelerado da robótica alimentada por IA. A capacidade dos robôs de adquirir novas habilidades rapidamente é essencial para sua integração bem-sucedida em diversos locais de trabalho.
Imitar a complexidade da marcha humana tem sido um obstáculo significativo na robótica. A locomoção humana envolve um equilíbrio delicado entre estabilidade, coordenação e controle neuromuscular preciso. Duplicar isso em uma máquina exige algoritmos avançados e hardware resiliente.
O sucesso da Unitree em replicar a marcha humana representa um marco importante. Isso indica que os robôs movidos a IA estão se tornando cada vez mais proficientes em aprender e se adaptar a novos desafios. Isso é especialmente importante para aplicações que exigem navegação e interação em espaços construídos para pessoas.
Para uma colaboração eficaz, esses sistemas movidos a IA devem aprender novas ações rapidamente. Essa velocidade de aprendizagem é vital para uma integração perfeita em ambientes centrados no ser humano. A discussão relacionada inclui #Unitree #AGI #EmbodiedAI #AI #Humanoid #Bipedal #WorldModel #QuadrupedRobot #RobotDog
A importância da caminhada natural em robôs humanóides
O desenvolvimento de um andar natural para robôs humanóides tem implicações profundas para vários setores. Veja por que alcançar esse movimento semelhante ao humano é tão importante:
- Mobilidade superior: a caminhada natural permite que os robôs atravessem paisagens e ambientes complexos projetados para uso humano, incluindo escadas, terrenos irregulares e áreas movimentadas.
- Melhor interação entre humanos e robôs: um andar familiar e semelhante ao humano faz com que os robôs pareçam menos mecânicos e mais acessíveis, o que promove a confiança e melhora a colaboração em tarefas compartilhadas.
- Busca pela eficiência energética: embora os modelos atuais ainda estejam em evolução, o objetivo da caminhada natural é otimizar o uso de energia, imitando a biomecânica eficiente do movimento humano.
- Amplo potencial de aplicação: Robôs que andam naturalmente podem ser utilizados em uma ampla gama de funções, desde logística e segurança até cuidados com pacientes na área da saúde e resposta a emergências em zonas de desastre.
Em última análise, os robôs que se movem como humanos podem se integrar de forma mais eficaz ao nosso mundo, trabalhando ao nosso lado para aumentar nossas capacidades e melhorar a vida cotidiana. O desenvolvimento da Unitree marca um avanço significativo em direção a esse objetivo.
Estabilidade dinâmica: a chave para o desempenho robusto do robô
Embora andar naturalmente seja essencial, a estabilidade dinâmica é igualmente importante para robôs humanóides. A estabilidade dinâmica refere-se à capacidade de um robô de manter o equilíbrio e o movimento controlado enquanto está em movimento, mesmo quando encontra empurrões externos ou obstáculos inesperados. A Figure AI está na vanguarda do avanço das fronteiras da estabilidade robótica.
A falta de estabilidade dinâmica pode levar a quedas frequentes, tornando o robô ineficaz e potencialmente perigoso. A estabilidade robusta garante que os robôs possam operar de forma confiável em ambientes autênticos, onde as condições estão em constante mudança.
Os componentes principais da estabilidade dinâmica incluem:
- Controle de equilíbrio: a capacidade de detectar e corrigir desvios de uma posição estável.
- Posicionamento preciso dos pés: controle preciso sobre onde o pé pousa para manter o equilíbrio em superfícies variadas.
- Gerenciamento do torque das articulações: regulação da força aplicada em cada articulação para garantir a estabilidade e evitar danos.
- Resposta a perturbações externas: a agilidade para reagir de forma rápida e eficaz a empurrões, impactos ou mudanças repentinas no solo.
O trabalho da Figure AI no aprimoramento da estabilidade dinâmica é crucial para a construção de robôs que possam operar com segurança e confiabilidade ao lado de pessoas em ambientes dinâmicos. Essa confiabilidade é uma necessidade, dado o investimento potencial substancial que cada unidade representa.
Explorando as capacidades do cão robô
Liberando o potencial da aprendizagem por reforço
Os impressionantes avanços discutidos são em grande parte impulsionados pelo emprego da aprendizagem por reforço em simulações virtuais altamente detalhadas.
A aprendizagem por reforço permite que os robôs aprendam por meio de tentativa e erro contínuos, refinando seu desempenho ao longo de inúmeras iterações. O treinamento em simulação expõe os robôs a um vasto espectro de cenários sem os riscos associados a danos físicos ou riscos à segurança.
Um processo típico de aprendizagem por reforço envolve várias etapas principais:
- Simulação do ambiente: construir um mundo digital realista que reproduza as condições físicas, incluindo terreno, obstáculos e forças externas.
- Estrutura de recompensas: estabelecer um sistema de recompensas que incentive o robô a cumprir objetivos específicos, como andar de forma estável ou manter o equilíbrio.
- Treinamento iterativo: submeter o robô a milhões de simulações, permitindo que ele aprenda com os erros e otimize continuamente suas políticas de controle.
- Transferência para o mundo real: aplicar o conhecimento adquirido na simulação a um robô físico, com ajustes finais feitos por meio de testes controlados no mundo real.
O aprendizado por reforço provou ser um método excepcionalmente poderoso para treinar robôs a executar manobras complexas. Ele permite o aprendizado autônomo sem programação manual exaustiva. O potencial dessa abordagem para a navegação e adaptação de robôs é imenso.
Além de andar: movimentos ágeis e equilíbrio aprimorado
As imagens apresentadas também destacaram a agilidade e o equilíbrio impressionante do robô quadrúpede da Unitree
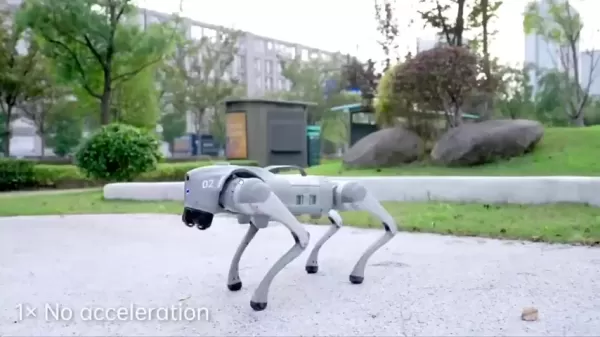
. Essas máquinas de quatro patas demonstram habilidade excepcional em negociar terrenos difíceis e realizar ações dinâmicas. A capacidade do cão robô de permanecer em pé mesmo quando chutado ou empurrado ressalta os avanços feitos em estabilidade dinâmica.
Os usos práticos para robôs quadrúpedes ágeis estão se expandindo e incluem:
- Busca e resgate: acessar estruturas perigosas ou desmoronadas para localizar sobreviventes.
- Inspeção de infraestruturas: examinar áreas de difícil acesso, como oleodutos, linhas de energia e pontes.
- Segurança e vigilância: patrulhar perímetros e detectar atividades incomuns.
- Entretenimento e educação: Atuação em shows dinâmicos e interação com o público.
Os movimentos ágeis e o equilíbrio refinado exibidos por esses cães robóticos ilustram a versatilidade e o potencial real das plataformas quadrúpedes. Testar a estabilidade de um robô por meio da interação física demonstra sua resiliência e prontidão operacional.
Integração de robôs humanóides em aplicações do mundo real
Etapas para uma integração bem-sucedida do robô
A implantação de robôs humanóides em ambientes práticos requer um planejamento meticuloso e uma abordagem estruturada. Considere estas etapas essenciais para uma integração bem-sucedida:
- Identifique casos de uso específicos: defina claramente as tarefas ou aplicações em que um robô humanóide oferece o maior valor, como montagem de precisão, suporte hospitalar ou atendimento ao cliente no varejo.
- Avalie o ambiente operacional: avalie minuciosamente as condições físicas e operacionais, incluindo superfícies do piso, iluminação, restrições de espaço e interação com pessoas.
- Personalize o hardware e o software: adapte os sensores, ferramentas e software de controle do robô para atender às demandas precisas da aplicação escolhida.
- Treine os colegas humanos: forneça treinamento abrangente para a força de trabalho humana que irá interagir com ou gerenciar o robô, cobrindo operação, protocolos de segurança e solução básica de problemas.
- Implemente monitoramento e manutenção contínuos: estabeleça um cronograma para revisão contínua do desempenho, atualizações de software e manutenção preventiva de hardware para garantir confiabilidade e eficiência a longo prazo.
Preço e disponibilidade do robô
Considerações de custo para a adoção da robótica
O preço dos robôs humanóides varia significativamente com base em sua complexidade, capacidade de desempenho e fabricante. Embora o investimento inicial possa ser substancial, o retorno sobre o investimento a longo prazo — por meio de ganhos em produtividade, consistência e redução de certos custos de mão de obra — pode justificar a despesa.
Tipo de robô Faixa de preço estimada Principais características Robô humanóide (G1) US$ 30.000 - US$ 150.000 Andar bípede natural, manipulação de objetos, capacidades interativas Cão robô quadrúpede US$ 3.500 - US$ 75.000 Mobilidade todo-o-terreno, movimentos ágeis, sensores personalizáveis
Além do preço de compra do robô, as organizações também devem incluir no orçamento custos contínuos, como manutenção, treinamento especializado de operadores e quaisquer modificações ambientais necessárias. Essas máquinas sofisticadas exigem pessoal qualificado para explorar todo o seu potencial operacional.
Equilibrando a promessa com a prática: prós e contras
Prós
Imita a forma e os movimentos humanos para facilitar a implantação em espaços centrados no ser humano.
Oferece potencial para diversas aplicações em vários setores, desde logística até saúde.
Iteração e melhoria rápidas impulsionadas pelos avanços em IA e aprendizado de máquina.
Capaz de sinais sociais e interação, melhorando a experiência do usuário.
Contras
Alto investimento inicial em comparação com a automação especializada convencional.
Exige conhecimento especializado para manutenção, programação e solução de problemas contínuas.
Os modelos atuais enfrentam restrições em termos de consumo de energia e duração operacional.
Levanta questões sociais importantes sobre o impacto na força de trabalho, segurança e uso ético.
Perguntas frequentes sobre robôs humanóides
Quais são as principais aplicações dos robôs humanóides?
Os robôs humanóides estão sendo desenvolvidos atualmente para funções na fabricação, assistência à saúde, interação com o cliente e operações de armazém. Seu design semelhante ao humano os torna particularmente adequados para tarefas que exigem destreza, mobilidade em espaços humanos e interação natural. À medida que a tecnologia avança, podemos antecipar seu uso em capacidades ainda mais inovadoras e de apoio.
Como os robôs humanóides aprendem novas habilidades e comportamentos?
Os robôs humanóides adquirem habilidades por meio de uma combinação de métodos, principalmente aprendizagem por reforço, aprendizagem por imitação e aprendizagem supervisionada. A aprendizagem por reforço usa tentativa e erro baseados em recompensas em simulação. A aprendizagem por imitação envolve copiar ações humanas demonstradas, enquanto a aprendizagem supervisionada treina modelos em grandes conjuntos de dados de exemplos selecionados.
Quais são as considerações éticas em torno dos robôs humanóides?
A introdução dos robôs humanóides traz questões éticas à tona, incluindo seu impacto no emprego, privacidade de dados, segurança física e aceitação social. Abordar essas preocupações de forma proativa por meio de um design cuidadoso, regulamentação e diálogo público é crucial para o desenvolvimento e a implantação responsáveis, independentemente da necessidade tecnológica.
Perguntas relacionadas
Como os robôs humanóides afetarão o futuro do trabalho?
O efeito dos robôs humanóides no emprego é um tema complexo e debatido. Embora a automação possa substituir algumas tarefas rotineiras, também é provável que gere novas funções na manutenção, supervisão e programação de robôs. O futuro ideal envolve uma relação sinérgica em que os robôs realizam trabalhos perigosos, repetitivos ou fisicamente exigentes, aumentando as habilidades humanas e criando oportunidades para trabalhos mais criativos e estratégicos. Uma introdução moderada e transparente dessa tecnologia pode ajudar a aliviar a apreensão do público.
Quais são as limitações da tecnologia atual dos robôs humanóides?
Os robôs humanóides atuais são limitados por fatores como altos custos de produção, vida útil limitada da bateria, afetando as horas de operação, e desafios na navegação confiável em ambientes altamente desestruturados ou desorganizados. No entanto, esforços incansáveis de pesquisa e engenharia estão superando progressivamente esses obstáculos, abrindo caminho para robôs mais acessíveis, duradouros e capazes nos próximos anos.
Artigo relacionado
 Ex-Cientista-Chefe da OpenAI, Ilya, apresenta seu primeiro modelo de SSI
A inteligência artificial alcançou mais um grande marco. Após sua saída da OpenAI, o ex-chefe de ciência Ilya Sutskever estabeleceu a Safe Superintelligence Inc. (SSI), que recentemente revelou detalhes sobre seu modelo inaugural. Relatórios de redes
Lovable Leads Atech's Seed Round as AI Ambient Coding Officially Enters the Hardware Field
Em 14 de maio de 2026, a plataforma de desenvolvimento de aplicações de IA Lovable anunciou sua participação na rodada de investimento inicial (seed) de US$ 800.000 para a startup dinamarquesa de hardware Atech. Liderada pela Lovable, a rodada atraiu
A Anthropic amplia as ferramentas de codificação do Claude AI para o Japão em busca de crescimento no exterior
A Anthropic, uma proeminente empresa de inteligência artificial dos Estados Unidos, está intensificando seu alcance global. Na quarta-feira, a empresa realizou um grande encontro de desenvolvedores, “Code with Claude”, em Tóquio, reunindo cerca de 50
Recomendações de tópicos especiais relacionados
Design e Arte
 As melhores ferramentas de transferência de estilo com IA para experimentos criativos
As melhores e mais bem avaliadas ferramentas de transferência de estilo com IA de 2026 para experimentos criativos! A XIX.AI selecionou uma coleção poderosa e revolucionária de ferramentas imperdíveis, que oferecem resultados excepcionais por meio de testes reais e classificações rigorosas. Essas soluções de ponta ajudam os profissionais criativos a aumentar significativamente a produtividade, acelerando a criação de conteúdo e revelando possibilidades criativas infinitas. Explore agora para descobrir a ferramenta perfeita para você e comece a criar hoje mesmo!
 9 ferramentas
 xix.ai
Criação de quadrinhos
As melhores ferramentas de balões de diálogo com IA para a narrativa visual
As melhores e mais bem avaliadas ferramentas de balões de diálogo com IA para narrativa visual de 2026 já estão disponíveis no XIX.AI! Esta coleção selecionada apresenta ferramentas poderosas e revolucionárias que ajudam os criadores a aumentar a produtividade e superar gargalos criativos. Veja uma comparação entre versões gratuitas e pagas, confira testes reais e verifique os rankings mais recentes para encontrar as soluções imperdíveis, perfeitas para criar narrativas visuais envolventes. Explore agora e descubra sua ferramenta ideal!
10 ferramentas
xix.ai
Assistente de Reunião
As melhores ferramentas de resumo de reuniões com IA: acompanhe decisões e ações de acompanhamento com clareza
As melhores e mais bem avaliadas ferramentas de resumo de reuniões com IA de 2026 para um acompanhamento claro das decisões e acompanhamentos sem esforço. Esta lista selecionada apresenta soluções poderosas e revolucionárias que aumentam drasticamente a produtividade ao automatizar notas de reuniões, identificar ações-chave e otimizar a coordenação da equipe em todos os projetos. Veja uma comparação entre versões gratuitas e pagas, além de testes práticos e rankings atualizados semanalmente para ajudá-lo a encontrar a ferramenta perfeita. Explore agora para aproveitar ao máximo as vantagens da IA!
9 ferramentas
xix.ai
Análise de dados
Melhores ferramentas de limpeza de dados com IA: corrija valores faltantes e duplicatas rapidamente
2026 – Os melhores e mais bem avaliados ferramentas de limpeza de dados com IA, atualizadas para corrigir rapidamente valores faltantes e duplicatas. Esta lista selecionada apresenta soluções poderosas e revolucionárias que aumentam significativamente a produtividade. Cada opção passou por testes rigorosos em condições reais para garantir sua confiabilidade. Acesse uma comparação gratuita entre as versões pagas e gratuitas e descubra a ferramenta indispensável que melhor atende às suas necessidades. Explore agora em XIX.AI para aproveitar todos os benefícios oferecidos pela IA.
11 ferramentas
xix.ai
Design e Arte
Melhores Ferramentas de Ideação Criativa com IA para Artistas: Supere os Bloqueios Visuais
2026 Últimas Melhores Ferramentas de Ideação Criativa com IA Mais Bem Avaliadas para Artistas são selecionadas pela XIX.AI para ajudar os criadores a superar bloqueios visuais e impulsionar a criatividade instantaneamente. Essas poderosas ferramentas transformadoras oferecem testes do mundo real, comparação detalhada entre gratuito e pago e classificações atualizadas semanalmente. Descubra sua ferramenta perfeita para acelerar a criação de conteúdo e desbloquear sua vantagem com IA hoje. Explore agora!
14 ferramentas
xix.ai
Composição musical
Criadores de batidas com IA para faixas de fundo do TikTok, áudio para Reels e músicas promocionais para criadores
Os melhores criadores de batidas com IA de 2026 para faixas de fundo do TikTok, áudio para Reels e músicas promocionais para criadores! A XIX.AI selecionou uma lista das ferramentas mais bem avaliadas e revolucionárias, que passam por testes práticos para oferecer músicas impecáveis para todas as necessidades de conteúdo. Você encontrará dados detalhados comparando versões gratuitas e pagas, rankings atualizados semanalmente e opções imperdíveis para ajudar a impulsionar sua criatividade e produtividade. Explore agora para descobrir a ferramenta perfeita para você!
11 ferramentas
xix.ai

 Comentários (0)
O campo da robótica está se expandindo a um ritmo sem precedentes, com inovações redefinindo continuamente os limites do possível. Uma área particularmente fascinante de progresso é a dos robôs humanóides, projetados para replicar a aparência e as capacidades humanas. Este artigo examina as últimas descobertas da Unitree Robotics e da Figure AI, destacando seus avanços no desenvolvimento de uma marcha natural e semelhante à humana e de estabilidade dinâmica. Descubra essas tecnologias pioneiras e seu potencial para moldar o que está por vir.
Pontos principais
A Unitree Robotics deu um salto notável, treinando seu robô humanóide Unitree G1 para andar com passos semelhantes aos humanos em apenas dois dias.
A Figure AI está apresentando uma estabilidade dinâmica excepcional em seus robôs humanóides, um atributo crítico para uma operação confiável em ambientes imprevisíveis do mundo real.
O rápido progresso em IA e robótica está acelerando o desenvolvimento de robôs mais capazes e adaptáveis para vários setores.
O aprendizado por reforço em ambientes simulados é uma técnica fundamental para preparar robôs para tarefas no mundo físico.
Aumentar a eficiência energética e a flexibilidade continua sendo um desafio central para a próxima geração de robôs humanóides.
Avanços em robôs humanóides: uma nova era
Unitree Robotics: dominando a caminhada semelhante à humana
A Unitree Robotics lançou recentemente um vídeo demonstrando seu agente humanóide Unitree G1 aprendendo a andar com um passo natural, semelhante ao humano, em apenas dois dias
. Essa conquista destaca o ritmo acelerado da robótica alimentada por IA. A capacidade dos robôs de adquirir novas habilidades rapidamente é essencial para sua integração bem-sucedida em diversos locais de trabalho.
Imitar a complexidade da marcha humana tem sido um obstáculo significativo na robótica. A locomoção humana envolve um equilíbrio delicado entre estabilidade, coordenação e controle neuromuscular preciso. Duplicar isso em uma máquina exige algoritmos avançados e hardware resiliente.
O sucesso da Unitree em replicar a marcha humana representa um marco importante. Isso indica que os robôs movidos a IA estão se tornando cada vez mais proficientes em aprender e se adaptar a novos desafios. Isso é especialmente importante para aplicações que exigem navegação e interação em espaços construídos para pessoas.
Para uma colaboração eficaz, esses sistemas movidos a IA devem aprender novas ações rapidamente. Essa velocidade de aprendizagem é vital para uma integração perfeita em ambientes centrados no ser humano. A discussão relacionada inclui #Unitree #AGI #EmbodiedAI #AI #Humanoid #Bipedal #WorldModel #QuadrupedRobot #RobotDog
A importância da caminhada natural em robôs humanóides
O desenvolvimento de um andar natural para robôs humanóides tem implicações profundas para vários setores. Veja por que alcançar esse movimento semelhante ao humano é tão importante:
- Mobilidade superior: a caminhada natural permite que os robôs atravessem paisagens e ambientes complexos projetados para uso humano, incluindo escadas, terrenos irregulares e áreas movimentadas.
- Melhor interação entre humanos e robôs: um andar familiar e semelhante ao humano faz com que os robôs pareçam menos mecânicos e mais acessíveis, o que promove a confiança e melhora a colaboração em tarefas compartilhadas.
- Busca pela eficiência energética: embora os modelos atuais ainda estejam em evolução, o objetivo da caminhada natural é otimizar o uso de energia, imitando a biomecânica eficiente do movimento humano.
- Amplo potencial de aplicação: Robôs que andam naturalmente podem ser utilizados em uma ampla gama de funções, desde logística e segurança até cuidados com pacientes na área da saúde e resposta a emergências em zonas de desastre.
Em última análise, os robôs que se movem como humanos podem se integrar de forma mais eficaz ao nosso mundo, trabalhando ao nosso lado para aumentar nossas capacidades e melhorar a vida cotidiana. O desenvolvimento da Unitree marca um avanço significativo em direção a esse objetivo.
Estabilidade dinâmica: a chave para o desempenho robusto do robô
Embora andar naturalmente seja essencial, a estabilidade dinâmica é igualmente importante para robôs humanóides. A estabilidade dinâmica refere-se à capacidade de um robô de manter o equilíbrio e o movimento controlado enquanto está em movimento, mesmo quando encontra empurrões externos ou obstáculos inesperados. A Figure AI está na vanguarda do avanço das fronteiras da estabilidade robótica.
A falta de estabilidade dinâmica pode levar a quedas frequentes, tornando o robô ineficaz e potencialmente perigoso. A estabilidade robusta garante que os robôs possam operar de forma confiável em ambientes autênticos, onde as condições estão em constante mudança.
Os componentes principais da estabilidade dinâmica incluem:
- Controle de equilíbrio: a capacidade de detectar e corrigir desvios de uma posição estável.
- Posicionamento preciso dos pés: controle preciso sobre onde o pé pousa para manter o equilíbrio em superfícies variadas.
- Gerenciamento do torque das articulações: regulação da força aplicada em cada articulação para garantir a estabilidade e evitar danos.
- Resposta a perturbações externas: a agilidade para reagir de forma rápida e eficaz a empurrões, impactos ou mudanças repentinas no solo.
O trabalho da Figure AI no aprimoramento da estabilidade dinâmica é crucial para a construção de robôs que possam operar com segurança e confiabilidade ao lado de pessoas em ambientes dinâmicos. Essa confiabilidade é uma necessidade, dado o investimento potencial substancial que cada unidade representa.
Explorando as capacidades do cão robô
Liberando o potencial da aprendizagem por reforço
Os impressionantes avanços discutidos são em grande parte impulsionados pelo emprego da aprendizagem por reforço em simulações virtuais altamente detalhadas.
A aprendizagem por reforço permite que os robôs aprendam por meio de tentativa e erro contínuos, refinando seu desempenho ao longo de inúmeras iterações. O treinamento em simulação expõe os robôs a um vasto espectro de cenários sem os riscos associados a danos físicos ou riscos à segurança.
Um processo típico de aprendizagem por reforço envolve várias etapas principais:
- Simulação do ambiente: construir um mundo digital realista que reproduza as condições físicas, incluindo terreno, obstáculos e forças externas.
- Estrutura de recompensas: estabelecer um sistema de recompensas que incentive o robô a cumprir objetivos específicos, como andar de forma estável ou manter o equilíbrio.
- Treinamento iterativo: submeter o robô a milhões de simulações, permitindo que ele aprenda com os erros e otimize continuamente suas políticas de controle.
- Transferência para o mundo real: aplicar o conhecimento adquirido na simulação a um robô físico, com ajustes finais feitos por meio de testes controlados no mundo real.
O aprendizado por reforço provou ser um método excepcionalmente poderoso para treinar robôs a executar manobras complexas. Ele permite o aprendizado autônomo sem programação manual exaustiva. O potencial dessa abordagem para a navegação e adaptação de robôs é imenso.
Além de andar: movimentos ágeis e equilíbrio aprimorado
As imagens apresentadas também destacaram a agilidade e o equilíbrio impressionante do robô quadrúpede da Unitree
. Essas máquinas de quatro patas demonstram habilidade excepcional em negociar terrenos difíceis e realizar ações dinâmicas. A capacidade do cão robô de permanecer em pé mesmo quando chutado ou empurrado ressalta os avanços feitos em estabilidade dinâmica.
Os usos práticos para robôs quadrúpedes ágeis estão se expandindo e incluem:
- Busca e resgate: acessar estruturas perigosas ou desmoronadas para localizar sobreviventes.
- Inspeção de infraestruturas: examinar áreas de difícil acesso, como oleodutos, linhas de energia e pontes.
- Segurança e vigilância: patrulhar perímetros e detectar atividades incomuns.
- Entretenimento e educação: Atuação em shows dinâmicos e interação com o público.
Os movimentos ágeis e o equilíbrio refinado exibidos por esses cães robóticos ilustram a versatilidade e o potencial real das plataformas quadrúpedes. Testar a estabilidade de um robô por meio da interação física demonstra sua resiliência e prontidão operacional.
Integração de robôs humanóides em aplicações do mundo real
Etapas para uma integração bem-sucedida do robô
A implantação de robôs humanóides em ambientes práticos requer um planejamento meticuloso e uma abordagem estruturada. Considere estas etapas essenciais para uma integração bem-sucedida:
- Identifique casos de uso específicos: defina claramente as tarefas ou aplicações em que um robô humanóide oferece o maior valor, como montagem de precisão, suporte hospitalar ou atendimento ao cliente no varejo.
- Avalie o ambiente operacional: avalie minuciosamente as condições físicas e operacionais, incluindo superfícies do piso, iluminação, restrições de espaço e interação com pessoas.
- Personalize o hardware e o software: adapte os sensores, ferramentas e software de controle do robô para atender às demandas precisas da aplicação escolhida.
- Treine os colegas humanos: forneça treinamento abrangente para a força de trabalho humana que irá interagir com ou gerenciar o robô, cobrindo operação, protocolos de segurança e solução básica de problemas.
- Implemente monitoramento e manutenção contínuos: estabeleça um cronograma para revisão contínua do desempenho, atualizações de software e manutenção preventiva de hardware para garantir confiabilidade e eficiência a longo prazo.
Preço e disponibilidade do robô
Considerações de custo para a adoção da robótica
O preço dos robôs humanóides varia significativamente com base em sua complexidade, capacidade de desempenho e fabricante. Embora o investimento inicial possa ser substancial, o retorno sobre o investimento a longo prazo — por meio de ganhos em produtividade, consistência e redução de certos custos de mão de obra — pode justificar a despesa.
| Tipo de robô | Faixa de preço estimada | Principais características |
|---|---|---|
| Robô humanóide (G1) | US$ 30.000 - US$ 150.000 | Andar bípede natural, manipulação de objetos, capacidades interativas |
| Cão robô quadrúpede | US$ 3.500 - US$ 75.000 | Mobilidade todo-o-terreno, movimentos ágeis, sensores personalizáveis |
Além do preço de compra do robô, as organizações também devem incluir no orçamento custos contínuos, como manutenção, treinamento especializado de operadores e quaisquer modificações ambientais necessárias. Essas máquinas sofisticadas exigem pessoal qualificado para explorar todo o seu potencial operacional.
Equilibrando a promessa com a prática: prós e contras
Prós
Imita a forma e os movimentos humanos para facilitar a implantação em espaços centrados no ser humano.
Oferece potencial para diversas aplicações em vários setores, desde logística até saúde.
Iteração e melhoria rápidas impulsionadas pelos avanços em IA e aprendizado de máquina.
Capaz de sinais sociais e interação, melhorando a experiência do usuário.
Contras
Alto investimento inicial em comparação com a automação especializada convencional.
Exige conhecimento especializado para manutenção, programação e solução de problemas contínuas.
Os modelos atuais enfrentam restrições em termos de consumo de energia e duração operacional.
Levanta questões sociais importantes sobre o impacto na força de trabalho, segurança e uso ético.
Perguntas frequentes sobre robôs humanóides
Quais são as principais aplicações dos robôs humanóides?
Os robôs humanóides estão sendo desenvolvidos atualmente para funções na fabricação, assistência à saúde, interação com o cliente e operações de armazém. Seu design semelhante ao humano os torna particularmente adequados para tarefas que exigem destreza, mobilidade em espaços humanos e interação natural. À medida que a tecnologia avança, podemos antecipar seu uso em capacidades ainda mais inovadoras e de apoio.
Como os robôs humanóides aprendem novas habilidades e comportamentos?
Os robôs humanóides adquirem habilidades por meio de uma combinação de métodos, principalmente aprendizagem por reforço, aprendizagem por imitação e aprendizagem supervisionada. A aprendizagem por reforço usa tentativa e erro baseados em recompensas em simulação. A aprendizagem por imitação envolve copiar ações humanas demonstradas, enquanto a aprendizagem supervisionada treina modelos em grandes conjuntos de dados de exemplos selecionados.
Quais são as considerações éticas em torno dos robôs humanóides?
A introdução dos robôs humanóides traz questões éticas à tona, incluindo seu impacto no emprego, privacidade de dados, segurança física e aceitação social. Abordar essas preocupações de forma proativa por meio de um design cuidadoso, regulamentação e diálogo público é crucial para o desenvolvimento e a implantação responsáveis, independentemente da necessidade tecnológica.
Perguntas relacionadas
Como os robôs humanóides afetarão o futuro do trabalho?
O efeito dos robôs humanóides no emprego é um tema complexo e debatido. Embora a automação possa substituir algumas tarefas rotineiras, também é provável que gere novas funções na manutenção, supervisão e programação de robôs. O futuro ideal envolve uma relação sinérgica em que os robôs realizam trabalhos perigosos, repetitivos ou fisicamente exigentes, aumentando as habilidades humanas e criando oportunidades para trabalhos mais criativos e estratégicos. Uma introdução moderada e transparente dessa tecnologia pode ajudar a aliviar a apreensão do público.
Quais são as limitações da tecnologia atual dos robôs humanóides?
Os robôs humanóides atuais são limitados por fatores como altos custos de produção, vida útil limitada da bateria, afetando as horas de operação, e desafios na navegação confiável em ambientes altamente desestruturados ou desorganizados. No entanto, esforços incansáveis de pesquisa e engenharia estão superando progressivamente esses obstáculos, abrindo caminho para robôs mais acessíveis, duradouros e capazes nos próximos anos.








 Ex-Cientista-Chefe da OpenAI, Ilya, apresenta seu primeiro modelo de SSI
A inteligência artificial alcançou mais um grande marco. Após sua saída da OpenAI, o ex-chefe de ciência Ilya Sutskever estabeleceu a Safe Superintelligence Inc. (SSI), que recentemente revelou detalhes sobre seu modelo inaugural. Relatórios de redes
 Lovable Leads Atech's Seed Round as AI Ambient Coding Officially Enters the Hardware Field
Em 14 de maio de 2026, a plataforma de desenvolvimento de aplicações de IA Lovable anunciou sua participação na rodada de investimento inicial (seed) de US$ 800.000 para a startup dinamarquesa de hardware Atech. Liderada pela Lovable, a rodada atraiu
 A Anthropic amplia as ferramentas de codificação do Claude AI para o Japão em busca de crescimento no exterior
A Anthropic, uma proeminente empresa de inteligência artificial dos Estados Unidos, está intensificando seu alcance global. Na quarta-feira, a empresa realizou um grande encontro de desenvolvedores, “Code with Claude”, em Tóquio, reunindo cerca de 50

As melhores e mais bem avaliadas ferramentas de transferência de estilo com IA de 2026 para experimentos criativos! A XIX.AI selecionou uma coleção poderosa e revolucionária de ferramentas imperdíveis, que oferecem resultados excepcionais por meio de testes reais e classificações rigorosas. Essas soluções de ponta ajudam os profissionais criativos a aumentar significativamente a produtividade, acelerando a criação de conteúdo e revelando possibilidades criativas infinitas. Explore agora para descobrir a ferramenta perfeita para você e comece a criar hoje mesmo!
9 ferramentas
xix.ai

As melhores e mais bem avaliadas ferramentas de balões de diálogo com IA para narrativa visual de 2026 já estão disponíveis no XIX.AI! Esta coleção selecionada apresenta ferramentas poderosas e revolucionárias que ajudam os criadores a aumentar a produtividade e superar gargalos criativos. Veja uma comparação entre versões gratuitas e pagas, confira testes reais e verifique os rankings mais recentes para encontrar as soluções imperdíveis, perfeitas para criar narrativas visuais envolventes. Explore agora e descubra sua ferramenta ideal!
10 ferramentas
xix.ai

As melhores e mais bem avaliadas ferramentas de resumo de reuniões com IA de 2026 para um acompanhamento claro das decisões e acompanhamentos sem esforço. Esta lista selecionada apresenta soluções poderosas e revolucionárias que aumentam drasticamente a produtividade ao automatizar notas de reuniões, identificar ações-chave e otimizar a coordenação da equipe em todos os projetos. Veja uma comparação entre versões gratuitas e pagas, além de testes práticos e rankings atualizados semanalmente para ajudá-lo a encontrar a ferramenta perfeita. Explore agora para aproveitar ao máximo as vantagens da IA!
9 ferramentas
xix.ai

2026 – Os melhores e mais bem avaliados ferramentas de limpeza de dados com IA, atualizadas para corrigir rapidamente valores faltantes e duplicatas. Esta lista selecionada apresenta soluções poderosas e revolucionárias que aumentam significativamente a produtividade. Cada opção passou por testes rigorosos em condições reais para garantir sua confiabilidade. Acesse uma comparação gratuita entre as versões pagas e gratuitas e descubra a ferramenta indispensável que melhor atende às suas necessidades. Explore agora em XIX.AI para aproveitar todos os benefícios oferecidos pela IA.
11 ferramentas
xix.ai

2026 Últimas Melhores Ferramentas de Ideação Criativa com IA Mais Bem Avaliadas para Artistas são selecionadas pela XIX.AI para ajudar os criadores a superar bloqueios visuais e impulsionar a criatividade instantaneamente. Essas poderosas ferramentas transformadoras oferecem testes do mundo real, comparação detalhada entre gratuito e pago e classificações atualizadas semanalmente. Descubra sua ferramenta perfeita para acelerar a criação de conteúdo e desbloquear sua vantagem com IA hoje. Explore agora!
14 ferramentas
xix.ai

Os melhores criadores de batidas com IA de 2026 para faixas de fundo do TikTok, áudio para Reels e músicas promocionais para criadores! A XIX.AI selecionou uma lista das ferramentas mais bem avaliadas e revolucionárias, que passam por testes práticos para oferecer músicas impecáveis para todas as necessidades de conteúdo. Você encontrará dados detalhados comparando versões gratuitas e pagas, rankings atualizados semanalmente e opções imperdíveis para ajudar a impulsionar sua criatividade e produtividade. Explore agora para descobrir a ferramenta perfeita para você!
11 ferramentas
xix.ai












