


 Heim
Roboter „nehmen“ Berührungen über einen farbwechselnden Tastsensor wahr
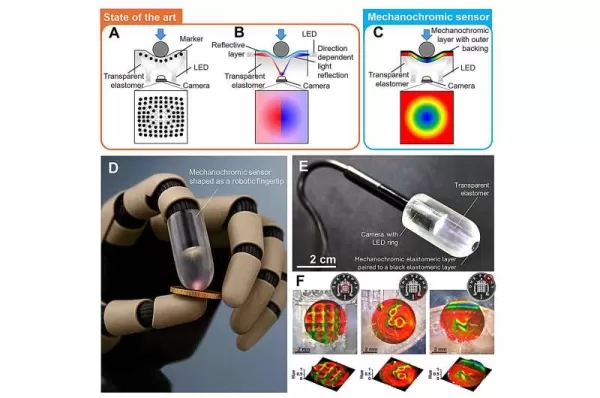
Ein Roboter berührt eine Münze und erfasst dabei deren feine Details. Bildquelle: Queen Mary University of London
Ingenieure der Queen Mary University of London haben einen neuen, farbwechselnden taktilen Sensor entwickelt, der es Robotern ermöglicht, in Echtzeit zu „sehen“ und Berührungen zu spüren. Das Konzept wurde von Giacomo Sasso, einem Postdoktoranden an der School of Engineering and Materials Science, entwickelt und wandelt unsichtbare Kräfte in dynamische Farbmuster um. Dadurch lassen sich sofort hochauflösende Karten von Kontakt, Dehnung und Druck darstellen.
Die Forschungsergebnisse wurden in der Fachzeitschrift „Science Advances“ veröffentlicht.
Wird Druck auf eine weiche Sensoroberfläche ausgeübt, erzeugt das Material räumlich variierende Strukturfarben, die eine Standardkamera sofort erfassen kann, wodurch komplexe Rekonstruktionsalgorithmen überflüssig werden.
Von der Fertigung bis zur Chirurgie
Diese Technologie ermöglicht es einem Robotergreifer, mikroskalige Bauteile mit der in der Fertigung erforderlichen Präzision zusammenzusetzen, wobei jede noch so subtile Kraftänderung in Echtzeit sichtbar wird. Auch im Gesundheitswesen birgt sie Potenzial: Eine externe Prothese könnte bei feinfühligen alltäglichen oder klinischen Aufgaben ein ausgeprägteres Tastgefühl entwickeln.
Gleichzeitig könnten chirurgische Systeme gesundes von krankem Gewebe unterscheiden, indem sie feine Drucksignaturen direkt anhand der Farbreaktion des Materials auslesen.
In das Material integrierte Sensorik
Im Gegensatz zu herkömmlichen taktilen Sensoren bettet dieses neue System die Sensorik direkt in das Material selbst ein. Mechanische Wechselwirkungen werden in Farbfelder umgewandelt, die eine kostengünstige USB-Kamera in Echtzeit erfassen kann. Die Forschungsarbeit hat bereits Ergebnisse hervorgebracht, die die erste Echtzeitlösung in diesem Bereich demonstrieren.
„Man würde nicht vermuten, wie viele Informationen entstehen, wenn man mit dem Finger einen Lichtschalter betätigt. Eine menschliche Hand verfügt über mehr als 10.000 Mechanorezeptoren, um diese Aufgabe zu bewältigen, dennoch bleibt die Tastsensorik eine der größten Herausforderungen in der Robotik“, sagte Sasso.
„Wir waren erfreut, die Fingerrillen erfassen zu können, da keine bestehende Technologie eine solche Sensordichte in vergleichbarem Maßstab und mit vergleichbarer Einfachheit reproduzieren kann. Die Kernidee hinter diesem Projekt war es, über den Tellerrand hinauszuschauen: Anstatt dichte und überdimensionierte Sensorarrays einzubetten, wird die Erfassung in das Material selbst verlagert, wo mechanische Signale direkt in Farbfelder umgewandelt und mit einer einfachen, kostengünstigen USB-Kamera erfasst werden.“ Dies liefert detaillierte Druckverteilungskarten und vereinfacht gleichzeitig die Systemarchitektur.
Mitautoren der Universität Florenz, der Universität Triest und der Universität Trient in Italien sind sich einig: „Besonders beeindruckend ist, dass die Informationen bereits im Lichtsignal enthalten sind. Man rekonstruiert die Berührung nicht mehr – man beobachtet sie direkt“, sagte Professor James Busfield.
Lösung eines seit langem bestehenden Kompromisses
Die Idee entstand aus der Notwendigkeit, einen hartnäckigen Zielkonflikt bei der bildbasierten taktilen Wahrnehmung zu überwinden: Hochauflösende Systeme erfordern in der Regel rechenintensive Verarbeitungsprozesse zur Rekonstruktion der Kontaktgeometrie, was zu Verzögerungen führt, während schnellere Systeme oft auf räumliche Details verzichten müssen.
Die Zusammenarbeit zwischen Professor Federico Carpi von der Universität Florenz und Busfield verbindet die Forschungswelten der Soft-Robotik und der Materialwissenschaften. Aufbauend auf jahrelanger Arbeit an dehnbaren Sensoren und der Charakterisierung von Polymeren hat das Team die Fähigkeit, mechanische Nachgiebigkeit mit funktionaler Sensorik zu verbinden, schrittweise weiterentwickelt.
In diesem Rahmen stellen mechanochrome Materialien eine neue Richtung dar: Anstatt sich auf hochentwickelte Mikroelektronik zur Interpretation von Verformungen (Taxels) zu verlassen, wird das Material selbst zum Sensor, der mechanische Wechselwirkungen direkt in sichtbare optische Signale umwandelt.
Verwandter Artikel
 Das MacWhisper 14-Update ermöglicht die direkte Bearbeitung von Transkripten und behebt das Problem der hohen CPU-Auslastung
Jodi Bruijn, die unabhängige Entwicklerin hinter MacWhisper, hat gestern die Version 14.0 veröffentlicht, deren Schwerpunkt auf einer verbesserten Transkriptionsleistung liegt und die eine eigene Edit
Qwen3.5-Max Preview führt LMArena an, während Chinas KI-Modelle weltweit an die Spitze rücken
Am 20. März enthüllten die neuesten Rankings der autoritativen Blindtest-Plattform für große Modelle, LMArena, dass das neueste Flaggschiff-Vorschau-Modell der Qwen-Serie von Alibaba, Qwen3.5-Max-Preview, außergewöhnliche Leistungen erbrachte. Mit 14
Von Marc Benioff unterstütztes Startup zielt darauf ab, Herausforderungen bei der KI-Implementierung zu lösen
Große Unternehmen stehen vor so massiven Herausforderungen beim Einsatz zuverlässiger KI-Tools, dass sich ganze Teams von vor Ort eingesetzten Ingenieuren – Spezialisten, die in Kundenunternehmen eingebettet sind, um KI-Systeme operativ umzusetzen –
Empfehlungen zu verwandten Spezialthemen
Design & Kunst
 Die besten KI-Illustrationstools: Redaktionelle Szenen und Cover-Grafiken schneller erstellen
Die besten und am besten bewerteten KI-Illustrationstools 2026: Unsere sorgfältig zusammengestellte Liste enthält die leistungsstärksten Tools, mit denen Sie im Handumdrehen atemberaubende redaktionelle Szenen und auffällige Cover-Grafiken erstellen können. Jede Option wurde strengen Praxistests unterzogen und wird im Vergleich zwischen kostenlosen und kostenpflichtigen Versionen vorgestellt, damit Sie die perfekte Lösung für Ihren Arbeitsablauf finden können. Probieren Sie diese unverzichtbaren Lösungen noch heute aus, um Ihren KI-Vorteil zu nutzen und Ihre kreative Produktivität zu steigern. Entdecken Sie sie jetzt auf XIX.AI.
 10 Tools
 xix.ai
Bildung und Lernen
Die besten KI-Nachhilfelehrer für die Prüfungsvorbereitung: Üben Sie Mathematik, Naturwissenschaften und Englisch
Die besten und am besten bewerteten KI-Nachhilfetools für die Prüfungsvorbereitung des Jahres 2026 finden Sie hier auf XIX.AI! Unsere sorgfältig zusammengestellte Liste enthält leistungsstarke, bahnbrechende Tools, die einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, Tests aus der Praxis sowie wöchentlich aktualisierte Rankings bieten. Sie helfen Ihnen dabei, Ihre Schreibeffizienz zu steigern, das Erlernen komplexer Themen zu vereinfachen und Ihr akademisches Potenzial voll auszuschöpfen. Entdecken Sie jetzt Ihr perfektes Tool zur Prüfungsvorbereitung und legen Sie noch heute los, um Ihren KI-Vorteil zu nutzen!
10 Tools
xix.ai
Finanzen
KI-Budgetplanungstools für das persönliche Geldmanagement
2026 Neueste Besten Top-Bewertete KI-Budgetplanungs-Tools für persönliches Geldmanagement sind hier auf XIX.AI! Diese kuratierte Sammlung bietet leistungsstarke, revolutionäre Lösungen, die Ihnen helfen, reale Tests durchzuführen, Ausgaben Gewohnheiten zu verstehen und personalisierte Pläne zu erstellen, um die Produktivität zu steigern. Genießen Sie einen kostenlosen vs. bezahlten Vergleich sowie detaillierte Rankings. Unbedingt auszuprobierende Tools, die darauf ausgelegt sind, das Geldmanagement zu vereinfachen und Ihre KI-Vorteile freizuschalten. Entdecken Sie jetzt!
11 Tools
xix.ai
Gesundheit Wellness
KI-gestützte Schlafüberwachungsassistenten: Verbessern Sie Ihre Erholung durch bessere Gewohnheiten vor dem Schlafengehen
2026 – Die neuesten, besten und am höchsten bewerteten AI-Geräte zur Schlafüberwachung, sorgfältig ausgewählt für eine optimale Erholung. Dieser vollständig aktualisierte wöchentliche Leitfaden präsentiert leistungsstarke Tools mit praktischen Tests, einem Vergleich von kostenlosen und kostenpflichtigen Optionen sowie detaillierten Ranglisten, um Ihnen die beste Lösung zu zeigen, die die Schlafqualität verbessert und bessere Gewohnheiten zum Zubettgehen fördert. Entdecken Sie ihn jetzt auf XIX.AI, um Ihren Vorteil durch KI zu nutzen.
10 Tools
xix.ai
Datenanalyse
KI-gestützte SQL-Copilots für Produkt- und Umsatzanalysen
Die besten und am besten bewerteten KI-SQL-Copilots für Produkt- und Umsatzanalysen im Jahr 2026! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die anhand wöchentlich aktualisierter Rankings in der Praxis getestet werden. Diese Tools helfen Anwendern dabei, ihre Produktivität erheblich zu steigern, indem sie die Datenanalyse beschleunigen, komplexe Abfragen optimieren und präzise Erkenntnisse liefern, um intelligentere Geschäftsentscheidungen zu ermöglichen. Entdecken Sie jetzt das perfekte Tool, um Ihren KI-Vorteil voll auszuschöpfen!
14 Tools
xix.ai
Bildung und Lernen
Die besten KI-Hausaufgabenhelfer, die wirklich etwas vermitteln: Lerne Konzepte, nicht nur Antworten
2026: Die aktuell besten und am besten bewerteten KI-Hausaufgabenhelfer, die nicht nur Antworten liefern, sondern auch Kernkonzepte vermitteln – leistungsstarke Tools für Schüler und Studenten. Eine kuratierte Liste, die Sie unbedingt ausprobieren sollten. Wöchentlich aktualisiert. Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten. Praxistests. Genaue Rankings, die Ihnen helfen, Ihr volles Lernpotenzial auszuschöpfen. Entdecken Sie jetzt das perfekte Tool für intelligenteres Lernen.
10 Tools
xix.ai

 Kommentare (1)
![KennethLee]()
Wait, so the robot can literally see what it's touching? That's like giving it a superpower. But honestly, I'm more curious about how they keep the color-changing material from wearing out after a thousand touches. Also, imagine if this tech gets into cheap toys—kids would love a teddy bear that changes color when you hug it. 😄
Ein Roboter berührt eine Münze und erfasst dabei deren feine Details. Bildquelle: Queen Mary University of London
Ingenieure der Queen Mary University of London haben einen neuen, farbwechselnden taktilen Sensor entwickelt, der es Robotern ermöglicht, in Echtzeit zu „sehen“ und Berührungen zu spüren. Das Konzept wurde von Giacomo Sasso, einem Postdoktoranden an der School of Engineering and Materials Science, entwickelt und wandelt unsichtbare Kräfte in dynamische Farbmuster um. Dadurch lassen sich sofort hochauflösende Karten von Kontakt, Dehnung und Druck darstellen.
Die Forschungsergebnisse wurden in der Fachzeitschrift „Science Advances“ veröffentlicht.
Wird Druck auf eine weiche Sensoroberfläche ausgeübt, erzeugt das Material räumlich variierende Strukturfarben, die eine Standardkamera sofort erfassen kann, wodurch komplexe Rekonstruktionsalgorithmen überflüssig werden.
Von der Fertigung bis zur Chirurgie
Diese Technologie ermöglicht es einem Robotergreifer, mikroskalige Bauteile mit der in der Fertigung erforderlichen Präzision zusammenzusetzen, wobei jede noch so subtile Kraftänderung in Echtzeit sichtbar wird. Auch im Gesundheitswesen birgt sie Potenzial: Eine externe Prothese könnte bei feinfühligen alltäglichen oder klinischen Aufgaben ein ausgeprägteres Tastgefühl entwickeln.
Gleichzeitig könnten chirurgische Systeme gesundes von krankem Gewebe unterscheiden, indem sie feine Drucksignaturen direkt anhand der Farbreaktion des Materials auslesen.
In das Material integrierte Sensorik
Im Gegensatz zu herkömmlichen taktilen Sensoren bettet dieses neue System die Sensorik direkt in das Material selbst ein. Mechanische Wechselwirkungen werden in Farbfelder umgewandelt, die eine kostengünstige USB-Kamera in Echtzeit erfassen kann. Die Forschungsarbeit hat bereits Ergebnisse hervorgebracht, die die erste Echtzeitlösung in diesem Bereich demonstrieren.
„Man würde nicht vermuten, wie viele Informationen entstehen, wenn man mit dem Finger einen Lichtschalter betätigt. Eine menschliche Hand verfügt über mehr als 10.000 Mechanorezeptoren, um diese Aufgabe zu bewältigen, dennoch bleibt die Tastsensorik eine der größten Herausforderungen in der Robotik“, sagte Sasso.
„Wir waren erfreut, die Fingerrillen erfassen zu können, da keine bestehende Technologie eine solche Sensordichte in vergleichbarem Maßstab und mit vergleichbarer Einfachheit reproduzieren kann. Die Kernidee hinter diesem Projekt war es, über den Tellerrand hinauszuschauen: Anstatt dichte und überdimensionierte Sensorarrays einzubetten, wird die Erfassung in das Material selbst verlagert, wo mechanische Signale direkt in Farbfelder umgewandelt und mit einer einfachen, kostengünstigen USB-Kamera erfasst werden.“ Dies liefert detaillierte Druckverteilungskarten und vereinfacht gleichzeitig die Systemarchitektur.
Mitautoren der Universität Florenz, der Universität Triest und der Universität Trient in Italien sind sich einig: „Besonders beeindruckend ist, dass die Informationen bereits im Lichtsignal enthalten sind. Man rekonstruiert die Berührung nicht mehr – man beobachtet sie direkt“, sagte Professor James Busfield.
Lösung eines seit langem bestehenden Kompromisses
Die Idee entstand aus der Notwendigkeit, einen hartnäckigen Zielkonflikt bei der bildbasierten taktilen Wahrnehmung zu überwinden: Hochauflösende Systeme erfordern in der Regel rechenintensive Verarbeitungsprozesse zur Rekonstruktion der Kontaktgeometrie, was zu Verzögerungen führt, während schnellere Systeme oft auf räumliche Details verzichten müssen.
Die Zusammenarbeit zwischen Professor Federico Carpi von der Universität Florenz und Busfield verbindet die Forschungswelten der Soft-Robotik und der Materialwissenschaften. Aufbauend auf jahrelanger Arbeit an dehnbaren Sensoren und der Charakterisierung von Polymeren hat das Team die Fähigkeit, mechanische Nachgiebigkeit mit funktionaler Sensorik zu verbinden, schrittweise weiterentwickelt.
In diesem Rahmen stellen mechanochrome Materialien eine neue Richtung dar: Anstatt sich auf hochentwickelte Mikroelektronik zur Interpretation von Verformungen (Taxels) zu verlassen, wird das Material selbst zum Sensor, der mechanische Wechselwirkungen direkt in sichtbare optische Signale umwandelt.








 Das MacWhisper 14-Update ermöglicht die direkte Bearbeitung von Transkripten und behebt das Problem der hohen CPU-Auslastung
Jodi Bruijn, die unabhängige Entwicklerin hinter MacWhisper, hat gestern die Version 14.0 veröffentlicht, deren Schwerpunkt auf einer verbesserten Transkriptionsleistung liegt und die eine eigene Edit
 Qwen3.5-Max Preview führt LMArena an, während Chinas KI-Modelle weltweit an die Spitze rücken
Am 20. März enthüllten die neuesten Rankings der autoritativen Blindtest-Plattform für große Modelle, LMArena, dass das neueste Flaggschiff-Vorschau-Modell der Qwen-Serie von Alibaba, Qwen3.5-Max-Preview, außergewöhnliche Leistungen erbrachte. Mit 14
 Von Marc Benioff unterstütztes Startup zielt darauf ab, Herausforderungen bei der KI-Implementierung zu lösen
Große Unternehmen stehen vor so massiven Herausforderungen beim Einsatz zuverlässiger KI-Tools, dass sich ganze Teams von vor Ort eingesetzten Ingenieuren – Spezialisten, die in Kundenunternehmen eingebettet sind, um KI-Systeme operativ umzusetzen –

Die besten und am besten bewerteten KI-Illustrationstools 2026: Unsere sorgfältig zusammengestellte Liste enthält die leistungsstärksten Tools, mit denen Sie im Handumdrehen atemberaubende redaktionelle Szenen und auffällige Cover-Grafiken erstellen können. Jede Option wurde strengen Praxistests unterzogen und wird im Vergleich zwischen kostenlosen und kostenpflichtigen Versionen vorgestellt, damit Sie die perfekte Lösung für Ihren Arbeitsablauf finden können. Probieren Sie diese unverzichtbaren Lösungen noch heute aus, um Ihren KI-Vorteil zu nutzen und Ihre kreative Produktivität zu steigern. Entdecken Sie sie jetzt auf XIX.AI.
10 Tools
xix.ai

Die besten und am besten bewerteten KI-Nachhilfetools für die Prüfungsvorbereitung des Jahres 2026 finden Sie hier auf XIX.AI! Unsere sorgfältig zusammengestellte Liste enthält leistungsstarke, bahnbrechende Tools, die einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, Tests aus der Praxis sowie wöchentlich aktualisierte Rankings bieten. Sie helfen Ihnen dabei, Ihre Schreibeffizienz zu steigern, das Erlernen komplexer Themen zu vereinfachen und Ihr akademisches Potenzial voll auszuschöpfen. Entdecken Sie jetzt Ihr perfektes Tool zur Prüfungsvorbereitung und legen Sie noch heute los, um Ihren KI-Vorteil zu nutzen!
10 Tools
xix.ai

2026 Neueste Besten Top-Bewertete KI-Budgetplanungs-Tools für persönliches Geldmanagement sind hier auf XIX.AI! Diese kuratierte Sammlung bietet leistungsstarke, revolutionäre Lösungen, die Ihnen helfen, reale Tests durchzuführen, Ausgaben Gewohnheiten zu verstehen und personalisierte Pläne zu erstellen, um die Produktivität zu steigern. Genießen Sie einen kostenlosen vs. bezahlten Vergleich sowie detaillierte Rankings. Unbedingt auszuprobierende Tools, die darauf ausgelegt sind, das Geldmanagement zu vereinfachen und Ihre KI-Vorteile freizuschalten. Entdecken Sie jetzt!
11 Tools
xix.ai

2026 – Die neuesten, besten und am höchsten bewerteten AI-Geräte zur Schlafüberwachung, sorgfältig ausgewählt für eine optimale Erholung. Dieser vollständig aktualisierte wöchentliche Leitfaden präsentiert leistungsstarke Tools mit praktischen Tests, einem Vergleich von kostenlosen und kostenpflichtigen Optionen sowie detaillierten Ranglisten, um Ihnen die beste Lösung zu zeigen, die die Schlafqualität verbessert und bessere Gewohnheiten zum Zubettgehen fördert. Entdecken Sie ihn jetzt auf XIX.AI, um Ihren Vorteil durch KI zu nutzen.
10 Tools
xix.ai

Die besten und am besten bewerteten KI-SQL-Copilots für Produkt- und Umsatzanalysen im Jahr 2026! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die anhand wöchentlich aktualisierter Rankings in der Praxis getestet werden. Diese Tools helfen Anwendern dabei, ihre Produktivität erheblich zu steigern, indem sie die Datenanalyse beschleunigen, komplexe Abfragen optimieren und präzise Erkenntnisse liefern, um intelligentere Geschäftsentscheidungen zu ermöglichen. Entdecken Sie jetzt das perfekte Tool, um Ihren KI-Vorteil voll auszuschöpfen!
14 Tools
xix.ai

2026: Die aktuell besten und am besten bewerteten KI-Hausaufgabenhelfer, die nicht nur Antworten liefern, sondern auch Kernkonzepte vermitteln – leistungsstarke Tools für Schüler und Studenten. Eine kuratierte Liste, die Sie unbedingt ausprobieren sollten. Wöchentlich aktualisiert. Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten. Praxistests. Genaue Rankings, die Ihnen helfen, Ihr volles Lernpotenzial auszuschöpfen. Entdecken Sie jetzt das perfekte Tool für intelligenteres Lernen.
10 Tools
xix.ai

Wait, so the robot can literally see what it's touching? That's like giving it a superpower. But honestly, I'm more curious about how they keep the color-changing material from wearing out after a thousand touches. Also, imagine if this tech gets into cheap toys—kids would love a teddy bear that changes color when you hug it. 😄












