


 Heim
Mingxi Intelligent Open Sources MiniCPM-Roboter: Das 1,5-Milliarden-VLA-Modell ermöglicht es privaten Entwicklern, echte Roboter zu steuern
Bis vor kurzem war verkörperte Intelligenz weitgehend großen Unternehmen und Forschungslabors vorbehalten – die Modelle waren zu umfangreich, die Einstiegshürden zu hoch, und die meisten Entwickler kamen nie auch nur in die Nähe eines physischen Roboters. Doch am 19. Juli durchbrach OpenBMB diese Barriere. Das Team veröffentlichte die erste Serie verkörperter KI-Modelle, „MiniCPM-Robot“, und stellte ein Vision-Language-Action-Modell (VLA) mit 1,5 Milliarden Parametern vollständig als Open Source zur Verfügung, mit dem einzelne Entwickler Operationen und Zielverfolgung auf echten Robotern ausführen können. Eine solche Offenheit ist im Bereich der verkörperten Intelligenz selten.
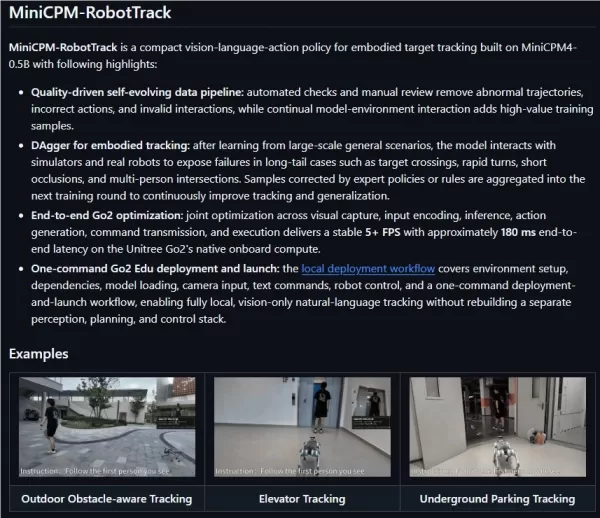
Diese Serie umfasst drei Kernkomponenten. Die erste ist „MiniCPM-RobotManip“, ein allgemeines Vision-Language-Action-Modell (VLA) mit 1,5 Milliarden Parametern, das für die Robotermanipulation entwickelt wurde. Die zweite ist „MiniCPM-RobotTrack“, ein kompaktes Modell für die Zielverfolgung in der realen Welt. Darüber hinaus hat OpenBMB „PhyAI“ veröffentlicht, ein leistungsstarkes Inferenz-Framework, das speziell für verkörperte Modelle entwickelt wurde. Sein Ziel ist klar: Roboter sollen wirklich verstehen, sich erinnern und handeln können. Zusammen bringen diese drei Komponenten effiziente, praktische und offene verkörperte Intelligenz aus Forschungsarbeiten und Demos in echte Roboter.
Für Entwickler liegt der größte Vorteil in der einfachen Zugänglichkeit. Modellgewichte und Code werden im GitHub-Repository github.com/OpenBMB/MiniCPM-Robot gehostet, und die Gewichte für MiniCPM-RobotManip und MiniCPM-RobotTrack stehen zudem separat auf Hugging Face zum Download bereit. Jeder, der mit Robotern arbeitet, kann diese nun klonen und direkt ausführen.
Da das 1,5-Milliarden-VLA-Modell nun nicht mehr auf das Labor beschränkt ist, könnte die Entwicklung der verkörperten Intelligenz viele Erwartungen übertreffen.
Projekt-Repository: https://github.com/OpenBMB/MiniCPM-Robot
Verwandter Artikel
 Stripe übernimmt OpenRouter – Routing auf Basis von KI-Modellen gewinnt an Dynamik
Stripe hat die Übernahme von OpenRouter vereinbart, einer Plattform für das Routing von KI-Modellen, die Entwicklern über eine einzige Schnittstelle Zugriff auf Hunderte von Modellen bietet. Durch die
Der ehemalige OpenAI-Forscher Barrett Zoph kehrt zu Google zurück, um die Entwicklung von Gemini voranzutreiben
Barret Zoph, der zuvor aufgrund von Meinungsverschiedenheiten mit Miriam Mularati, der Geschäftsführerin von Thinking Machines Lab, überraschend das Unternehmen verlassen und zu OpenAI gewechselt war,
Wie Recursive Intelligence innerhalb von vier Monaten 335 Millionen Dollar bei einer Bewertung von 4 Milliarden Dollar einwarb
Die Mitbegründerinnen des Start-ups Ricursive Intelligence schienen dafür prädestiniert zu sein, gemeinsam ein Unternehmen zu gründen.Anna Goldie, CEO, und Azalia Mirhoseini, CTO, sind in der KI-Commu
Empfehlungen zu verwandten Spezialthemen
Design & Kunst
 Die besten KI-Illustrationstools: Redaktionelle Szenen und Cover-Grafiken schneller erstellen
Die besten und am besten bewerteten KI-Illustrationstools 2026: Unsere sorgfältig zusammengestellte Liste enthält die leistungsstärksten Tools, mit denen Sie im Handumdrehen atemberaubende redaktionelle Szenen und auffällige Cover-Grafiken erstellen können. Jede Option wurde strengen Praxistests unterzogen und wird im Vergleich zwischen kostenlosen und kostenpflichtigen Versionen vorgestellt, damit Sie die perfekte Lösung für Ihren Arbeitsablauf finden können. Probieren Sie diese unverzichtbaren Lösungen noch heute aus, um Ihren KI-Vorteil zu nutzen und Ihre kreative Produktivität zu steigern. Entdecken Sie sie jetzt auf XIX.AI.
 10 Tools
 xix.ai
Bildung und Lernen
Die besten KI-Nachhilfelehrer für die Prüfungsvorbereitung: Üben Sie Mathematik, Naturwissenschaften und Englisch
Die besten und am besten bewerteten KI-Nachhilfetools für die Prüfungsvorbereitung des Jahres 2026 finden Sie hier auf XIX.AI! Unsere sorgfältig zusammengestellte Liste enthält leistungsstarke, bahnbrechende Tools, die einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, Tests aus der Praxis sowie wöchentlich aktualisierte Rankings bieten. Sie helfen Ihnen dabei, Ihre Schreibeffizienz zu steigern, das Erlernen komplexer Themen zu vereinfachen und Ihr akademisches Potenzial voll auszuschöpfen. Entdecken Sie jetzt Ihr perfektes Tool zur Prüfungsvorbereitung und legen Sie noch heute los, um Ihren KI-Vorteil zu nutzen!
10 Tools
xix.ai
Finanzen
KI-Budgetplanungstools für das persönliche Geldmanagement
2026 Neueste Besten Top-Bewertete KI-Budgetplanungs-Tools für persönliches Geldmanagement sind hier auf XIX.AI! Diese kuratierte Sammlung bietet leistungsstarke, revolutionäre Lösungen, die Ihnen helfen, reale Tests durchzuführen, Ausgaben Gewohnheiten zu verstehen und personalisierte Pläne zu erstellen, um die Produktivität zu steigern. Genießen Sie einen kostenlosen vs. bezahlten Vergleich sowie detaillierte Rankings. Unbedingt auszuprobierende Tools, die darauf ausgelegt sind, das Geldmanagement zu vereinfachen und Ihre KI-Vorteile freizuschalten. Entdecken Sie jetzt!
11 Tools
xix.ai
Gesundheit Wellness
KI-gestützte Schlafüberwachungsassistenten: Verbessern Sie Ihre Erholung durch bessere Gewohnheiten vor dem Schlafengehen
2026 – Die neuesten, besten und am höchsten bewerteten AI-Geräte zur Schlafüberwachung, sorgfältig ausgewählt für eine optimale Erholung. Dieser vollständig aktualisierte wöchentliche Leitfaden präsentiert leistungsstarke Tools mit praktischen Tests, einem Vergleich von kostenlosen und kostenpflichtigen Optionen sowie detaillierten Ranglisten, um Ihnen die beste Lösung zu zeigen, die die Schlafqualität verbessert und bessere Gewohnheiten zum Zubettgehen fördert. Entdecken Sie ihn jetzt auf XIX.AI, um Ihren Vorteil durch KI zu nutzen.
10 Tools
xix.ai
Datenanalyse
KI-gestützte SQL-Copilots für Produkt- und Umsatzanalysen
Die besten und am besten bewerteten KI-SQL-Copilots für Produkt- und Umsatzanalysen im Jahr 2026! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die anhand wöchentlich aktualisierter Rankings in der Praxis getestet werden. Diese Tools helfen Anwendern dabei, ihre Produktivität erheblich zu steigern, indem sie die Datenanalyse beschleunigen, komplexe Abfragen optimieren und präzise Erkenntnisse liefern, um intelligentere Geschäftsentscheidungen zu ermöglichen. Entdecken Sie jetzt das perfekte Tool, um Ihren KI-Vorteil voll auszuschöpfen!
14 Tools
xix.ai
Bildung und Lernen
Die besten KI-Hausaufgabenhelfer, die wirklich etwas vermitteln: Lerne Konzepte, nicht nur Antworten
2026: Die aktuell besten und am besten bewerteten KI-Hausaufgabenhelfer, die nicht nur Antworten liefern, sondern auch Kernkonzepte vermitteln – leistungsstarke Tools für Schüler und Studenten. Eine kuratierte Liste, die Sie unbedingt ausprobieren sollten. Wöchentlich aktualisiert. Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten. Praxistests. Genaue Rankings, die Ihnen helfen, Ihr volles Lernpotenzial auszuschöpfen. Entdecken Sie jetzt das perfekte Tool für intelligenteres Lernen.
10 Tools
xix.ai

 Kommentare (0)
Bis vor kurzem war verkörperte Intelligenz weitgehend großen Unternehmen und Forschungslabors vorbehalten – die Modelle waren zu umfangreich, die Einstiegshürden zu hoch, und die meisten Entwickler kamen nie auch nur in die Nähe eines physischen Roboters. Doch am 19. Juli durchbrach OpenBMB diese Barriere. Das Team veröffentlichte die erste Serie verkörperter KI-Modelle, „MiniCPM-Robot“, und stellte ein Vision-Language-Action-Modell (VLA) mit 1,5 Milliarden Parametern vollständig als Open Source zur Verfügung, mit dem einzelne Entwickler Operationen und Zielverfolgung auf echten Robotern ausführen können. Eine solche Offenheit ist im Bereich der verkörperten Intelligenz selten.
Diese Serie umfasst drei Kernkomponenten. Die erste ist „MiniCPM-RobotManip“, ein allgemeines Vision-Language-Action-Modell (VLA) mit 1,5 Milliarden Parametern, das für die Robotermanipulation entwickelt wurde. Die zweite ist „MiniCPM-RobotTrack“, ein kompaktes Modell für die Zielverfolgung in der realen Welt. Darüber hinaus hat OpenBMB „PhyAI“ veröffentlicht, ein leistungsstarkes Inferenz-Framework, das speziell für verkörperte Modelle entwickelt wurde. Sein Ziel ist klar: Roboter sollen wirklich verstehen, sich erinnern und handeln können. Zusammen bringen diese drei Komponenten effiziente, praktische und offene verkörperte Intelligenz aus Forschungsarbeiten und Demos in echte Roboter.
Für Entwickler liegt der größte Vorteil in der einfachen Zugänglichkeit. Modellgewichte und Code werden im GitHub-Repository github.com/OpenBMB/MiniCPM-Robot gehostet, und die Gewichte für MiniCPM-RobotManip und MiniCPM-RobotTrack stehen zudem separat auf Hugging Face zum Download bereit. Jeder, der mit Robotern arbeitet, kann diese nun klonen und direkt ausführen.
Da das 1,5-Milliarden-VLA-Modell nun nicht mehr auf das Labor beschränkt ist, könnte die Entwicklung der verkörperten Intelligenz viele Erwartungen übertreffen.
Projekt-Repository: https://github.com/OpenBMB/MiniCPM-Robot








 Stripe übernimmt OpenRouter – Routing auf Basis von KI-Modellen gewinnt an Dynamik
Stripe hat die Übernahme von OpenRouter vereinbart, einer Plattform für das Routing von KI-Modellen, die Entwicklern über eine einzige Schnittstelle Zugriff auf Hunderte von Modellen bietet. Durch die
 Der ehemalige OpenAI-Forscher Barrett Zoph kehrt zu Google zurück, um die Entwicklung von Gemini voranzutreiben
Barret Zoph, der zuvor aufgrund von Meinungsverschiedenheiten mit Miriam Mularati, der Geschäftsführerin von Thinking Machines Lab, überraschend das Unternehmen verlassen und zu OpenAI gewechselt war,
 Wie Recursive Intelligence innerhalb von vier Monaten 335 Millionen Dollar bei einer Bewertung von 4 Milliarden Dollar einwarb
Die Mitbegründerinnen des Start-ups Ricursive Intelligence schienen dafür prädestiniert zu sein, gemeinsam ein Unternehmen zu gründen.Anna Goldie, CEO, und Azalia Mirhoseini, CTO, sind in der KI-Commu

Die besten und am besten bewerteten KI-Illustrationstools 2026: Unsere sorgfältig zusammengestellte Liste enthält die leistungsstärksten Tools, mit denen Sie im Handumdrehen atemberaubende redaktionelle Szenen und auffällige Cover-Grafiken erstellen können. Jede Option wurde strengen Praxistests unterzogen und wird im Vergleich zwischen kostenlosen und kostenpflichtigen Versionen vorgestellt, damit Sie die perfekte Lösung für Ihren Arbeitsablauf finden können. Probieren Sie diese unverzichtbaren Lösungen noch heute aus, um Ihren KI-Vorteil zu nutzen und Ihre kreative Produktivität zu steigern. Entdecken Sie sie jetzt auf XIX.AI.
10 Tools
xix.ai

Die besten und am besten bewerteten KI-Nachhilfetools für die Prüfungsvorbereitung des Jahres 2026 finden Sie hier auf XIX.AI! Unsere sorgfältig zusammengestellte Liste enthält leistungsstarke, bahnbrechende Tools, die einen Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten, Tests aus der Praxis sowie wöchentlich aktualisierte Rankings bieten. Sie helfen Ihnen dabei, Ihre Schreibeffizienz zu steigern, das Erlernen komplexer Themen zu vereinfachen und Ihr akademisches Potenzial voll auszuschöpfen. Entdecken Sie jetzt Ihr perfektes Tool zur Prüfungsvorbereitung und legen Sie noch heute los, um Ihren KI-Vorteil zu nutzen!
10 Tools
xix.ai

2026 Neueste Besten Top-Bewertete KI-Budgetplanungs-Tools für persönliches Geldmanagement sind hier auf XIX.AI! Diese kuratierte Sammlung bietet leistungsstarke, revolutionäre Lösungen, die Ihnen helfen, reale Tests durchzuführen, Ausgaben Gewohnheiten zu verstehen und personalisierte Pläne zu erstellen, um die Produktivität zu steigern. Genießen Sie einen kostenlosen vs. bezahlten Vergleich sowie detaillierte Rankings. Unbedingt auszuprobierende Tools, die darauf ausgelegt sind, das Geldmanagement zu vereinfachen und Ihre KI-Vorteile freizuschalten. Entdecken Sie jetzt!
11 Tools
xix.ai

2026 – Die neuesten, besten und am höchsten bewerteten AI-Geräte zur Schlafüberwachung, sorgfältig ausgewählt für eine optimale Erholung. Dieser vollständig aktualisierte wöchentliche Leitfaden präsentiert leistungsstarke Tools mit praktischen Tests, einem Vergleich von kostenlosen und kostenpflichtigen Optionen sowie detaillierten Ranglisten, um Ihnen die beste Lösung zu zeigen, die die Schlafqualität verbessert und bessere Gewohnheiten zum Zubettgehen fördert. Entdecken Sie ihn jetzt auf XIX.AI, um Ihren Vorteil durch KI zu nutzen.
10 Tools
xix.ai

Die besten und am besten bewerteten KI-SQL-Copilots für Produkt- und Umsatzanalysen im Jahr 2026! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die anhand wöchentlich aktualisierter Rankings in der Praxis getestet werden. Diese Tools helfen Anwendern dabei, ihre Produktivität erheblich zu steigern, indem sie die Datenanalyse beschleunigen, komplexe Abfragen optimieren und präzise Erkenntnisse liefern, um intelligentere Geschäftsentscheidungen zu ermöglichen. Entdecken Sie jetzt das perfekte Tool, um Ihren KI-Vorteil voll auszuschöpfen!
14 Tools
xix.ai

2026: Die aktuell besten und am besten bewerteten KI-Hausaufgabenhelfer, die nicht nur Antworten liefern, sondern auch Kernkonzepte vermitteln – leistungsstarke Tools für Schüler und Studenten. Eine kuratierte Liste, die Sie unbedingt ausprobieren sollten. Wöchentlich aktualisiert. Vergleich zwischen kostenlosen und kostenpflichtigen Angeboten. Praxistests. Genaue Rankings, die Ihnen helfen, Ihr volles Lernpotenzial auszuschöpfen. Entdecken Sie jetzt das perfekte Tool für intelligenteres Lernen.
10 Tools
xix.ai












