


 Heim
Ein praktisches Modell für sichere und schrittweise Roboterautomatisierung
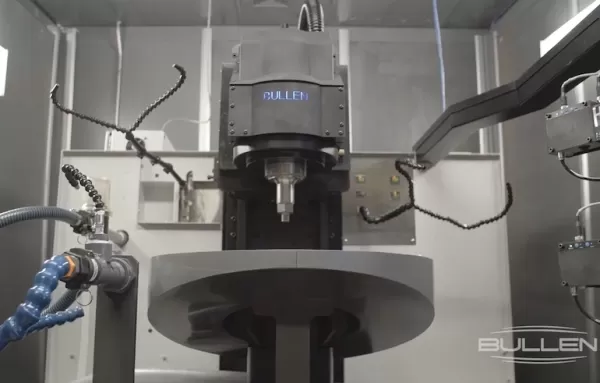
Laut dem Forschungs- und Innovationsmanager bei Bullen besteht das Ziel von Tests nicht darin, Fehler zu verhindern, sondern diese zu bewältigen und dabei Erkenntnisse zu gewinnen. Quelle: Bullen Ultrasonics
In der Robotik haben Fehler einen hohen Preis.
Automatisierungsprojekte rechtfertigen sich in der Regel durch einen klaren Return on Investment (ROI): höhere Effizienz, verbesserte Sicherheit und Ergonomie, höherer Durchsatz oder die Erschließung zusätzlicher Kapazitäten aus bestehenden Anlagen. Wenn Probleme auftreten, sind die Kosten greifbar. Sie äußern sich in verpassten Markteinführungsterminen, Budgetüberschreitungen, verzögerten Produktionslinien und untergrabenen Business Cases.
Fehler können Werkzeuge beschädigen, Produktionspläne durcheinanderbringen und in schweren Fällen echte Sicherheitsrisiken verursachen. Häufiger verzögern sie den Zeitpunkt, zu dem das System einen Mehrwert liefert. Allzu oft scheitern Automatisierungsprojekte nicht aufgrund mangelnder Kompetenz oder Disziplin, sondern weil die entscheidenden Erkenntnisse erst dann zutage treten, wenn wichtige Entscheidungen bereits getroffen wurden.
Das Problem ist nicht, dass Teams den Wert falsch einschätzen. Es ist vielmehr so, dass die Robotik späte Erkenntnisse härter bestraft als die meisten anderen Bereiche der Technik. Was die Robotik auszeichnet, sind nicht nur die potenziellen Kosten eines Fehlschlags, sondern auch, wie früh diese Kosten unvermeidbar werden.
Robotersysteme konzentrieren das Risiko auf die Anfangsphase. Sobald eine Zelle in Betrieb genommen, die Werkzeuge gefertigt, die Bewegungsbahnen validiert, die Zykluszeiten festgelegt und die Sicherheitssysteme zertifiziert sind, ist eine Änderung kein routinemäßiger ingenieurtechnischer Vorgang mehr, sondern wird zu einem disruptiven Ereignis. Selbst geringfügige Anpassungen können sich auf Werkzeugpläne, Lieferantenvereinbarungen und Produktionspläne auswirken.
Diese Bindung verändert grundlegend, wann Lernen noch erschwinglich ist. Folglich wirken viele Automatisierungsprogramme bei der Einführung fragil. Selbst nachdem ein System sorgfältig spezifiziert, entworfen, gebaut, getestet und in Betrieb genommen wurde, findet das wichtigste Lernen oft erst statt, wenn es bereits in Betrieb ist.
Zu diesem Zeitpunkt ist die Lernkurve noch nicht zu Ende; sie hat sich in eine Phase verschoben, in der Änderungen teurer sind und echte betriebliche Auswirkungen haben. Abstürze, verlängerte Debugging-Zyklen und Nachbearbeitungen an Werkzeugen in dieser Phase bedrohen direkt den ROI, den das Projekt eigentlich liefern sollte.
Diese Instabilität deutet auf ein tiefer liegendes Problem hin.
Das Kernproblem: Robotik bindet Risiken frühzeitig ein
Die meisten Ausfälle in der Automatisierung sind keine Ausfälle bei der Ausführung. Es sind Ausfälle beim Lernen.
Teams treffen vernünftige Annahmen zu Reichweite, Traglast, Trägheit, Teilevariation, Greifspielraum, Ablaufplanung und Wiederherstellungsverhalten. Einzeln betrachtet erscheinen diese Annahmen meist fundiert. In einer tatsächlichen Roboterzelle können sie jedoch auf unvorhergesehene Weise zusammenwirken.
Das Problem ist nicht die Kompetenz. Es ist das Timing.
Viele dieser Annahmen werden erst in der späten Integrations- oder Inbetriebnahmephase gründlich getestet, wenn der Roboter bereits mit realen Werkzeugen, tatsächlichen Teilen und echten Produktionsbeschränkungen interagiert.
Zu diesem Zeitpunkt verursachen Zusammenstöße mehr als nur Unannehmlichkeiten. Sie können teure End-of-Arm-Werkzeuge (EOAT) beschädigen, Komponenten mit langen Lieferzeiten zerstören und den Fertigungszeitplan um Wochen oder Monate zurückwerfen. Selbst kleine Entdeckungen können zu Ausfallzeiten, überstürzten Notlösungen, beschädigten Geräten oder beeinträchtigten Sicherheitsmargen führen.
Wenn spätes Lernen der vorherrschende Fehlermodus in der Robotik ist, hängt die Prävention weniger von der perfekten Ausführung ab als vielmehr davon, *wann* das Lernen stattfindet. Der eigentliche Vorteil liegt darin, früher zu lernen, bevor hochwertige Werkzeuge und Komponenten mit langen Lieferzeiten überhaupt einem Risiko ausgesetzt werden.
Was „Fail Fast“ in der Robotik bedeutet
Hier wird das Konzept von „Fail Fast“ oft missverstanden.
In der Software bedeutet „Fail Fast“ in der Regel, schnell zu implementieren und in der Produktion zu iterieren. In der Robotik funktioniert das nicht so. Man experimentiert nicht, indem man Roboter gegen Vorrichtungen prallen lässt oder die Traglastgrenzen an einer laufenden Produktionslinie ermittelt.
„Fail fast“ bedeutet in der Robotik etwas ganz anderes. Es bedeutet, Unsicherheiten an die Oberfläche zu bringen, bevor physische Systeme feststehen. Es bedeutet, herauszufinden, was nicht funktioniert, solange die Folgen noch gering, begrenzt und reversibel sind.
Das Timing, nicht die Absicht, entscheidet darüber, ob ein Fehler produktiv oder destruktiv ist. Dieses Lernen muss vor der endgültigen Werkzeugfertigung, vor validierten Zykluszeiten und vor festgelegten Sicherheitssystemen stattfinden.
Wenn das Lernen in der Robotik zu spät erfolgt, äußert es sich in Ausfallzeiten, Nacharbeit, Werkzeugschäden und Sicherheitsrisiken. Es äußert sich auch in verzögerten Inbetriebnahmen, verpassten Kundenterminen und Kostenüberschreitungen, die sich direkt auf den ROI auswirken. Wenn das Lernen frühzeitig erfolgt, führt dies zu besseren Konstruktionen und reibungsloseren Markteinführungen.
Schnelles Scheitern bedeutet, bewusst zu lernen, solange noch Zeit zur Anpassung bleibt, bevor Entscheidungen feststehen und die Folgen eskalieren.
Warum Fehler in der Robotik auch klein und sicher sein müssen
Frühes Scheitern ist notwendig, aber nicht ausreichend. In der Robotik muss frühes Scheitern zudem streng kontrolliert werden. Sobald man akzeptiert hat, dass frühes Scheitern notwendig ist, lautet die nächste Frage: Wie geht man damit um?
Im Gegensatz zu digitalen Systemen sind robotische Fehler nicht unbegrenzt. Man kann nicht einfach „schauen, was passiert“, indem man Teile mit hoher Masse fallen lässt, Endeffektoren mit Vorrichtungen kollidieren lässt oder Wiederherstellungslogik an laufenden Produktionsanlagen testet. Frühes Experimentieren muss durch das Design begrenzt werden.
Hier kommen „kleine Fehler“ und „sichere Fehler“ ins Spiel. „Kleine Fehler“ bedeuten den Einsatz kostengünstiger, leicht austauschbarer Testanlagen. Wenn etwas schiefgeht – und das wird es –, lassen sich die Kosten in Stunden oder Dollar bemessen, nicht in Wochen oder Investitionsausgaben.
Beim „kleinen Scheitern“ geht es letztlich darum, das Ausmaß einer potenziellen Katastrophe zu verringern. In komplexen Robotersystemen, insbesondere solchen mit hochentwickelten EOAT, können Abstürze verheerende Folgen haben. Endeffektoren kombinieren oft teure gekaufte Komponenten mit maßgefertigten Legierungsstahlteilen, die eine Wärmebehandlung und Präzisionsschleifen erfordern. Viele dieser Komponenten haben lange Vorlaufzeiten und hohe Ersatzkosten.
Ein einziger Absturz, der Produktionswerkzeuge betrifft, kann Zeitpläne durcheinanderbringen, Budgets sprengen und Lieferverpflichtungen gefährden. Im Gegensatz dazu ermöglicht das Drucken oder Fertigen von Ersatz-EOAT für die frühe Roboterprogrammierung den Teams, im kleinen Rahmen zu scheitern und aus kostengünstigen Fehlern zu lernen, anstatt Schäden mit weitreichenden Folgen zu verursachen.
„Fail-Safe“ bedeutet, Experimente bewusst von den laufenden Produktionssystemen zu isolieren, damit Fehler keinen tatsächlichen Schaden anrichten können. Dazu gehören der Einsatz von Ersatzgeometrien, Offline-Programmierung, kontrollierte Teach-Modi sowie physisch oder logisch getrennte Testumgebungen.
Sicherheitssysteme, Verriegelungen und Betriebsgrenzen müssen festgelegt werden, bevor mit den Experimenten begonnen wird. Das Ziel ist nicht, den Lernprozess zu verlangsamen, sondern sicherzustellen, dass Fehler von der Testumgebung aufgefangen werden, anstatt Personal zu gefährden, Geräte zu beschädigen oder Produktionspläne zu stören.
Dies ist nicht nur eine kulturelle Redewendung oder eine Toleranz gegenüber Chaos. Es ist eine Kontrollstrategie. Das Ziel ist nicht, Fehler zu vermeiden, sondern sie einzudämmen, damit das Lernen kostengünstig und sicher bleibt.
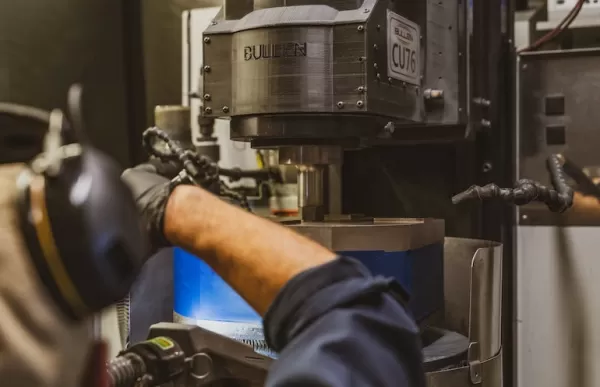
Präzisionsmaschinen von Bullen Ultrasonics.
Drei Werkzeuge, die das Lernen vorverlegen
Das Lernen nach vorne zu verlagern, erfordert mehr als nur die Absicht. Es erfordert spezifische Validierungswerkzeuge, die verschiedene Risiken aufdecken, bevor sie sich verschlimmern. In der Praxis nutzen effektive Robotikprogramme spezifische Validierungsmechanismen, um verschiedene Risikoklassen frühzeitig aufzudecken, bevor sich diese Risiken häufen. Kein einzelnes Werkzeug reicht aus. Das Lernen schreitet nur voran, wenn diese Methoden in mehreren Ebenen eingesetzt werden.
1. Softwaresimulation
Die Simulation ist die erste Verteidigungslinie gegen späte Entdeckungen.
Sie validiert Reichweite, Bewegungsbahnen, Abläufe und Kollisionsbereiche, lange bevor ein Roboter sich in der realen Welt bewegt. Eine gute Simulation erzwingt frühzeitige Antworten auf grundlegende Fragen: Kann der Roboter jede erforderliche Position erreichen? Gibt es unvermeidbare Singularitäten? Führt der Ablauf zu Kollisionen oder ungünstigen Übergängen? Sind die Zielwerte für die Zykluszeit überhaupt realistisch?
Simulation ersetzt physische Tests nicht, aber sie eliminiert ganze Kategorien vermeidbarer Überraschungen. Offensichtliche Fehler werden zu frühzeitigen Designanpassungen statt zu Notfällen am Tag der Inbetriebnahme.
Geometrie und Bewegung allein erfassen jedoch nicht die physikalische Interaktion.
2. Gedruckte physische Surrogate
Viele kritische Verhaltensweisen zeigen sich erst durch physische Interaktion.
Greifzuverlässigkeit, Abstände, Übergaben, Nachgiebigkeit und Wiederherstellungsbewegungen verhalten sich in der Realität oft anders als in der Software. Gedruckte oder gefertigte Ersatzteile ermöglichen es Teams, diese Verhaltensweisen sicher zu untersuchen. Sie replizieren die Geometrie, ohne die Kosten oder Risiken echter Komponenten mit sich zu bringen.
Teams können Greifstrategien testen, Toleranzen bei Fehlausrichtungen beobachten und das Wiederherstellungsverhalten validieren, ohne die Produktionswerkzeuge zu gefährden. Ersatzteile machen auch „Was-wäre-wenn“-Tests praktikabel. Unvollkommene Platzierung, unerwartete Interferenzen oder fehlgeschlagene Übergaben können gezielt untersucht werden, anstatt zufällig entdeckt zu werden.
Ebenso wichtig ist, dass richtig konzipierte Ersatzwerkzeuge parallele Fortschritte ermöglichen. In vielen Projekten wird das endgültige EOAT aufgrund langer Fertigungsvorlaufzeiten zu einem kritischen Pfadelement. Wenn sich die Werkzeugfertigung verzögert, verzögern sich oft auch die Roboterintegration und das Einlernen.
Durch den Druck eines Ersatz-EOAT kann die Integration parallel zur Werkzeugfertigung erfolgen. Roboterwege können eingelernt, Abläufe getestet, Prozessschwankungen gemessen und Workflows der Mensch-Maschine-Interaktion (HMI) auf Korrektheit und Benutzerfreundlichkeit überprüft werden, während Komponenten mit langen Vorlaufzeiten noch in der Produktion sind. Dies zieht die Fehlerbehebung im Zeitplan vor und ermöglicht eine schnelle Fehlererkennung, ohne den Gesamtzeitplan des Projekts zu verzögern.
Ersatzwerkzeuge berücksichtigen Geometrie und Interaktion, können jedoch das dynamische Verhalten unter Belastung nicht aufzeigen.
3. Tests mit Massenäquivalenten
Manche Risiken treten erst zutage, wenn Masse und Trägheit ins Spiel kommen.
Beschleunigungsgrenzen, Bremsverhalten, Greifreserven und dynamische Stabilität lassen sich mit leichten Ersatzmodellen nicht validieren. Massenäquivalente Tests schließen diese Lücke, indem sie Gewicht und Schwerpunkt anpassen, ohne hochwertige Teile oder Werkzeuge zu gefährden.
Dieser Ansatz bewertet, ob Bewegungsprofile realistisch sind, ob die Greifkräfte unter Last ausreichen und ob sich das System bei schnellen Starts, Stopps und Übergängen vorhersehbar verhält. Außerdem ermöglicht er es Teams, Annahmen zur Zykluszeit frühzeitig zu validieren, bevor Kompromisse aufgrund späterer Erkenntnisse den Durchsatz und den ROI beeinträchtigen. Ebenso wichtig ist, dass er Spielraum bietet, die Aufgabenabfolge zu überdenken, Arbeit neu zu verteilen oder Teile der Zelle neu zu gestalten, solange Änderungen noch machbar sind.
Das frühzeitige Erkennen dieser Lücken schützt teure Anlagen und bewahrt den ursprünglichen ROI, bevor Änderungen in einer späten Phase kostspielig oder undurchführbar werden.
Sicherheit ist nicht verhandelbar
Paradoxerweise funktioniert frühes Scheitern nur dann, wenn die Sicherheitsdisziplin am strengsten ist.
Die Prinzipien des „Fail-Fast“ gelten für die Designvalidierung, nicht für die Live-Produktion. Roboterprogramme müssen strenge Grenzen zwischen Experimentieren und Betrieb einhalten. Dies bedeutet den Einsatz kontrollierter Teach-Modi, Offline-Programmierung, formeller Gefahrenanalysen, validierter Sicherheitsverriegelungen und einer klaren Trennung zwischen Testumgebungen und aktiven Produktionsbereichen.
Es gibt keinen akzeptablen Kompromiss zwischen Geschwindigkeit und Sicherheit. Frühes Lernen sollte Risiken reduzieren, nicht erst schaffen. Teams, die „Fail-Fast“ mit Abstriche machen verwechseln, werden Projekte durch Vorfälle, Audits und Korrekturmaßnahmen verlangsamen, die vollständig hätten vermieden werden können.
Strenge Sicherheitspraktiken sind keine Einschränkungen für das Lernen. Sie ermöglichen frühzeitiges Lernen.
Wann man nicht schnell scheitern sollte
Selbst bei strenger Sicherheitsdisziplin eignet sich nicht jedes System oder jeder Moment für Experimente. Genauso wie unkontrolliertes Scheitern gefährlich ist, sind unkontrollierte Experimente kostspielig.
„Fail-fast“-Ansätze sollten ausgesetzt werden, wenn die Sicherheit nicht angemessen begrenzt werden kann, wenn Hypothesen vage oder schlecht definiert sind oder wenn vorgeschlagene Änderungen stabile, bewährte Systeme gefährden. Der Schutz einer validierten Produktionsumgebung ist manchmal die Entscheidung mit dem höchsten ROI.
Zurückhaltung ist eine zentrale Ingenieurskompetenz. Erfahrene Teams verstehen, dass diszipliniertes Experimentieren und disziplinierte Stabilität keine Gegensätze sind. Es handelt sich um komplementäre Werkzeuge, die in verschiedenen Phasen des Lebenszyklus eines Systems zum Einsatz kommen.
Warum Robotik vom „Fail-Fast“-Ansatz profitiert
Wenn Experimente diszipliniert durchgeführt werden, wird das vorhersehbare Verhalten von Robotern zu einem Vorteil statt zu einem Nachteil.
Roboter verhalten sich konsistent. Sie wiederholen Bewegungen präzise. Diese Wiederholbarkeit ermöglicht es Teams, Variablen zu isolieren, den Daten zu vertrauen und schnell zu konvergieren, wenn das Lernen frühzeitig erfolgt. Kleine Änderungen führen zu beobachtbaren Ergebnissen. Es zeichnen sich Muster ab. Entscheidungen werden evidenzbasiert statt auf Annahmen gestützt.
Hier wandelt frühes Lernen technische Disziplin direkt in finanzielle Ergebnisse um. Spätes Lernen verspielt diesen Vorteil, insbesondere wenn Zeitpläne verrutschen und suboptimale Ansätze festgeschrieben werden. Diese Schulden zeigen sich lange nach der Markteinführung in Form höherer Betriebskosten, anhaltender Wartungslasten und Kapazitätsverlusten im Vergleich zum ursprünglichen Business Case. Frühes Lernen hingegen verstärkt den Vorteil, indem es Flexibilität bewahrt, solange Änderungen noch kostengünstig sind.
Früh schnell scheitern, um späte kostspielige Fehlschläge zu vermeiden
Zuverlässige Robotersysteme vermeiden keine Ausfälle. Sie vermeiden *späte* Ausfälle.
Indem sie früh, bewusst und sicher scheitern, können Teams das Lernen aus der Inbetriebnahmephase herausholen und Risiken aus der Produktion fernhalten. Dieser Ansatz schützt die Werkzeuge, hält Zeitpläne ein, sichert den ROI und verhindert, dass kleine Unbekannte zu großen Projektfehlschlägen werden.
In einem Bereich, in dem Risiken vorzeitig auftreten, muss auch das Lernen vorzeitig erfolgen. Die wahren Kosten von Robotikfehlern sind nicht die Fehler selbst. Es ist die zu späte Entdeckung dieser Fehler – wenn Änderungen am schwierigsten sind und die Folgen am größten sind.
Über den Autor
Eric Norton ist Manager für Forschung und frühe Innovation bei Bullen Ultrasonics, einem weltweit führenden Unternehmen in der Präzisionsbearbeitung von Hochleistungskeramik, Glas und Spezialwerkstoffen unter Verwendung proprietärer Ultraschall- und Lasertechnologien. In dieser Funktion leitet er die Innovationsstrategie und Forschungsinitiativen des Unternehmens, um die Zukunft der Ultraschallbearbeitung, der Lasermikrobearbeitung, der Automatisierung und der Präzisionsfertigung voranzutreiben.
In seinen 15 Jahren bei Bullen hat Eric eine eigene F&E-Abteilung aufgebaut, die er heute leitet. Diese ist verantwortlich für die Entwicklung bahnbrechender Technologien, die Erprobung neuer Fähigkeiten und die Ausrichtung langfristiger technischer Investitionen auf Kunden- und Marktbedürfnisse.
Verwandter Artikel
 DeepMind-CEO Hassabis: Ich schlafe sechs Stunden pro Tag und fühle mich normalerweise gegen 1 Uhr nachts energiegeladen.
Fortune hat kürzlich ein Interview mit Demis Hassabis, dem CEO von Google DeepMind, veröffentlicht, das seinen unkonventionellen Ansatz zu Erholung und Produktivität offenbart. Hassabis gab bekannt, dass er sehr wenig schläft und seine wachen Stunden
OpenAI und Anthropic kämpfen trotz Umsatzrückgängen um Marktanteile
Obwohl jüngste Berichte darauf hindeuten, dass OpenAI seine Umsatzziele verfehlt hat, was an diesem Dienstag Druck auf die Technologieaktien ausübte, zeigen sich private Investoren in KI-Labore weiter
Einhaltung der Vorschriften für autonome Fahrzeuge in Kalifornien: Eine neue Ära von Bußgeldern, Geofences und 1 Million Meilen
Guident betreibt einen AuveTech-Shuttle in Südflorida und verwaltet mithilfe seiner Fernüberwachungstechnologie eine vier Meilen lange Strecke in West Palm Beach sowie eine eine Meile lange Strecke in
Empfehlungen zu verwandten Spezialthemen
Chatbot
 Die besten KI-Rollenspiel-Chat-Apps für Sprachpraxis, Vorstellungsgesprächsvorbereitung und tägliche Sprechflüssigkeit
2026 Neueste Besten Top-bewerteten KI-Rollenspiel-Chat-Apps für Sprachpraxis, Vorstellungsgesprächsvorbereitung und tägliche Sprachflüssigkeit! XIX.AI kuratiert eine leistungsstarke, spielfeldverändernde Sammlung, die kostenlose gegen kostenpflichtige Vergleiche, reale Tests und wöchentlich aktualisierte Rankings bietet. Diese unbedingt auszuprobierenden Tools helfen Ihnen, Ihre Schreibfähigkeiten zu verbessern, Hürden der Sprachflüssigkeit zu überwinden und die Kommunikationseffizienz in allen alltäglichen Szenarien zu steigern. Entdecken Sie jetzt Ihr perfektes Werkzeug für Ihre Sprachentwicklung!
 10 Tools
 xix.ai
Musikkomposition
KI-Tools zur Stim-Trennung für die Remix-Produktion, die Vorbereitung von Samples und Karaoke-Master
Die besten und am besten bewerteten KI-Tools zur Stem-Trennung des Jahres 2026 – speziell ausgewählt für Remix-Produktionen, die Vorbereitung von Samples und Karaoke-Masters. Diese leistungsstarken, bahnbrechenden Tools haben sich in der Praxis bewährt und bieten präzise Audioisolierung, wodurch die Produktivität erheblich gesteigert wird. XIX.AI stellt einen wöchentlich aktualisierten Vergleichsleitfaden zwischen kostenlosen und kostenpflichtigen Lösungen bereit, der Ihnen hilft, die für Ihre Anforderungen passende Lösung zu finden, die Sie unbedingt ausprobieren sollten. Entdecken Sie ihn jetzt und sichern Sie sich Ihren KI-Vorteil.
8 Tools
xix.ai
Datenanalyse
KI-basierte SQL-Copiloten für Umsatz-Dashboards, Kanalanalysen sowie Produktmetriken
2026: Die neuesten und besten AI-SQL-Copiloten – alle in der Rangliste ganz oben! XIX.AI sammelt eine leistungsstarke Auswahl an Tools, die wöchentlich mit aktualisierten Tests aus der Praxis erweitert wird. Mit diesen unverzichtbaren Werkzeugen können Sie präzise Umsatzübersichten erstellen, Verkaufsprozesse analysieren sowie Produktmetriken schnell überwachen und so Ihre Produktivität erheblich steigern. Entdecken Sie jetzt das perfekte Tool für datenbasierte Entscheidungsfindung! 238 Zeichen
9 Tools
xix.ai
Musikkomposition
Die besten KI-Tools zum Komponieren von Melodien für Songentwürfe
2026 Neueste Besten Top-Bewerteten KI-Melodie-Schreibtools für Songentwürfe! XIX.AI hat eine hochleistungsfähige, bahnbrechende Kollektion zusammengestellt, die strengen Praxistests unterzogen wurde, um das beste Schreiberlebnis zu liefern. Sie finden detaillierte kostenlose versus kostenpflichtige Vergleiche, präzise Ranglisten und unbedingt auszuprobierende Optionen, die darauf ausgelegt sind, Ihnen zu helfen, beeindruckende Songentwürfe mühelos zu erstellen und Ihre kreative Produktivität erheblich zu steigern. Entdecken Sie jetzt Ihr perfektes Tool!
8 Tools
xix.ai
Chatbot
Die besten KI-gestützten Gesprächstrainingstools für Vorstellungsgesprächspraxis
2026 Neueste Besten Top-bewerteten KI-Konversationstrainer-Tools für Vorstellungsgesprächspraxis sind hier auf XIX.AI! Diese kuratierte Sammlung enthält leistungsstarke, bahnbrechende Tools, die strengen Praxistests unterzogen wurden, um präzises Feedback zu liefern. Sie finden einen Vergleich zwischen kostenlosen und kostenpflichtigen Optionen sowie detaillierte Rankings, die Ihnen helfen, die empfehlenswerte Option zu wählen, die Ihr Selbstvertrauen und Ihre Fähigkeiten verbessert. Entdecken Sie jetzt Ihr perfektes Tool für den Erfolg im Vorstellungsgespräch!
12 Tools
xix.ai
Design & Kunst
Die besten KI-Tools für den Stiltransfer für kreative Experimente
Die besten und am besten bewerteten KI-Tools für den Stiltransfer im Jahr 2026 – ideal für kreative Experimente! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die in Praxistests und strengen Bewertungen außergewöhnliche Ergebnisse liefern. Diese Top-Lösungen helfen Kreativen dabei, ihre Produktivität deutlich zu steigern, indem sie die Erstellung von Inhalten beschleunigen und unendliche kreative Möglichkeiten eröffnen. Entdecken Sie jetzt Ihr perfektes Tool und legen Sie noch heute los!
9 Tools
xix.ai

 Kommentare (1)
![JohnAllen]()
So the goal of testing is to 'manage failure' while learning? That sounds like a great way to justify sloppy engineering 🤔. In robotics, a single error can total a whole production line, so 'incremental automation' better come with a really good insurance policy.
Laut dem Forschungs- und Innovationsmanager bei Bullen besteht das Ziel von Tests nicht darin, Fehler zu verhindern, sondern diese zu bewältigen und dabei Erkenntnisse zu gewinnen. Quelle: Bullen Ultrasonics
In der Robotik haben Fehler einen hohen Preis.
Automatisierungsprojekte rechtfertigen sich in der Regel durch einen klaren Return on Investment (ROI): höhere Effizienz, verbesserte Sicherheit und Ergonomie, höherer Durchsatz oder die Erschließung zusätzlicher Kapazitäten aus bestehenden Anlagen. Wenn Probleme auftreten, sind die Kosten greifbar. Sie äußern sich in verpassten Markteinführungsterminen, Budgetüberschreitungen, verzögerten Produktionslinien und untergrabenen Business Cases.
Fehler können Werkzeuge beschädigen, Produktionspläne durcheinanderbringen und in schweren Fällen echte Sicherheitsrisiken verursachen. Häufiger verzögern sie den Zeitpunkt, zu dem das System einen Mehrwert liefert. Allzu oft scheitern Automatisierungsprojekte nicht aufgrund mangelnder Kompetenz oder Disziplin, sondern weil die entscheidenden Erkenntnisse erst dann zutage treten, wenn wichtige Entscheidungen bereits getroffen wurden.
Das Problem ist nicht, dass Teams den Wert falsch einschätzen. Es ist vielmehr so, dass die Robotik späte Erkenntnisse härter bestraft als die meisten anderen Bereiche der Technik. Was die Robotik auszeichnet, sind nicht nur die potenziellen Kosten eines Fehlschlags, sondern auch, wie früh diese Kosten unvermeidbar werden.
Robotersysteme konzentrieren das Risiko auf die Anfangsphase. Sobald eine Zelle in Betrieb genommen, die Werkzeuge gefertigt, die Bewegungsbahnen validiert, die Zykluszeiten festgelegt und die Sicherheitssysteme zertifiziert sind, ist eine Änderung kein routinemäßiger ingenieurtechnischer Vorgang mehr, sondern wird zu einem disruptiven Ereignis. Selbst geringfügige Anpassungen können sich auf Werkzeugpläne, Lieferantenvereinbarungen und Produktionspläne auswirken.
Diese Bindung verändert grundlegend, wann Lernen noch erschwinglich ist. Folglich wirken viele Automatisierungsprogramme bei der Einführung fragil. Selbst nachdem ein System sorgfältig spezifiziert, entworfen, gebaut, getestet und in Betrieb genommen wurde, findet das wichtigste Lernen oft erst statt, wenn es bereits in Betrieb ist.
Zu diesem Zeitpunkt ist die Lernkurve noch nicht zu Ende; sie hat sich in eine Phase verschoben, in der Änderungen teurer sind und echte betriebliche Auswirkungen haben. Abstürze, verlängerte Debugging-Zyklen und Nachbearbeitungen an Werkzeugen in dieser Phase bedrohen direkt den ROI, den das Projekt eigentlich liefern sollte.
Diese Instabilität deutet auf ein tiefer liegendes Problem hin.
Das Kernproblem: Robotik bindet Risiken frühzeitig ein
Die meisten Ausfälle in der Automatisierung sind keine Ausfälle bei der Ausführung. Es sind Ausfälle beim Lernen.
Teams treffen vernünftige Annahmen zu Reichweite, Traglast, Trägheit, Teilevariation, Greifspielraum, Ablaufplanung und Wiederherstellungsverhalten. Einzeln betrachtet erscheinen diese Annahmen meist fundiert. In einer tatsächlichen Roboterzelle können sie jedoch auf unvorhergesehene Weise zusammenwirken.
Das Problem ist nicht die Kompetenz. Es ist das Timing.
Viele dieser Annahmen werden erst in der späten Integrations- oder Inbetriebnahmephase gründlich getestet, wenn der Roboter bereits mit realen Werkzeugen, tatsächlichen Teilen und echten Produktionsbeschränkungen interagiert.
Zu diesem Zeitpunkt verursachen Zusammenstöße mehr als nur Unannehmlichkeiten. Sie können teure End-of-Arm-Werkzeuge (EOAT) beschädigen, Komponenten mit langen Lieferzeiten zerstören und den Fertigungszeitplan um Wochen oder Monate zurückwerfen. Selbst kleine Entdeckungen können zu Ausfallzeiten, überstürzten Notlösungen, beschädigten Geräten oder beeinträchtigten Sicherheitsmargen führen.
Wenn spätes Lernen der vorherrschende Fehlermodus in der Robotik ist, hängt die Prävention weniger von der perfekten Ausführung ab als vielmehr davon, *wann* das Lernen stattfindet. Der eigentliche Vorteil liegt darin, früher zu lernen, bevor hochwertige Werkzeuge und Komponenten mit langen Lieferzeiten überhaupt einem Risiko ausgesetzt werden.
Was „Fail Fast“ in der Robotik bedeutet
Hier wird das Konzept von „Fail Fast“ oft missverstanden.
In der Software bedeutet „Fail Fast“ in der Regel, schnell zu implementieren und in der Produktion zu iterieren. In der Robotik funktioniert das nicht so. Man experimentiert nicht, indem man Roboter gegen Vorrichtungen prallen lässt oder die Traglastgrenzen an einer laufenden Produktionslinie ermittelt.
„Fail fast“ bedeutet in der Robotik etwas ganz anderes. Es bedeutet, Unsicherheiten an die Oberfläche zu bringen, bevor physische Systeme feststehen. Es bedeutet, herauszufinden, was nicht funktioniert, solange die Folgen noch gering, begrenzt und reversibel sind.
Das Timing, nicht die Absicht, entscheidet darüber, ob ein Fehler produktiv oder destruktiv ist. Dieses Lernen muss vor der endgültigen Werkzeugfertigung, vor validierten Zykluszeiten und vor festgelegten Sicherheitssystemen stattfinden.
Wenn das Lernen in der Robotik zu spät erfolgt, äußert es sich in Ausfallzeiten, Nacharbeit, Werkzeugschäden und Sicherheitsrisiken. Es äußert sich auch in verzögerten Inbetriebnahmen, verpassten Kundenterminen und Kostenüberschreitungen, die sich direkt auf den ROI auswirken. Wenn das Lernen frühzeitig erfolgt, führt dies zu besseren Konstruktionen und reibungsloseren Markteinführungen.
Schnelles Scheitern bedeutet, bewusst zu lernen, solange noch Zeit zur Anpassung bleibt, bevor Entscheidungen feststehen und die Folgen eskalieren.
Warum Fehler in der Robotik auch klein und sicher sein müssen
Frühes Scheitern ist notwendig, aber nicht ausreichend. In der Robotik muss frühes Scheitern zudem streng kontrolliert werden. Sobald man akzeptiert hat, dass frühes Scheitern notwendig ist, lautet die nächste Frage: Wie geht man damit um?
Im Gegensatz zu digitalen Systemen sind robotische Fehler nicht unbegrenzt. Man kann nicht einfach „schauen, was passiert“, indem man Teile mit hoher Masse fallen lässt, Endeffektoren mit Vorrichtungen kollidieren lässt oder Wiederherstellungslogik an laufenden Produktionsanlagen testet. Frühes Experimentieren muss durch das Design begrenzt werden.
Hier kommen „kleine Fehler“ und „sichere Fehler“ ins Spiel. „Kleine Fehler“ bedeuten den Einsatz kostengünstiger, leicht austauschbarer Testanlagen. Wenn etwas schiefgeht – und das wird es –, lassen sich die Kosten in Stunden oder Dollar bemessen, nicht in Wochen oder Investitionsausgaben.
Beim „kleinen Scheitern“ geht es letztlich darum, das Ausmaß einer potenziellen Katastrophe zu verringern. In komplexen Robotersystemen, insbesondere solchen mit hochentwickelten EOAT, können Abstürze verheerende Folgen haben. Endeffektoren kombinieren oft teure gekaufte Komponenten mit maßgefertigten Legierungsstahlteilen, die eine Wärmebehandlung und Präzisionsschleifen erfordern. Viele dieser Komponenten haben lange Vorlaufzeiten und hohe Ersatzkosten.
Ein einziger Absturz, der Produktionswerkzeuge betrifft, kann Zeitpläne durcheinanderbringen, Budgets sprengen und Lieferverpflichtungen gefährden. Im Gegensatz dazu ermöglicht das Drucken oder Fertigen von Ersatz-EOAT für die frühe Roboterprogrammierung den Teams, im kleinen Rahmen zu scheitern und aus kostengünstigen Fehlern zu lernen, anstatt Schäden mit weitreichenden Folgen zu verursachen.
„Fail-Safe“ bedeutet, Experimente bewusst von den laufenden Produktionssystemen zu isolieren, damit Fehler keinen tatsächlichen Schaden anrichten können. Dazu gehören der Einsatz von Ersatzgeometrien, Offline-Programmierung, kontrollierte Teach-Modi sowie physisch oder logisch getrennte Testumgebungen.
Sicherheitssysteme, Verriegelungen und Betriebsgrenzen müssen festgelegt werden, bevor mit den Experimenten begonnen wird. Das Ziel ist nicht, den Lernprozess zu verlangsamen, sondern sicherzustellen, dass Fehler von der Testumgebung aufgefangen werden, anstatt Personal zu gefährden, Geräte zu beschädigen oder Produktionspläne zu stören.
Dies ist nicht nur eine kulturelle Redewendung oder eine Toleranz gegenüber Chaos. Es ist eine Kontrollstrategie. Das Ziel ist nicht, Fehler zu vermeiden, sondern sie einzudämmen, damit das Lernen kostengünstig und sicher bleibt.
Präzisionsmaschinen von Bullen Ultrasonics.
Drei Werkzeuge, die das Lernen vorverlegen
Das Lernen nach vorne zu verlagern, erfordert mehr als nur die Absicht. Es erfordert spezifische Validierungswerkzeuge, die verschiedene Risiken aufdecken, bevor sie sich verschlimmern. In der Praxis nutzen effektive Robotikprogramme spezifische Validierungsmechanismen, um verschiedene Risikoklassen frühzeitig aufzudecken, bevor sich diese Risiken häufen. Kein einzelnes Werkzeug reicht aus. Das Lernen schreitet nur voran, wenn diese Methoden in mehreren Ebenen eingesetzt werden.
1. Softwaresimulation
Die Simulation ist die erste Verteidigungslinie gegen späte Entdeckungen.
Sie validiert Reichweite, Bewegungsbahnen, Abläufe und Kollisionsbereiche, lange bevor ein Roboter sich in der realen Welt bewegt. Eine gute Simulation erzwingt frühzeitige Antworten auf grundlegende Fragen: Kann der Roboter jede erforderliche Position erreichen? Gibt es unvermeidbare Singularitäten? Führt der Ablauf zu Kollisionen oder ungünstigen Übergängen? Sind die Zielwerte für die Zykluszeit überhaupt realistisch?
Simulation ersetzt physische Tests nicht, aber sie eliminiert ganze Kategorien vermeidbarer Überraschungen. Offensichtliche Fehler werden zu frühzeitigen Designanpassungen statt zu Notfällen am Tag der Inbetriebnahme.
Geometrie und Bewegung allein erfassen jedoch nicht die physikalische Interaktion.
2. Gedruckte physische Surrogate
Viele kritische Verhaltensweisen zeigen sich erst durch physische Interaktion.
Greifzuverlässigkeit, Abstände, Übergaben, Nachgiebigkeit und Wiederherstellungsbewegungen verhalten sich in der Realität oft anders als in der Software. Gedruckte oder gefertigte Ersatzteile ermöglichen es Teams, diese Verhaltensweisen sicher zu untersuchen. Sie replizieren die Geometrie, ohne die Kosten oder Risiken echter Komponenten mit sich zu bringen.
Teams können Greifstrategien testen, Toleranzen bei Fehlausrichtungen beobachten und das Wiederherstellungsverhalten validieren, ohne die Produktionswerkzeuge zu gefährden. Ersatzteile machen auch „Was-wäre-wenn“-Tests praktikabel. Unvollkommene Platzierung, unerwartete Interferenzen oder fehlgeschlagene Übergaben können gezielt untersucht werden, anstatt zufällig entdeckt zu werden.
Ebenso wichtig ist, dass richtig konzipierte Ersatzwerkzeuge parallele Fortschritte ermöglichen. In vielen Projekten wird das endgültige EOAT aufgrund langer Fertigungsvorlaufzeiten zu einem kritischen Pfadelement. Wenn sich die Werkzeugfertigung verzögert, verzögern sich oft auch die Roboterintegration und das Einlernen.
Durch den Druck eines Ersatz-EOAT kann die Integration parallel zur Werkzeugfertigung erfolgen. Roboterwege können eingelernt, Abläufe getestet, Prozessschwankungen gemessen und Workflows der Mensch-Maschine-Interaktion (HMI) auf Korrektheit und Benutzerfreundlichkeit überprüft werden, während Komponenten mit langen Vorlaufzeiten noch in der Produktion sind. Dies zieht die Fehlerbehebung im Zeitplan vor und ermöglicht eine schnelle Fehlererkennung, ohne den Gesamtzeitplan des Projekts zu verzögern.
Ersatzwerkzeuge berücksichtigen Geometrie und Interaktion, können jedoch das dynamische Verhalten unter Belastung nicht aufzeigen.
3. Tests mit Massenäquivalenten
Manche Risiken treten erst zutage, wenn Masse und Trägheit ins Spiel kommen.
Beschleunigungsgrenzen, Bremsverhalten, Greifreserven und dynamische Stabilität lassen sich mit leichten Ersatzmodellen nicht validieren. Massenäquivalente Tests schließen diese Lücke, indem sie Gewicht und Schwerpunkt anpassen, ohne hochwertige Teile oder Werkzeuge zu gefährden.
Dieser Ansatz bewertet, ob Bewegungsprofile realistisch sind, ob die Greifkräfte unter Last ausreichen und ob sich das System bei schnellen Starts, Stopps und Übergängen vorhersehbar verhält. Außerdem ermöglicht er es Teams, Annahmen zur Zykluszeit frühzeitig zu validieren, bevor Kompromisse aufgrund späterer Erkenntnisse den Durchsatz und den ROI beeinträchtigen. Ebenso wichtig ist, dass er Spielraum bietet, die Aufgabenabfolge zu überdenken, Arbeit neu zu verteilen oder Teile der Zelle neu zu gestalten, solange Änderungen noch machbar sind.
Das frühzeitige Erkennen dieser Lücken schützt teure Anlagen und bewahrt den ursprünglichen ROI, bevor Änderungen in einer späten Phase kostspielig oder undurchführbar werden.
Sicherheit ist nicht verhandelbar
Paradoxerweise funktioniert frühes Scheitern nur dann, wenn die Sicherheitsdisziplin am strengsten ist.
Die Prinzipien des „Fail-Fast“ gelten für die Designvalidierung, nicht für die Live-Produktion. Roboterprogramme müssen strenge Grenzen zwischen Experimentieren und Betrieb einhalten. Dies bedeutet den Einsatz kontrollierter Teach-Modi, Offline-Programmierung, formeller Gefahrenanalysen, validierter Sicherheitsverriegelungen und einer klaren Trennung zwischen Testumgebungen und aktiven Produktionsbereichen.
Es gibt keinen akzeptablen Kompromiss zwischen Geschwindigkeit und Sicherheit. Frühes Lernen sollte Risiken reduzieren, nicht erst schaffen. Teams, die „Fail-Fast“ mit Abstriche machen verwechseln, werden Projekte durch Vorfälle, Audits und Korrekturmaßnahmen verlangsamen, die vollständig hätten vermieden werden können.
Strenge Sicherheitspraktiken sind keine Einschränkungen für das Lernen. Sie ermöglichen frühzeitiges Lernen.
Wann man nicht schnell scheitern sollte
Selbst bei strenger Sicherheitsdisziplin eignet sich nicht jedes System oder jeder Moment für Experimente. Genauso wie unkontrolliertes Scheitern gefährlich ist, sind unkontrollierte Experimente kostspielig.
„Fail-fast“-Ansätze sollten ausgesetzt werden, wenn die Sicherheit nicht angemessen begrenzt werden kann, wenn Hypothesen vage oder schlecht definiert sind oder wenn vorgeschlagene Änderungen stabile, bewährte Systeme gefährden. Der Schutz einer validierten Produktionsumgebung ist manchmal die Entscheidung mit dem höchsten ROI.
Zurückhaltung ist eine zentrale Ingenieurskompetenz. Erfahrene Teams verstehen, dass diszipliniertes Experimentieren und disziplinierte Stabilität keine Gegensätze sind. Es handelt sich um komplementäre Werkzeuge, die in verschiedenen Phasen des Lebenszyklus eines Systems zum Einsatz kommen.
Warum Robotik vom „Fail-Fast“-Ansatz profitiert
Wenn Experimente diszipliniert durchgeführt werden, wird das vorhersehbare Verhalten von Robotern zu einem Vorteil statt zu einem Nachteil.
Roboter verhalten sich konsistent. Sie wiederholen Bewegungen präzise. Diese Wiederholbarkeit ermöglicht es Teams, Variablen zu isolieren, den Daten zu vertrauen und schnell zu konvergieren, wenn das Lernen frühzeitig erfolgt. Kleine Änderungen führen zu beobachtbaren Ergebnissen. Es zeichnen sich Muster ab. Entscheidungen werden evidenzbasiert statt auf Annahmen gestützt.
Hier wandelt frühes Lernen technische Disziplin direkt in finanzielle Ergebnisse um. Spätes Lernen verspielt diesen Vorteil, insbesondere wenn Zeitpläne verrutschen und suboptimale Ansätze festgeschrieben werden. Diese Schulden zeigen sich lange nach der Markteinführung in Form höherer Betriebskosten, anhaltender Wartungslasten und Kapazitätsverlusten im Vergleich zum ursprünglichen Business Case. Frühes Lernen hingegen verstärkt den Vorteil, indem es Flexibilität bewahrt, solange Änderungen noch kostengünstig sind.
Früh schnell scheitern, um späte kostspielige Fehlschläge zu vermeiden
Zuverlässige Robotersysteme vermeiden keine Ausfälle. Sie vermeiden *späte* Ausfälle.
Indem sie früh, bewusst und sicher scheitern, können Teams das Lernen aus der Inbetriebnahmephase herausholen und Risiken aus der Produktion fernhalten. Dieser Ansatz schützt die Werkzeuge, hält Zeitpläne ein, sichert den ROI und verhindert, dass kleine Unbekannte zu großen Projektfehlschlägen werden.
In einem Bereich, in dem Risiken vorzeitig auftreten, muss auch das Lernen vorzeitig erfolgen. Die wahren Kosten von Robotikfehlern sind nicht die Fehler selbst. Es ist die zu späte Entdeckung dieser Fehler – wenn Änderungen am schwierigsten sind und die Folgen am größten sind.
Über den Autor
Eric Norton ist Manager für Forschung und frühe Innovation bei Bullen Ultrasonics, einem weltweit führenden Unternehmen in der Präzisionsbearbeitung von Hochleistungskeramik, Glas und Spezialwerkstoffen unter Verwendung proprietärer Ultraschall- und Lasertechnologien. In dieser Funktion leitet er die Innovationsstrategie und Forschungsinitiativen des Unternehmens, um die Zukunft der Ultraschallbearbeitung, der Lasermikrobearbeitung, der Automatisierung und der Präzisionsfertigung voranzutreiben.
In seinen 15 Jahren bei Bullen hat Eric eine eigene F&E-Abteilung aufgebaut, die er heute leitet. Diese ist verantwortlich für die Entwicklung bahnbrechender Technologien, die Erprobung neuer Fähigkeiten und die Ausrichtung langfristiger technischer Investitionen auf Kunden- und Marktbedürfnisse.








 DeepMind-CEO Hassabis: Ich schlafe sechs Stunden pro Tag und fühle mich normalerweise gegen 1 Uhr nachts energiegeladen.
Fortune hat kürzlich ein Interview mit Demis Hassabis, dem CEO von Google DeepMind, veröffentlicht, das seinen unkonventionellen Ansatz zu Erholung und Produktivität offenbart. Hassabis gab bekannt, dass er sehr wenig schläft und seine wachen Stunden
 OpenAI und Anthropic kämpfen trotz Umsatzrückgängen um Marktanteile
Obwohl jüngste Berichte darauf hindeuten, dass OpenAI seine Umsatzziele verfehlt hat, was an diesem Dienstag Druck auf die Technologieaktien ausübte, zeigen sich private Investoren in KI-Labore weiter
Einhaltung der Vorschriften für autonome Fahrzeuge in Kalifornien: Eine neue Ära von Bußgeldern, Geofences und 1 Million Meilen
Guident betreibt einen AuveTech-Shuttle in Südflorida und verwaltet mithilfe seiner Fernüberwachungstechnologie eine vier Meilen lange Strecke in West Palm Beach sowie eine eine Meile lange Strecke in

2026 Neueste Besten Top-bewerteten KI-Rollenspiel-Chat-Apps für Sprachpraxis, Vorstellungsgesprächsvorbereitung und tägliche Sprachflüssigkeit! XIX.AI kuratiert eine leistungsstarke, spielfeldverändernde Sammlung, die kostenlose gegen kostenpflichtige Vergleiche, reale Tests und wöchentlich aktualisierte Rankings bietet. Diese unbedingt auszuprobierenden Tools helfen Ihnen, Ihre Schreibfähigkeiten zu verbessern, Hürden der Sprachflüssigkeit zu überwinden und die Kommunikationseffizienz in allen alltäglichen Szenarien zu steigern. Entdecken Sie jetzt Ihr perfektes Werkzeug für Ihre Sprachentwicklung!
10 Tools
xix.ai

Die besten und am besten bewerteten KI-Tools zur Stem-Trennung des Jahres 2026 – speziell ausgewählt für Remix-Produktionen, die Vorbereitung von Samples und Karaoke-Masters. Diese leistungsstarken, bahnbrechenden Tools haben sich in der Praxis bewährt und bieten präzise Audioisolierung, wodurch die Produktivität erheblich gesteigert wird. XIX.AI stellt einen wöchentlich aktualisierten Vergleichsleitfaden zwischen kostenlosen und kostenpflichtigen Lösungen bereit, der Ihnen hilft, die für Ihre Anforderungen passende Lösung zu finden, die Sie unbedingt ausprobieren sollten. Entdecken Sie ihn jetzt und sichern Sie sich Ihren KI-Vorteil.
8 Tools
xix.ai

2026: Die neuesten und besten AI-SQL-Copiloten – alle in der Rangliste ganz oben! XIX.AI sammelt eine leistungsstarke Auswahl an Tools, die wöchentlich mit aktualisierten Tests aus der Praxis erweitert wird. Mit diesen unverzichtbaren Werkzeugen können Sie präzise Umsatzübersichten erstellen, Verkaufsprozesse analysieren sowie Produktmetriken schnell überwachen und so Ihre Produktivität erheblich steigern. Entdecken Sie jetzt das perfekte Tool für datenbasierte Entscheidungsfindung! 238 Zeichen
9 Tools
xix.ai

2026 Neueste Besten Top-Bewerteten KI-Melodie-Schreibtools für Songentwürfe! XIX.AI hat eine hochleistungsfähige, bahnbrechende Kollektion zusammengestellt, die strengen Praxistests unterzogen wurde, um das beste Schreiberlebnis zu liefern. Sie finden detaillierte kostenlose versus kostenpflichtige Vergleiche, präzise Ranglisten und unbedingt auszuprobierende Optionen, die darauf ausgelegt sind, Ihnen zu helfen, beeindruckende Songentwürfe mühelos zu erstellen und Ihre kreative Produktivität erheblich zu steigern. Entdecken Sie jetzt Ihr perfektes Tool!
8 Tools
xix.ai

2026 Neueste Besten Top-bewerteten KI-Konversationstrainer-Tools für Vorstellungsgesprächspraxis sind hier auf XIX.AI! Diese kuratierte Sammlung enthält leistungsstarke, bahnbrechende Tools, die strengen Praxistests unterzogen wurden, um präzises Feedback zu liefern. Sie finden einen Vergleich zwischen kostenlosen und kostenpflichtigen Optionen sowie detaillierte Rankings, die Ihnen helfen, die empfehlenswerte Option zu wählen, die Ihr Selbstvertrauen und Ihre Fähigkeiten verbessert. Entdecken Sie jetzt Ihr perfektes Tool für den Erfolg im Vorstellungsgespräch!
12 Tools
xix.ai

Die besten und am besten bewerteten KI-Tools für den Stiltransfer im Jahr 2026 – ideal für kreative Experimente! XIX.AI hat eine leistungsstarke, bahnbrechende Sammlung unverzichtbarer Tools zusammengestellt, die in Praxistests und strengen Bewertungen außergewöhnliche Ergebnisse liefern. Diese Top-Lösungen helfen Kreativen dabei, ihre Produktivität deutlich zu steigern, indem sie die Erstellung von Inhalten beschleunigen und unendliche kreative Möglichkeiten eröffnen. Entdecken Sie jetzt Ihr perfektes Tool und legen Sie noch heute los!
9 Tools
xix.ai

So the goal of testing is to 'manage failure' while learning? That sounds like a great way to justify sloppy engineering 🤔. In robotics, a single error can total a whole production line, so 'incremental automation' better come with a really good insurance policy.












