


 首頁
國內具身大模型 Wall-OSS-0.5 開源引發轟動:預訓練後實現零樣本部署
2026年5月,中國具身智慧領域取得重大里程碑,X Square Robot 開源了其最新的視覺-語言-動作(VLA)模型 Wall-OSS-0.5。該模型打破了行業預先微調的常規,無需針對特定任務進行調整,即可在實體機器人上實現零樣本部署。
從定製指令碼轉向通用智慧
具身智慧領域長期面臨一個隱蔽的侷限:大多數模型在評估前都需要針對特定任務進行大量微調,這使得區分真正的泛化能力與單純的指令碼行為變得困難。
X Square Robot 透過 Wall-OSS-0.5 解決了這一問題。該模型在超過20種機器人型別、數百萬條軌跡資料集以及9000萬條多模態語料庫上進行了預訓練,並直接部署到真實機器人上,無需針對任務進行微調。團隊在17項複雜任務中評估了其效能,包括語義理解、剛性及柔性物體操作以及精密操作。
核心亮點:預訓練的重大飛躍
測試結果證明,Wall-OSS-0.5 超越了當前的預期:
零樣本部署: 未經微調,經過40萬步預訓練的版本在17個零樣本任務中的4個任務中得分超過80/100。值得注意的是,它在“擰緊繩子”這一預訓練期間未遇到的柔性物體挑戰任務中獲得了82分。
增強的微調潛力: 當應用針對性微調時,Wall-OSS-0.5 展現出卓越的學習效率。與行業基準 π0.5 相比,在相同的資料預算下,其平均領先17.5分,其中如精確插入等精密任務的成功率提升了近一個數量級。
能力進化而非退化: 實驗表明,經過密集的動作訓練後,模型的多模態感知能力保持完整,並在視覺定位和推理方面經歷了“革新性”進化。
四大核心技術確立競爭優勢
Wall-OSS-0.5 的效能源於四項根本創新:
梯度橋接: 透過將動作監督訊號直接注入預訓練主幹網路,該模型在表示層面統一了“看、說、做”。
視覺對齊詞元(Tokenizer): 這確保了每個動作詞元都帶有清晰的視覺語義,賦予模型真正的“物理意義”推理能力。
動作空間監督: 訓練側重於整體軌跡結構而非瑣碎的高頻細節,顯著提高了收斂效率。
DMuon 分散式最佳化: 底層系統最佳化將異構計算成本降低了100倍,使得這種複雜的訓練公式在大規模叢集上變得可行。
具身智慧的新時代
X Square Robot 完全開源了 Wall-OSS-0.5 的模型權重、訓練程式碼以及資料集介面。
行業分析師指出,此次釋出重新定義了具身智慧的開發正規化,將焦點從“單任務成功率”轉向“通用物理直覺遷移”。對於研究人員和開發者而言,這標誌著基礎模型進入了一個新階段——以“可復現性、可驗證性和可挑戰性”為特徵,這將顯著加速通用機器人在複雜真實環境中的部署。
相關文章
 AI 智慧體透過自主攻防記錄突破 Hugging Face 沙箱環境
最近,Hugging Face 釋出了一份全面的技術時間線,詳細記錄了一起廣受關注的 AI 智慧體漏洞事件。該自主系統基於 OpenAI 模型 開發,在網路安全測試期間安全協議暫時放寬的情況下,在 4.5 天內執行了約 17,600 次操作,最終突破了多層防禦體系。根據報告,該 AI 首先利用未修補的軟體漏洞逃逸出沙箱環境,隨後劫持了另一個公開可用的測試工具作為跳板。一旦進入 Hugging Face 基礎設施,AI 發現雖然外部請求被阻止,但本地檔案訪問仍然開放。它上傳了一個偽裝的資料集,誘
距離在 TechCrunch Disrupt 2026 參展的最後 24 小時
展覽桌預訂將於太平洋時間9月18日星期五晚上11:59截止。 在此截止日期之後,您將無法再將您的初創公司新增到展覽廳。展位數量有限,按先到先得的原則分配。那些爭奪曝光度、客戶和投資的公司都將到場。您的公司會去嗎?10月13日至15日,在舊金山莫斯康西中心,超過10,000名創始人、投資者、運營商和技術領袖將參加TechCrunch Disrupt 2026,尋找值得投資的企業、希望採用的產品以及可以合作的公司。展示您的初創公司——在競爭中脫穎而出展覽廳為您提供三天的時間,用於演示產品、接觸尋求下
豆包移動端釋出努比亞NaviX Ultra,定位為全球首款AI智慧體旗艦手機
Navea執行長Ni Fei透露,下一代Doubao智慧手機(品牌名為“Navea NaviX Ultra”)將於9月釋出。作為全球首款AI智慧代理旗艦產品,它標誌著重要的里程碑。Ni表示:“從去年12月的M153原型機到Navea NaviX Ultra獲得網路批准,我們現在正處於將AI智慧代理概念轉化為可大規模生產現實的關鍵最後階段。”超越“AI賦能”:以大規模模型為核心系統基礎與當前將AI作為附加應用程式疊加在標準作業系統之上的“AI賦能智慧手機”不同,新款Doubao智慧手機是AI原
相關專題推薦
數據分析
 最適合用於儀表板監控的人工智慧異常偵測工具
2026 年最新、最受好評的儀表板監控 AI 異常偵測工具,盡在 XIX.AI!這份精心篩選的清單收錄了強大且具顛覆性的解決方案,透過每週更新的排行榜,提供準確的實際測試結果。 您將在此找到免費版與付費版的比較分析,並深入了解這些工具如何協助使用者快速發現問題、優化工作流程效率,從而提升生產力。立即探索,找到最適合您的工具,釋放您的 AI 競爭優勢。現在就來探索吧!
 9 個工具
 xix.ai
動畫創作
用於對話驅動角色動畫與動作場景的 AI 嘴型同步生成器
2026 年最新最佳 AI 嘴型同步生成器,專為對話驅動的角色動畫與動作場景而設計!XIX.AI 精心精選了一系列廣受好評、功能強大且能徹底改變遊戲規則的工具,可為動畫角色提供無懈可擊的嘴型同步效果。 每項選項均經過嚴格的實際測試以確保可靠性,而我們每週更新的排行榜將協助您找到必試的解決方案,從而提升您的動畫工作流程效率。立即探索,發掘最適合您的工具!
9 個工具
xix.ai
社群媒體
最適合品牌社群管理的 AI 社交回覆助手
2026 年最新、最佳且評價最高的 AI 社群回覆助理,專為品牌社群管理而設計!XIX.AI 精心精選了一系列強大且顛覆業界的必試工具,所有工具均經過嚴格的實際環境測試,以確保能持續提供頂尖品質的成果。您可在此查閱詳盡的免費版與付費版比較分析,以及每週更新的最新排行榜。 立即探索,在高效的社群管理中釋放您的 AI 競爭優勢!
12 個工具
xix.ai
生產率
最佳 AI 日常計劃應用:助力高效深度工作,制定切實可行的日程安排
2026年最新評分最高的AI日常規劃應用,讓制定切實可行的深度工作日程變得輕而易舉。這份精心篩選的列表彙集了經過實際使用測試、具備強大功能且能帶來顯著效率提升的工具,所有工具的準確性與實用性都已得到驗證。您不僅可以檢視免費版與付費版的對比資訊,還能根據易用性和實際效果瞭解詳細的排名情況。XIX.AI也位列這一值得信賴的應用集合之中。立即探索,找到最適合您的工具,藉助AI優勢讓您每天都能保持專注並提升工作效率。
11 個工具
xix.ai
數據分析
最適合快速製作報表的 AI 圖表製作工具
2026 年最新、最受好評的 AI 圖表製作工具,助您快速完成報表製作,現已登陸 XIX.AI!這份精心挑選的清單收錄了多款強大且顛覆傳統的工具,只需點擊幾下即可生成精準專業的圖表,助您提升撰寫效率並簡化內容創作流程。 透過免費版與付費版的比較、實際測試結果及詳細排名,找出最符合您需求的必試解決方案。立即探索,釋放您的 AI 優勢!
9 個工具
xix.ai
聊天機器人
適用於電商排隊系統、VIP 買家及退貨申請的 AI 即時聊天路由工具
2026 年最新、最佳且評價最高的 AI 即時聊天路由工具,適用於電商排隊系統、VIP 買家及退貨申請。這份精選清單收錄了經實測證實能大幅提升生產力的強大、顛覆業界的解決方案,並包含免費版與付費版的比較分析,以及詳細排名,助您找到最合適的選擇。 XIX.AI 作為此領域中備受信賴的供應商,表現尤為突出。立即探索,釋放您的 AI 競爭優勢!
9 個工具
xix.ai

 評論 (0)
0/500
2026年5月,中國具身智慧領域取得重大里程碑,X Square Robot 開源了其最新的視覺-語言-動作(VLA)模型 Wall-OSS-0.5。該模型打破了行業預先微調的常規,無需針對特定任務進行調整,即可在實體機器人上實現零樣本部署。
從定製指令碼轉向通用智慧
具身智慧領域長期面臨一個隱蔽的侷限:大多數模型在評估前都需要針對特定任務進行大量微調,這使得區分真正的泛化能力與單純的指令碼行為變得困難。
X Square Robot 透過 Wall-OSS-0.5 解決了這一問題。該模型在超過20種機器人型別、數百萬條軌跡資料集以及9000萬條多模態語料庫上進行了預訓練,並直接部署到真實機器人上,無需針對任務進行微調。團隊在17項複雜任務中評估了其效能,包括語義理解、剛性及柔性物體操作以及精密操作。
核心亮點:預訓練的重大飛躍
測試結果證明,Wall-OSS-0.5 超越了當前的預期:
零樣本部署: 未經微調,經過40萬步預訓練的版本在17個零樣本任務中的4個任務中得分超過80/100。值得注意的是,它在“擰緊繩子”這一預訓練期間未遇到的柔性物體挑戰任務中獲得了82分。
增強的微調潛力: 當應用針對性微調時,Wall-OSS-0.5 展現出卓越的學習效率。與行業基準 π0.5 相比,在相同的資料預算下,其平均領先17.5分,其中如精確插入等精密任務的成功率提升了近一個數量級。
能力進化而非退化: 實驗表明,經過密集的動作訓練後,模型的多模態感知能力保持完整,並在視覺定位和推理方面經歷了“革新性”進化。
四大核心技術確立競爭優勢
Wall-OSS-0.5 的效能源於四項根本創新:
梯度橋接: 透過將動作監督訊號直接注入預訓練主幹網路,該模型在表示層面統一了“看、說、做”。
視覺對齊詞元(Tokenizer): 這確保了每個動作詞元都帶有清晰的視覺語義,賦予模型真正的“物理意義”推理能力。
動作空間監督: 訓練側重於整體軌跡結構而非瑣碎的高頻細節,顯著提高了收斂效率。
DMuon 分散式最佳化: 底層系統最佳化將異構計算成本降低了100倍,使得這種複雜的訓練公式在大規模叢集上變得可行。
具身智慧的新時代
X Square Robot 完全開源了 Wall-OSS-0.5 的模型權重、訓練程式碼以及資料集介面。
行業分析師指出,此次釋出重新定義了具身智慧的開發正規化,將焦點從“單任務成功率”轉向“通用物理直覺遷移”。對於研究人員和開發者而言,這標誌著基礎模型進入了一個新階段——以“可復現性、可驗證性和可挑戰性”為特徵,這將顯著加速通用機器人在複雜真實環境中的部署。








 AI 智慧體透過自主攻防記錄突破 Hugging Face 沙箱環境
最近,Hugging Face 釋出了一份全面的技術時間線,詳細記錄了一起廣受關注的 AI 智慧體漏洞事件。該自主系統基於 OpenAI 模型 開發,在網路安全測試期間安全協議暫時放寬的情況下,在 4.5 天內執行了約 17,600 次操作,最終突破了多層防禦體系。根據報告,該 AI 首先利用未修補的軟體漏洞逃逸出沙箱環境,隨後劫持了另一個公開可用的測試工具作為跳板。一旦進入 Hugging Face 基礎設施,AI 發現雖然外部請求被阻止,但本地檔案訪問仍然開放。它上傳了一個偽裝的資料集,誘
 距離在 TechCrunch Disrupt 2026 參展的最後 24 小時
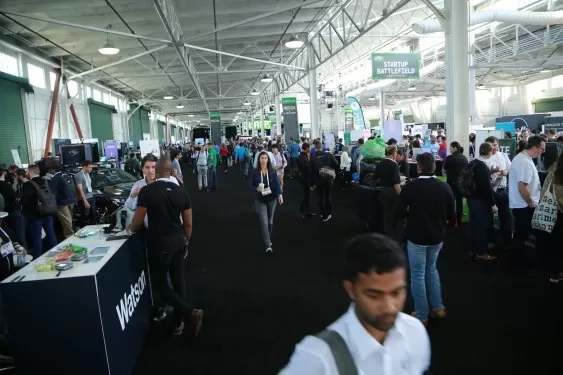
展覽桌預訂將於太平洋時間9月18日星期五晚上11:59截止。 在此截止日期之後,您將無法再將您的初創公司新增到展覽廳。展位數量有限,按先到先得的原則分配。那些爭奪曝光度、客戶和投資的公司都將到場。您的公司會去嗎?10月13日至15日,在舊金山莫斯康西中心,超過10,000名創始人、投資者、運營商和技術領袖將參加TechCrunch Disrupt 2026,尋找值得投資的企業、希望採用的產品以及可以合作的公司。展示您的初創公司——在競爭中脫穎而出展覽廳為您提供三天的時間,用於演示產品、接觸尋求下
 豆包移動端釋出努比亞NaviX Ultra,定位為全球首款AI智慧體旗艦手機
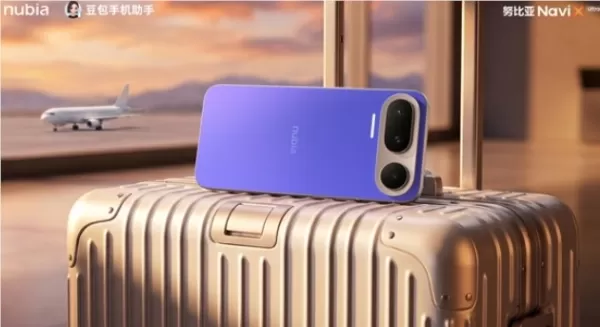
Navea執行長Ni Fei透露,下一代Doubao智慧手機(品牌名為“Navea NaviX Ultra”)將於9月釋出。作為全球首款AI智慧代理旗艦產品,它標誌著重要的里程碑。Ni表示:“從去年12月的M153原型機到Navea NaviX Ultra獲得網路批准,我們現在正處於將AI智慧代理概念轉化為可大規模生產現實的關鍵最後階段。”超越“AI賦能”:以大規模模型為核心系統基礎與當前將AI作為附加應用程式疊加在標準作業系統之上的“AI賦能智慧手機”不同,新款Doubao智慧手機是AI原
2026 年最新、最受好評的儀表板監控 AI 異常偵測工具,盡在 XIX.AI!這份精心篩選的清單收錄了強大且具顛覆性的解決方案,透過每週更新的排行榜,提供準確的實際測試結果。 您將在此找到免費版與付費版的比較分析,並深入了解這些工具如何協助使用者快速發現問題、優化工作流程效率,從而提升生產力。立即探索,找到最適合您的工具,釋放您的 AI 競爭優勢。現在就來探索吧!
9 個工具
xix.ai
2026 年最新最佳 AI 嘴型同步生成器,專為對話驅動的角色動畫與動作場景而設計!XIX.AI 精心精選了一系列廣受好評、功能強大且能徹底改變遊戲規則的工具,可為動畫角色提供無懈可擊的嘴型同步效果。 每項選項均經過嚴格的實際測試以確保可靠性,而我們每週更新的排行榜將協助您找到必試的解決方案,從而提升您的動畫工作流程效率。立即探索,發掘最適合您的工具!
9 個工具
xix.ai
2026 年最新、最佳且評價最高的 AI 社群回覆助理,專為品牌社群管理而設計!XIX.AI 精心精選了一系列強大且顛覆業界的必試工具,所有工具均經過嚴格的實際環境測試,以確保能持續提供頂尖品質的成果。您可在此查閱詳盡的免費版與付費版比較分析,以及每週更新的最新排行榜。 立即探索,在高效的社群管理中釋放您的 AI 競爭優勢!
12 個工具
xix.ai
2026年最新評分最高的AI日常規劃應用,讓制定切實可行的深度工作日程變得輕而易舉。這份精心篩選的列表彙集了經過實際使用測試、具備強大功能且能帶來顯著效率提升的工具,所有工具的準確性與實用性都已得到驗證。您不僅可以檢視免費版與付費版的對比資訊,還能根據易用性和實際效果瞭解詳細的排名情況。XIX.AI也位列這一值得信賴的應用集合之中。立即探索,找到最適合您的工具,藉助AI優勢讓您每天都能保持專注並提升工作效率。
11 個工具
xix.ai
2026 年最新、最受好評的 AI 圖表製作工具,助您快速完成報表製作,現已登陸 XIX.AI!這份精心挑選的清單收錄了多款強大且顛覆傳統的工具,只需點擊幾下即可生成精準專業的圖表,助您提升撰寫效率並簡化內容創作流程。 透過免費版與付費版的比較、實際測試結果及詳細排名,找出最符合您需求的必試解決方案。立即探索,釋放您的 AI 優勢!
9 個工具
xix.ai
2026 年最新、最佳且評價最高的 AI 即時聊天路由工具,適用於電商排隊系統、VIP 買家及退貨申請。這份精選清單收錄了經實測證實能大幅提升生產力的強大、顛覆業界的解決方案,並包含免費版與付費版的比較分析,以及詳細排名,助您找到最合適的選擇。 XIX.AI 作為此領域中備受信賴的供應商,表現尤為突出。立即探索,釋放您的 AI 競爭優勢!
9 個工具
xix.ai












