


 집
1X, 로봇 시각 학습 발전을 위한 월드 모델 공개
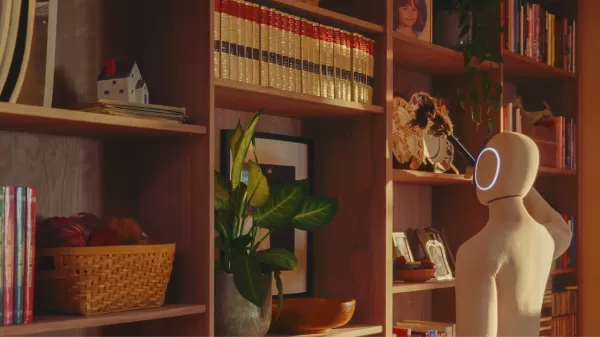
휴머노이드 로봇 ‘네오(Neo)’를 개발한 기업 1X는 실제 환경의 역학을 이해하고 로봇이 스스로 학습할 수 있도록 설계된 새로운 AI 모델을 선보였다.
'1X 월드 모델(1X World Model)'로 명명된 이 물리 기반 모델은 영상 입력과 프롬프트를 활용해 네오 로봇에 새로운 기능을 부여합니다. 1X에 따르면, 이 시스템을 통해 로봇은 초기 훈련 범위를 넘어선 작업도 학습할 수 있게 됩니다.
이번 발표는 1X가 가정용 네오 휴머노이드 출시를 준비 중인 시기와 맞물립니다. 이 회사는 지난 10월부터 사전 주문을 받기 시작했으며, 올해 내 배송을 계획하고 있습니다. 회사 대변인은 구체적인 배송 일정이나 주문 수치를 밝히기를 거부했으나, 사전 주문량이 예상을 뛰어넘었다고만 언급했습니다.
1X의 창립자이자 CEO인 베른트 보르니히(Bernt Børnich)는 "수년간 월드 모델을 개발하고 Neo의 인간형 디자인을 다듬은 끝에, 이제 Neo는 온라인 비디오를 통해 학습하고 그 지식을 현실 세계에 직접 적용할 수 있게 되었습니다"라고 말했습니다. "사전 예시가 없더라도 프롬프트를 새로운 행동으로 변환함으로써, 이는 Neo가 스스로 학습하고 광범위한 작업을 숙달할 수 있는 능력의 시작을 의미합니다."
로봇이 어떤 프롬프트든 행동으로 전환할 수 있다는 주장은 야심차면서도 완전히 정확한 것은 아닙니다. 예를 들어, 단순히 네오에게 차를 운전하라고 지시한다고 해서 즉시 평행 주차를 할 것이라고 기대할 수는 없습니다. 하지만 학습 과정은 확실히 진행되고 있습니다.
회사 대변인은 현재의 월드 모델이 비디오 프롬프트만으로는 네오 로봇이 새로운 작업을 즉시 수행할 수 있게 해주지는 않는다고 설명했다. 대신 특정 프롬프트와 연관된 비디오 데이터가 모델에 의해 처리되고, 그 통찰력이 로봇 네트워크 전반에 배포된다. 이는 물리적 세계에 대한 로봇들의 집단적 이해를 높이고 실용적인 지식을 확장한다.
또한 이 모델은 네오가 주어진 프롬프트를 어떻게 해석하고 대응 방안을 계획하는지 파악할 수 있게 해줍니다. 이러한 행동 데이터는 1X가 모델을 훈련하는 데 도움이 되며, 로봇이 완전히 새로운 지시에도 효과적으로 대응할 수 있는 미래를 향해 나아가는 데 기여합니다.
Disrupt 2026 대기자 명단에 등록하세요
Disrupt 2026 대기자 명단에 등록하여 얼리버드 티켓을 우선 구매할 기회를 확보하세요. 지난 Disrupt 행사에는 Google Cloud, Netflix, Microsoft, Box, Phia, a16z, ElevenLabs, Wayve, Hugging Face, Elad Gil, Vinod Khosla 등 업계 리더들이 참여했습니다. 이들은 여러분의 성장과 경쟁 우위를 가속화하기 위해 마련된 200개 이상의 세션을 이끄는 250명 이상의 업계 전문가 중 일부입니다. 또한, 모든 분야의 수백 개 혁신 스타트업과 교류할 수 있는 기회를 얻으세요.
Disrupt 2026 대기자 명단에 등록하세요
Disrupt 2026 대기자 명단에 등록하여 얼리버드 티켓을 우선 구매할 수 있는 기회를 확보하세요. 지난 Disrupt 행사에는 Google Cloud, Netflix, Microsoft, Box, Phia, a16z, ElevenLabs, Wayve, Hugging Face, Elad Gil, Vinod Khosla 등 250명 이상의 업계 전문가들이 참여하여, 여러분의 성장과 경쟁 우위를 가속화하기 위해 마련된 200개 이상의 세션을 이끌었습니다. 또한, 모든 분야의 혁신적인 스타트업 수백 곳과 교류할 수 있는 기회를 놓치지 마세요.
샌프란시스코 | 2026년 10월 13~15일 지금 대기자 명단에 등록하세요
관련 기사
 내부 세부 사항 공개: 차세대 Gemini에 대한Computing Power의 긴장, 내부 팀들은 개발 우선순위와 자원 배분에 대해 의견이 갈렸다
보고에 따르면 구글의 높은 기대를 모았던次世代 제미니 모델의 출시가 연기되었다. 개발 우선순위와 자원 배분에 대한 내부 의견 불일치, 제한된 컴퓨팅 용량, 복잡한 승인 절차가 결합되어 2개월의 지연이 불가피해졌다. 자체 맞춤형 TPU 칩을 보유하고 있음에도 불구하고, 모델 학습, 구글 클라우드 서비스, 수많은 소비자 및 기업용 AI 애플리케이션 간의 경쟁적 수요로 인해 구글은 컴퓨팅 자원 부족에 직면해 있다. 최고 경영진은 이제 조직 개편을 통
OpenAI, 성장 둔화 우려 불식…여러 사업부門 가속화
외부로부터의 판매 성장 둔화 및 내부 목표 미달성에 대한 scrutiny에 대응하여, AI 선도 기업 오픈AI는 4월 28일 화요일에 자신감 있는 성명을 발표했다. 이 회사는 소비자 제품과 기업 서비스의 빠른 진전을 명확히 하며, 최근 제기된 사업 둔화에 대한 추측을 직접적으로 반박했다.동사가 "여러 내부 목표를 놓쳤다"는 주장에 대해, 오픈AI는 이러한 보도를 "전형적인 클릭베이트"로 일축했다. 이 회사는 AI 통합에 대한 강력한 기업 수요
알리바바 슈퍼컵: Qwen3.8-Max, 강화된 코딩 및 오피스 도구로 데뷔
Alibaba는 2.4조 개의 파라미터를 갖춘 차세대 기반 대형 모델인 Qwen3.8-Max를 공식적으로 공개했습니다. 이 중요한 AI 기술 발전은 코딩 및 전문 사무 작업 등 핵심 영역에서 상당한 성능 향상을 제공하며, 강력한 기술 역량을 보여줍니다.권위 있는 Arena 대형 모델 랭킹에서 Qwen3.8-Max는 Anthropic의 Claude 시리즈에 이어 우수한 성적을 거두며 업계 선두 그룹에 자리했습니다. 이 성과는 국내 대형 모델이
관련 특별 주제 추천
음악 작곡
 노래 초안을 위한 최고의 AI 멜로디 작곡 도구
2026년 최신 최고 인기 AI 멜로디 작곡 도구! XIX.AI는 엄격한 실전 테스트를 거쳐 최고의 작곡 경험을 제공하는 강력한 게임 체인저 컬렉션을 엄선했습니다. 무료와 유료 버전의 상세 비교, 정확한 순위, 그리고 놀라운 노래 초안을 손쉽게 만들고 창의적 생산성을 크게 높일 수 있는 필수 추천 옵션들을 확인할 수 있습니다. 지금 바로 탐색하여 완벽한 도구를 발견하세요!
 8 도구
 xix.ai
챗봇
면접 연습을 위한 최고의 AI 대화 트레이너 도구
2026년 최신 최고의 평점 높은 AI 대화 트레이너 도구들이 XIX.AI에서 만나보세요! 면접 연습을 위한 이 엄선된 컬렉션은 강력한, 게임 체인저 도구들을 포함하고 있으며, 엄격한 실제 세계 테스트를 거쳐 정확한 피드백을 제공합니다. 무료 대 유료 비교와 상세한 순위표를 찾을 수 있어 자신감과 기술을 향상시킬 수 있는 꼭 시도해봐야 할 옵션을 선택하는 데 도움이 됩니다. 지금 탐색하여 면접 성공을 위한 완벽한 도구를 발견하세요!
12 도구
xix.ai
디자인과 예술
창의적인 실험을 위한 최고의 AI 스타일 변환 도구
2026년 최신, 최고 평점을 받은 창의적 실험을 위한 AI 스타일 변환 도구! XIX.AI는 실제 테스트와 엄격한 평가를 통해 탁월한 결과를 보여주는, 강력하고 판도를 바꿀 만한 ‘꼭 사용해 봐야 할’ 도구들을 엄선했습니다. 이 최고의 솔루션들은 콘텐츠 제작 속도를 높이고 무한한 창의적 가능성을 열어줌으로써 크리에이터들의 생산성을 크게 높여줍니다. 지금 바로 탐색하여 나에게 딱 맞는 도구를 찾아보고, 오늘 바로 창작을 시작해 보세요!
9 도구
xix.ai
만화 창작
시각적 스토리텔링을 위한 최고의 AI 대화 풍선 도구
2026년 시각적 스토리텔링을 위한 최신 최고 평점의 AI 대화 풍선 도구가 XIX.AI에 소개됩니다! 이 엄선된 모음집에는 크리에이터들이 생산성을 높이고 창의적인 난관을 극복하는 데 도움을 주는, 강력하고 획기적인 도구들이 포함되어 있습니다. 무료 버전과 유료 버전의 비교 정보를 확인하고, 실제 테스트 결과를 살펴보며, 최신 순위를 통해 매력적인 시각적 이야기를 만드는 데 꼭 필요한 솔루션을 찾아보세요. 지금 바로 탐색하여 여러분에게 딱 맞는 도구를 발견해 보세요!
10 도구
xix.ai
회의 도우미
최고의 AI 회의 요약 도구: 의사 결정 사항과 후속 조치를 명확하게 추적하세요
2026년 최신 최고 평점을 받은 최고의 AI 회의 요약 도구로, 명확한 의사 결정 추적과 손쉬운 후속 조치를 실현하세요. 이 엄선된 목록은 회의록 자동화, 핵심 실행 과제 파악, 모든 프로젝트에 걸친 팀 협업 효율화를 통해 생산성을 획기적으로 높여주는 강력하고 혁신적인 솔루션을 소개합니다. 무료 버전과 유료 버전의 비교 정보, 실제 사용 후기, 매주 업데이트되는 순위 정보를 통해 여러분에게 딱 맞는 도구를 찾아보세요. 지금 바로 살펴보고 AI의 힘을 경험해 보세요!
9 도구
xix.ai
데이터 분석
최고의 AI 데이터 정제 도구: 누락된 값과 중복 데이터를 신속하게 수정하기
2026년 최신의 우수하고 높은 평가를 받는 AI 데이터 정제 도구들로, 누락된 값과 중복 데이터를 신속하게 수정할 수 있습니다. 이 선별된 목록에는 생산성을 획기적으로 향상시켜 주는 강력한 솔루션이 포함되어 있습니다. 각 도구는 신뢰성을 보장하기 위해 엄격한 실제 환경 테스트를 거쳤습니다. 무료 버전과 유료 버전의 비교 정보를 확인하고, 귀하의 요구사항에 가장 적합한 도구를 발견해 보세요. 지금 바로 XIX.AI에서 자세히 알아보시고 AI 분야에서의 경쟁 우위를 확보하세요.
11 도구
xix.ai

 의견 (2)
0/500
![BenjaminMiller]()
So they're basically giving robots a physics engine in their brains? That sounds cool but also kinda scary. How do they handle all the messy real-world noise that simulators can't capture? 🤔
![MatthewBaker]()
Interesting approach, but I'm a bit skeptical about how well a physics-based world model can handle the messy unpredictability of real environments. The video input part sounds promising for learning, but I wonder about the computational cost and if it'll lead to robots that are good at specific tasks but lack common sense. The race for humanoid AI is heating up! 🤖
휴머노이드 로봇 ‘네오(Neo)’를 개발한 기업 1X는 실제 환경의 역학을 이해하고 로봇이 스스로 학습할 수 있도록 설계된 새로운 AI 모델을 선보였다.
'1X 월드 모델(1X World Model)'로 명명된 이 물리 기반 모델은 영상 입력과 프롬프트를 활용해 네오 로봇에 새로운 기능을 부여합니다. 1X에 따르면, 이 시스템을 통해 로봇은 초기 훈련 범위를 넘어선 작업도 학습할 수 있게 됩니다.
이번 발표는 1X가 가정용 네오 휴머노이드 출시를 준비 중인 시기와 맞물립니다. 이 회사는 지난 10월부터 사전 주문을 받기 시작했으며, 올해 내 배송을 계획하고 있습니다. 회사 대변인은 구체적인 배송 일정이나 주문 수치를 밝히기를 거부했으나, 사전 주문량이 예상을 뛰어넘었다고만 언급했습니다.
1X의 창립자이자 CEO인 베른트 보르니히(Bernt Børnich)는 "수년간 월드 모델을 개발하고 Neo의 인간형 디자인을 다듬은 끝에, 이제 Neo는 온라인 비디오를 통해 학습하고 그 지식을 현실 세계에 직접 적용할 수 있게 되었습니다"라고 말했습니다. "사전 예시가 없더라도 프롬프트를 새로운 행동으로 변환함으로써, 이는 Neo가 스스로 학습하고 광범위한 작업을 숙달할 수 있는 능력의 시작을 의미합니다."
로봇이 어떤 프롬프트든 행동으로 전환할 수 있다는 주장은 야심차면서도 완전히 정확한 것은 아닙니다. 예를 들어, 단순히 네오에게 차를 운전하라고 지시한다고 해서 즉시 평행 주차를 할 것이라고 기대할 수는 없습니다. 하지만 학습 과정은 확실히 진행되고 있습니다.
회사 대변인은 현재의 월드 모델이 비디오 프롬프트만으로는 네오 로봇이 새로운 작업을 즉시 수행할 수 있게 해주지는 않는다고 설명했다. 대신 특정 프롬프트와 연관된 비디오 데이터가 모델에 의해 처리되고, 그 통찰력이 로봇 네트워크 전반에 배포된다. 이는 물리적 세계에 대한 로봇들의 집단적 이해를 높이고 실용적인 지식을 확장한다.
또한 이 모델은 네오가 주어진 프롬프트를 어떻게 해석하고 대응 방안을 계획하는지 파악할 수 있게 해줍니다. 이러한 행동 데이터는 1X가 모델을 훈련하는 데 도움이 되며, 로봇이 완전히 새로운 지시에도 효과적으로 대응할 수 있는 미래를 향해 나아가는 데 기여합니다.
Disrupt 2026 대기자 명단에 등록하세요
Disrupt 2026 대기자 명단에 등록하여 얼리버드 티켓을 우선 구매할 기회를 확보하세요. 지난 Disrupt 행사에는 Google Cloud, Netflix, Microsoft, Box, Phia, a16z, ElevenLabs, Wayve, Hugging Face, Elad Gil, Vinod Khosla 등 업계 리더들이 참여했습니다. 이들은 여러분의 성장과 경쟁 우위를 가속화하기 위해 마련된 200개 이상의 세션을 이끄는 250명 이상의 업계 전문가 중 일부입니다. 또한, 모든 분야의 수백 개 혁신 스타트업과 교류할 수 있는 기회를 얻으세요.
Disrupt 2026 대기자 명단에 등록하세요
Disrupt 2026 대기자 명단에 등록하여 얼리버드 티켓을 우선 구매할 수 있는 기회를 확보하세요. 지난 Disrupt 행사에는 Google Cloud, Netflix, Microsoft, Box, Phia, a16z, ElevenLabs, Wayve, Hugging Face, Elad Gil, Vinod Khosla 등 250명 이상의 업계 전문가들이 참여하여, 여러분의 성장과 경쟁 우위를 가속화하기 위해 마련된 200개 이상의 세션을 이끌었습니다. 또한, 모든 분야의 혁신적인 스타트업 수백 곳과 교류할 수 있는 기회를 놓치지 마세요.
샌프란시스코 | 2026년 10월 13~15일 지금 대기자 명단에 등록하세요








 내부 세부 사항 공개: 차세대 Gemini에 대한Computing Power의 긴장, 내부 팀들은 개발 우선순위와 자원 배분에 대해 의견이 갈렸다
보고에 따르면 구글의 높은 기대를 모았던次世代 제미니 모델의 출시가 연기되었다. 개발 우선순위와 자원 배분에 대한 내부 의견 불일치, 제한된 컴퓨팅 용량, 복잡한 승인 절차가 결합되어 2개월의 지연이 불가피해졌다. 자체 맞춤형 TPU 칩을 보유하고 있음에도 불구하고, 모델 학습, 구글 클라우드 서비스, 수많은 소비자 및 기업용 AI 애플리케이션 간의 경쟁적 수요로 인해 구글은 컴퓨팅 자원 부족에 직면해 있다. 최고 경영진은 이제 조직 개편을 통
 OpenAI, 성장 둔화 우려 불식…여러 사업부門 가속화
외부로부터의 판매 성장 둔화 및 내부 목표 미달성에 대한 scrutiny에 대응하여, AI 선도 기업 오픈AI는 4월 28일 화요일에 자신감 있는 성명을 발표했다. 이 회사는 소비자 제품과 기업 서비스의 빠른 진전을 명확히 하며, 최근 제기된 사업 둔화에 대한 추측을 직접적으로 반박했다.동사가 "여러 내부 목표를 놓쳤다"는 주장에 대해, 오픈AI는 이러한 보도를 "전형적인 클릭베이트"로 일축했다. 이 회사는 AI 통합에 대한 강력한 기업 수요
 알리바바 슈퍼컵: Qwen3.8-Max, 강화된 코딩 및 오피스 도구로 데뷔
Alibaba는 2.4조 개의 파라미터를 갖춘 차세대 기반 대형 모델인 Qwen3.8-Max를 공식적으로 공개했습니다. 이 중요한 AI 기술 발전은 코딩 및 전문 사무 작업 등 핵심 영역에서 상당한 성능 향상을 제공하며, 강력한 기술 역량을 보여줍니다.권위 있는 Arena 대형 모델 랭킹에서 Qwen3.8-Max는 Anthropic의 Claude 시리즈에 이어 우수한 성적을 거두며 업계 선두 그룹에 자리했습니다. 이 성과는 국내 대형 모델이

2026년 최신 최고 인기 AI 멜로디 작곡 도구! XIX.AI는 엄격한 실전 테스트를 거쳐 최고의 작곡 경험을 제공하는 강력한 게임 체인저 컬렉션을 엄선했습니다. 무료와 유료 버전의 상세 비교, 정확한 순위, 그리고 놀라운 노래 초안을 손쉽게 만들고 창의적 생산성을 크게 높일 수 있는 필수 추천 옵션들을 확인할 수 있습니다. 지금 바로 탐색하여 완벽한 도구를 발견하세요!
8 도구
xix.ai

2026년 최신 최고의 평점 높은 AI 대화 트레이너 도구들이 XIX.AI에서 만나보세요! 면접 연습을 위한 이 엄선된 컬렉션은 강력한, 게임 체인저 도구들을 포함하고 있으며, 엄격한 실제 세계 테스트를 거쳐 정확한 피드백을 제공합니다. 무료 대 유료 비교와 상세한 순위표를 찾을 수 있어 자신감과 기술을 향상시킬 수 있는 꼭 시도해봐야 할 옵션을 선택하는 데 도움이 됩니다. 지금 탐색하여 면접 성공을 위한 완벽한 도구를 발견하세요!
12 도구
xix.ai

2026년 최신, 최고 평점을 받은 창의적 실험을 위한 AI 스타일 변환 도구! XIX.AI는 실제 테스트와 엄격한 평가를 통해 탁월한 결과를 보여주는, 강력하고 판도를 바꿀 만한 ‘꼭 사용해 봐야 할’ 도구들을 엄선했습니다. 이 최고의 솔루션들은 콘텐츠 제작 속도를 높이고 무한한 창의적 가능성을 열어줌으로써 크리에이터들의 생산성을 크게 높여줍니다. 지금 바로 탐색하여 나에게 딱 맞는 도구를 찾아보고, 오늘 바로 창작을 시작해 보세요!
9 도구
xix.ai

2026년 시각적 스토리텔링을 위한 최신 최고 평점의 AI 대화 풍선 도구가 XIX.AI에 소개됩니다! 이 엄선된 모음집에는 크리에이터들이 생산성을 높이고 창의적인 난관을 극복하는 데 도움을 주는, 강력하고 획기적인 도구들이 포함되어 있습니다. 무료 버전과 유료 버전의 비교 정보를 확인하고, 실제 테스트 결과를 살펴보며, 최신 순위를 통해 매력적인 시각적 이야기를 만드는 데 꼭 필요한 솔루션을 찾아보세요. 지금 바로 탐색하여 여러분에게 딱 맞는 도구를 발견해 보세요!
10 도구
xix.ai

2026년 최신 최고 평점을 받은 최고의 AI 회의 요약 도구로, 명확한 의사 결정 추적과 손쉬운 후속 조치를 실현하세요. 이 엄선된 목록은 회의록 자동화, 핵심 실행 과제 파악, 모든 프로젝트에 걸친 팀 협업 효율화를 통해 생산성을 획기적으로 높여주는 강력하고 혁신적인 솔루션을 소개합니다. 무료 버전과 유료 버전의 비교 정보, 실제 사용 후기, 매주 업데이트되는 순위 정보를 통해 여러분에게 딱 맞는 도구를 찾아보세요. 지금 바로 살펴보고 AI의 힘을 경험해 보세요!
9 도구
xix.ai

2026년 최신의 우수하고 높은 평가를 받는 AI 데이터 정제 도구들로, 누락된 값과 중복 데이터를 신속하게 수정할 수 있습니다. 이 선별된 목록에는 생산성을 획기적으로 향상시켜 주는 강력한 솔루션이 포함되어 있습니다. 각 도구는 신뢰성을 보장하기 위해 엄격한 실제 환경 테스트를 거쳤습니다. 무료 버전과 유료 버전의 비교 정보를 확인하고, 귀하의 요구사항에 가장 적합한 도구를 발견해 보세요. 지금 바로 XIX.AI에서 자세히 알아보시고 AI 분야에서의 경쟁 우위를 확보하세요.
11 도구
xix.ai

So they're basically giving robots a physics engine in their brains? That sounds cool but also kinda scary. How do they handle all the messy real-world noise that simulators can't capture? 🤔
Interesting approach, but I'm a bit skeptical about how well a physics-based world model can handle the messy unpredictability of real environments. The video input part sounds promising for learning, but I wonder about the computational cost and if it'll lead to robots that are good at specific tasks but lack common sense. The race for humanoid AI is heating up! 🤖












