


 Hogar
¿Cuál es la mejor manera de dominar la estimación de posturas mediante aprendizaje profundo en 2026?
La estimación de la postura es una tarea fundamental en la visión artificial y la inteligencia artificial que permite a las máquinas interpretar la posición y la orientación de objetos, como los seres humanos, en imágenes y vídeos. Esta guía se adentra en el mundo de la estimación de la postura basada en el aprendizaje profundo, examinando diferentes categorías de posturas, técnicas ampliamente utilizadas, conjuntos de datos clave y prometedoras direcciones de investigación futura. Con la cámara OAK-D, puede aprender y aplicar eficazmente técnicas de estimación de la postura.
Puntos clave
La estimación de la postura es una tarea fundamental en la visión artificial y la IA.
La estimación de poses moderna se basa en el aprendizaje profundo, en particular en las redes neuronales profundas.
Los tipos de pose más comunes son la pose humana, la pose de la cabeza, la pose de vehículos y la pose de objetos.
Existen múltiples técnicas disponibles, desde enfoques basados en puntos clave hasta enfoques basados en características.
El entrenamiento se basa en conjuntos de datos esenciales como COCO, MPII y KITTI.
Las investigaciones futuras avanzan en el rendimiento en tiempo real, el análisis multivisión y la fusión de sensores.
Comprender la estimación de la postura y el aprendizaje profundo
¿Qué es la estimación de posturas?
La estimación de la postura identifica la posición y la orientación de un objeto, incluidos sus componentes articulados, dentro de una imagen o un vídeo. Este proceso ofrece una comprensión más detallada que la detección básica de objetos, ya que revela la configuración del objeto. En el caso de la estimación de la postura humana, implica localizar las articulaciones clave del cuerpo, como los codos, las rodillas y las muñecas. En la estimación de la postura de un vehículo, determina la posición y orientación de un vehículo en un espacio 3D. La estimación de la postura sirve como tecnología fundamental para aplicaciones en la interacción entre humanos y ordenadores, la robótica, la realidad aumentada y la videovigilancia.
Aplicaciones clave que utilizan la estimación de la postura:
- Interacción persona-ordenador (HCI): al interpretar los gestos y movimientos humanos, la estimación de la postura permite interfaces más naturales y receptivas para videojuegos, realidad virtual y reconocimiento del lenguaje de signos.
- Robótica: los robots emplean la estimación de la postura para percibir y manipular objetos en su entorno, lo que les permite realizar actividades como agarrar, manipular y navegar.
- Realidad aumentada (RA): Las aplicaciones de RA utilizan la estimación de la postura para integrar objetos virtuales en entornos del mundo real, lo que produce experiencias atractivas e interactivas.
- Videovigilancia: los sistemas de vigilancia aplican la estimación de la postura para identificar comportamientos sospechosos, reconocer a personas y analizar la dinámica de las multitudes.
El papel de las redes neuronales profundas en la estimación de la postura
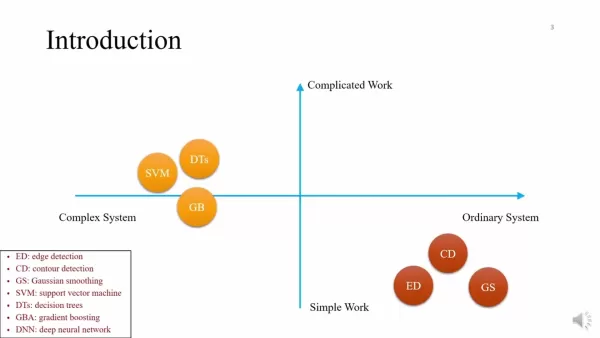
Las redes neuronales profundas (DNN) han transformado la estimación de la pose al permitir el aprendizaje eficiente de patrones complejos a partir de datos. A diferencia de los enfoques tradicionales que dependen de características diseñadas manualmente, las DNN extraen automáticamente las características relevantes de los datos de píxeles sin procesar, lo que se traduce en una mayor precisión y resistencia. Las DNN funcionan bien en situaciones difíciles que implican oclusiones, iluminación variable y apariencias de objetos diversas. Las arquitecturas de aprendizaje profundo más comunes para la estimación de la pose incluyen las redes neuronales convolucionales (CNN), las redes neuronales recurrentes (RNN) y las redes convolucionales de grafos (GCN).
Las siguientes DNN se aplican comúnmente en la estimación de la pose:
- Redes neuronales convolucionales (CNN): las CNN son muy eficaces para la estimación de la pose basada en imágenes, ya que extraen características espaciales de las imágenes.
- Redes neuronales recurrentes (RNN): las RNN modelan las relaciones temporales en secuencias de vídeo, lo que mejora la precisión de la estimación de la pose a lo largo del tiempo.
- Redes convolucionales de grafos (GCN): las GCN son expertas en representar y analizar las conexiones entre diferentes partes de objetos, como las articulaciones del cuerpo humano.
Exploración de diferentes tipos de estimación de posturas
Estimación de la postura humana

La estimación de la postura humana es una tarea vital de la visión por computadora con usos en animación, vigilancia y más. Implica detectar las posiciones de las articulaciones clave del cuerpo, como los codos, las rodillas y las muñecas, en imágenes o videos. La postura humana se representa típicamente mediante un esqueleto con articulaciones 2D o 3D. Dependiendo de la aplicación, la estimación de la postura humana se puede clasificar en diferentes formas, como 2D o 3D.
Dos subcampos principales incluyen:
- Estimación de la postura humana en 2D: este enfoque localiza las articulaciones del cuerpo dentro del plano de la imagen. Presenta retos debido a las oclusiones, las diferencias en la ropa y los cambios de punto de vista.
- Estimación de la postura humana en 3D: este método reconstruye las coordenadas 3D de las articulaciones del cuerpo. Aunque ofrece una visión más completa de la postura humana, también es más complejo y requiere un mayor esfuerzo computacional.
Estimación de la postura de la cabeza
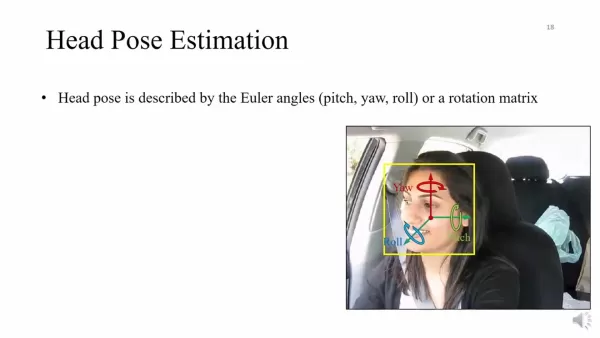
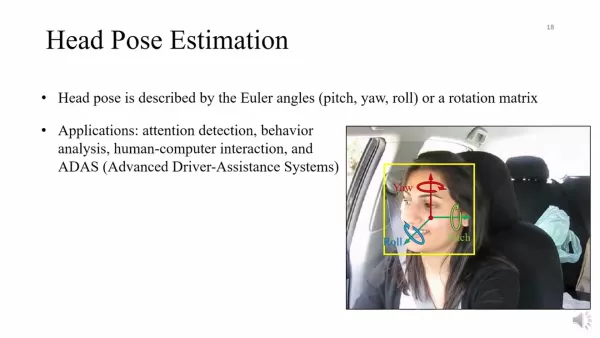
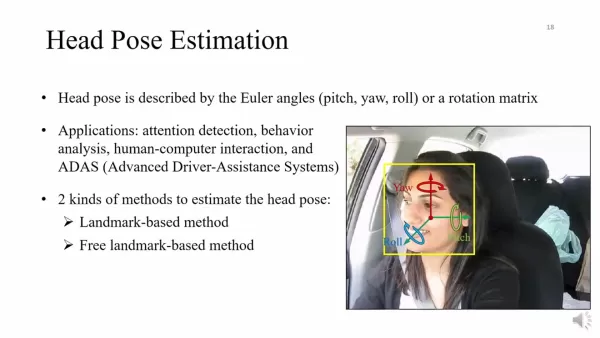
La estimación de la postura de la cabeza determina la orientación y la ubicación de la cabeza de una persona en una imagen o un vídeo. Es crucial para aplicaciones como el reconocimiento facial, el seguimiento de la mirada y los sistemas de monitorización del conductor. La postura de la cabeza se define normalmente mediante ángulos de Euler (inclinación, guiñada, balanceo) o una matriz de rotación.
Estimación de la postura del vehículo
La estimación de la postura del vehículo es clave para la conducción autónoma y los sistemas de transporte inteligentes, ya que identifica la posición y la orientación de los vehículos en el espacio 3D. La postura del vehículo se describe normalmente mediante un vector 7D o 9D que incluye dimensiones como la anchura, la altura y la longitud, junto con vectores de traslación y rotación. La tarea se complica debido a las diversas condiciones ambientales.
Estimación de la postura de un objeto
La estimación de la pose de un objeto tiene como objetivo identificar la pose 3D de un objeto en una imagen o vídeo, con aplicaciones en robótica, realidad aumentada y fabricación. La pose de un objeto se define generalmente mediante 6 grados de libertad, que abarcan vectores de rotación y traslación.
Ventajas e inconvenientes de la estimación de la posición con aprendizaje profundo
Ventajas
Aprendizaje automático de características: las DNN aprenden las características relevantes directamente de los datos brutos, lo que minimiza la necesidad de diseñar características manualmente.
Alta precisión: las DNN ofrecen un rendimiento de vanguardia en la estimación de la pose, superando a los métodos tradicionales.
Robustez: las DNN gestionan las variaciones de iluminación, punto de vista y oclusiones de forma más eficaz.
Aprendizaje integral: las DNN admiten el entrenamiento integral, optimizando todo el sistema para la estimación de la postura.
Inconvenientes
Coste computacional: las DNN pueden consumir muchos recursos, ya que requieren un hardware potente tanto para el entrenamiento como para la inferencia.
Dependencia de los datos: las DNN necesitan grandes volúmenes de datos etiquetados para el entrenamiento, cuya recopilación puede ser costosa y llevar mucho tiempo.
Interpretabilidad: las DNN suelen considerarse «cajas negras», lo que dificulta la interpretación de sus procesos de toma de decisiones.
Generalización: es posible que las DNN no se generalicen bien a escenarios o tipos de objetos desconocidos.
Preguntas frecuentes
¿Cuáles son las ventajas de utilizar el aprendizaje profundo para la estimación de posturas?
El aprendizaje profundo automatiza la extracción de características, gestiona escenarios complejos y ofrece una gran precisión.
¿Qué conjuntos de datos se utilizan habitualmente para entrenar modelos de estimación de posturas?
Los conjuntos de datos más comunes son COCO, MPII y KITTI, que proporcionan diversas anotaciones y escenarios del mundo real.
¿Cuáles son los principales retos de la estimación de posturas?
Los principales retos son el manejo de las oclusiones, las variaciones en la ropa, los cambios de punto de vista y el logro de un rendimiento en tiempo real.
¿Qué aplicaciones del mundo real se benefician de la estimación de poses?
La estimación de poses mejora las aplicaciones en la interacción entre humanos y ordenadores, la robótica, la realidad aumentada y la videovigilancia.
¿Qué direcciones de investigación futuras son prometedoras en la estimación de la postura?
Las áreas de investigación prometedoras incluyen el procesamiento en tiempo real, el análisis multivisión, la fusión de sensores y la mejora del manejo de situaciones complejas.
Preguntas relacionadas
¿Cómo puedo empezar con la estimación de poses?
Empiece por aprender los fundamentos de la visión artificial y el aprendizaje profundo. Explore marcos como TensorFlow y PyTorch, y pruebe modelos preentrenados. Conjuntos de datos como COCO y MPII son útiles para entrenar sus propios modelos. Participar en competiciones en línea puede ofrecerle experiencia práctica y acelerar su aprendizaje. La cámara OAK-D es una herramienta útil para dominar los fundamentos de la visión artificial y la IA.
Artículo relacionado
 Claude añade soporte multilingüe para voz, acercando las llamadas telefónicas reales
La experiencia de interacción por voz de la inteligencia artificial está a punto de experimentar una actualización importante. Según las últimas noticias de los medios tecnológicos Android Authority, Anthropic está preparando una actualización signif
La aplicación Apple Store presenta un asistente de compras virtuales con inteligencia artificial para apoyar las preguntas y respuestas sobre productos y la toma de decisiones
MacRumors informa que Apple Inc. ha revisado recientemente la política de privacidad de su aplicación Apple Store, lo que anuncia la llegada inminente de un "asistente de compras virtuales". Diseñado para responder consultas sobre productos y guiar l
Las nuevas funciones de IA del Apple Watch normalizan la tecnología de escucha constante
Apple está empujando a los consumidores a adoptar una nueva norma: tus dispositivos están escuchando constantemente.Durante el lanzamiento del iPhone “Surprise and Shine” del miércoles, que presentó el último hardware, la verdadera revelación no fue
Recomendaciones de temas especiales relacionados
Diseño y Arte
 Las mejores herramientas de ilustración con IA: crea escenas editoriales y portadas más rápido
Las mejores herramientas de ilustración con IA de 2026: nuestra lista seleccionada incluye las mejores herramientas, diseñadas con gran potencia, para crear rápidamente impresionantes escenas editoriales y llamativas portadas. Cada opción ha sido sometida a rigurosas pruebas en condiciones reales y ofrece una comparación entre las versiones gratuitas y de pago para ayudarte a encontrar la que mejor se adapte a tu flujo de trabajo. Prueba hoy mismo estas soluciones imprescindibles para sacar el máximo partido a la IA y potenciar tu productividad creativa. Descúbrelas ahora en XIX.AI.
 10 herramientas
 xix.ai
Educación y aprendizaje
Los mejores profesores particulares de IA para la preparación de exámenes: practica matemáticas, ciencias e inglés
¡Ya están aquí, en XIX.AI, los mejores tutores de IA para la preparación de exámenes de 2026, con las mejores valoraciones! Nuestra lista seleccionada incluye potentes herramientas revolucionarias que ofrecen comparativas entre versiones gratuitas y de pago, pruebas reales y clasificaciones actualizadas semanalmente. Te ayudan a mejorar tu eficiencia a la hora de escribir, a simplificar el aprendizaje de temas complejos y a desarrollar todo tu potencial académico. ¡Explora ahora mismo para descubrir tu herramienta perfecta de preparación de exámenes y empieza a crear hoy mismo para sacar partido a tu ventaja con la IA!
10 herramientas
xix.ai
Finanzas
Herramientas de planificación presupuestaria con IA para la gestión personal del dinero
2026 Últimas Mejores Herramientas de Planificación Presupuestaria con IA Mejor Valoradas para la Gestión Personal del Dinero están aquí en XIX.AI. Esta colección seleccionada presenta soluciones poderosas y transformadoras que te ayudan a realizar pruebas en el mundo real, comprender tus hábitos de gasto y crear planes personalizados para aumentar la productividad. Disfruta de una comparación entre versiones gratuitas y de pago junto con clasificaciones detalladas. Herramientas imprescindibles diseñadas para simplificar la gestión del dinero y desbloquear tu ventaja con IA. ¡Explóralas ahora!
11 herramientas
xix.ai
Salud y bienestar
Asistentes de seguimiento del sueño basados en IA: mejora tu recuperación con mejores hábitos a la hora de acostarte
Los mejores asistentes de seguimiento del sueño con IA de 2026, seleccionados para una recuperación óptima. Esta guía semanal totalmente actualizada incluye potentes herramientas que ofrecen pruebas en condiciones reales, comparativas entre opciones gratuitas y de pago, y clasificaciones detalladas para ayudarte a encontrar la solución imprescindible que mejora la calidad del sueño y fomenta mejores hábitos a la hora de acostarse. Descúbrelo ahora en XIX.AI y aprovecha todas las ventajas de la IA.
10 herramientas
xix.ai
Análisis de datos
Copilotos de IA y SQL para el análisis de productos e ingresos
¡Los mejores copilotos de IA para SQL mejor valorados de 2026 para el análisis de productos e ingresos! XIX.AI ha seleccionado una potente colección de herramientas revolucionarias que no te puedes perder y que se someten a pruebas en el mundo real a través de clasificaciones que se actualizan semanalmente. Estas herramientas ayudan a los usuarios a aumentar significativamente su productividad al acelerar el análisis de datos, simplificar consultas complejas y generar información precisa para tomar decisiones empresariales más inteligentes. ¡Explora ahora mismo y descubre la herramienta perfecta para sacar el máximo partido a tu ventaja en IA!
14 herramientas
xix.ai
Educación y aprendizaje
Las mejores herramientas de IA para los deberes que realmente enseñan: aprende conceptos, no solo respuestas
2026: los mejores y más valorados asistentes de deberes con IA que enseñan conceptos básicos, no solo respuestas. Potentes herramientas para estudiantes. Una selección imprescindible que debes probar. Actualización semanal. Comparativa entre opciones gratuitas y de pago. Pruebas en el mundo real. Clasificaciones precisas para ayudarte a desarrollar todo tu potencial de aprendizaje. Explora ahora y descubre la herramienta perfecta para estudiar de forma más inteligente.
10 herramientas
xix.ai

 comentario (0)
0/500
La estimación de la postura es una tarea fundamental en la visión artificial y la inteligencia artificial que permite a las máquinas interpretar la posición y la orientación de objetos, como los seres humanos, en imágenes y vídeos. Esta guía se adentra en el mundo de la estimación de la postura basada en el aprendizaje profundo, examinando diferentes categorías de posturas, técnicas ampliamente utilizadas, conjuntos de datos clave y prometedoras direcciones de investigación futura. Con la cámara OAK-D, puede aprender y aplicar eficazmente técnicas de estimación de la postura.
Puntos clave
La estimación de la postura es una tarea fundamental en la visión artificial y la IA.
La estimación de poses moderna se basa en el aprendizaje profundo, en particular en las redes neuronales profundas.
Los tipos de pose más comunes son la pose humana, la pose de la cabeza, la pose de vehículos y la pose de objetos.
Existen múltiples técnicas disponibles, desde enfoques basados en puntos clave hasta enfoques basados en características.
El entrenamiento se basa en conjuntos de datos esenciales como COCO, MPII y KITTI.
Las investigaciones futuras avanzan en el rendimiento en tiempo real, el análisis multivisión y la fusión de sensores.
Comprender la estimación de la postura y el aprendizaje profundo
¿Qué es la estimación de posturas?
La estimación de la postura identifica la posición y la orientación de un objeto, incluidos sus componentes articulados, dentro de una imagen o un vídeo. Este proceso ofrece una comprensión más detallada que la detección básica de objetos, ya que revela la configuración del objeto. En el caso de la estimación de la postura humana, implica localizar las articulaciones clave del cuerpo, como los codos, las rodillas y las muñecas. En la estimación de la postura de un vehículo, determina la posición y orientación de un vehículo en un espacio 3D. La estimación de la postura sirve como tecnología fundamental para aplicaciones en la interacción entre humanos y ordenadores, la robótica, la realidad aumentada y la videovigilancia.
Aplicaciones clave que utilizan la estimación de la postura:
- Interacción persona-ordenador (HCI): al interpretar los gestos y movimientos humanos, la estimación de la postura permite interfaces más naturales y receptivas para videojuegos, realidad virtual y reconocimiento del lenguaje de signos.
- Robótica: los robots emplean la estimación de la postura para percibir y manipular objetos en su entorno, lo que les permite realizar actividades como agarrar, manipular y navegar.
- Realidad aumentada (RA): Las aplicaciones de RA utilizan la estimación de la postura para integrar objetos virtuales en entornos del mundo real, lo que produce experiencias atractivas e interactivas.
- Videovigilancia: los sistemas de vigilancia aplican la estimación de la postura para identificar comportamientos sospechosos, reconocer a personas y analizar la dinámica de las multitudes.
El papel de las redes neuronales profundas en la estimación de la postura
Las redes neuronales profundas (DNN) han transformado la estimación de la pose al permitir el aprendizaje eficiente de patrones complejos a partir de datos. A diferencia de los enfoques tradicionales que dependen de características diseñadas manualmente, las DNN extraen automáticamente las características relevantes de los datos de píxeles sin procesar, lo que se traduce en una mayor precisión y resistencia. Las DNN funcionan bien en situaciones difíciles que implican oclusiones, iluminación variable y apariencias de objetos diversas. Las arquitecturas de aprendizaje profundo más comunes para la estimación de la pose incluyen las redes neuronales convolucionales (CNN), las redes neuronales recurrentes (RNN) y las redes convolucionales de grafos (GCN).
Las siguientes DNN se aplican comúnmente en la estimación de la pose:
- Redes neuronales convolucionales (CNN): las CNN son muy eficaces para la estimación de la pose basada en imágenes, ya que extraen características espaciales de las imágenes.
- Redes neuronales recurrentes (RNN): las RNN modelan las relaciones temporales en secuencias de vídeo, lo que mejora la precisión de la estimación de la pose a lo largo del tiempo.
- Redes convolucionales de grafos (GCN): las GCN son expertas en representar y analizar las conexiones entre diferentes partes de objetos, como las articulaciones del cuerpo humano.
Exploración de diferentes tipos de estimación de posturas
Estimación de la postura humana
La estimación de la postura humana es una tarea vital de la visión por computadora con usos en animación, vigilancia y más. Implica detectar las posiciones de las articulaciones clave del cuerpo, como los codos, las rodillas y las muñecas, en imágenes o videos. La postura humana se representa típicamente mediante un esqueleto con articulaciones 2D o 3D. Dependiendo de la aplicación, la estimación de la postura humana se puede clasificar en diferentes formas, como 2D o 3D.
Dos subcampos principales incluyen:
- Estimación de la postura humana en 2D: este enfoque localiza las articulaciones del cuerpo dentro del plano de la imagen. Presenta retos debido a las oclusiones, las diferencias en la ropa y los cambios de punto de vista.
- Estimación de la postura humana en 3D: este método reconstruye las coordenadas 3D de las articulaciones del cuerpo. Aunque ofrece una visión más completa de la postura humana, también es más complejo y requiere un mayor esfuerzo computacional.
Estimación de la postura de la cabeza
La estimación de la postura de la cabeza determina la orientación y la ubicación de la cabeza de una persona en una imagen o un vídeo. Es crucial para aplicaciones como el reconocimiento facial, el seguimiento de la mirada y los sistemas de monitorización del conductor. La postura de la cabeza se define normalmente mediante ángulos de Euler (inclinación, guiñada, balanceo) o una matriz de rotación.
Estimación de la postura del vehículo
La estimación de la postura del vehículo es clave para la conducción autónoma y los sistemas de transporte inteligentes, ya que identifica la posición y la orientación de los vehículos en el espacio 3D. La postura del vehículo se describe normalmente mediante un vector 7D o 9D que incluye dimensiones como la anchura, la altura y la longitud, junto con vectores de traslación y rotación. La tarea se complica debido a las diversas condiciones ambientales.
Estimación de la postura de un objeto
La estimación de la pose de un objeto tiene como objetivo identificar la pose 3D de un objeto en una imagen o vídeo, con aplicaciones en robótica, realidad aumentada y fabricación. La pose de un objeto se define generalmente mediante 6 grados de libertad, que abarcan vectores de rotación y traslación.
Ventajas e inconvenientes de la estimación de la posición con aprendizaje profundo
Ventajas
Aprendizaje automático de características: las DNN aprenden las características relevantes directamente de los datos brutos, lo que minimiza la necesidad de diseñar características manualmente.
Alta precisión: las DNN ofrecen un rendimiento de vanguardia en la estimación de la pose, superando a los métodos tradicionales.
Robustez: las DNN gestionan las variaciones de iluminación, punto de vista y oclusiones de forma más eficaz.
Aprendizaje integral: las DNN admiten el entrenamiento integral, optimizando todo el sistema para la estimación de la postura.
Inconvenientes
Coste computacional: las DNN pueden consumir muchos recursos, ya que requieren un hardware potente tanto para el entrenamiento como para la inferencia.
Dependencia de los datos: las DNN necesitan grandes volúmenes de datos etiquetados para el entrenamiento, cuya recopilación puede ser costosa y llevar mucho tiempo.
Interpretabilidad: las DNN suelen considerarse «cajas negras», lo que dificulta la interpretación de sus procesos de toma de decisiones.
Generalización: es posible que las DNN no se generalicen bien a escenarios o tipos de objetos desconocidos.
Preguntas frecuentes
¿Cuáles son las ventajas de utilizar el aprendizaje profundo para la estimación de posturas?
El aprendizaje profundo automatiza la extracción de características, gestiona escenarios complejos y ofrece una gran precisión.
¿Qué conjuntos de datos se utilizan habitualmente para entrenar modelos de estimación de posturas?
Los conjuntos de datos más comunes son COCO, MPII y KITTI, que proporcionan diversas anotaciones y escenarios del mundo real.
¿Cuáles son los principales retos de la estimación de posturas?
Los principales retos son el manejo de las oclusiones, las variaciones en la ropa, los cambios de punto de vista y el logro de un rendimiento en tiempo real.
¿Qué aplicaciones del mundo real se benefician de la estimación de poses?
La estimación de poses mejora las aplicaciones en la interacción entre humanos y ordenadores, la robótica, la realidad aumentada y la videovigilancia.
¿Qué direcciones de investigación futuras son prometedoras en la estimación de la postura?
Las áreas de investigación prometedoras incluyen el procesamiento en tiempo real, el análisis multivisión, la fusión de sensores y la mejora del manejo de situaciones complejas.
Preguntas relacionadas
¿Cómo puedo empezar con la estimación de poses?
Empiece por aprender los fundamentos de la visión artificial y el aprendizaje profundo. Explore marcos como TensorFlow y PyTorch, y pruebe modelos preentrenados. Conjuntos de datos como COCO y MPII son útiles para entrenar sus propios modelos. Participar en competiciones en línea puede ofrecerle experiencia práctica y acelerar su aprendizaje. La cámara OAK-D es una herramienta útil para dominar los fundamentos de la visión artificial y la IA.








 Claude añade soporte multilingüe para voz, acercando las llamadas telefónicas reales
La experiencia de interacción por voz de la inteligencia artificial está a punto de experimentar una actualización importante. Según las últimas noticias de los medios tecnológicos Android Authority, Anthropic está preparando una actualización signif
 La aplicación Apple Store presenta un asistente de compras virtuales con inteligencia artificial para apoyar las preguntas y respuestas sobre productos y la toma de decisiones
MacRumors informa que Apple Inc. ha revisado recientemente la política de privacidad de su aplicación Apple Store, lo que anuncia la llegada inminente de un "asistente de compras virtuales". Diseñado para responder consultas sobre productos y guiar l
 Las nuevas funciones de IA del Apple Watch normalizan la tecnología de escucha constante
Apple está empujando a los consumidores a adoptar una nueva norma: tus dispositivos están escuchando constantemente.Durante el lanzamiento del iPhone “Surprise and Shine” del miércoles, que presentó el último hardware, la verdadera revelación no fue

Las mejores herramientas de ilustración con IA de 2026: nuestra lista seleccionada incluye las mejores herramientas, diseñadas con gran potencia, para crear rápidamente impresionantes escenas editoriales y llamativas portadas. Cada opción ha sido sometida a rigurosas pruebas en condiciones reales y ofrece una comparación entre las versiones gratuitas y de pago para ayudarte a encontrar la que mejor se adapte a tu flujo de trabajo. Prueba hoy mismo estas soluciones imprescindibles para sacar el máximo partido a la IA y potenciar tu productividad creativa. Descúbrelas ahora en XIX.AI.
10 herramientas
xix.ai

¡Ya están aquí, en XIX.AI, los mejores tutores de IA para la preparación de exámenes de 2026, con las mejores valoraciones! Nuestra lista seleccionada incluye potentes herramientas revolucionarias que ofrecen comparativas entre versiones gratuitas y de pago, pruebas reales y clasificaciones actualizadas semanalmente. Te ayudan a mejorar tu eficiencia a la hora de escribir, a simplificar el aprendizaje de temas complejos y a desarrollar todo tu potencial académico. ¡Explora ahora mismo para descubrir tu herramienta perfecta de preparación de exámenes y empieza a crear hoy mismo para sacar partido a tu ventaja con la IA!
10 herramientas
xix.ai

2026 Últimas Mejores Herramientas de Planificación Presupuestaria con IA Mejor Valoradas para la Gestión Personal del Dinero están aquí en XIX.AI. Esta colección seleccionada presenta soluciones poderosas y transformadoras que te ayudan a realizar pruebas en el mundo real, comprender tus hábitos de gasto y crear planes personalizados para aumentar la productividad. Disfruta de una comparación entre versiones gratuitas y de pago junto con clasificaciones detalladas. Herramientas imprescindibles diseñadas para simplificar la gestión del dinero y desbloquear tu ventaja con IA. ¡Explóralas ahora!
11 herramientas
xix.ai

Los mejores asistentes de seguimiento del sueño con IA de 2026, seleccionados para una recuperación óptima. Esta guía semanal totalmente actualizada incluye potentes herramientas que ofrecen pruebas en condiciones reales, comparativas entre opciones gratuitas y de pago, y clasificaciones detalladas para ayudarte a encontrar la solución imprescindible que mejora la calidad del sueño y fomenta mejores hábitos a la hora de acostarse. Descúbrelo ahora en XIX.AI y aprovecha todas las ventajas de la IA.
10 herramientas
xix.ai

¡Los mejores copilotos de IA para SQL mejor valorados de 2026 para el análisis de productos e ingresos! XIX.AI ha seleccionado una potente colección de herramientas revolucionarias que no te puedes perder y que se someten a pruebas en el mundo real a través de clasificaciones que se actualizan semanalmente. Estas herramientas ayudan a los usuarios a aumentar significativamente su productividad al acelerar el análisis de datos, simplificar consultas complejas y generar información precisa para tomar decisiones empresariales más inteligentes. ¡Explora ahora mismo y descubre la herramienta perfecta para sacar el máximo partido a tu ventaja en IA!
14 herramientas
xix.ai

2026: los mejores y más valorados asistentes de deberes con IA que enseñan conceptos básicos, no solo respuestas. Potentes herramientas para estudiantes. Una selección imprescindible que debes probar. Actualización semanal. Comparativa entre opciones gratuitas y de pago. Pruebas en el mundo real. Clasificaciones precisas para ayudarte a desarrollar todo tu potencial de aprendizaje. Explora ahora y descubre la herramienta perfecta para estudiar de forma más inteligente.
10 herramientas
xix.ai












